



Шаг 7: Бесшовная интеграция коллаборативных роботов — оценка рисков
Оценка рисков
Поразительно, но OSHA до сих пор не опубликовала стандартизированные регламенты оценки рисков для коллаборативных роботов (коботов), хотя это, вероятно, вопрос времени. Главная цель создания первых коботов — соединить повторяющуюся точность промышленных роботов с гибкостью и навыками человека в общем рабочем пространстве. Люди умеют выполнять неточные движения, роботы — точные, мощные и неутомимые. Их совместная работа дает наилучший гибкий производственный сценарий на сегодня.
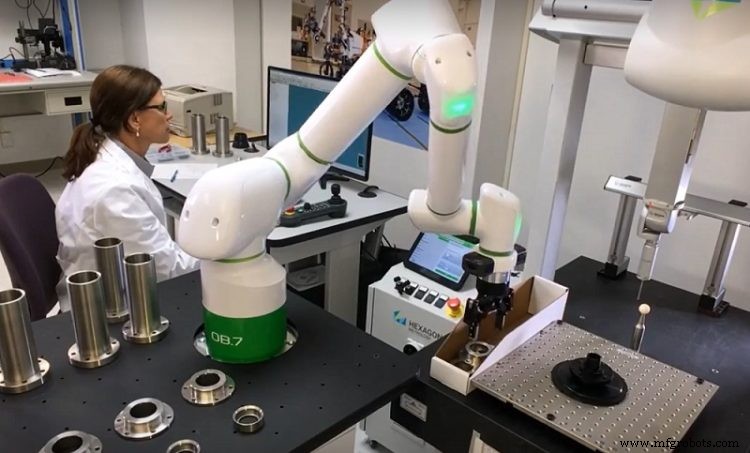
Существует много публикаций по безопасности промышленных роботов, но ISO/TS 15066:2016 дает рекомендации для операций с коботами, где человек и робот делят пространство. Встроенные системы безопасности, ограничивающие скорость и силу, критичны для защиты человека. В отсутствие конкретного руководства OSHA производителям все равно необходимо понимать эти параметры, чтобы избежать травм и юридической ответственности. Оценка рисков нужна для выявления опасностей и оценки рисков при применении коботов, чтобы внедрить меры по их снижению.
Без конкретных норм, ссылающихся на промышленных роботов, сложно определить, как должна выглядеть правильная оценка рисков. Однако есть ключевые определения, касающиеся контакта кобота и человека:
Касательный контакт (Transient Contact)
Контакт оператора с частью робототехнической системы, при котором часть тела человека не зажата и может отскочить или отдернуться от движущейся части системы.
Квазистатический контакт (Quasi-static Contact)
Контакт, при котором часть тела оператора может быть зажата между движущейся частью робота и другой фиксированной или движущейся частью робототехнической ячейки.
Важность осведомленности на рабочем месте
Все, кто работает с коботом, должны знать: при совместном пространстве скорость кобота не должна превышать 10 дюймов/сек (250 мм/сек). Это определяет «коллаборативный» режим; превышение меняет статус среды на промышленный, требуя полной оценки рисков. Даже если кобот всегда работает в коллаборативном режиме, нужно учитывать опасности:
- Заплетание: риск заплетания волос, одежды, перчаток, фартука, галстука, ювелирных изделий, тряпок.
- Удар током: перегруженные цепи, поврежденные или плохо обслуживаемые кабели, оголенные провода.
- Эргономика: плохое или недостаточное освещение в зоне кобота/ячейки.
- Падения: скользкие или неровные полы, плохая уборка, кабели на полу.
Меры по снижению рисков
Меры снижения рисков необходимы даже в коллаборативном режиме — это уменьшает ответственность и показывает заботу о сотрудниках. Рекомендуемые процедуры:
- Если опасность можно устранить изменением конструкции — измените конструкцию.
- Если риск нельзя снизить конструктивно — используйте ограждения.
- Если ограждения не устраняют риск — комбинируйте инженерные меры, СИЗ, предупреждения, знаки и символы.
Все производители коботов включают предупреждения безопасности в руководства и требуют подписи о проведенной оценке рисков. Повторяйте оценку рисков каждый раз при перемещении кобота. Часто для включения кобота или работы за пределами коллаборативных скоростей/сил требуется пароль.
Тщательная оценка рисков — залог безопасности коботов
Absolute Machine Tools серьезно относится к рискам и призывает к полной оценке для обеспечения безопасности. Лучше принять меры предосторожности сейчас, даже если OSHA еще не установила формальные правила. Как говорила мама: «Лучше перестраховаться» — и мамы всегда правы.
Наша команда A+ Automation имеет многолетний опыт в автоматизации с коботами/роботами. Мы поможем интегрировать кобот: от поиска экономичного решения и планирования укладки до установки, интеграции, обучения и послепродажной поддержки. Пишите на info@absolutemachine.com, чтобы начать!
Предыдущие статьи серии «Успешная реализация кобота»:
- Шаг 1: Кобот — лишь часть приложения
- Шаг 2: Какую роль играют интеграторы?
- Шаг 3: Как ставится работа? Это часть мастер-плана
- Шаг 4: Выбор правильного концевика
- Шаг 5: Машинное зрение — стоит ли?
- Шаг 6: Нужен ли коботам техобслуживание как промышленным роботам?
- Шаг 7: Оценка рисков
Полезные ссылки:
- ISO/TS 15066:2016 — Роботы и робототехнические устройства — Коллаборативные роботы
- Machine Safety Specialists — Независимые аудиты безопасности и оценки рисков
- Обучение безопасности роботов A3 для коллаборативных применений (09/09/2021 и 11/16/2021)
- Американский национальный институт стандартов (ANSI)
Промышленный робот
- Sepro ускоряет литьё под давлением с Speed S5‑25 и коллаборативным Seprobot
- Шаг 6: Техническое обслуживание коллаборативных роботов — что нужно знать
- Шаг 3: Расстановка работы для кобота — основа мастер-плана
- Шаг 1: Бесшовная реализация кобота в ваши операции
- Шаг 5: Бесшовная интеграция кобота — машинное зрение: стоит ли?
- Шаг 4: Выбор правильного концевика (EoAT) — важные дополнительные затраты при покупке кобота
- Universal Robots удерживает лидерство на рынке коллаборативных роботов, согласно исследованию
- Понимание коботов: коллаборативные роботы в современной промышленности
- Как коботы повышают рентабельность: экономия затрат и эффективность в ЧПУ-производстве
- Баланс плюсов и минусов коллаборативных роботов на рабочем месте