



Оптимизация формы и точности толщины полосы в холодных прокатных станах
Экономическая эффективность процессов прокатки металла тесно коррелирует с уровнем качества конечных прокатных продуктов. Последние усилия по повышению качества в основном фокусируются на массовом применении передовых методов автоматического управления. Высокая доля производства тонкой полосы стала критически важной для холодного прокатного стана. В этом случае необходимы контроль толщины и передовое управление формой полосы для качества, определяемого вариацией толщины и формой полосы.
Прокатка плоских сталепродуктов — сложный процесс, где качество продукта влияют: входящий материал, механическое и электрооборудование, смазка, стратегии управления и др. Значимые параметры качества: толщина материала, форма и поверхность, однородность распределения напряжений. Для оптимизированной стоимостной эффективности и максимизации использования материала необходимы жесткие допуски по толщине, чтобы прокатовать полосу максимально близко к минимально допустимой толщине. Качество продукта можно эффективно оптимизировать только если механическое, электро- и приборное оборудование, а также решение по управлению хорошо сочетаются.
Процесс холодной прокатки полосы
Холодная прокатка металлической полосы — один из процессов в последовательности, превращающей сырье в готовый продукт. Это процесс деформации, где толщина полосы уменьшается компрессионными силами двух противоположных валов (обычно в четырехвальной схеме). Валы вращаются, захлестывая и одновременно сжимая полосу между собой. Полоса прокаткивается в несколько проходов либо в реверсивном стане, либо в тандемном. Каждый рабочий вал поддерживается запасным валом большего диаметра. При прохождении через пары рабочих валов на каждом проходе толщина последовательно уменьшается. Уменьшение толщины вызывается очень высоким сжатием в малой зоне (валовый зазор, или укус) между рабочими валами. В этой зоне металл пластически деформируется, происходит скольжение между полосой и поверхностью рабочего вала. Необходимая сила сжатия применяется гидравлическими толкателями или во многих старых станах винтовой схемой с электродвигателем.
Холодная прокатка проводится для дальнейшего уменьшения толщины горячепрокатной полосы и получения материаловых свойств, подходящих для продуктов, где требуются: более высокая точность толщины, подходящие профили плоскости и более высокое качество поверхности полосы. Уменьшение толщины холодной прокаткой достигается преимущественно тремя типами процессов, требующими разных автоматизированных решений по датчикам и технологиям управления.
Типы процессов на холодных прокатных станах
- Одностойной реверсивный холодный стан: плоская металлическая полоса обрабатывается в несколько проходов (3–7), катушка разматывается/наматывается двумя рилами у стойки.
- Двухстойной реверсивный холодный стан: уменьшение толщины реверсивным процессом, но число проходов (1–3) снижено за счет увеличения числа стойк.
- Тандемный холодный прокатный стан (тандем-стан): уменьшение толщины на числе нереверсивных стойк (обычно 3–7). В некоторых случаях тандем-стан соединяют с декапированием для повышения производительности — непрерывный тандемный холодный прокатный стан: катушки сварены вместе, процесс останавливается только на ТО. Даже шов между катушками прокаткивается.
Источники отклонений толщины на выходе из стойки
Отклонения толщины на выходе стойки происходят из двух источников. Первый — свойства материала: (i) отклонения толщины входящей полосы, (ii) сопротивление деформации. Определяются в основном твердостью материала на различных проходах, но также химическим составом по длине полосы. Второй источник — прокатный стан. Отклонения возникают преимущественно из-за податливости стойки (модуль упругости стойки). Вариация коэффициента трения рабочих валов с прокатной полосой также влияет на отклонения толщины.
Управление толщиной (AGC) в холодных станах
В холодных станах (особенно тандемных) автоматический контроль калибра (AGC) реализуется сложными контроллерами, учитывающими отсутствие луперов (в отличие от горячих ленточных станов) — регуляция всех стойк должна быть скоординирована для стабильности процесса. Базовые контроллеры отличаются от внешних. Базовые: гидравлический контроль зазора (HGC), контроллер скорости (SC), контроллер момента (TC) — не зависят от типа прокатного процесса. Внешние контроллеры могут сильно меняться в зависимости от структуры процесса и доступности датчиков.
Одностойной реверсивный стан
Типичный контроллер толщины и самая распространенная конфигурация датчиков на рис. 1. Толщиномеры — рентгеновские, измеряют толщину на центральной линии (редко профиль). Скоростные датчики — лазерные или энкодеры. Лазерная технология (дороже) предпочтительна, когда нужна точность измерения при быстрых разгонах/торможениях, когда энкодер может потерять контакт с материалом. Датчики нагрузки (load cells) обычно в каждом межстойком зазоре для прямого измерения межстойкового натяжения. Как на рис. 1, часто видно, что одностойной реверсивный стан оснащен датчиками толщины и скорости (возможно энкодерами) по обе стороны от стана.
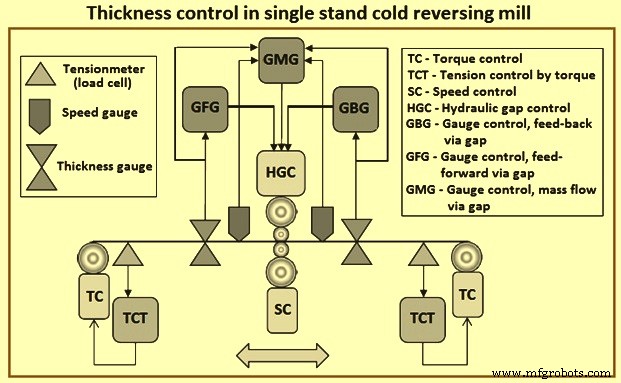
Рис. 1 Контроль толщины в одностойном реверсивном холодном стане
Для одностойного реверсивного стана внешние контроллеры: (i) контроль натяжения по моменту (TCT) — входное/выходное натяжения постоянны через момент, регулируемый TC, использующим моторы рилов разматывателя/наматывателя; (ii) калибровка, обратная связь через зазор (GBG) — контроллер генерирует поправку для опорного HGC на основе измерения толщины «H x-ray out» за стойкой; (iii) калибровка, прямая связь через зазор (GFG) — контроллер генерирует поправку для опорного HGC, чтобы предвосхитить отклонения толщины входящей полосы через рентген на входе — измерение «H x-ray in»; (iv) калибровка, массовый расход через зазор (GMC) — контроллер компенсирует отклонения «H x-ray out», используя принцип массового расхода и измерения скоростей на входе и выходе («V in» и «V out»).
Точнее, так как вариации ширины полосы пренебрежимо малы, уравнение баланса массового расхода должно выполняться: «H x-ray in» × «V in» = «H x-ray out» × «V out». На его основе можно отследить «H x-ray in» на входе и получить еще одно измерение толщины на выходе: «H MF out» = («H x-ray in» × «V in») / «V out». GMC, управляя сигналом «H MF out» вместо «H x-ray out», обеспечивает более широкий запас стабильности и лучшую производительность, чем GBC, так как нет задержки транспорта, влияющей на «H MF out».
Двухстойной реверсивный стан
В двухстойном реверсивном стане HGC на стойке №1 (рис. 2) не регулирует напрямую выходную толщину стойки №1. Вводятся регуляторы для поддержания максимально постоянного межстойкового натяжения между стойками №0 и №1, чтобы избежать возмущений для GMC/GBG на стойке №0.
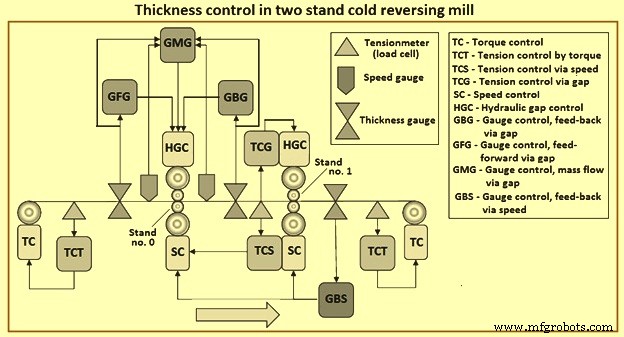
Рис. 2 Контроль толщины в двухстойном реверсивном холодном стане
Толщина на выходе стойки №1 регулируется GBS (калибровка, обратная связь через скорость). Этот регулятор действует на опорную скорость SC на стойке №1 и, возможно, на опорную скорость SC на стойке №0. Межстойковое натяжение контролируется двумя взаимоисключающими контроллерами: (i) TCS (контроль натяжения через скорость) — регулирует натяжение изменением опорной скорости SC на стойке №0; (ii) TCG (контроль натяжения через зазор) — действует на опорный зазор HGC на стойке №1.
Выбор между активным TCG или TCS зависит от скорости стана. На низких скоростях TCS дает более оперативный контроллер, но может мешать GBS, отвечающему за финальную толщину. Реализуют логику переключения от TCS к TCG как только скорость достигает порога. При смене направления прокатки роли стойк №0 и №1 меняются местами, внешние контроллеры применяются с симметричной логикой.
Тандемный холодный прокатный стан
В тандемном стане логика управления двухстойного реверсивного расширяется для учета вклада большего числа стойк (рис. 3) и доступных датчиков. Типичная установка снабжена датчиками: (i) рентгеновская толщина на входе стойки №0 и на выходе стойки №0, (ii) рентгеновская толщина на выходе последней стойки, (iii) лазерные скоростемеры обычно только на входе/выходе стойки №0, (iv) все межстойковые скорости и намотка измеряются энкодерами, (v) все межстойковые натяжения — датчиками нагрузки.
Как в двухстойном реверсивном, GMC/GBG/GFG применяется к первой стойке тандема №0 (рис. 3), тогда как GBS, регулирующая финальную толщину, может действовать на опорные скорости всех стойк. Все межстойковые натяжения регулируются TCG или TCS.
Скорости стойк, намотчика и разматывателя должны быть скоординированы для стабильности стана. Этот прямой контроллер называется «speed master». «Speed master controller» координирует скорости всех элементов стана. Особенно важно в двухстойном реверсивном/тандемном, где регулирование натяжения TCG/TCS не так быстро, как TCT.
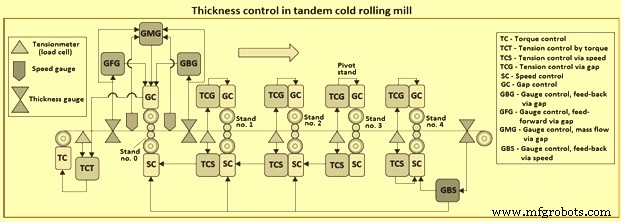
Рис. 3 Контроль толщины в тандемном холодном прокатном стане
Управление плоскостью в холодном прокатном стане
Управление плоскостью осуществляется через автоматический контроль плоскости (AFC). Задачи уровня 1 замкнутого контура для холодного стана касаются не только толщины (AGC), но и плоскости (AFC).
Для полосы, подвергаемой холодной прокатке, плоскость определяется как величина разности внутренних напряжений по ширине материала. Измерение внутренних напряжений (так называемой формы) при намотке осуществляется подходящими датчиками плоскости — формамиерами (shape-meters) или стрессометрами (stressometers), которые до сих пор представляют значительные инвестиции. Из-за стоимости редко завод оснащен более чем одним датчиком плоскости — формамиером на выходе стана.
Датчик плоскости — самая важная часть системы AFC. Контактно-роликовый тип датчика (стрессометры) применяется с учетом стабильности и отклика. Раньше контактно-роликовые датчики не использовали для высокоскоростных и сверхтонких тандемных станов (например, 6-стойных), из-за риска царапин между датчиком и полосой. В этой системе более сложная система привода ролика датчика, обеспечивающая синхронизацию скорости датчика и полосы, предотвращает царапины.
Задача AFC обычно выполняется за счет замкнутого контура исполнительных механизмов плоскости только последней стойки, так как она ближе всего к формамиеру и имеет наиболее непосредственный и предсказуемый эффект на финальную плоскость катушки. Стойки для холодной прокатки обычно имеют передовые исполнительные механизмы плоскости. В тандемных/двухстойных реверсивных станах стойки могут быть 4-вального или 6-вального типа (6 валов). Одностойной реверсивный процесс (в частности для нержавейки) может осуществляться на 20-вальных станах (кластерные/Sendzimir).
Система измерения формы полосы
Форма полосы (также плоскость) — растущая забота прокатной индустрии. Плохая форма увеличивает брак, так как продукты из такой полосы могут быть дефектными. С ростом скорости и сложности линий, плохая форма входящей полосы может повреждать оборудование или замедлять производство.
Управление формой сложнее при росте отношения ширина/толщина и при увеличении твердости материала. Принято, что дефекты формы вызваны дифференциальным процентным удлинением по ширине полосы. Это вызывает дифференциальное удлинение соседних участков, создает внутренние напряжения, приводящие к выбросу. Четыре основных дефекта формы от дифференциальных удлинений: (i) слабые (волнистые) края, (ii) четвертинчатая волна (quarter buckle), (iii) центральная полнота (centre fullness), (iv) «ёлочка» (herringbone/ripple).
Внедрение новых типов станов: непрерывно изменяемого профиля вала (CVC), парного скрещивания (Pair Cross — PC), скрещивания и смещения рабочих валов (RCS) — развиты для улучшения формы и профиля полосы, так как стана могут работать как смещающиеся, скрещивающиеся и изгибающиеся валы.
Способность конкретного типа стана к управлению формой решающе влияет на качество полосы. По позиционированию продукта, анализу и сравнению характеристик управления формой различных типов станов, выбор подходящего типа стана — критически важен.
Разумный выбор параметров прокатного процесса — основа обеспечения качества формы. Улучшение формы через оптимизацию процесса — традиционный технологический метод, но установлено множество новых применений. Качество формы улучшается оптимизацией расхода эмульсии процессного охлаждения и многозонного охлаждения. Феномен прилипания стали из-за плохой формы головы полосы предотвращается оптимизацией силы изгиба валов.
Качество формы, механические свойства и шероховатость поверхности полосы, прокатанной на холодном стане, достигаются оптимизацией прокатной силы и натяжения. Комплексное улучшение формы и качества поверхности — оптимизацией прокатной силы, скорости удлинения полосы и натяжения. В логике обеспечения хорошей формы оптимизируют расход, концентрацию и температуру эмульсии для предотвращения скольжения и термических царапин между полосой и валами. Результат — повышение чистоты поверхности полосы и снижение расхода эмульсии.
Локальное управление формой сложно из-за малой области действия. «Выпуклое ребро» (Convex rib) — типичный локальный дефект формы. Стало фокусом производственных подразделений холоднокатаной полосы в последние годы. Выпуклое ребро — из-за локальной высокой точки по ширине полосы, образующей явный бугорок в соответствующей позиции. Дефект приводит к продольному выпуклому ребру после размотки катушки — серьезно влияет на качество. Большой объем промышленных данных показывает, что выпуклое ребро холоднокатаной полосы в основном вызвано наследованием локальных высоких точек горячепрокатной полосы — это указывает на источник предотвращения.
Технология контроля опадания краев (edge drop control) снижает потери на обрезку и повышает выход. Применение к электротехнической стали получает все больше внимания. Достижения в основном в разработке систем автоматического управления и проектировании профилей валов.
Оптимизация параметров прокатного процесса — общее и эффективное технологическое мероприятие для улучшения качества поверхности. Контроль качества поверхности часто объединяют с контролем формы. Комплексный контроль шероховатости и формы на двухстойном реверсивном стане достигается оптимизацией параметров процесса: прокатная сила и натяжение. Прокатная сила, скорость удлинения полосы и натяжение оптимизируются для комплексного контроля качества поверхности и формы. Кроме того, чистота поверхности и форма улучшаются оптимизацией расхода, концентрации и температуры эмульсии. На данный момент комплексное применение такой технологии довольно редко.
Датчики формы (Shape-meters)
Детектирование формы — основа замкнутого контура управления формой и ключ к улучшению качества. Полосной формамиер — «глаз» онлайн-детектирования. Высокоточный измерительный прибор прокатного процесса. Состоит из двух основных частей: ролика детектирования формы и процессора передачи сигналов формы. Разработка формамиера настолько сложна, что долгое время монополизировалась несколькими компаниями. За последние 10 лет достигнут крупный прорыв: бесшовный ролик детектирования формы и беспроводной процессор передачи сигналов независимо разработаны и успешно применены.
Конвенциональный формамиер в холодной прокатке состоит из массива датчиков нагрузки, распределенных по ширине полосы. Каждый датчик дает сигнал давления от среза полосы в контакте с ним. В результате формамиер выдает массив сигналов натяжения размерностью = числу датчиков [Shape = (T1 ... Tn)]. Недавно доступны бесконтактные датчики на ультразвуке — выдают похожий массив сигналов. Важно: наличие градиента удельного натяжения у двух разных срезов полосы означает, что срезы имеют разные значения удлинения. Избыточная разность удлинения между срезами может означать явный дефект плоскости, требующий коррекции.
Международно популярный секционный ролик детектирования формы (рис. 4). Состоит из сердечника, внешних колец и пьезоэлектрических датчиков. Полоса обвивает ролик под определенным углом. Натяжение полосы T действует на ролик, создавая давление N. Ряд внешних колец и датчиков расположен вдоль оси ролика, давление N передается и детектируется. Осевое распределение давления преобразуется сигнально-обрабатывающим компьютером в распределение натяжения для расчета формы полосы. Такой ролик может раздавить и поцарапать поверхность по двум причинам: (1) зазор между внешними кольцами, (2) осевая температура ролика неравномерна. Разница температур середины и края ~десятки °C, вызывая радиальные термические расширения разных внешних колец.
Ролик детектирования с вкладышными блоками (inlayed block, рис. 4) разработан для устранения недостатков секционного. На теле ролика выточены два прямоугольных паза, в каждый устанавливается набор эластичных блоков с датчиками. Структура эффективно избегает царапин от неравномерного термического расширения секционного ролика. Но «кожный эффект» тока при термообработке легко приводит к неравномерной твердости кромки паза и остального тела. Обрыв полосы легко повреждает мягкую часть тела ролика, поврежденная поверхность царапает полосу в дальнейшем производстве.
Новый тип бесшовного ролика детектирования формы (рис. 4) полностью решает вышеуказанные проблемы. В теле ролика по окружности близко к поверхности выточены 2–4 точных сквозных отверстия. Толщина стенки между отверстием и внешней поверхностью 6–8 мм. Толщина стенки не только способствует передаче давления, но и оставляет достаточно материала для шлифовки ролика. Ряд датчиков размещен внутри каждого отверстия. Материал ролика — высокоуглеродистая хромомарганцевая сталь, твердость поверхности после закалки >60 HRC. Закаленный слой ≥4 мм. Преимущества: бесшовная поверхность, высокая твердость, глубокий закаленный слой — полностью решают технические проблемы раздавливания и царапанья поверхности полосы.
На датчик приложено определенное предварительное давление интерференционным способом для работы в линейном диапазоне. Фактически, в процессе прокатки существуют разница температур и термических деформаций между внешней поверхностью ролика и внутренним датчиком, которые могут ослабить или уменьшить величину интерференции и преддавления между датчиками и внутренней стенкой отверстий, приводя к искажению сигналов детектирования. Поэтому сборка датчиков должна иметь адекватную величину интерференции и преддавления. Для решения: температурное поле, термическая деформация, передача давления ролика и датчиков в процессе прокатки моделируют КЭ-софтом. Оптимизируют конструктивные размеры ролика и величину интерференции.
Угольная щетка и контактные кольца — популярные структуры для передачи сигналов и питания. Ряд медных контактных колец закреплен на вращающемся конце шейки ролика, ряд угольных щеток — на чехле, соединенном с подшипниковым чоком. Сигналы ролика передаются к контактным кольцам по проводам. Вращающиеся кольца передают сигналы к неподвижным щеткам. Также сигналы идут к удаленным терминалам по длинным проводам. Принцип питания аналогичен передаче сигналов. Из-за трения щетка-кольцо возникают износ, вибрация, серьезные искажения сигналов. Щетки и кольца требуют частого обслуживания, систем охлаждения и очистки. Удаленная передача аналогового сигнала легко подвергается воздействию электромагнитных полей, вибрации, температуры и др., увеличивающих погрешность.
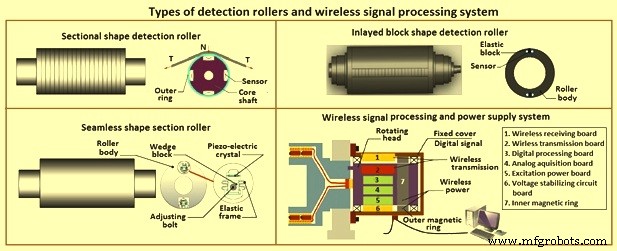
Рис. 4 Типы детектирующих роликов и беспроводная система обработки сигналов
Беспроводной интегрированный процессор передачи сигналов (рис. 4) разработан для решения вышеуказанных проблем. Процессор состоит из вращающейся головки и неподвижного чехла. Вращающаяся головка соединена с детектирующим роликом и вращается синхронно. На головке размещены: плата питания возбуждения, плата аналогового захвата, плата цифровой обработки, плата беспроводной передачи, внутреннее магнитное кольцо. На чехле, закрепленном на подшипниковом чоке: плата беспроводного приема, внешнее магнитное кольцо, плата стабилизации напряжения.
Принцип работы: питание подается на плату приема и внешнее магнитное кольцо чехла по кабелю и плате стабилизации. Вращающееся внутреннее магнитное кольцо получает стабилизированное напряжение бесконтактной индукционной передачей. Все датчики в детектирующем ролике и все платы на вращающейся головке питаются от платы питания возбуждения. Выходные сигналы датчиков собирает плата аналогового захвата, плата цифровой обработки выполняет АЦП. Цифровая обработка и кодирование в условиях магнитной связной изоляции и фотоэлектрической изоляции. Сигналы передаются на плату беспроводной передачи. Плата преобразует сигналы в высокочастотные беспроводные и передает на плату приема. Плата приема преобразует беспроводные сигналы в проводные. Наконец, сигналы передаются в удаленный сигнально-обрабатывающий компьютер по экранированному кабелю.
Детектирование формы влияют: вибрация, электромагнитные поля, температурная разность, ошибка установки детектирующего ролика, деформация, изменение формы катушки и др. — сигналы нуждаются в подавлении шумов и компенсации ошибок для точности. Применяется дискретный отслеживающий дифференциатор для устранения шума сигнала детектирования формы.
Систему управления формой делят на предустановочную (pre-setting) и замкнутую (closed-loop) по последовательности управления. Моделирование включает механистические и интеллектуальные модели. Предустановка — прогнозное управление, замкнутый контур — мониторинговое. Две системы дополняют друг друга и гарантируют качество формы. Предустановочное управление — основа замкнутого контура. Точность, скорость, стабильность замкнутого контура напрямую зависят от точности предустановки.
Ядром и ключом замкнутого управления формой являются контрольные модели, включающие стратегию и алгоритм модели. При детектировании сигнала формы контрольная модель быстро вычисляет величину корректировки исполнительных механизмов (наклон вала, сила изгиба, многозонное охлаждение) для своевременной и точной коррекции формы на основе квадратичной оптимизации и компенсации гистерезиса.
Наклон и изгиб валов — наиболее гибкие и быстрые исполнительные механизмы формы. Нечеткая-нейронная ПИД-модель (пропорционально-интегрально-дифференцирующая) коррекции наклона и изгиба создана на базе координации двух интеллектуальных методов: нечеткой теории и нейронных сетей. Конвенциональный ПИД-алгоритм не применим напрямую к сложному изменчивому прокатному процессу, поэтому нечеткая теория (хороша для неизвестных моделей) объединяется с нейронной сетью (сильное самообучение) для улучшения эффекта управления формой.
Производственный процесс
- Интегрированная система контроля доступа с QR, RFID и верификацией температуры
- Мастерство управления датчиками и исполнительными механизмами на Raspberry Pi: акселерометр, сервопривод и потоко…
- Управление Arduino через Google Assistant — пошаговое руководство
- Литье тонких плит и прокатка (TSCR): интенсификация производства плоского проката
- Эффективное управление водными ресурсами и контроль загрязнений на современных металлургических заводах
- Ключевые особенности современного горячепрокатного стана полос для высокопроизводительного производства с…
- Точное холодное прокатство стали: улучшение толщины, финиша и свойств
- Калибр прокатного стана: генерация, транспорт и практические применения в сталелитье
- Универсальные (I/H) балки: дизайн, прокатка и применения
- Горячая и холодная прокатка: понимание процессов формовки металла