



Передовая автоматизация для точного управления толщиной в горячих прокатных станах
Экономическая эффективность металлопрокатных процессов напрямую коррелирует с уровнем качества готовой продукции. Прокат плоских сталевых изделий — сложный процесс, где качество продукта влияет ряд факторов: входящий материал, механическое и электрооборудование, эксплуатационные параметры, смазка, стратегии автоматизации и управления. Значимые параметры качества — толщина материала, форма и поверхность, однородность распределения напряжений. Для оптимизации затрат и максимизации использования материала необходимы строгие допуски толщины, чтобы прокатка осуществлялась максимально близко к минимально допустимой толщине. Качество продукта может быть эффективно оптимизировано только при хорошем сочетании механического, электрооборудования, приборостроения и стратегии управления.
Процесс горячей прокатки
Горячие прокатные станы (ГПС) уменьшают непрерывно отливаемые сталевые плиты прямоугольного сечения толщиной 250–350 мм до плоской полосы заданной толщины. Некоторые ГПС способны производить полосы толщиной до 1 мм. Типичные этапы процесса в ГПС: (i) нагрев плит в гнутевном или шаговым печи типа walking beam до оптимальной температуры, (ii) разгрубляющий стан (реверсивный или непрерывный из нескольких стоек) для предварительного уменьшения толщины, (iii) финишный стан из 5–7 последовательных стоек для достижения нужной толщины, (iv) упоковка длинной полосы в упоковочную машину.
В финишном стане ГПС важную роль играет гидравлическая рука — лупер, установленная между двумя последовательными стойками для поддержания постоянного натяжения полосы. Эта механическая система подвержена особенно нестабильной динамике, что затрудняет управление.
Уровни автоматизации
Процесс прокатки в ГПС можно контролировать через стандартную программно-аппаратную архитектуру автоматизации, включающую четыре уровня.
Система автоматизации не единственный фактор производительности ГПС. Однако для любой конфигурации механического и электрооборудования потенциальная производительность реализуется только с высокопроизводительным управлением и автоматизацией. Внимание должно быть сосредоточено на производительности и качестве, где контроль особенно важен. Пропускная способность и качество взаимодействуют как положительно, так и отрицательно, и эти взаимодействия должны учитываться при проектировании системы управления.
Пропускная способность
Конечная пропускная способность ограничена возможностями механического и электрооборудования. Для последовательного достижения значений, близких к пределу, требуется высококачественное управление и автоматизация. При высокой пропускной способности три и более заготовки могут одновременно находиться на разных стадиях обработки. Для предотвращения катастрофических столкновений необходима точная отслеживание. Система отслеживания использует сигналы приборов и процессную информацию (например, при прокатке длина заготовки увеличивается) для поддержания динамической карты стана. Она должна быть устойчива к потере отдельных приборов.
Управление пропускной способностью смотрит вперед на прокатный график и определяет, какой участок установки (печь, разгрубляющий стан, финишный стан, упоковочная машина) может ограничить пропускную способность. Ограничивающий процесс управляется для достижения максимальной пропускной способности, а остальные — для соответствия ей. Это улучшает энергоэффективность и снижает износ оборудования, уменьшая затраты.
Пропускная способность и качество также взаимодействуют. По мере роста пропускной способности управление становится сложнее, и для поддержания требуемого качества и выхода нужна тщательная проектировка системы управления. Качество и пропускная способность также взаимодействуют положительно. Например, для расширения диапазона и точности температурного управления на выходе финишного стана обычно устанавливают межстановые распылители охлаждения. Они управляются для поддержания температуры полосы на выходе, но также могут использоваться для увеличения скорости прокатки с сохранением целевой выходной температуры.
Качество
Первичная цель системы автоматизации — управлять оборудованием стана так, чтобы прокатываемые катушки соответствовали размерам (толщина, ширина, профиль, равномерность) и механическим свойствам по спецификации. Есть два аспекта управления параметрами качества: (i) управление головной частью заготовки при вплетении в стан, и (ii) управление оборудованием для поддержания желаемых параметров качества в ходе прокатки катушки.
Существует два режима управления: (i) наладка стана и (ii) динамическое управление. Фундаментальная разница в стратегии управления навязана этими режимами доступностью измерений. При вплетении полосы в стан измерений конечных параметров качества нет — полоса просто не дошла до измерительных приборов, и управление осуществляется заранее (feed-forward) и на основе моделей. Как только стан наполнен, становятся доступны прямые измерения (некоторых) конечных параметров качества, и вступает в действие динамическая обратная связь. Точность в обоих режимах важна, и хорошие параметры качества головной части приводят к высокому выходу. Управление шириной в ГПС также важно. Катушки часто продаются по длине, а не по весу, поэтому любая лишняя ширина представляет потери выхода.
Форма полосы определяется двумя взаимодействующими параметрами: (i) профиль и (ii) равномерность. Профиль — вариация толщины по ширине полосы, и для последующей обработки он должен контролироваться. Необходима равномерная толщина как вдоль длины, так и по ширине. Равномерность — способность полосы лежать плоско без внешних сил, также важна для последующей обработки. Дефекты равномерности вызваны плохим контролем пропорционального профиля (профиль, деленный на толщину) через стан, поэтому существует взаимодействие между контролем профиля и равномерности.
Проблема управления равномерностью отличается от профиля тем, что равномерность важна не только на выходе стана, но и в межстановых зазорах финишного стана. Плохие дефекты равномерности между станами могут привести к нестабильности процесса прокатки в финишномване, к полной потере управления и разрушению катушки (кобблинг). Это представляет потери выхода и влияет на доступность стана из-за остановки для устранения кобблинга.
Помимо размерных параметров, важны другие параметры качества. Особенно важная цель — управление механическими свойствами готовой полосы. Механические свойства во многом определяются микроструктурой, а микроструктура — частично деформацией, а в значительной степени — температурной историей прокатываемой катушки. В современных системах управления микроструктура контролируется косвенно путем контроля эволюции температуры при охлаждении полосы на выбеге между выходом стана и упоковочной машиной. Металлург стана определяет целевую траекторию охлаждения, а система управления регулирует распылители на выбеге и скорость финишного стана для максимально точного следования заданной температурной траекторией.
Структура системы управления
Цели управления ГПС выражаются через пропускную способность и параметры качества продукции. Однако практическая область управления охватывает очень широкий спектр: от локальных высокоскоростных контуров позиционного управления с временными константами в миллисекундах или субмиллисекундах до общей задачи планирования заготовок с часовым или более длинным масштабом времени. Все эти управления способствуют общей производительности, но цели часто выражаются через подцели, более подходящие для масштаба времени конкретного контроллера. Например, цель контура позиции может выражаться через скорость изменения и перерегулирование при изменении заданной позиции, а общее планирование продуктов через стан — через скорость выполнения производственных планов.
Технология автоматизации в ГПС обычно делится на четыре уровня: 0, 1, 2 и 3. Во всех уровнях, которые должны иерархически взаимодействовать для достижения лучшей производительности и наивысшей продуктивности, реализуется ряд технологий управления, математических моделей физических явлений и алгоритмов оптимизации. Иерархическая структура типичной системы автоматизации для ГПС показана на рис. 1.
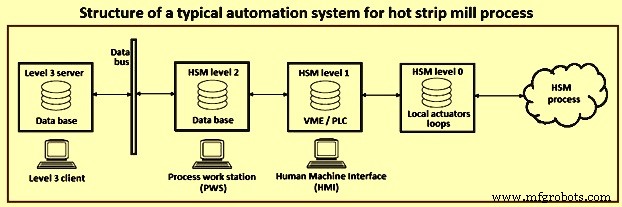
Рис. 1. Структура типичной системы автоматизации для процесса горячего проката
Уровень 0
Низший уровень управления, включающий контуры управления гидравлическими капсулами для позиционирования вальцов в станах и главными электродвигателями, приводящими стан.
Уровень 1
В основном занимается внутризаготовочным контролем. На этом уровне появляются параметры качества, такие как толщина и температура полосы. Однако цели контуров уровня 1 часто являются подцелями, поставляемыми уровнем 2. Например, контуры уровня 1 управляют выходной толщиной из промежуточных стоек финишного стана, и этот паттерн толщины через стан задается уровнем 2 для достижения требуемой выходной толщины в ограничениях станка и процесса.
Автоматизация уровня 1 напрямую взаимодействует с низкоуровневыми устройствами (исполнительными механизмами и преобразователями). Реализованы контуры управления в реальном времени и логические последовательности. Быстрая дискретизация (1 мс) и высокая вычислительная мощность достигаются, например, через архитектуру VME. Обычные ПЛК гарантируют минимальное время дискретизации 10 мс. Интерфейс человек-машина (HMI) дает оператору вид на процесс в реальном времени.
Уровень 2
Непосредственно адресует управление параметрами качества и пропускной способности. Область действия намного шире уровня 1, и в развитой системе охватывает интегрированное управление печью нагрева, разгрубляющим станом, финишным станом и выбегом. Очень заботится о наладке стана от заготовки к заготовке, но часто включает часть динамического внутризаготовочного управления. Обычно динамическое управление на уровне 2 касается общей координированной настройки, скажем, финишного стана. Локальные контуры более подходят для уровня 1. Большая часть управления на уровне 2 имеет характер feed-forward и основана на моделях. Хорошая производительность управления требует предиктивных моделей процесса (деформации, температуры) и динамических моделей станков и датчиков. Большинство процессных моделей для передовых систем управления станами находятся здесь.
Автоматизация уровня 2 предоставляет функции высшего уровня и утилиты: оптимальный расчет наладки завода, генерацию производственных отчетов и статистический анализ качества продукции. В частности, математические модели технологических процессов используются для генерации правильных наладок завода. Надежность физических моделей при разных и даже временно изменяющихся рабочих условиях достигается самоадаптацией — методами идентификации на основе обратной связи завода, рекурсивно улучшающих надежность предсказаний моделей. Технологическая информация и исторический архив производства хранятся в базе данных (БД), а рабочая станция процесса (PWS) предлагает графический интерфейс к утилитам уровня 2.
Уровень 3
Система автоматизации уровня 3 реализована для предоставления дополнительных утилит для верхнеуровневого производственного надзора (также известных как функции MES — Manufacturing Execution System), управления складом и координации между уровнями 2 различных процессов, принадлежащих одному заводу. Уровень 3 отвечает за координацию производственного планирования между процессом ГПС и процессами вышестоящих и нижестоящих единиц.
Уровень 3 в основном функционирует как планировщик ГПС. Он берет заказную книгу стана и организует её в раунды, обычно 100–200 заготовок, соответствующие правилам планирования, разработанным для стана. Помимо самого ГПС, уровень 3 учитывает вышестоящие и нижестоящие процессы и складские зоны. Правила планирования, по сути, являются глобальной моделью прокатного стана, позволяющей планировщику организовывать раунд так, чтобы требуемые параметры качества достигались в ограничениях, накладываемых оборудованием стана. Традиционно наиболее важным фактором является эволюция профилей вальцов в станах, вызванная их износом и тепловым расширением. Отсюда вытекает «гробовидное» расписание: начать с узких, быстро переходить к более широким материалам по мере увеличения тепловых круглых профилей на вальцах, и постепенно возвращаться к узким по мере износа вальцов.
Технологии управления, применяемые в ГПС
Использование передовых решений управления и моделирования для ГПС подвергалось развитию в различных направлениях за последние 40–50 лет. Сюда входят: (i) использование многомерных техник управления, предложенных для финишного стана с 1970-х и теперь считающихся устоявшимся инструментом для управления типовым прокатным станом вместе с нижестоящим лупером или упоковочной машиной, (ii) разработка различных моделей для предсказания характеристик материала в зависимости от температуры и процесса прокатки и применение контроля для регулирования температуры упоковки, (iii) разработка передовых техник управления для компенсации фрикционных явлений, (iv) разработка моделей и контроллеров для улучшения равномерности и профиля материала, (v) разработка техник steer-контроля, недавно введенных для повышения продуктивности за счет снижения вероятности кобблингов. На рис. 2 показана типичная компоновка ГПС с контурами уровня 1.
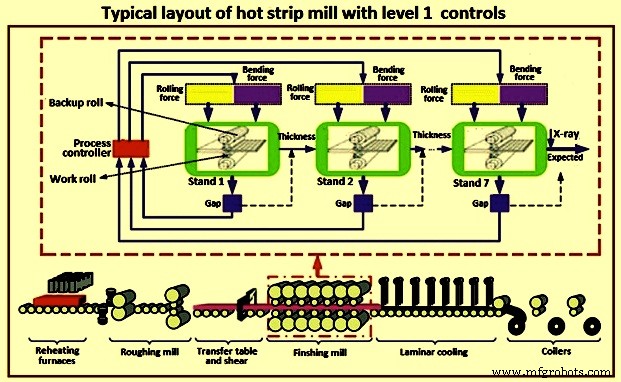
Рис. 2. Типичная компоновка горячего прокатного стана с контурами уровня 1
Технологии управления для регулирования толщины
На рис. 3 показан пример регулирования толщины в ГПС с следующими датчиками. Приборы и датчики, необходимые для регулирования толщины, перечислены ниже.
Толщиномер и профилемер
Основан на рентгеновской технологии, предназначен для измерения толщины по центральной линии заготовки. Редко устанавливается на подвижной тележке и может измерять весь профиль толщины по ширине катушки. Обычно одна система измерения толщины/профиля устанавливается в конце последней стойки стана.
Датчики силы (нагрузочные ячейки)
Предоставляются для измерения прокатной силы — базового сигнала для регулирования толщины ГПС. Если датчики силы не предусмотрены, можно использовать сигнал гидравлической силы от датчиков давления в главном цилиндре как альтернативу.
Нагрузочные ячейки иногда устанавливаются на луперах для прямого измерения межстановых натяжений полосы. В этом случае альтернативой служит сигнал силы от датчиков давления в гидроцилиндре, действующем на лупер.
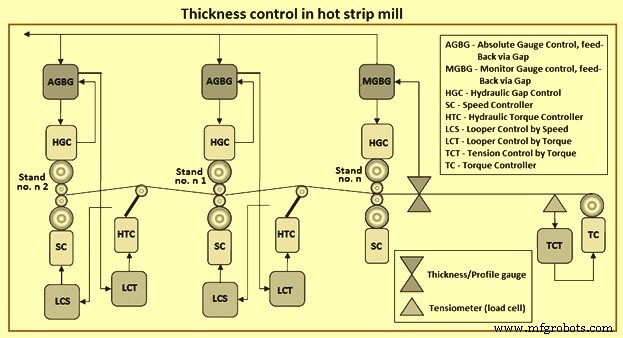
Рис. 3. Управление толщиной в горячем прокатном стане
Существуют признаки, отличающие базовые контроллеры от внешних. Базовые контроллеры реализуют опорные сигналы для физических исполнительных механизмов. Внешние контроллеры производят опорные сигналы для базовых контроллеров для достижения желаемой цели. Регулирование толщины достигается следующими базовыми контроллерами.
Гидравлическое управление закатом (HGC)
Выполняется контроллером, получающим опорный закат и измеряющим закат от энкодеров в гидроцилиндре, и производящим команду сервоклапана, управляющего массовым расходом масла, генерирующим движение цилиндра. Измеренный закат может значительно отличаться от физического заката стана из-за эластичного растяжения стана.
Контроллер крутящего момента (TC)
Управляет крутящим моментом, генерируемым двумя рилами. Эти контроллеры получают опорный момент, производимый контроллером «управление натяжением через крутящий момент» (TCT), цель которого — поддерживать постоянное натяжение при упоковке/распаковке.
Контроллер скорости (SC)
Отвечает за регулирование скорости стана. Для достижения устойчивости прокатки опорная скорость должна координироваться с другими операциями стана.
Гидравлический контроллер крутящего момента (HTC)
Управляет крутящим моментом, генерируемым лупером.
Автоматическое управление толщиной (AGC)
Система AGC в ГПС предназначена для достижения желаемой толщины горячей полосы. Это система регулирования толщины. Для применения в ГПС AGC строго требует получения растяжения для каждого стана. Получение растяжения стана очень важно для ГПС, тогда как для холоднокатных станов оно гораздо менее важно.
Растяжение стана представляет эластичное поведение механической конструкции стана при сжимающей силе, генерируемой главным гидроцилиндром (цилиндром HGC). Эта характеристика должна быть известна заранее для реализации AGC в ГПС, и для этого реализуется и выполняется офлайн-подходящая контрольная последовательность перед прокаткой, известная как «последовательность получения растяжения» (SAS).
SAS получается путем приведения рабочих вальцов в контакт и линейного изменения опорной позиции HGC от минимального к максимальному значению. Для каждой опорной позиции сила, измеренная датчиками (или измерением гидравлической силы HGC), записывается для построения характеристики растяжения, подобной показанной на рис. 4. Записи обычно выполняются дважды: сначала с возрастающими опорными позициями HGC (чтения вверх), затем с убывающими (чтения вниз).
Разности между чтениями вверх и вниз связаны с не пренебрежимой гистерезисом в эластичном поведении стана. Наконец, сохраняется наилучшая аппроксимирующая полиномиальная кривая, удовлетворяющая уравнению, где F — измеренная сила.
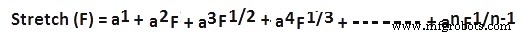
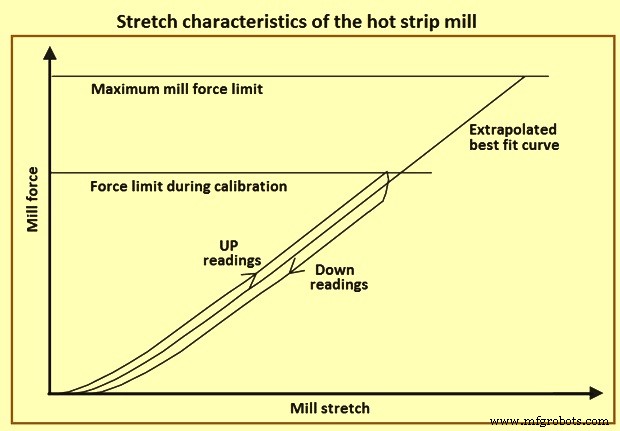
Рис. 4. Характеристики растяжения горячего прокатного стана
Стоит отметить, что получение характеристики растяжения «stretch» (F) можно полностью использовать во время прокатки для получения косвенного измерения выходной толщины заготовки h по уравнению h' = S + F(stretch), где h — выходная толщина полосы для рассматриваемого стана, h' — её оценка из уравнения, S — измеренный закат для рассматриваемого стана от энкодеров в гидроцилиндре, F — измеренная прокатная сила (от датчиков силы или давлений HGC). Это уравнение обычно называется «уравнение толщиномера» и часто упрощается путем введения так называемого «модуля стана» Mm — эластичной постоянной стана. Упрощенное уравнение: h' = S + F/Mm. Обычно реальная реализация конвенционального AGC основана на первом уравнении, тогда как продвинутый синтез контроллеров на основе моделей может использовать линейную версию, представленную вторым уравнением.
AGC в ГПС предназначен для поддержания постоянной толщины полосы действием на опорные позиции всех HGC за счет компенсации нескольких явлений: гистерезиса растяжения стана, вариации твердости материала из-за возможных колебаний температуры и т.д. Для этого нужно учесть, что наличие лупера между станами означает, что регулирование одним станом не влияет на регулирование соседних, при условии эффективного управления межстановым натяжением лупером. Этот факт является главной причиной, почему архитектура AGC для ГПС и холоднокатного стана существенно отличаются.
AGC в ГПС достигается некоторыми внешними контроллерами, взаимодействующими во время прокатки. В частности, два регулятора отвечают за управление лупером.
Управление лупером через крутящий момент (LCT)
LCT осуществляет регулирование межстанового натяжения действием на опорный крутящий момент, используемый HTC. Обычно LCT получает ошибку натяжения от датчика силы на лупере или, альтернативно, оценку межстанового натяжения, полученную из гидравлической силы лупера.
Управление лупером через скорость (LCS)
LCS стремится регулировать угловую позицию лупера действием на опорную скорость предшествующего стана (действуя на опорный сигнал SC предшествующего стана). Этот регулятор также называется регулятором массового расхода.
Правильная регулировка толщины достигается по-разному для промежуточных и последней стойки. В действительности, для промежуточных стоек прямое измерение толщины недоступно, поэтому косвенное измерение достигается по принципу толщиномера, данному в двух уравнениях выше. Следовательно, AGC на рис. 4 состоит из двух регуляторов.
Абсолютное управление толщиной, обратная связь через закат (AGBG)
AGBG применяется ко всем промежуточным стойкам, не имеющим прямого измерительного устройства толщины, и основан на принципе толщиномера, генерируя поправку для опорного заката соответствующего HGC. Этот контроллер также отвечает за некоторые feed-forward компенсации, связанные с вариацией масляной пленки подшипников подпорных вальцов, термическим расширением рабочего вальца из-за контакта с полосой и изменением диаметров вальцов из-за износа.
Мониторинг управления толщиной, обратная связь через закат (MGBG)
MGBG стремится поддерживать толщину полосы, покидающей последнюю стойку финишного стана, согласно целевому значению, используя обратную связь толщины от рентгеновского датчика на выходе стана. Сигнал отклонения используется для корректировки опорных закатов HGC всех стоек. Специальный алгоритм определяет, как распределить коррекции среди всех финишных стоек. Главная проблема реализации MGBG — строгая необходимость учета задержек транспортировки между рентгеновским датчиком и стоей, реализующей требуемую коррекцию.
Наконец, как показано на рис. 3, LCT может получать поправку от регулятора AGBG для уменьшения взаимодействий между LCT и AGBG.
Speed Master (Мастер скорости)
Скорость стоек и упоковочных машин должна координироваться для обеспечения устойчивости стана. Это делается feed-forward контроллером, известным как «Speed Master». Для предотвращения проблем нестабильности горячего процесса прокатки одна стойка выбирается как «опорная» (pivot stand), и вариации скорости опорной стойки компенсируются в feed-forward через подходящие вариации скоростей для остальных стоек. Для этого необходимо знать максимально точно «прямое скольжение» (FS) для всех стоек — коэффициент, представляющий отношение между «угловой скоростью» двигателя стойки (As) и скоростью выходной полосы (Vout). Это представлено уравнением FS = Vout / (R·As), где R — радиус рабочего вальца. Обычно коэффициенты FS оцениваются через подходящие математические модели, установленные в системе автоматизации уровня 2 вместе с их чувствительностью к уставкам натяжения и скорости полосы.
Многомерное управление, применяемое для финишного стана
В последние годы передовые технологии управления внедрены и теперь считаются устоявшимися в управлении толщиной в финишномване ГПС. Главная цель — обеспечить многомерную структуру для интеграции основных контроллеров, действующих в процессе ГПС (точнее, AGBG, LCT и LCS) в единственный контроллер, который уменьшает возможные интерференции между различными задачами и позволяет не только повысить производительность, но и снизить вероятность кобблингов при реализации сверхтонких размеров.
Многомерное управление применяется в промежуточных стойках для одновременного выполнения AGBG определенной (n-й) стойки вместе с LCT/LCS, применяемыми к нижестоящему луперу (рис. 5). Еще одна причина использования передовых методов управления — необходимость внесения априорной робастности относительно возможной неопределенности, связанной со знанием растяжения стана: можно доказать, что наличие сильной неопределенности в знании модуля стана может вызвать нестабильность AGBG. С другой стороны, измерение растяжения выполняется офлайн и подвержено временной изменчивости вместе с износом стана.
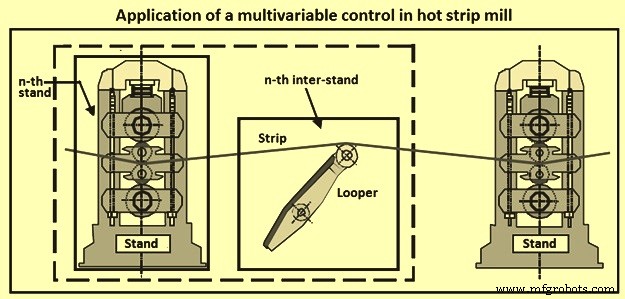
Рис. 5. Применение многомерного управления в горячем прокатном стане
Производственный процесс
- Интегрированная система контроля доступа с QR, RFID и верификацией температуры
- Мастерство управления датчиками и исполнительными механизмами на Raspberry Pi: акселерометр, сервопривод и потоко…
- Глобальная автоматизация Hotraco: Бесшовный удаленный контроль с IXON Cloud
- Fluke 772/773 зажимные мультиметры: современный подход к устранению неисправностей автоматических контуров
- ISA выпустила обновленное третье издание книги «Оценка безопасности и надежности систем управления»
- Раскрытие потенциала блокчейна в промышленной автоматизации: возможности и препятствия
- Основные принципы проектирования корпусов управления в промышленной автоматизации
- Продвинутая автоматизация, контроль и моделирование в конвертерной плавке кислородом
- Оптимизация работы электродуговых печей: автоматизация и моделирование
- Горячая и холодная прокатка: понимание процессов формовки металла