



DIY робот-манипулятор: пластиковая рука на Arduino и сервоприводе
Компоненты и материалы
- Пластиковый лист 8 мм — 1 шт.
- Пластиковый лист 4 мм — 1 шт.
- Сервопривод Tower Pro MG996R — 1 шт.
- Потенциометр 10 кОм — 1 шт.
- Arduino UNO — 1 шт.
- Болты и гайки — 1 комплект
Инструменты
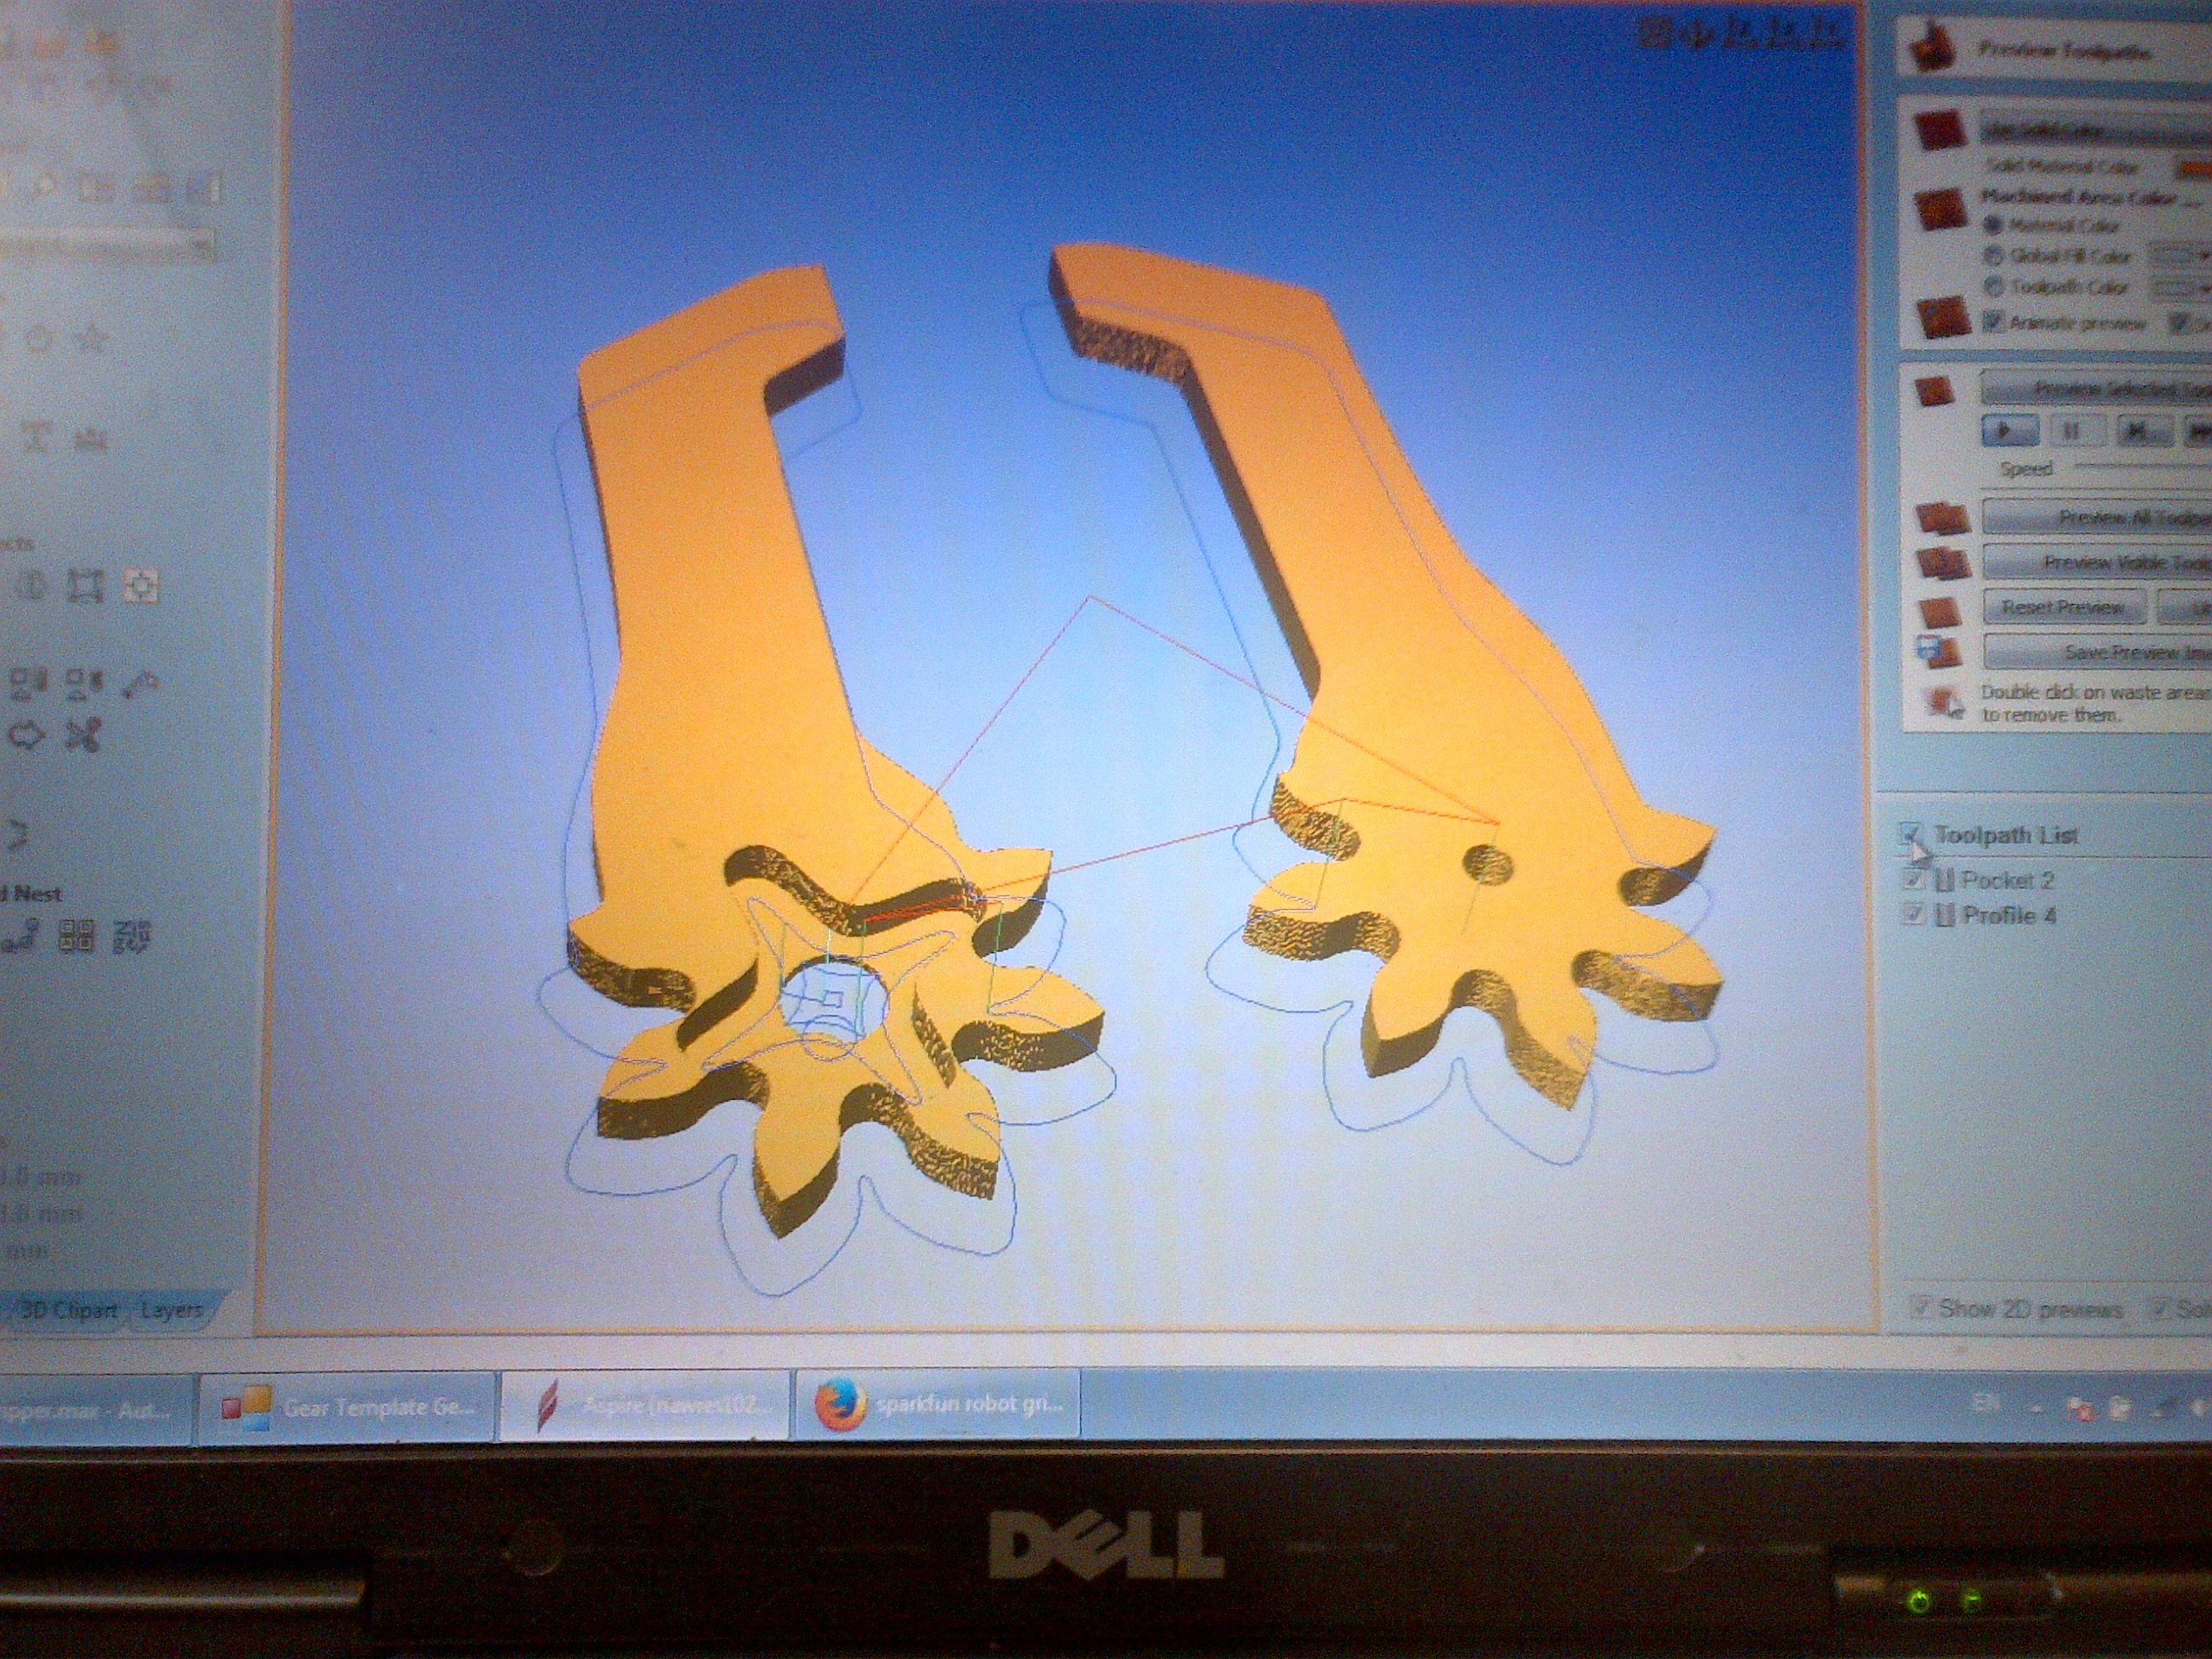
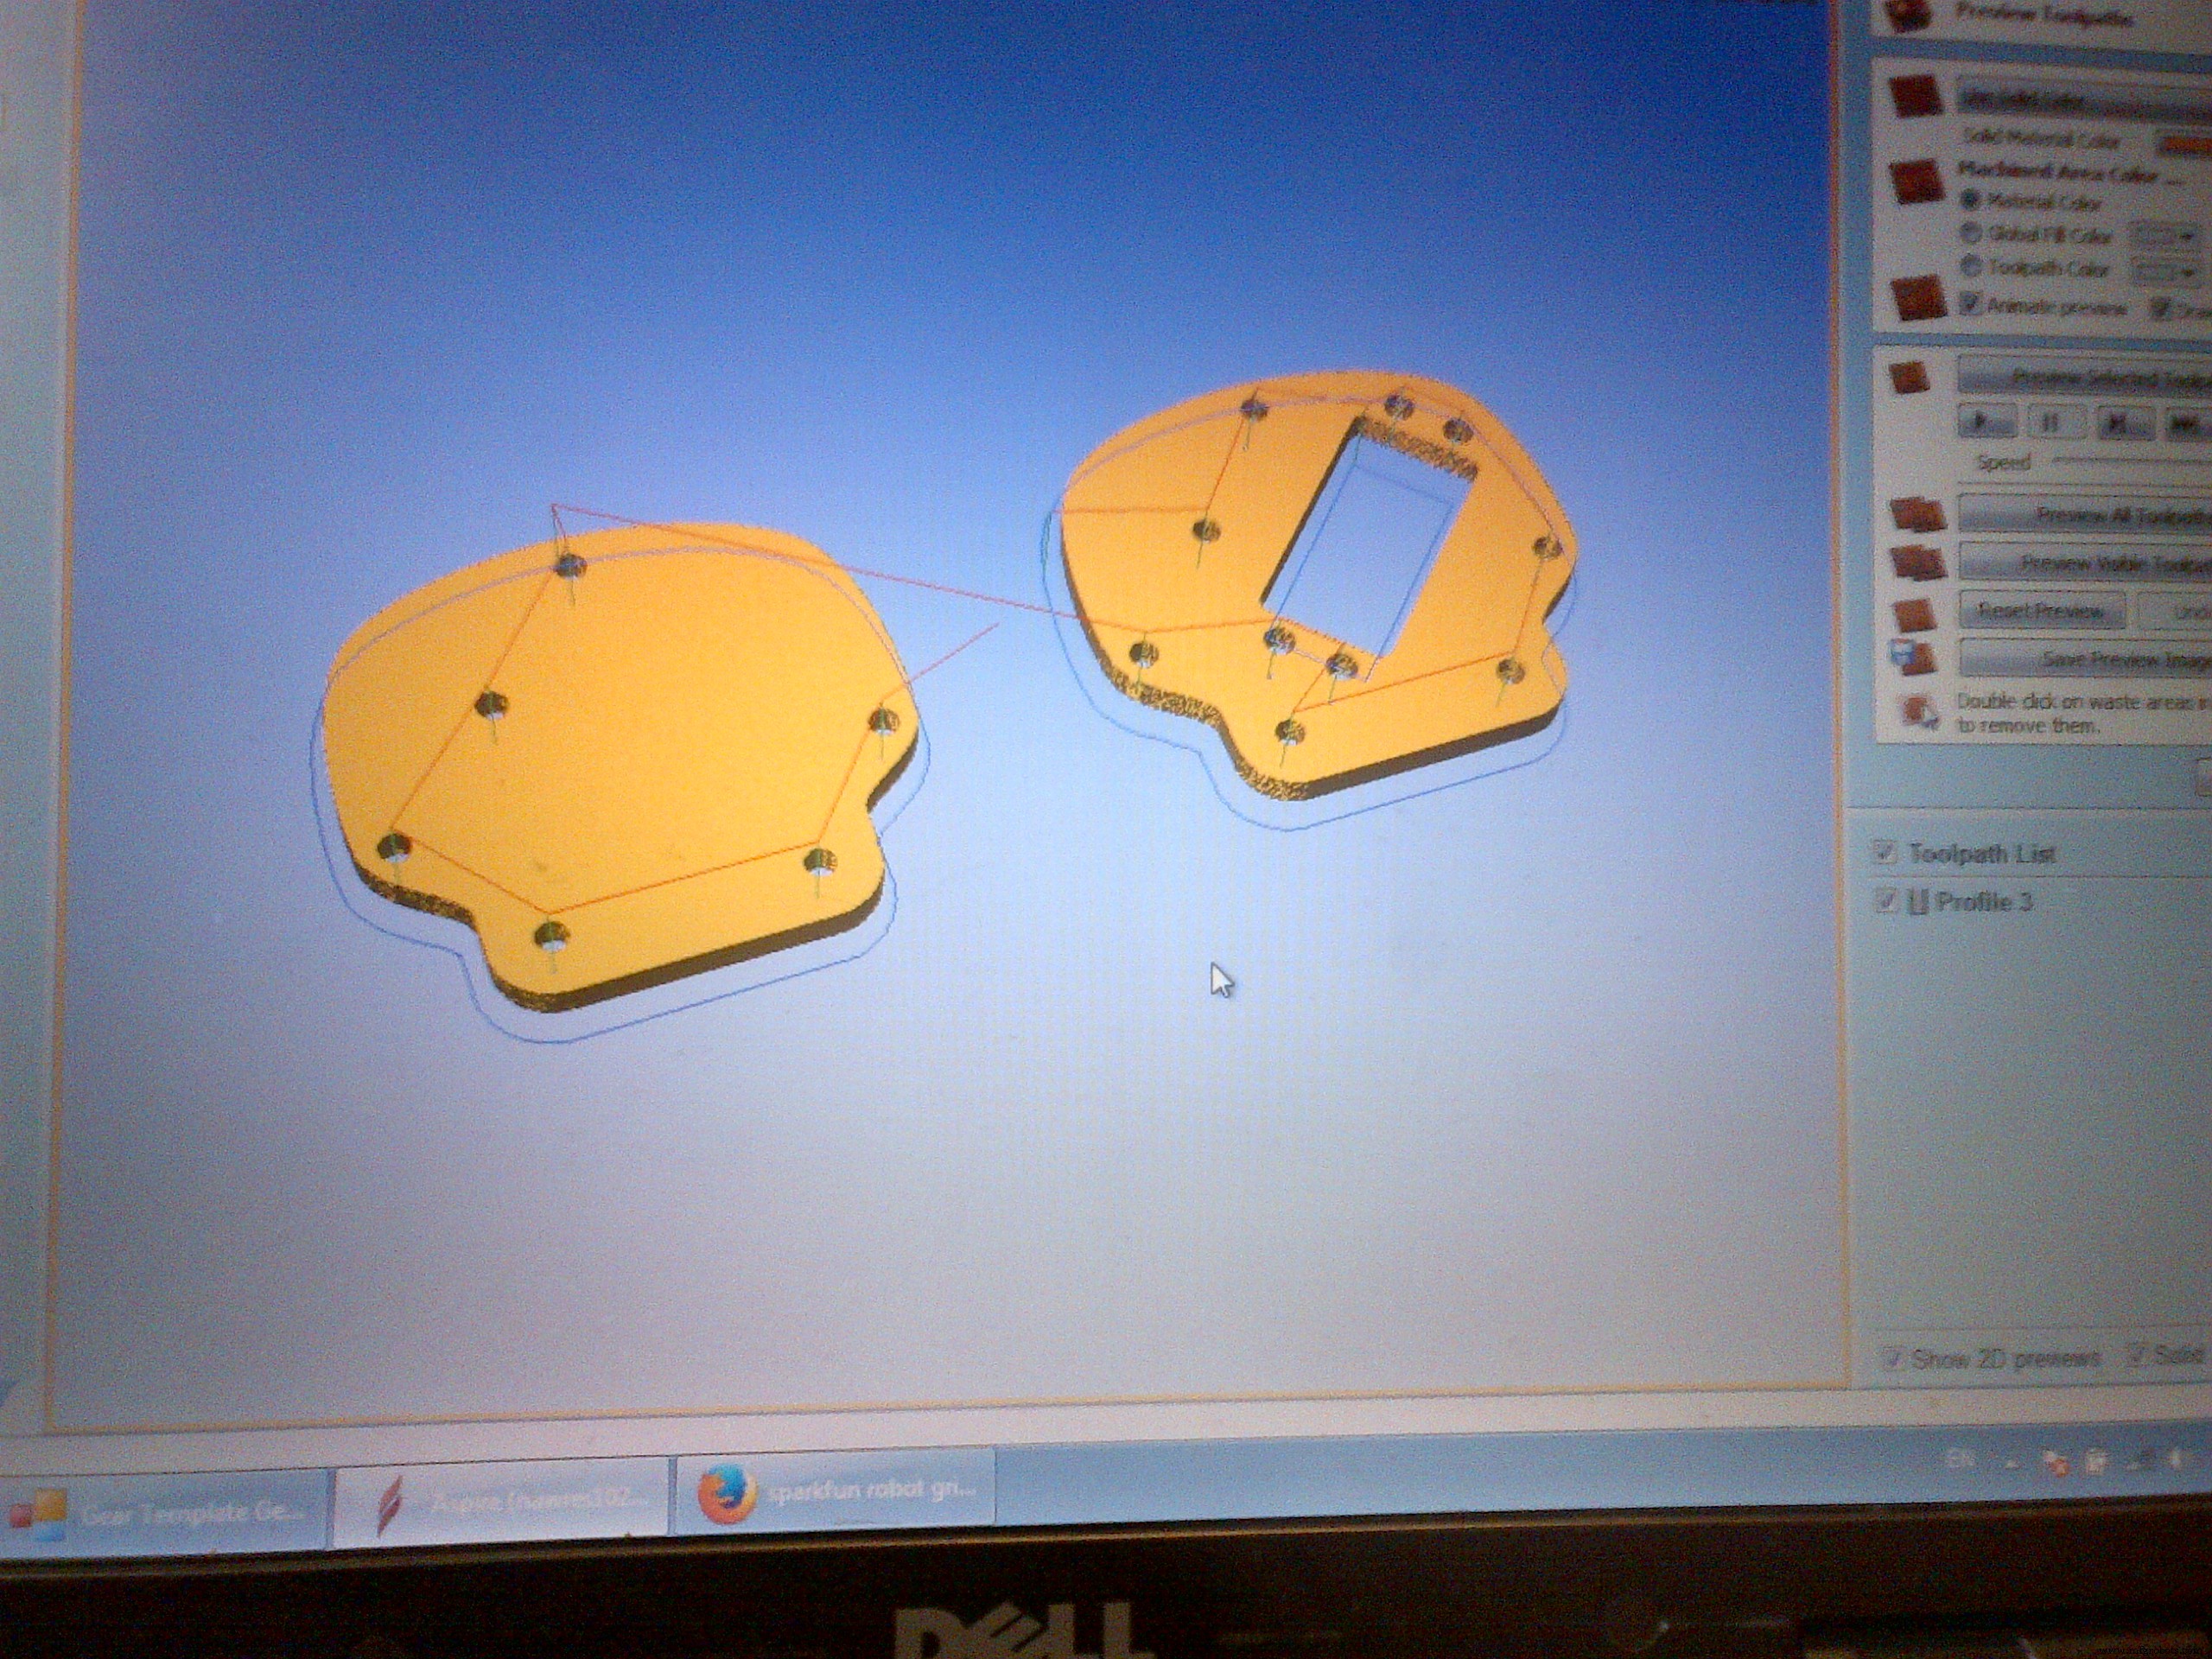
- Станок с ЧПУ (для резки пластика)
О проекте
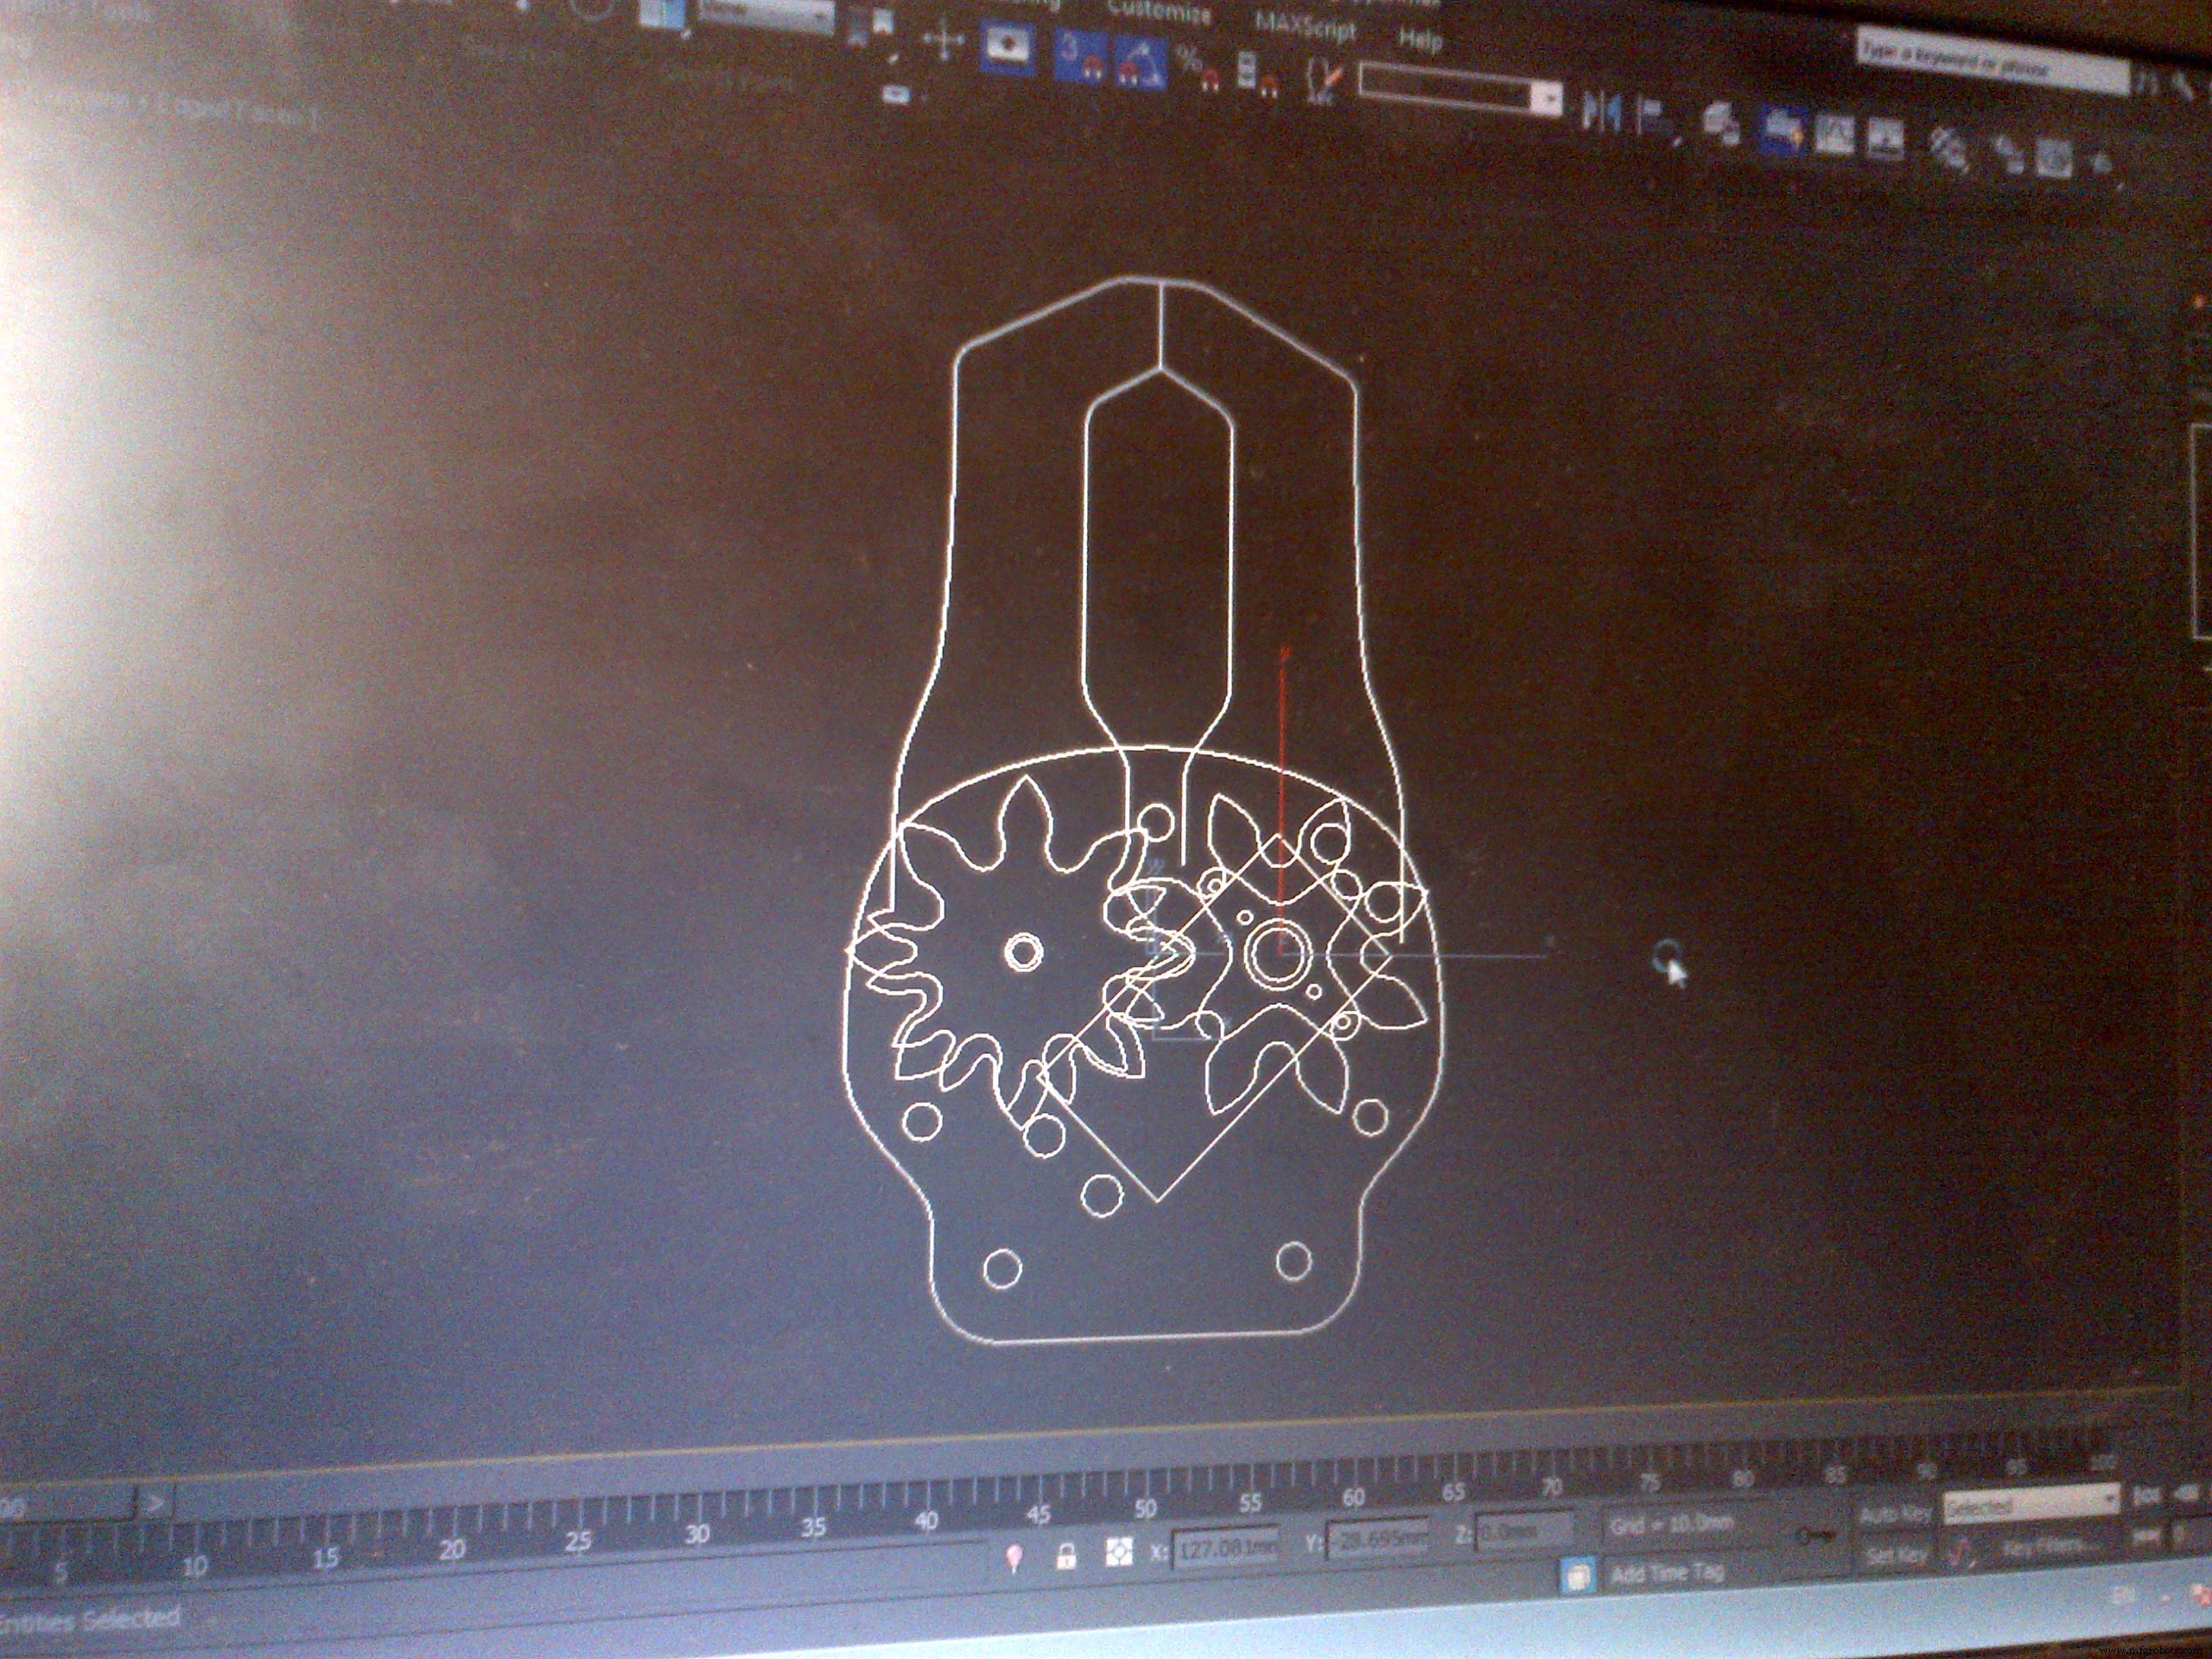
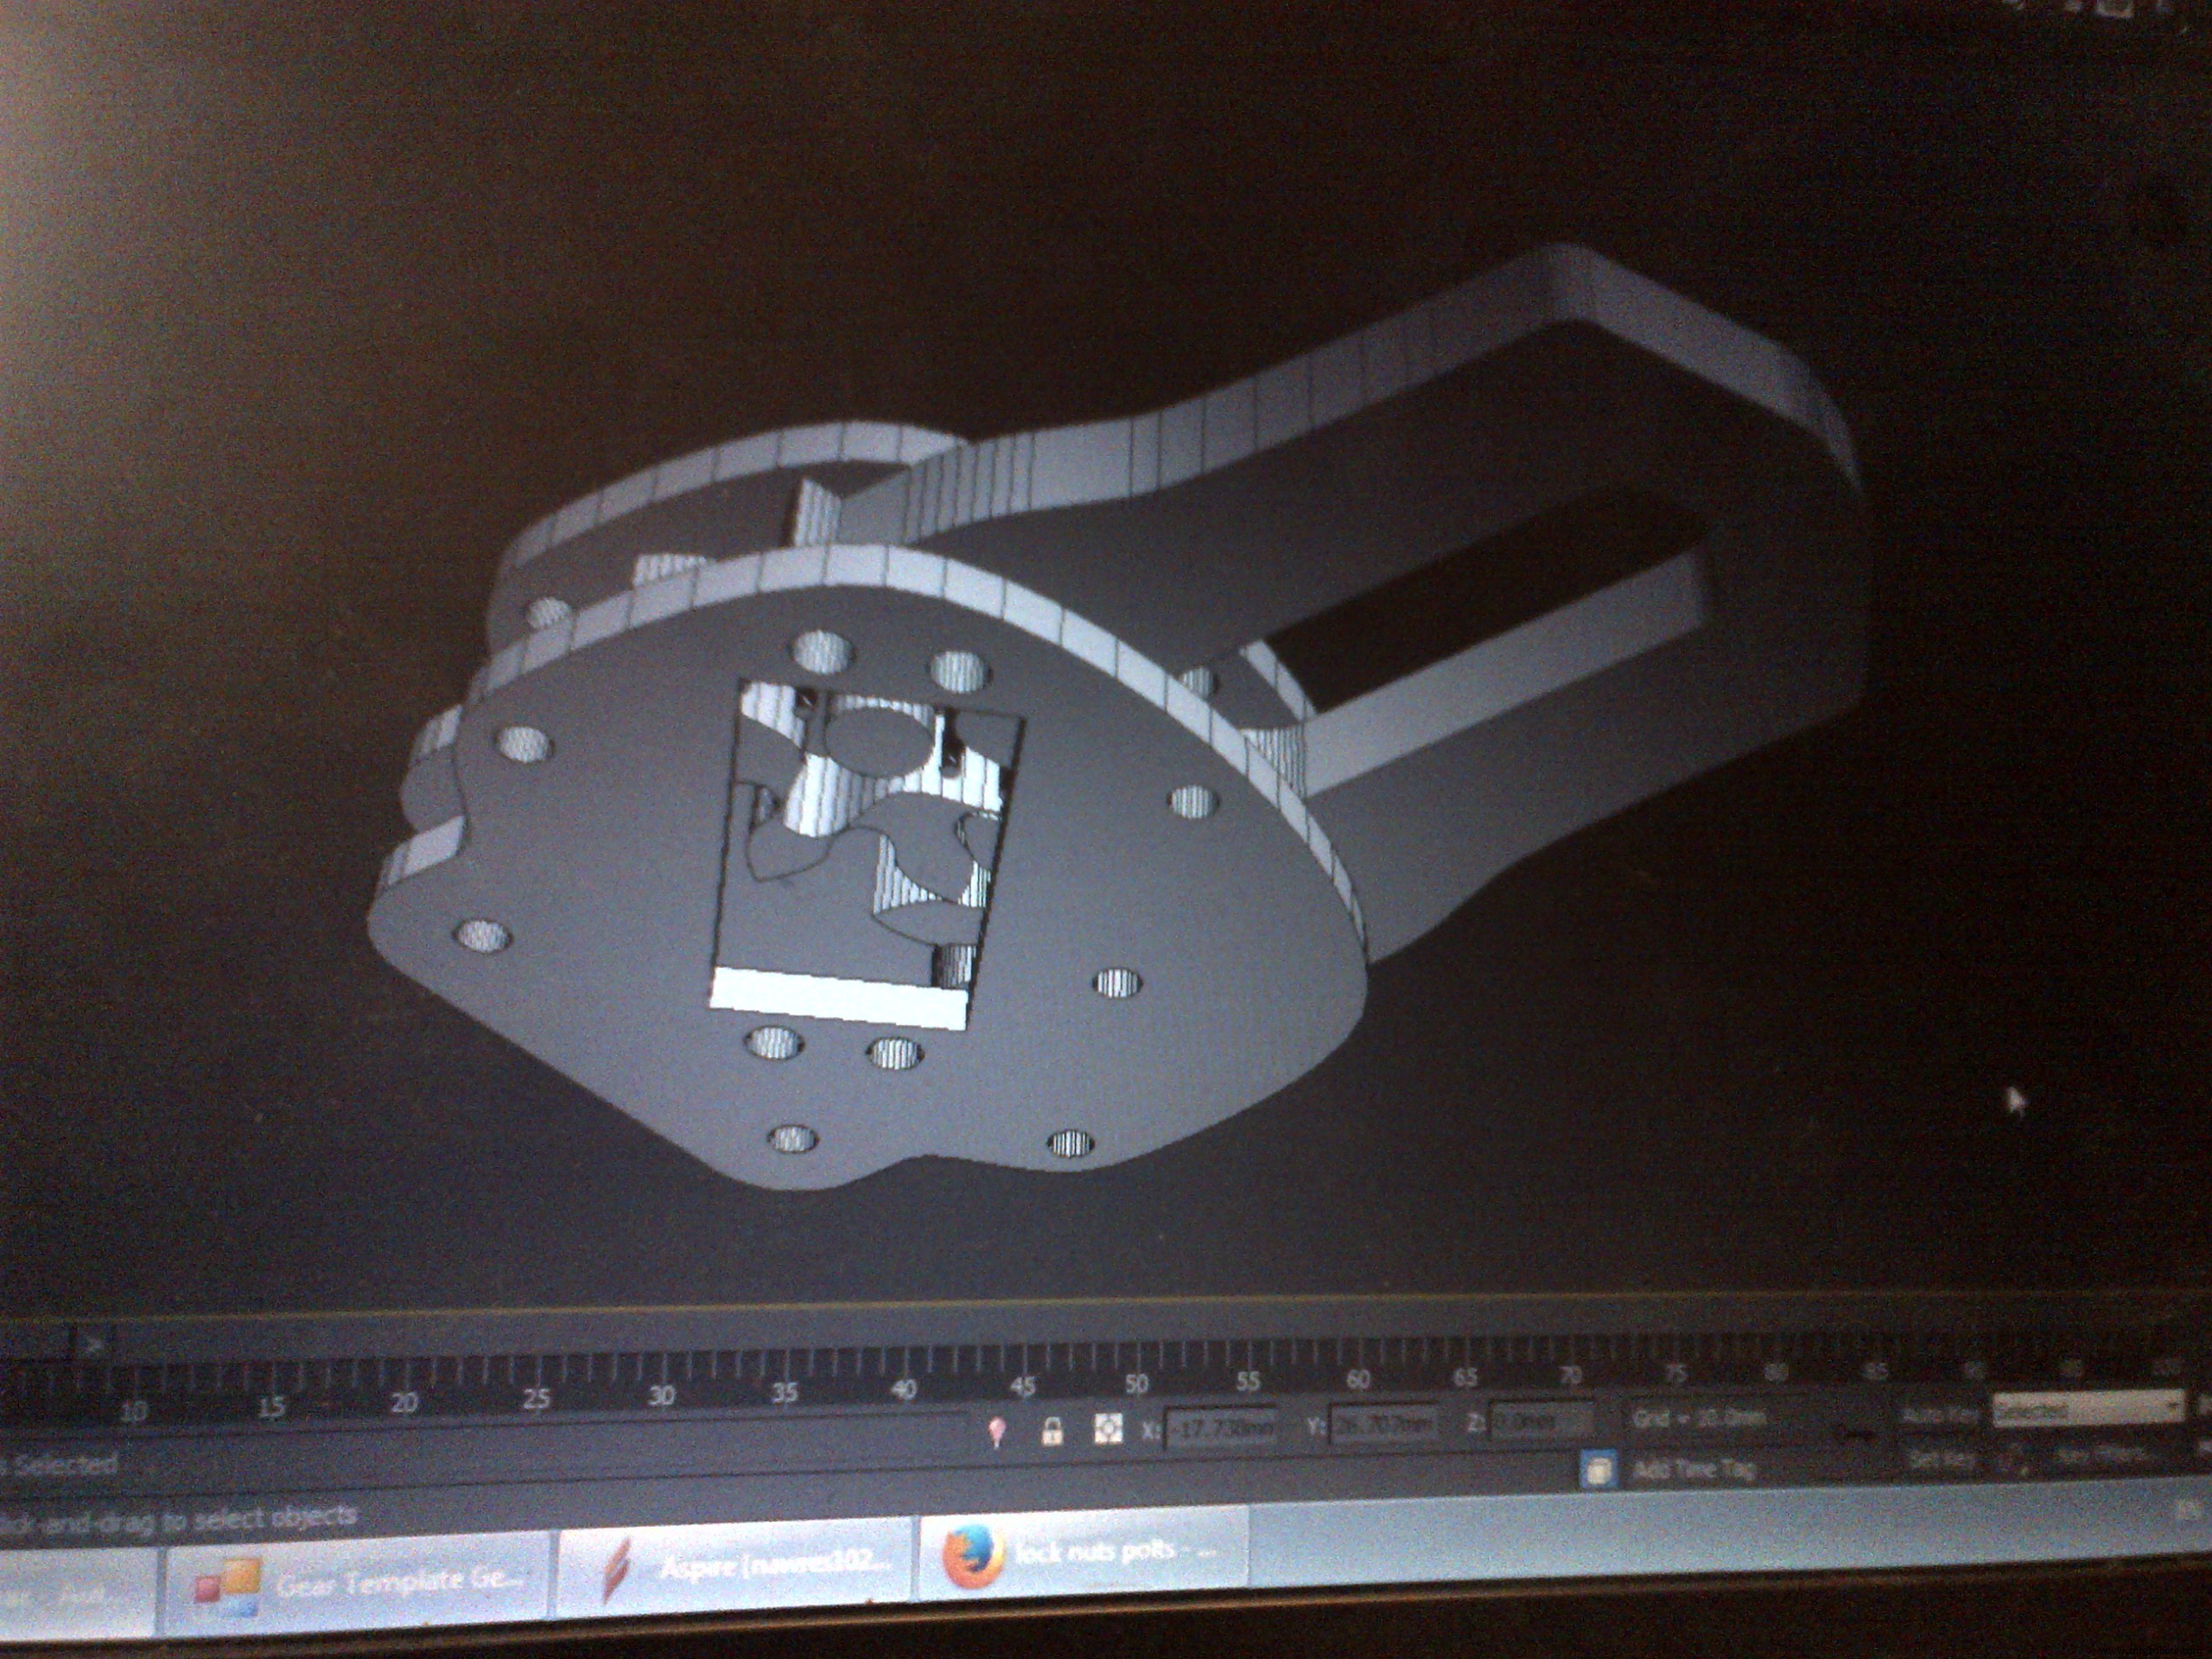
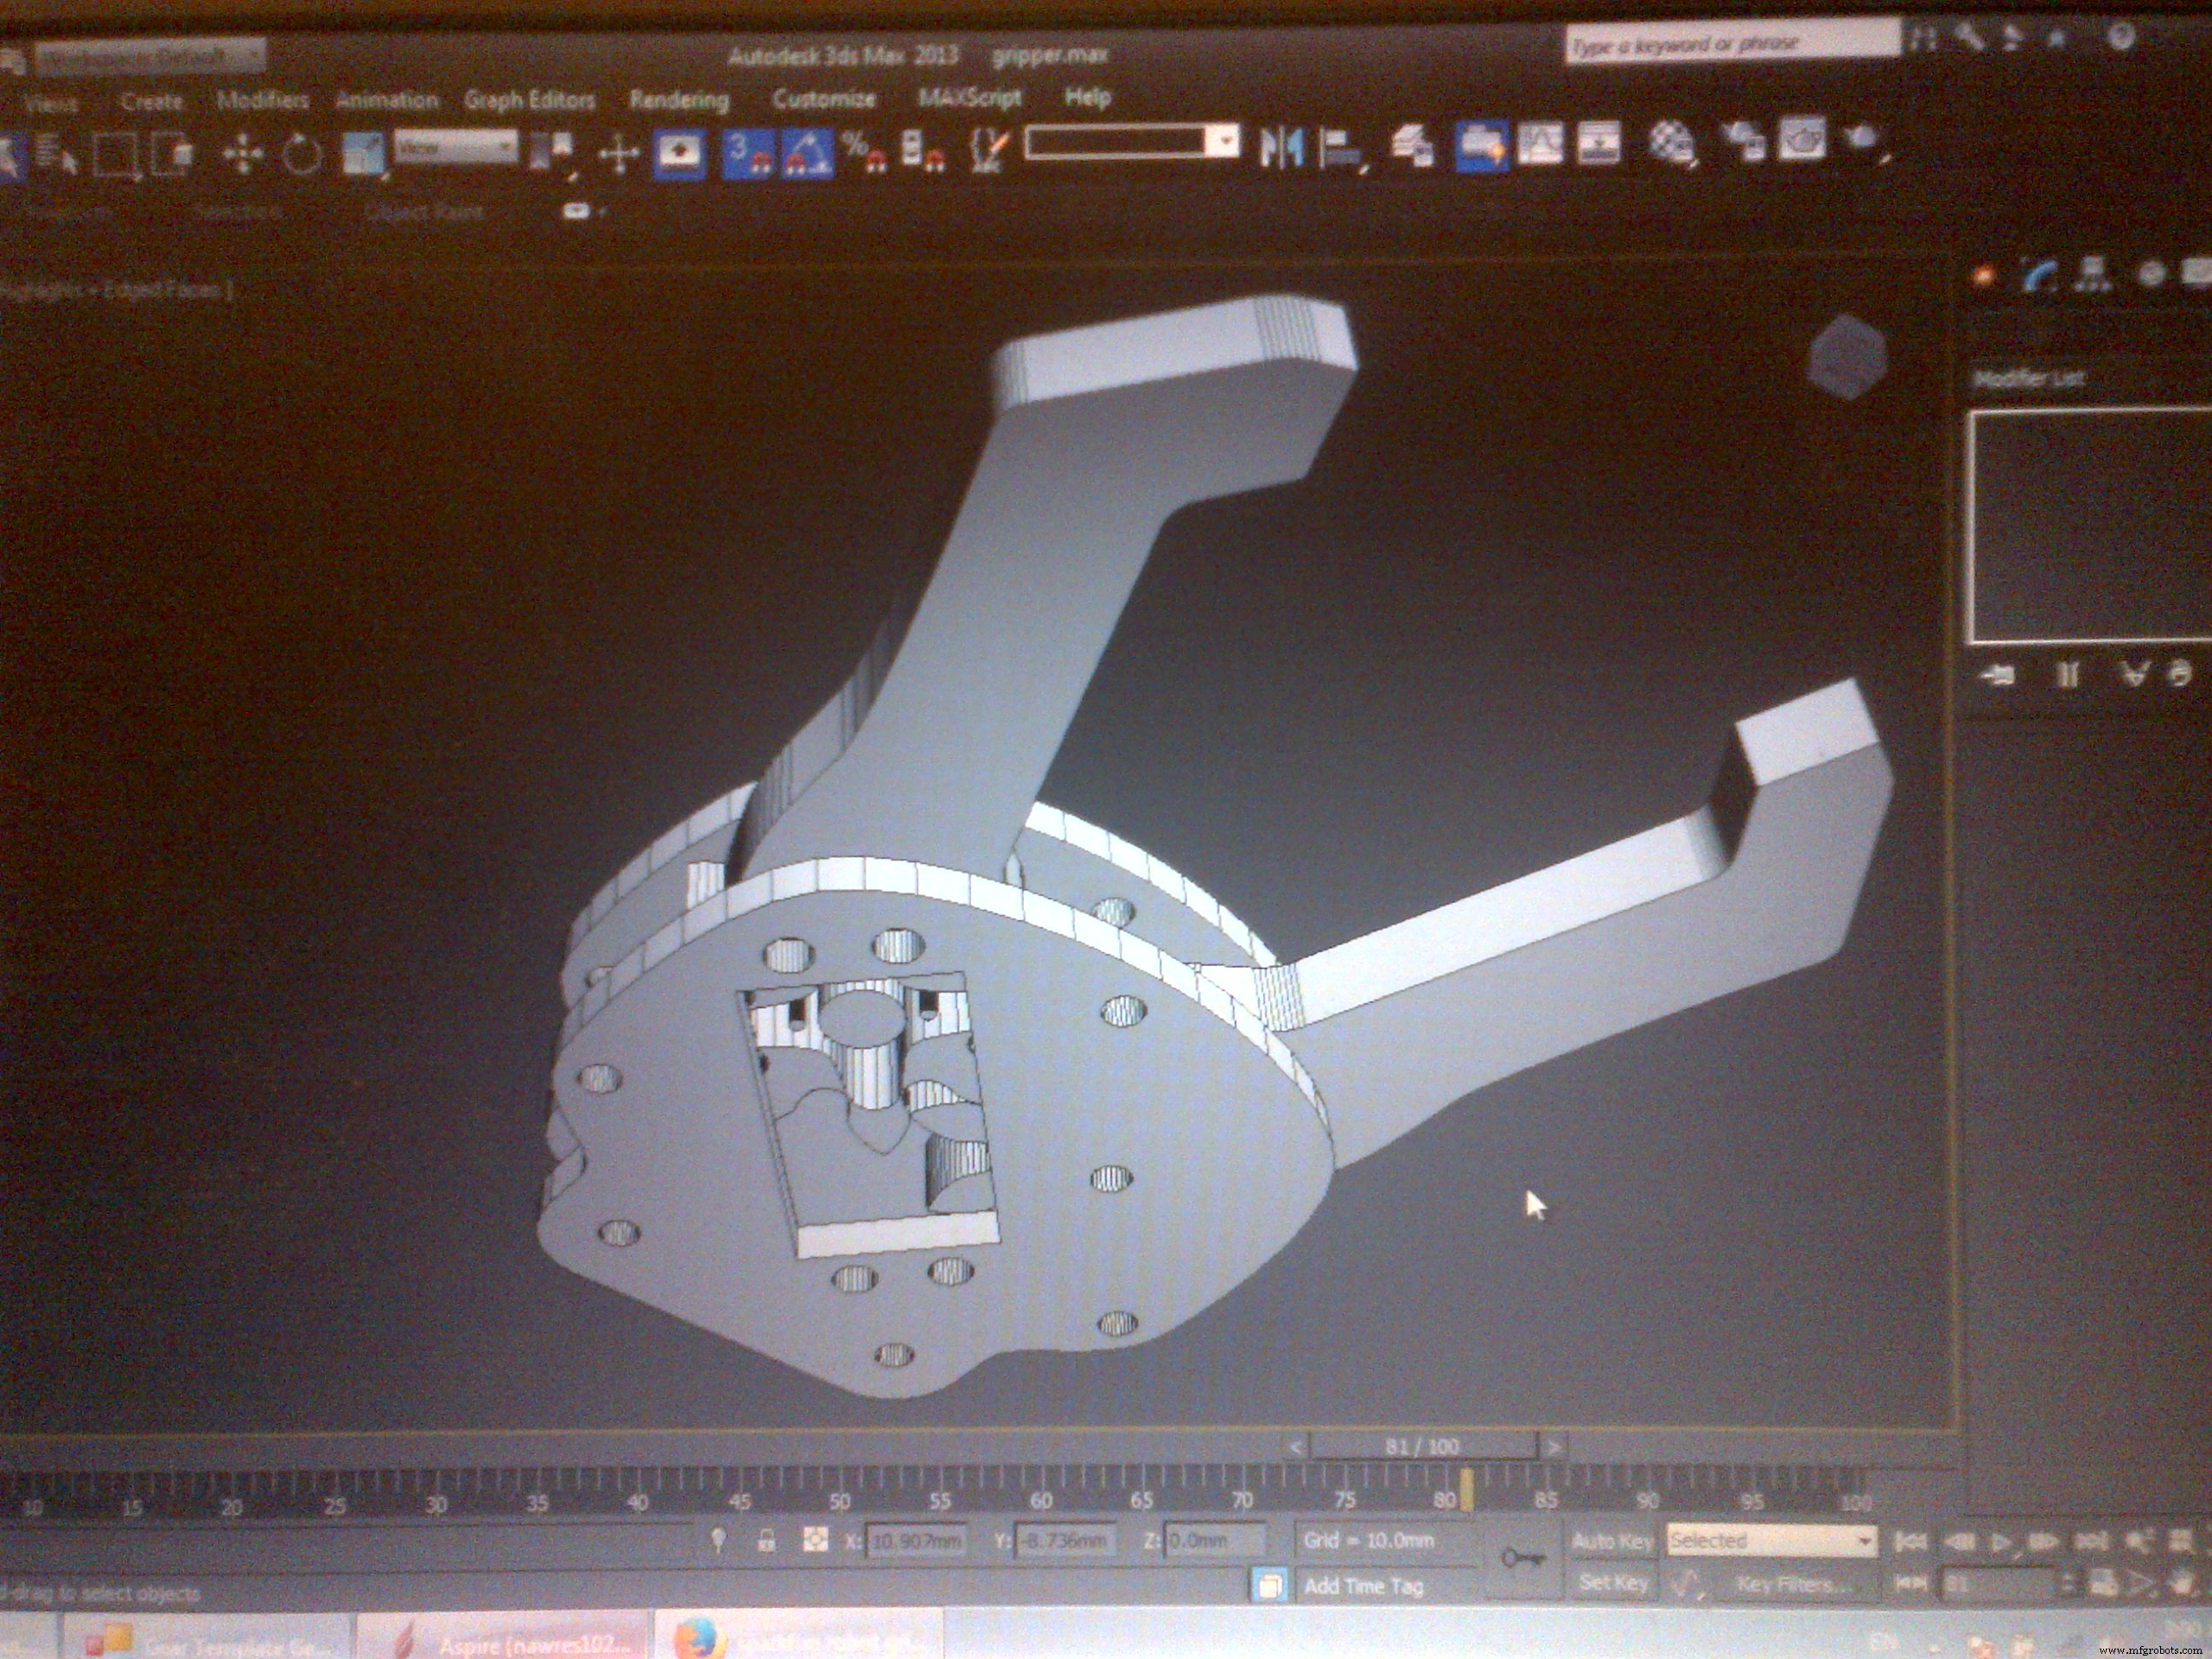
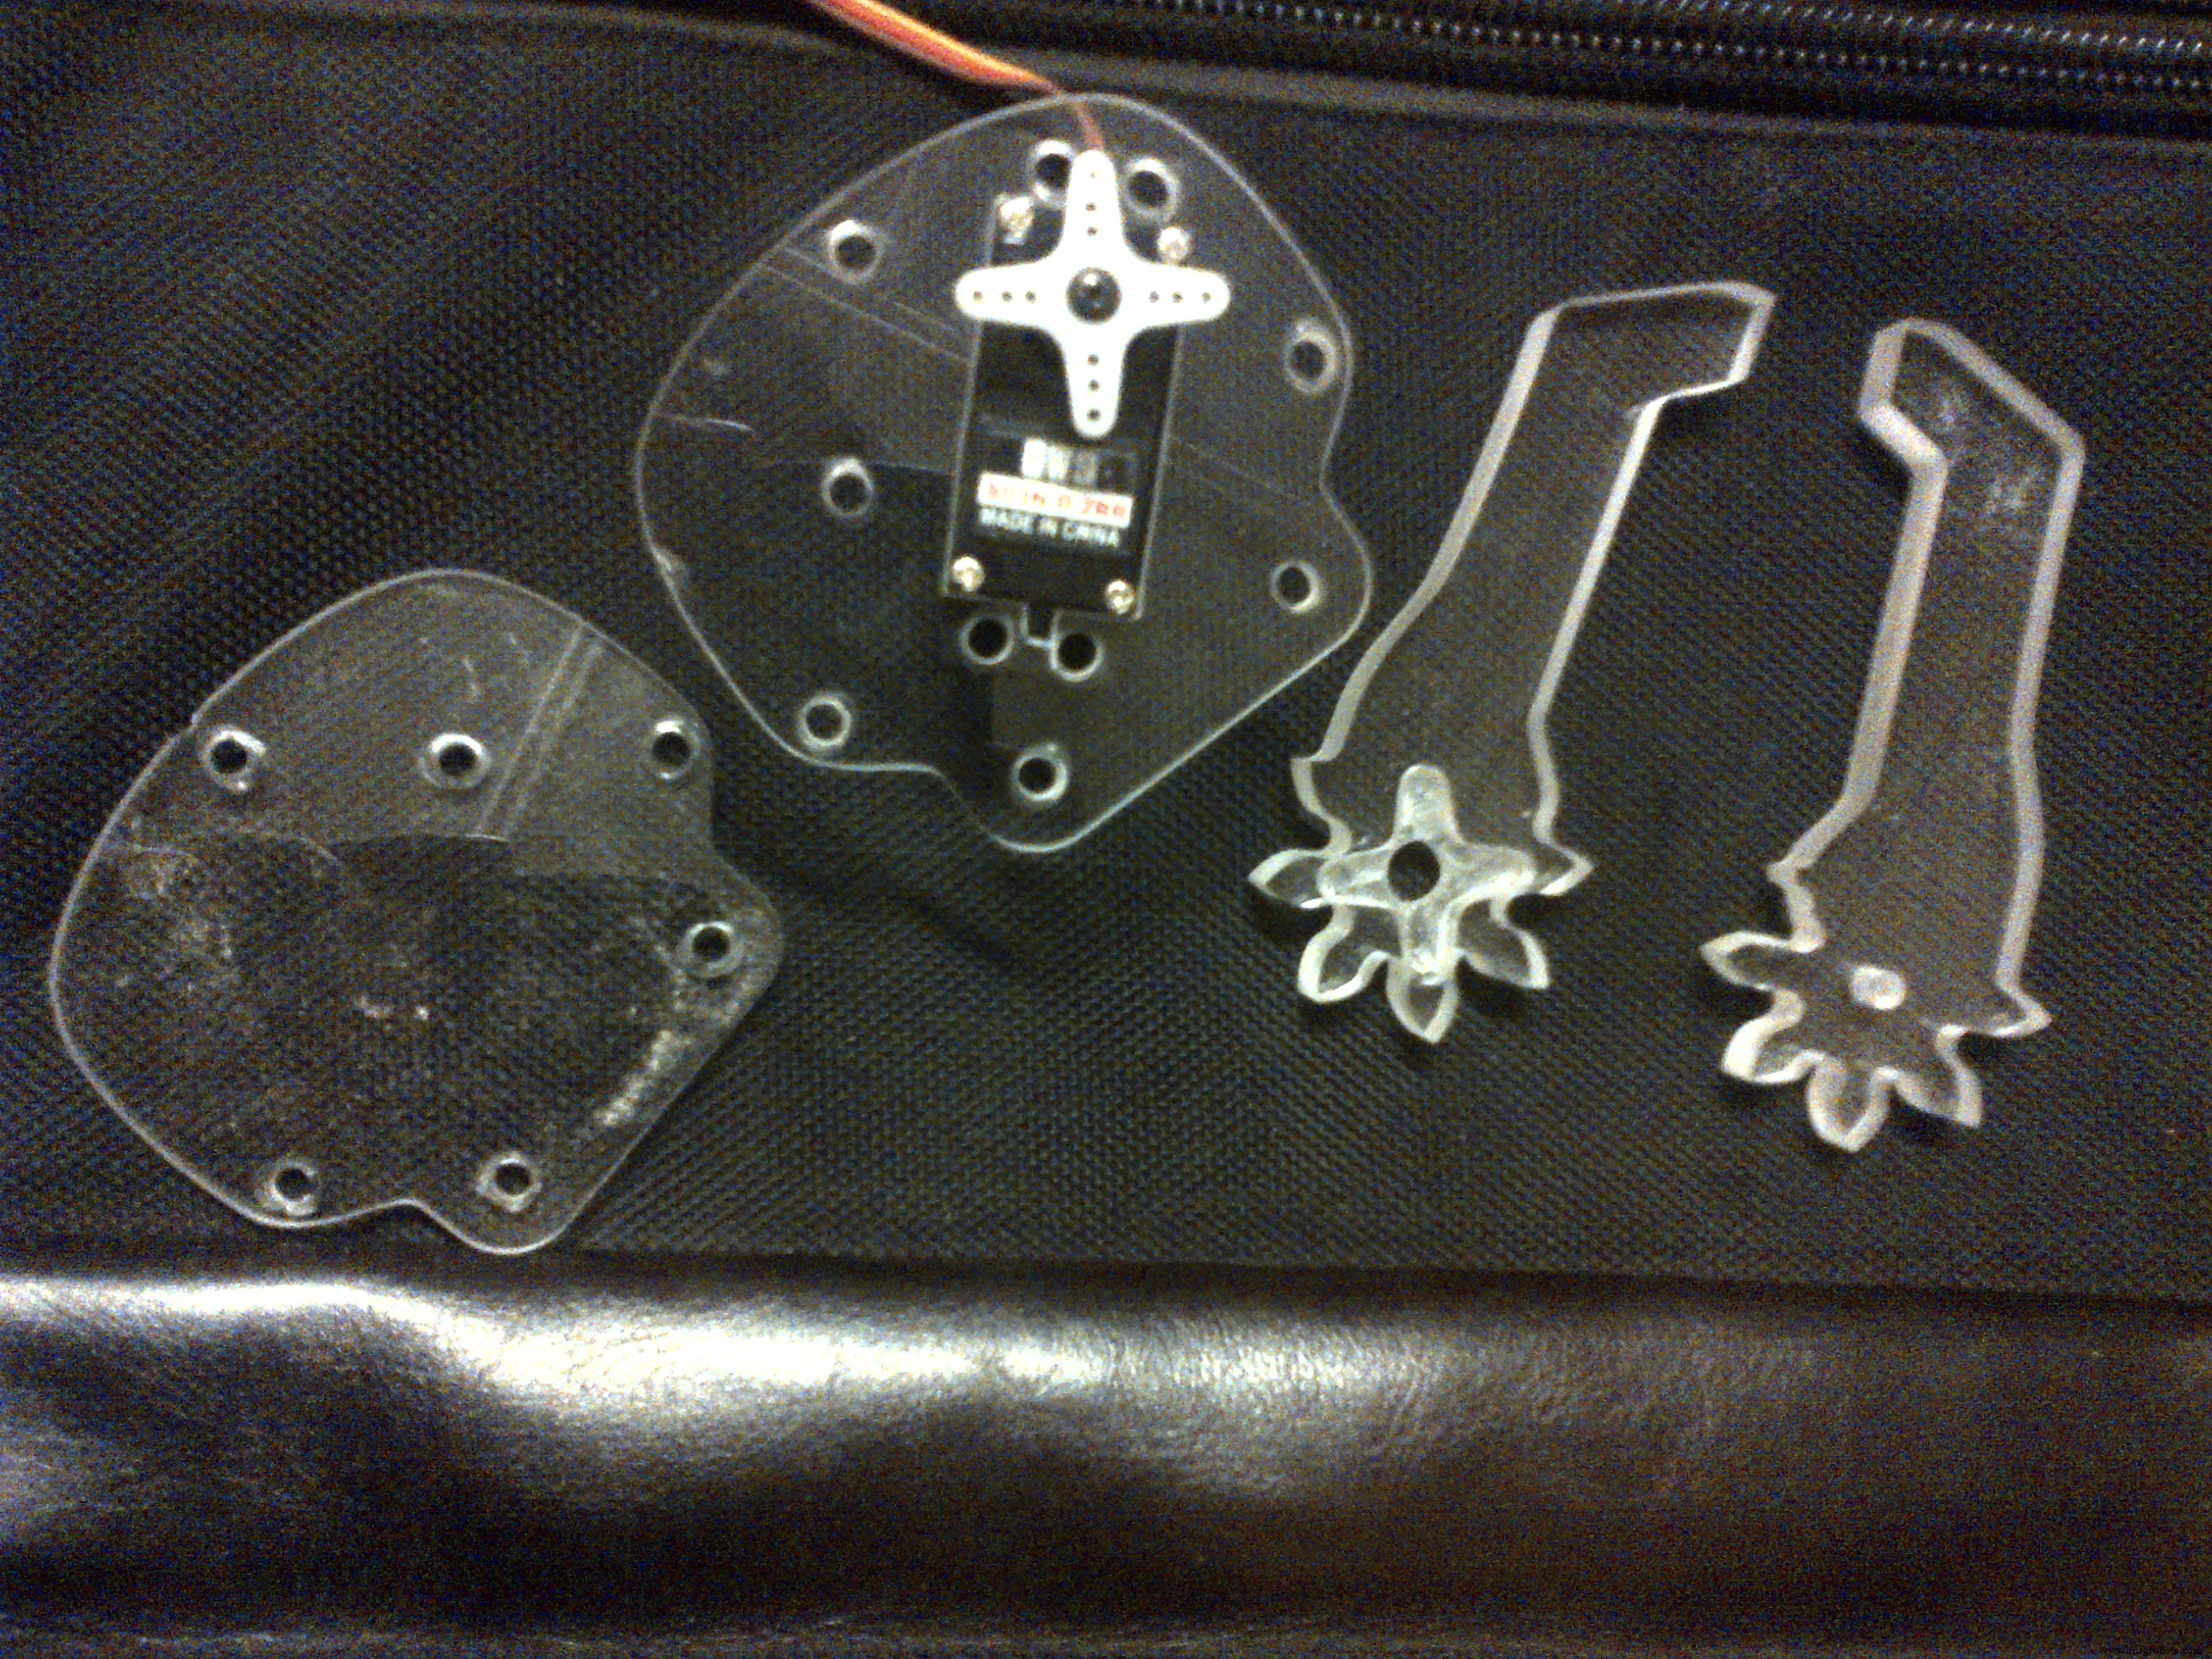
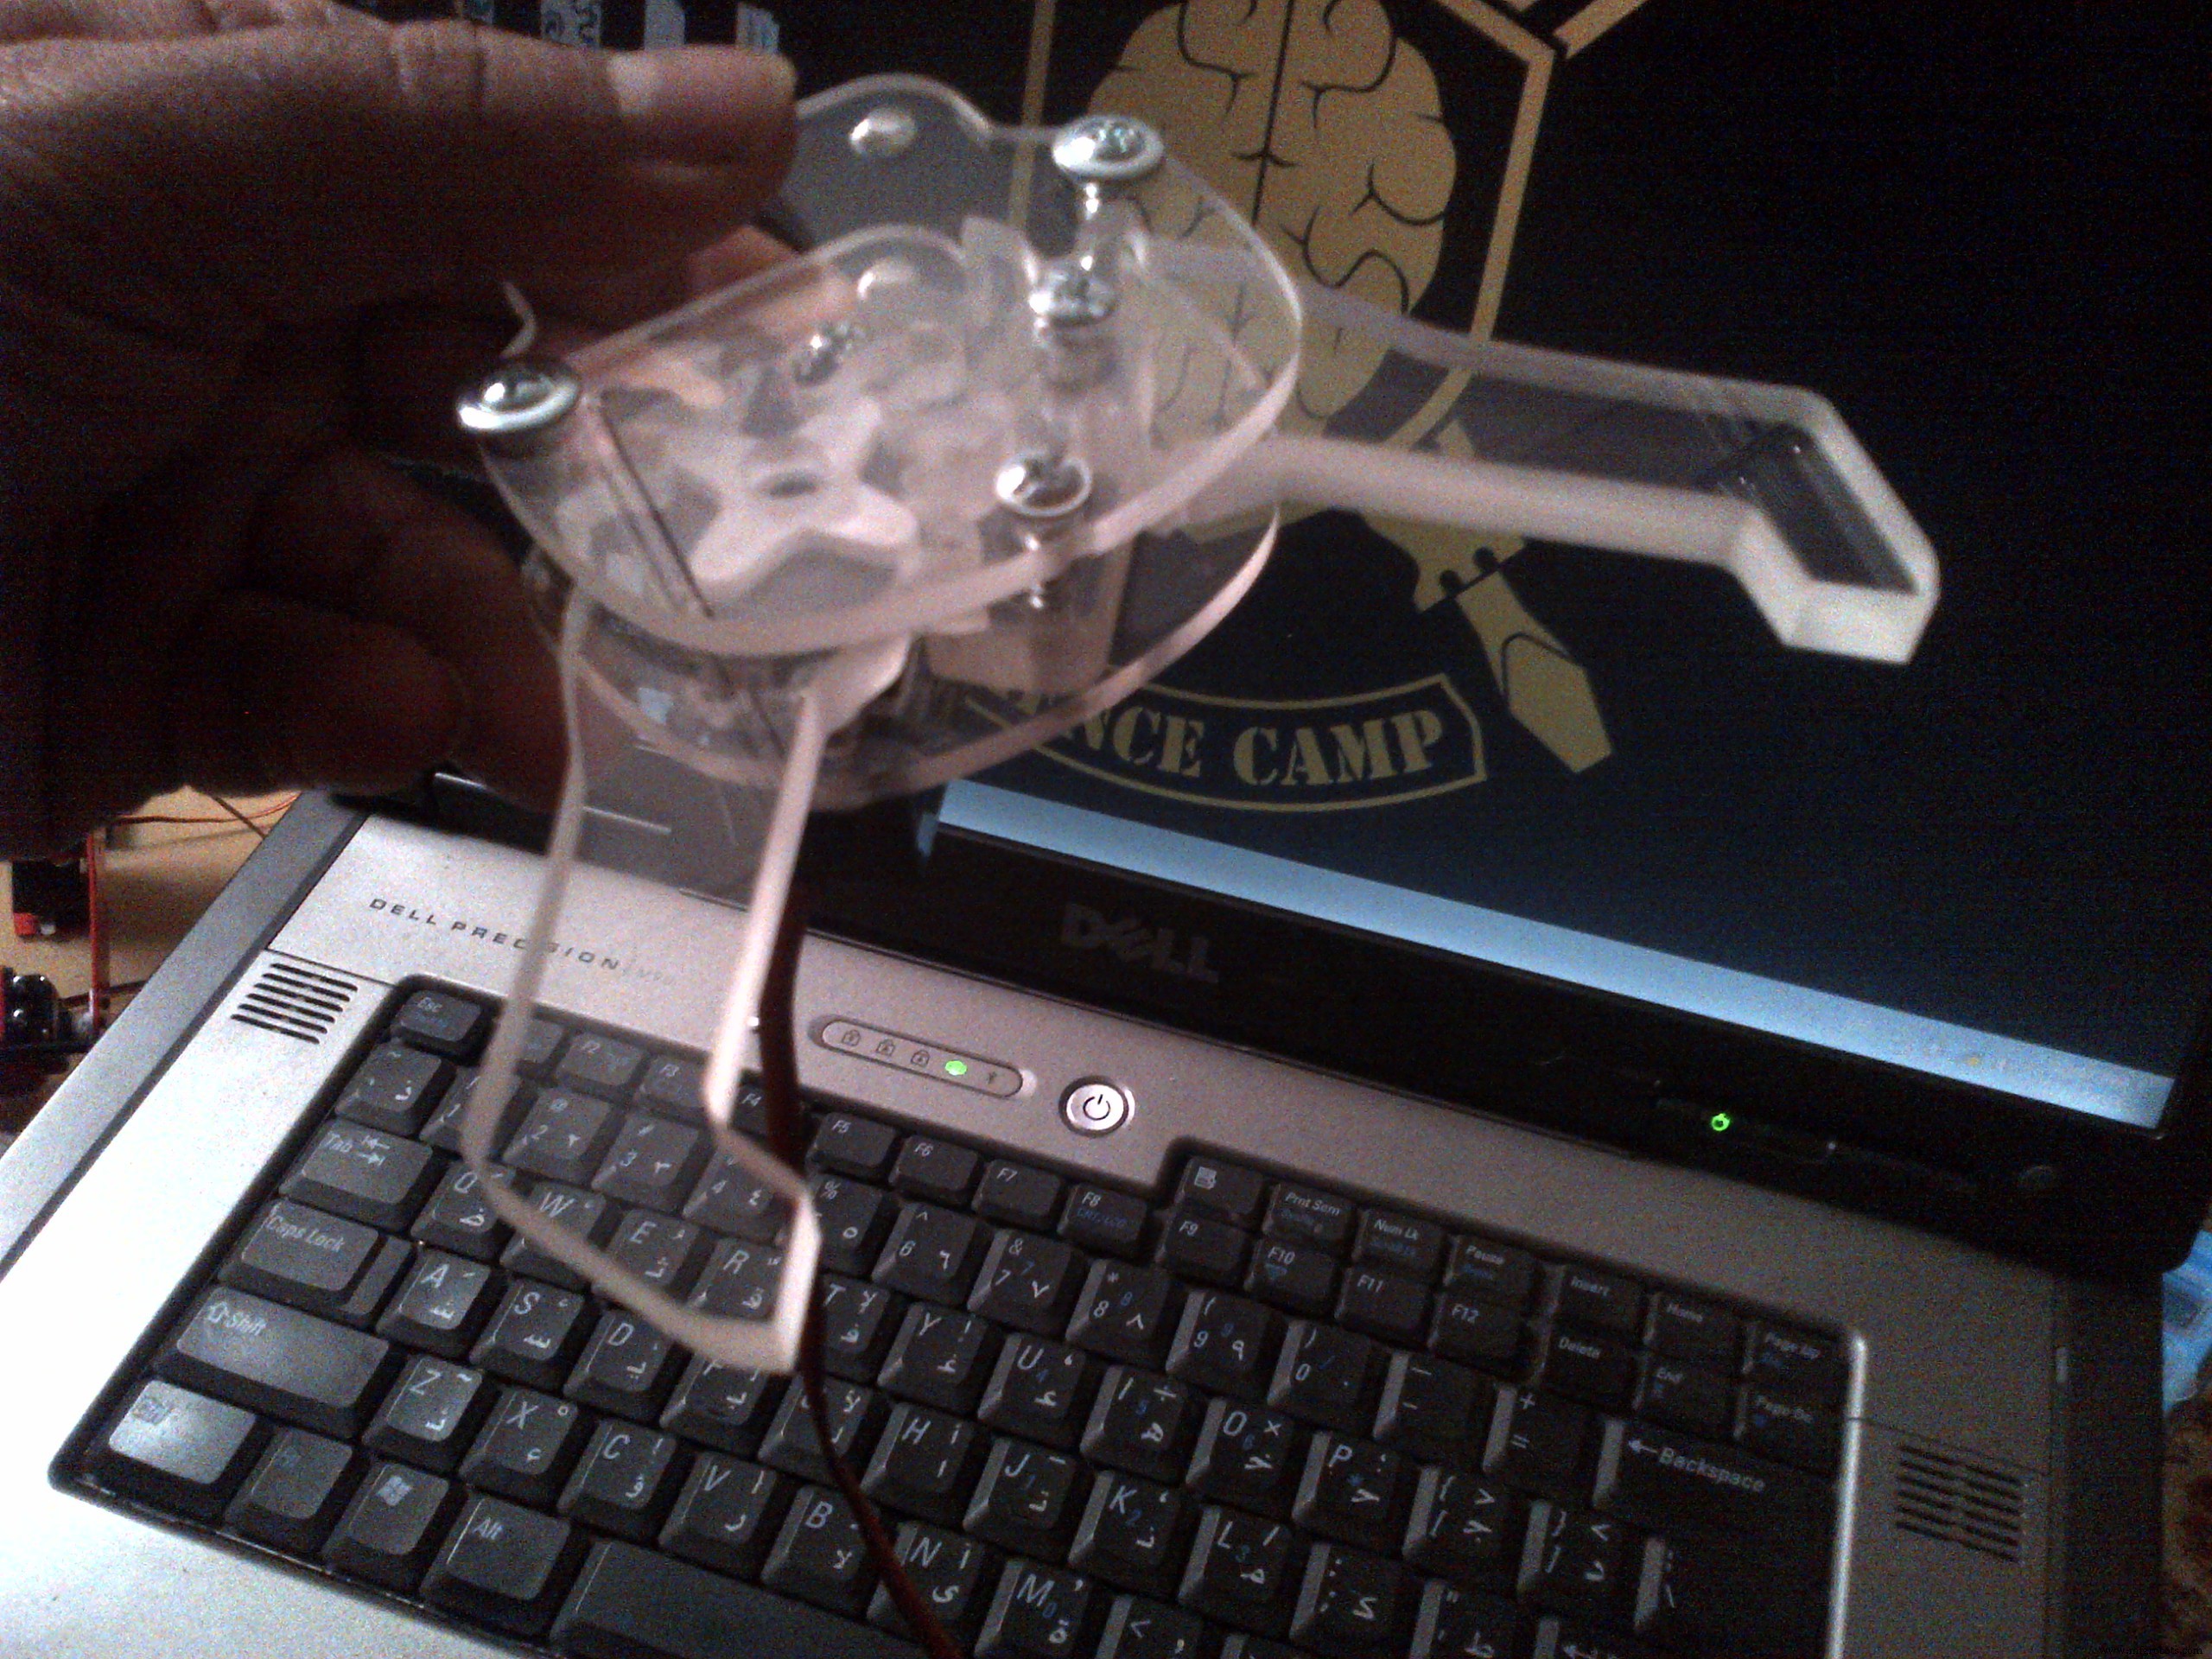
Проект посвящён самостоятельному изготовлению робота-манипулятора (гриппера), который часто нужен в робототехнике. Корпус сделан из прозрачного твёрдого пластика, привод — хоббийный сервопривод, управление — Arduino.
Код
Используется стандартный пример Servo Knob из Arduino IDE (управление сервоприводом от потенциометра).
/* Controlling a servo position using a potentiometer
   by Michal Rinott, modified by Scott Fitzgerald */
#include <Servo.h>

Servo myservo;
int potpin = 0; // аналоговый вход потенциометра
int val;

void setup() {
  myservo.attach(9); // серво на пине 9
}

void loop() {
  val = analogRead(potpin);           // 0..1023
  val = map(val, 0, 1023, 0, 180);    // масштаб к 0..180 градусов
  myservo.write(val);                 // установка угла
  delay(15);
}
Детали для 3D-печати / ЧПУ
8mm.DXF— контуры для 8 мм пластика4mm.DXF— контуры для 4 мм пластика
Схема подключения
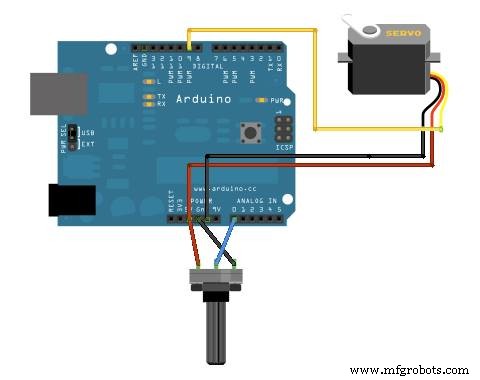
Стандартная схема «Servo Knob»: серво — питание/земля/сигнал на пин 9, потенциометр — крайние ножки на 5V/GND, средняя на A0.
Решение проблем с сенсорным экраном TFT LCD Shield 2.4″ для Arduino
Благодарим вежливых водителей: LED-табло для автомобиля на Arduino MKR1000
Производственный процесс
- Полное руководство по простыням: история, материалы и современное производство
- DIY робот в стиле Wall‑E на Raspberry Pi из коробки от CD
- Робот-будильник на колесах: умная мобильная система пробуждения на Raspberry Pi и Google Calendar
- Создание моторизированного робота-крипера Minecraft на Arduino
- Archimedes: Робот-совица с ИИ для распознавания эмоций
- Создание робота с компьютерным зрением и голосовым управлением на Windows 10 IoT Core
- ROS-робот: Управление навигацией из терминала на Raspberry Pi
- Мастерство PID-управления 3D-моделью робота-захвата в MATLAB/Simulink
- Лист Kovar® — сплав с контролируемым расширением для герметичных соединений стекло-металл
- Напитки-роботы: технологии, автоматизация и роль в напиточной индустрии