



Мастерство PID-управления 3D-моделью робота-захвата в MATLAB/Simulink
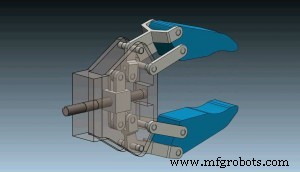
В этом уроке мы увидим, как сделать PID-управление 3D-моделью механизма робота-захвата. Модель Simulink организована в две подсистемы. Подсистема двигателя постоянного тока, смоделированная с помощью блоков Simulink, и 3D-модель, импортированная из SolidWorks с помощью SimMechanics Link. Мы используем ступенчатую функцию для активации двигателя постоянного тока для привода робота-захвата и используем блок PID Simulink для автоматической настройки параметров PID. Вы можете посмотреть следующее видео или прочитать письменный урок ниже. Скачайте модель Simulink из примера здесь: Найдите и скачайте 3D-модель механизма робота-захвата по следующей ссылке:
Simulink Model - PID Control
1 файл(ов) 538.71 KB Скачать
Производственный процесс
- Робототехника XXI века: распределенные системы, телеприсутствие и космическая разведка
- Противозачаточные таблетки: история, польза, риски и производство
- Модельные поезда Lionel: история, производство и будущее
- Промышленные роботы: проектирование, производство и будущие тренды
- Сборка и управление Pi-роботом с живой видеотрансляцией
- Робот для сортировки мусора на Google Coral Edge TPU
- Simulink: среда моделирования и проектowania на основе моделей в MATLAB
- Освоение PID-управления: основные принципы и эффективная настройка контура
- Мастерство PID-управления 3D-моделью робота-захвата в MATLAB/Simulink
- Интеграция SolidWorks с MATLAB/Simulink: Пошаговый урок симуляции