



Промышленные роботы: проектирование, производство и будущие тренды
Суть технологии
Промышленные роботы — высокоточные механические системы, воспроизводящие человеческие движения с непревзойденной повторяемостью. Внедряются там, где безопасность, сила, точность или непрерывная работа превышают человеческие возможности. Большинство станций стационарны, мобильные роботы транспортируют материалы и расходники по цеху.
В отличие от антропоморфных андроидов фантастики, современные роботы выполняют базовые операции — захват/перемещение, сварку, покраску — с повторяемостью, недоступной человеку. Оператор корректирует позу и хват на лету; робота нужно спроектировать и запрограммировать так, чтобы позиция, захват, вес, достижимость оставались строго контролируемыми, исключая потерю или промах. После «обучения» техником движению робот исполняет его тысячи раз с точностью в тысячные доли дюйма, 24/7 без усталости.
Эти способности обеспечили быструю адаптацию в производстве, особенно для повторяющихся операций покраски, сварки, пик-энд-плейс — подъема и позиционирования деталей в сборочные линии или упаковочные станции.
История
Робототехника — раздел автоматизации — имя от чешского robota (принудительный труд). Термин дебютировал в 1921 г. в пьесе Карела Чапека «Р.У.Р. (Универсальные роботы Россума)», изображающей бунт гуманоидных машин.
Практические роботы появились с доступностью компьютеров. В конце 1960-х Стэнфордский исследовательский институт создал SHAKEY — машину, двигавшуюся и складывающую кубики с камерой и компьютером. В середине 1970-х General Motors через MIT заказала Виктору Шейнману PUMA (Программируемый универсальный манипулятор для сборки) — первый промышленный робот на линиях США. Unimate, установленный на заводе GM в Трентоне (Нью-Джерси) в 1961 г., стал первым пик-энд-плейс роботом, извлекающим горячие литые детали из пресс-формы.
Материалы
Роботов строят из обычных промышленных металлов — сталь, чугун, алюминий — за прочность и обрабатываемость. Мобильные блоки часто на резиновых шинах для бесшумного сцепления. Специализированные роботы для чистых комнат, космоса, высоких технологий могут использовать титан или углерод-пластик для снижения веса и коррозионной стойкости.
Механическая структура содержит гидравлические цилиндры или сжатый воздух; силикон, резина, оплетенные нержавейкой шланги маршрутизируют рабочую жидкость к клапанам. Защитные накладки — гибкие неопреновые щиты или складчатые баллоны — экранируют открытые части от краски, искр, опасности. Электроника — электродвигатели, линейные приводы, контроллер («мозг») — закупаются у поставщиков автоматизации и размещаются в стальных шкафах на или рядом с роботом.
Производственный процесс
Проектирование
- Каждый робот начинается с фазы дизайна: требования задачи, скорость, среда, опасные вещества, досягаемость, траектория, процессные переменные, взаимодействие с людьми, возможности контроллера, режимы отказов. Большинство вендоров стартуют со стандартной платформы и кастомизируют под приложение.
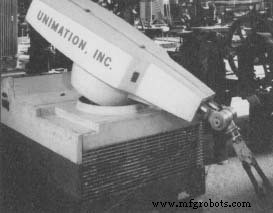 Первый робот в американской промышленности, Unimate, извлекал горячие литые детали из пресс-формы на заводе GM в Трентоне, штат Нью-Джерси, в 1961 г. (Из фондов Музея Генри Форда и Гринфилд Виледж.)
Роботы эффективны настолько, насколько люди, которые их проектируют, программируют и обслуживают. В 1980-х GM вложила огромные средства в робототехнику, но провалилась в системной интеграции и обучении кадров — привело к дорогостоящим сбоям и операционному хаосу.
Фабрикация
- После проектирования базу, рычаги, колонну, опоры изготавливают. Основа — часто литая или сварная — дает тяжелую базу против опрокидывания. Стыкующиеся с остальной структурой элементы обрабатывают с жесткими допусками для точной посадки и функции.
Сборка
Промробот может содержать до 2000 деталей. Бригады начинают с базы, последовательно монтируют двигатели, подшипники, гидравлику, проводку, контроллеры до готовности к тестам.
Мобильные роботы сначала получают тяговые моторы, батареи, оси, колеса, шины. Стационарные временно приболчивают к полу. Подсборки колонн и рычагов с приводными моторами интегрируют на базу. Кольцевая шестерня вращает базу, зацепляясь с шестерней колонны. Стопорные подшипники воспринимают вес, магнитная шкала дает обратную связь позиции контроллеру.
Рычаг (Link)
- Рычаг выступает локтем, соединяя руку с базой. Стабилизаторы и опоры подшипников гарантируют контролируемое движение по заданной траектории. Каждый подшипник предусмотрен смазкой или линией смазки, в рычаге датчик позиции, передающий данные контроллеру.
Рука (Arm)
- Рука увеличивает досягаемость и несет запястье. Содержит приводные валы, приводимые моторами или гидроцилиндрами. Три мотора (или гибрид) подключены к валам, крупные подшипники и осевой палец позволяют суставу рука-рычаг выдерживать полную нагрузку запястья.
Запястье (Wrist)
- Запястье — ядро манипуляционных способностей, воспроизводит движение человеческого запястья для ориентации инструментов — пульверизаторов, сварочных горелок, захватников — в точных позициях. Многие запястья включают датчики нагрузки для обнаружения препятствий/перегрузок, доп. датчики позиции и электронику управления инструментом.
Проводка к контроллеру
- После механической сборки завершают проводку и трубопроводы. Все моторы, датчики, электрику питают и выводят данные. Гидро- и пневмошланги подают давление в цилиндры, управляемые клапанами в базе. Провода и шланги идут к шкафу контроллера — на базе для мобильных или в несколько футов для стационарных через умбиликальный кабель. Защитные каркасы/экраны закрывают руки и колонны от искр, краски, опасностей.
Установка
Монтаж на объекте заказчика. Стационарные приболчивают к полу; мобильные следуют по индукционным проводам или, все чаще, лазерной навигации. Ограждения вокруг мобильных единиц исключают случайный контакт с людьми. После установки вендор обучает персонал заказчика эксплуатации и ТО.
Контроль качества
Тестирование: функциональная точность и обкатка (burn-in). Функциональный тест: программа прогоняет робота через серию движений, фиксируя данные для выявления и коррекции расхождений. Затем робот работает непрерывно несколько часов — burn-in — для детекта дрифта точности и прогрева электроники/гидравлики до рабочей температуры. Во время этой фазы калибруют смещения для компенсации температурных вариаций и обеспечения оптимальной работы.
Будущее
Робототехника — один из самых быстрорастущих сегментов рынка промышленного оборудования. Скачковые достижения в вычислениях и ИИ позволяют новым моделям обучаться и адаптироваться автономно. Японские производители лидируют в инновациях, интегрируя ИИ-управление, позволяющее роботам корректировать операции на лету.
Улучшение камер и компьютерного зрения расширит робототехнику в здравоохранение, общепит и другие сферы, где роботы тесно взаимодействуют с людьми, уводя влияние за пределы традиционных цехов.
Производственный процесс
- Выбор лучших промышленных роботов для покраски для оптимального качества и эффективности
- Почему интеграция промышленных роботов застряла — и как ускорить её
- Максимизация срока службы роботов: экспертные стратегии профилактического ТО
- Как промышленные роботы революционизируют автомобилестроение
- Руководящие коллаборативные роботы вручную: Стандарты безопасности объяснены
- Роботизированные помощники в здравоохранении: 5 ключевых инсайтов
- Революция в производстве: промышленная робототехника XXI века
- Быстроразвертываемые коллаборативные роботы Sawyer для повышения производительности
- Коллаборативные роботы: Революция в взаимодействии человек-машина
- Современные промышленные роботы: Трансформация производства и качества