



Почему интеграция промышленных роботов застряла — и как ускорить её
Интеграция промышленных роботов — высокоспециализированное искусство, которое полагается на квалифицированных архитекторов решений, чтобы толкать производителей к новым вершинам производительности. Однако, несмотря на прогресс, многие интеграторы сталкиваются с устойчивыми препятствиями, ограничивающими охват и масштаб робототехнических развертываний.
Эти вызовы исходят не только из дефицита талантов, но и из требовательной, часто повторяющейся природы интеграционной работы, которая может давать ограниченные возвраты во многих производственных средах. Корневая проблема кроется в робототехнике самой по себе: программирование остается сложной, трудоемкой задачей, а современные роботы лишены гибкости для обработки деталей высокой вариативности или неструктурированных настроек без обширной кастомизации.
Пока 3D-зрение, сенсорная фузия и ИИ обещают большую автономию, необходимое программное обеспечение и экспертиза еще не зрели до уровня, который действительно упрощает интеграцию. Когда эти разрывы будут преодолены, интеграторы смогут разблокировать более широкий спектр отраслей, процессов и услуг, которые ранее были недоступны.
Сложность программирования сохраняется несмотря на инновации
Автоматизация процесса повторно — сотни тысяч раз — без отказа остается символом современной промышленной робототехники. Ведущие поставщики такие как FANUC, Kuka, ABB, Kawasaki, Universal Robots и новые нишевые игроки все поставляют роботов, отвечающих строгим стандартам производительности. Прогресс в материалах сделал эти машины легче, более ловкими и точными, чем когда-либо, позволяя ряд специализированных возможностей.
Однако выбор дизайна каждого робота создает расходящиеся требования к программированию и пригодность к задачам. Экспертные интеграторы могут навигировать эти нюансы, но ограниченная доступность навыков и фрагментированная экосистема все еще сдерживают более широкое принятие.
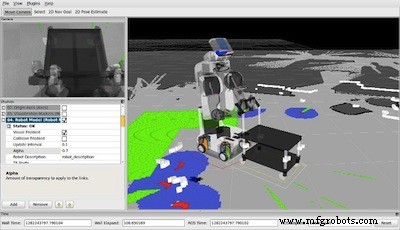
ROS, представленная в 2007 году, предложила единую структуру для академиков и ранних последователей, но не смогла решить основные ограничения, с которыми сталкиваются промышленные интеграторы: необходимость обходить трудоемкое планирование, программирование и валидацию для каждой уникальной детали или пространственной конфигурации. Без надежной, кроссплатформенной промежуточной программы, абстрагирующей эти сложности, время интеграции остается неизменным.
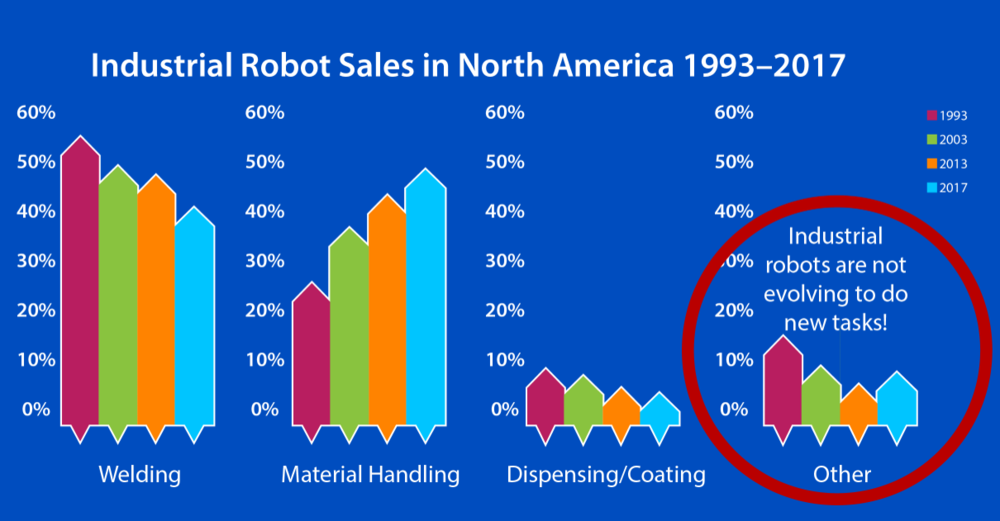
Ограничение интеграции малых партий
Решение промежуточного программного обеспечения не может ускорить интеграцию, если каждый новый продукт, процесс или программа все еще требует полностью кастомизированного, валидированного цикла. Даже с упрощенными интерфейсами программирования, инвестиция времени для каждого уникального сценария остается существенной.
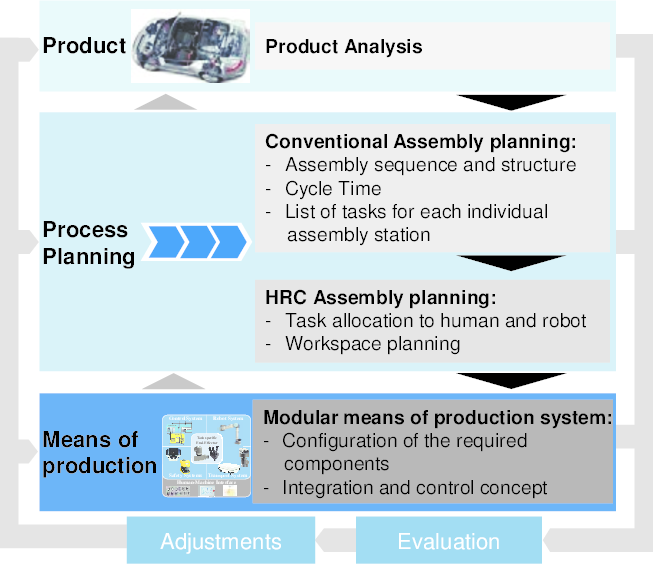
Поставщики продвигают более легкие языки и человеко-машинные интерфейсы, но каждая задача все еще требует ручного программирования и последующей валидации. Мастерские, принимающие роботов для ограниченных, повторяющихся запусков, могут достичь скромных выгод, но общий прирост производительности ограничен, и возможности для интеграторов диверсифицировать услуги остаются ограниченными.
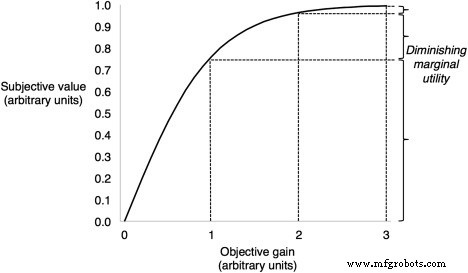
Для производителей с высокой вариативностью — тех, кто производит тысячи SKU — маржинальная полезность робототехники падает так низко, что мало кто принимает автоматизацию. Интеграторы должны найти способы устранить или драматически снизить бремя программирования, чтобы сделать роботов жизнеспособными через разнообразные наборы деталей и процессы.
Ключ кроется в том, чтобы позволить роботам воспринимать и отвечать на детали и среды в реальном времени. Прогресс в 3D-зрении и ИИ может, в теории, позволить роботам само-программироваться на основе сенсорного ввода — как только правильное программное обеспечение и навыки будут на месте.
За пределами зрения: Восход сенсорной фузии
Сенсорная фузия — изначально популяризированная устройствами вроде Microsoft Kinect — эволюционировала к слиянию данных с нескольких сенсоров, обеспечивая надежное понимание среды. Теперь она питает беспилотные автомобили, автономные мобильные роботы и даже медицинские устройства.
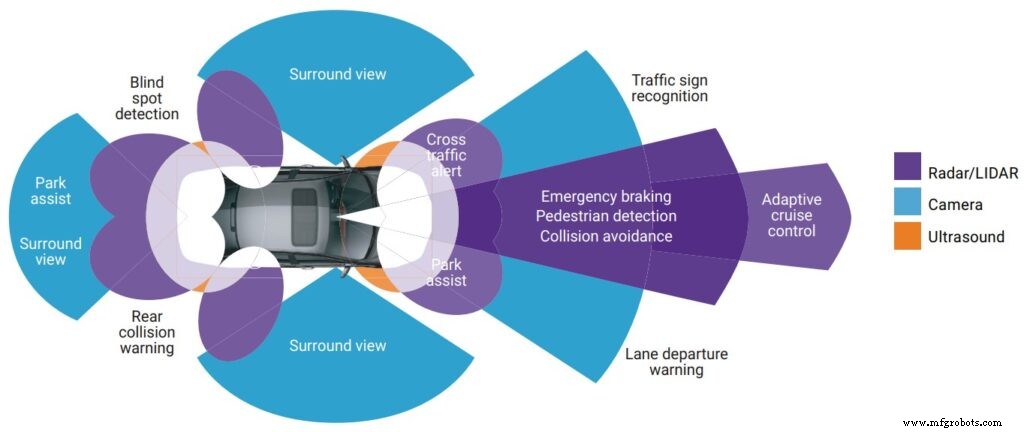
Хотя многие производители принимают Индустрию 4.0 и IoT для удаленного мониторинга и предиктивного обслуживания, интеграция машинного зрения в робототехнику остается рубежем. Оснащая роботов способностью идентифицировать объекты в пространстве, мы можем принести тот же уровень автономии на заводские полы, который беспилотные автомобили наслаждаются на дорогах.
Текущие решения существуют, но они склонны целиться в высоко-рафинированные сценарии или готовые сенсорные комплекты от крупных поставщиков, часто ограниченные простыми задачами сбора. Пока роботы не смогут генерировать программы автономно из визуальных данных, инкрементальные выгоды будут доминировать в средах с высокой вариативностью.
Расширение в новые рынки с Shape‑to‑Motion™
Интеграторы, ищущие проникнуть в необоснованные отрасли, могут найти технологию Shape‑to‑Motion™ Omnirobotic мощным эйблером. Используя 3D-зрение, ИИ и передовое процессное знание, эта технология идентифицирует объекты по форме, планирует и выполняет уникальные робототехнические движения для каждой детали в реальном времени — оставаясь совместимой с существующими драйверами движения роботов.
Shape‑to‑Motion™ разблокирует приложения с высокой вариативностью в авиакосмической, тяжелой технике, мебели, бытовой технике и далее, где процессы покрытия или отделки требуют точности через огромный массив деталей. Это устраняет узкое место ручного программирования и открывает новые потоки дохода для интеграторов.
Omnirobotic предлагает технологию само-программирования, позволяющую роботам видеть, планировать и выполнять критические промышленные процессы распыления и отделки. Наша технология Shape‑to‑Motion™ генерирует уникальные робототехнические движения в реальном времени для каждой детали и требования. Узнайте, какую окупаемость вы можете получить здесь.
Промышленный робот
- Выбор лучших промышленных роботов для покраски для оптимального качества и эффективности
- Промышленные роботы: проектирование, производство и будущие тренды
- Артикулированные роботы: полное руководство по самым универсальным промышленным машинам
- Промышленные роботы 101: Типы и применение для эффективного производства
- 12 ведущих применений промышленных роботов: Повышение эффективности и безопасности
- Максимизация срока службы роботов: экспертные стратегии профилактического ТО
- 6 ключевых шагов к бесшовной интеграции промышленных роботов
- Как промышленные роботы революционизируют автомобилестроение
- Надежные промышленные робототехнические решения для экстремальных условий склада
- Разрушение 3 главных мифов об интеграции промышленных роботов