



Промышленные роботы 101: Типы и применение для эффективного производства
Узнайте о множестве типов промышленных роботов и их уникальных возможностях. Получите четкое понимание области применения каждого типа: манипуляторы, мобильные роботы, летающие дроны, подводные роботы и коботы.
Как выбрать подходящий тип промышленного робота?
На рынке существует множество типов роботов — как определить, какой из них использовать? Как и во многих вопросах проектирования и инженерии, «форма следует за функцией». То есть выбор типа робота зависит от его предполагаемой функции. Будет ли робот закреплен на полу или другой поверхности, или он должен быть мобильным? Сколько единиц в час должен обрабатывать робот? Какой максимальный вес он должен поднимать? Если робот стационарен, каков размер его рабочей зоны? Является ли она прямоугольной или круговой? Ответы на эти вопросы быстро сузят круг выбора и позволят подобрать идеальный тип промышленного робота для ваших целей.
В этой статье мы рассмотрим различные типы роботов, их сильные и слабые стороны, а также определим сферы их оптимального применения.
Содержание статьи
- Стационарные роботы (роботизированные манипуляторы)
- Автономные мобильные роботы
- Летающие роботы (аэриальные дроны)
- Подводные роботы
- Как найти идеальный тип робота для вашей организации
Стационарные роботы (роботизированные манипуляторы)
На рынке представлено семь основных типов стационарных роботов. Под стационарными понимаются роботы, закрепленные на полу, потолке или другой поверхности — они не перемещаются. Как правило, это роботизированные манипуляторы, предназначенные для таких задач, как хватание и перемещение, сортировка, сборка, сварка и отделочные операции.
Рассмотрим различные типы роботизированных манипуляторов, их характеристики и сферы применения.
- Артикулированные роботизированные манипуляторы
- Картезианские или прямоугольные роботы
- SCARA-роботы
- Полярные или сферические роботы
- Дельта-роботы или параллельные роботы
- Портальные роботы
- Цилиндрические роботы
- Коллаборативные роботы / коботы
Артикулированные роботизированные манипуляторы
Преимущества: Наиболее гибкое движение среди всех типов манипуляторов. Могут быть достаточно мощными, способными поднимать тяжелые грузы.
Недостатки: Могут требовать ограждения. Медленнее некоторых других типов манипуляторов. Дороже других манипуляторов. Требуют более сложных систем управления.
По сравнению с другими типами манипуляторов, движение артикулированного манипулятора максимально приближено к движению человеческой руки. Типичный артикулированный манипулятор имеет шесть осей (шарниров). Их количество может варьироваться в зависимости от приложения и производителя. Чем больше шарниров у робота, тем более плавными и менее «роботизированными» становятся его движения. Эта гибкость описывается понятием степеней свободы.
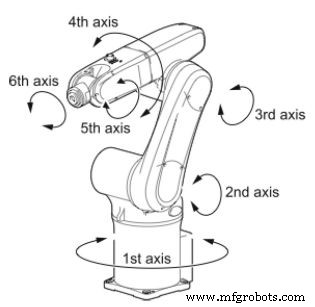
Интересный факт: Проектировщики искусственных рук считают, что у человеческой руки 27 степеней свободы. У человеческой руки — 7 степеней свободы, что в сумме дает 34 степени свободы для руки и кисти вместе.
Воспроизвести все тонкие способы движения человеческой руки и кисти было бы слишком дорого и сложно для промышленного робота. Общепризнано, что 6 степеней свободы в промышленном манипуляторе достаточно для выполнения практически любой необходимой задачи.
Робот не сможет играть на пианино, но в этом и нет необходимости!
В зависимости от приложения манипулятор может быть оснащен захватом — робототехническим аналогом руки. Обычно робототехнические захваты гораздо проще человеческой руки. Иногда они могут быть простыми, как присоска или электромагнит. Или может использоваться трехпальцевый мягкий захват для работы с нежными объектами, например, свежими овощами или яйцами. Существует множество типов захватов, и пока не найден универсальный захват для всех задач.
Альтернативно, наконечное оборудование (End of Arm Tooling, EoAT) может представлять собой инструмент, например, вращающийся держатель с сверлом или другой насадкой для зачистки, шлифовки или фрезерования. Существует множество вариантов, включая специализированное EoAT для сварки, покраски, шлифовки, лазерной резки и многого другого.
Артикулированные роботы обладают высокой гибкостью, так как все их шарниры вращаются, в отличие от линейных или трансляционных, которые движутся только по прямой линии.
Артикулированные роботы применяются для хватания и перемещения, дуговой сварки, точечной сварки, упаковки, обслуживания станков и перемещения материалов. Способность производить дуговые швы (или подобные траектории) в труднодоступных местах делает их хорошим кандидатом для автомобильной промышленности и других отраслей, требующих этой возможности.
Исторически крупные и мощные артикулированные роботы, способные поднимать грузы весом в тонну и более, не оснащались датчиками, позволяющими им осознавать окружение. Если человек попадал в зону действия такого робота, он мог получить серьезные травмы или погибнуть.
В результате такие манипуляторы должны быть изолированы в отдельном пространстве. В огороженную зону, где работают такие роботы, допускается только квалифицированный персонал, полностью понимающий принципы их функционирования.
Однако, если артикулированный манипулятор оснащен соответствующими датчиками и ПО, он может безопасно работать рядом с людьми. Например, используя компьютерное зрение с камерой или лидар, робот может замедлиться или остановиться, если чувствует препятствие на пути движения или приближение человека/объекта. Другие датчики фиксируют столкновение — если манипулятор задевает что-то, он останавливается и/или меняет траекторию. Обычно артикулированные манипуляторы, безопасные для совместной работы с людьми, имеют ограничения по скорости и силе.
Картезианские или прямоугольные роботы
Преимущества: Простая система управления. В зависимости от модели могут поднимать очень тяжелые грузы. Точные. Жесткие во всех трех осях. Дешевле артикулированных манипуляторов.
Недостатки: Не способны на вращательные движения.
Эти роботы используют декартову систему координат (X, Y, Z) для линейных движений вдоль трех осей (вперед-назад, вверх-вниз, влево-вправо). Все три шарнира являются трансляционными, то есть их движение ограничено прямолинейным перемещением. Поэтому такие роботы также называют «линейными».
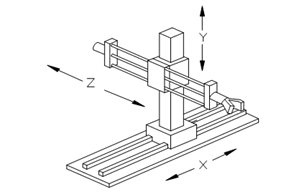
Картезианские роботы применяются для хватания и перемещения, манипулирования материалами, автоматизации упаковки, хранения и извлечения, резки и сверления, и во многих других приложениях.
Они жесткие во всех трех измерениях, что обеспечивает высокую точность и повторяемость. Они проще артикулированных манипуляторов, имеют более простое программное управление и могут быть менее дорогими в зависимости от приложения.
Портальные роботы — тип картезианского робота
Преимущества: В зависимости от модели могут поднимать очень тяжелые грузы. Могут быть очень большими, охватывающими всю длину цеха. Могут быть очень экономичными для подходящих приложений.
Недостатки: Не способны на вращательное движение.
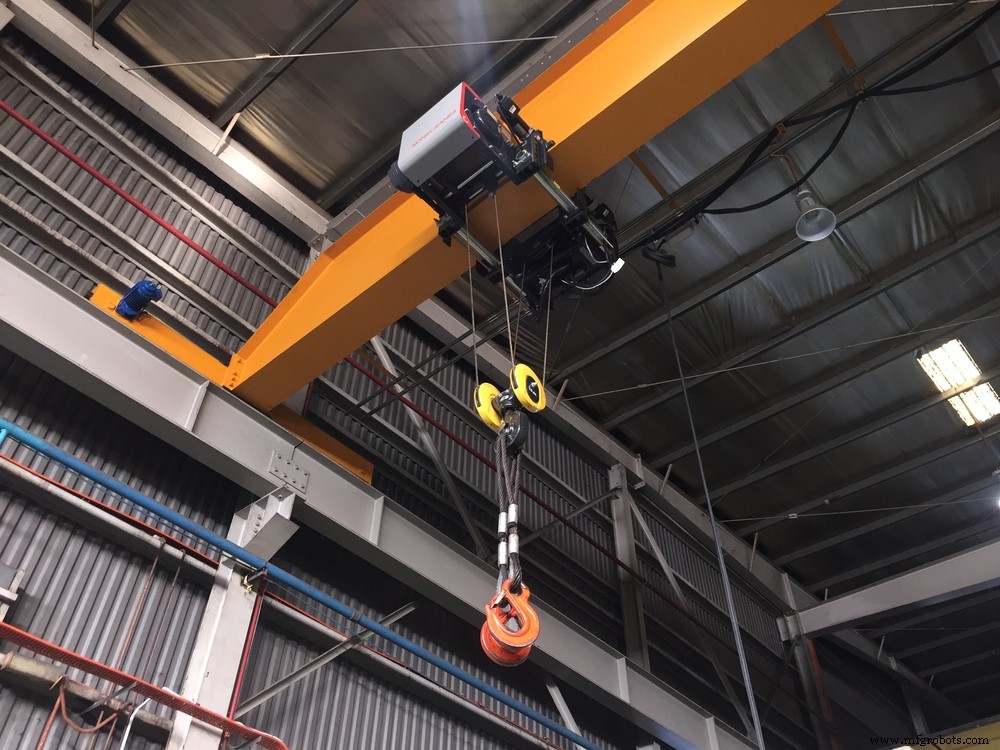
Картезианские или линейные роботы могут быть сконфигурированы как портальные. Портальные роботы перемещаются по навесному пути. В зависимости от конструкции они могут обрабатывать очень тяжелые грузы, перемещая их быстро и точно. Они также могут быть очень большими, покрывая всю площадь пола объекта. Меньшие портальные роботы полезны для операций хватания и перемещения, требующих высокой точности и хорошей жесткости.
Поскольку аспект управления движением линейного робота относительно прост, он часто стоит дешевле других типов роботов и может быть высокоэкономичным решением для многих задач автоматизации.
Рабочая зона картезианского робота имеет прямоугольную форму. Добавление вертикального движения делает рабочую зону параллелепипедообразной.
SCARA-роботы
Преимущества: Отлично подходят для многих сборочных операций. Быстрые и точные. Экономичны для сборочных операций.
Недостатки: Менее гибкие, чем артикулированные манипуляторы. Менее точные, чем картезианские. Не так быстры, как дельта-роботы.
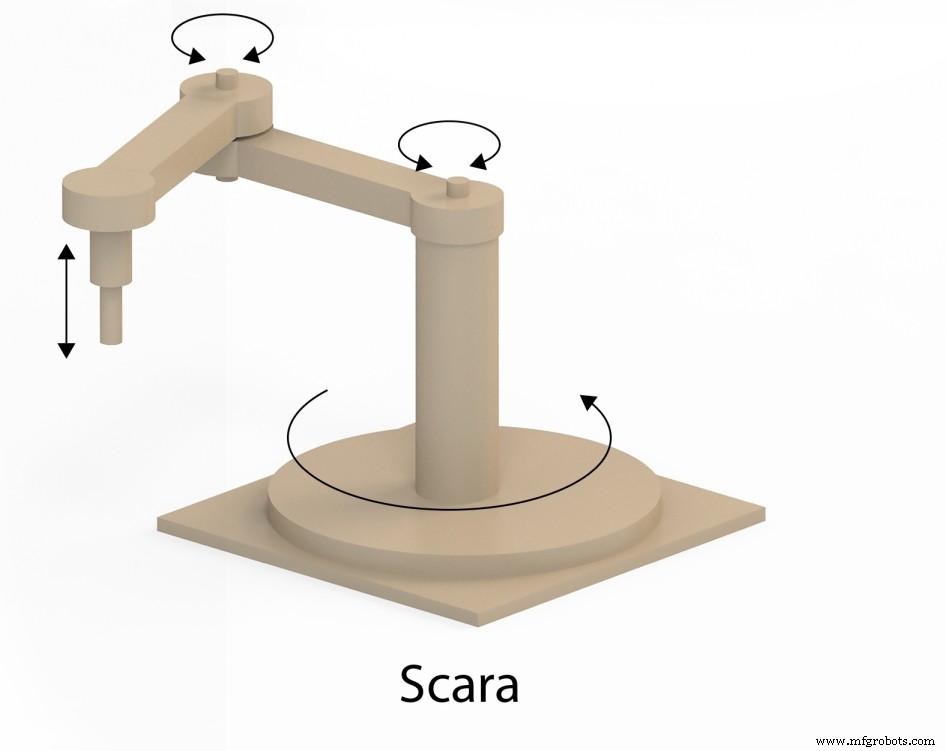
SCARA-роботы (Selective Compliance Assembly Robot Arm — роботизированный манипулятор с избирательной податливостью для сборки) похожи на картезианские в том, что движутся в 3 шарнира/оси. Однако в отличие от картезианских, два шарнира SCARA-роботов вращательные. Поэтому они способны на более сложные движения, чем картезианские роботы. Они обычно быстрее и имеют большую гибкость движений, но менее точны, чем картезианские роботы.
Интересный факт: Массовое применение SCARA-роботов произвело революцию в промышленности малой электроники. Благодаря компактному размеру, простоте и конструктивным особенностям они уникальным образом подходят для этой области и доказали свою высокую экономическую эффективность.
Как следует из названия («assembly» — сборка), SCARA-робот был изобретен для сборочных приложений. Создан в 1981 году Хироси Макино в Яманаши университете (Япония). «Податливость» в названии относится к определенной степени «уступчивости». То есть, если давить на SCARA-робота в горизонтальной плоскости, он немного уступит — сдвинется, он не полностью жесткий. Однако в вертикальной плоскости SCARA-робот довольно жесток и не уступит при давлении в этом направлении. Следовательно, у него «избирательная» податливость. Он податлив в горизонтальной плоскости и не податлив в вертикальной.
Избирательная податливость очень полезна в сборочных операциях, когда деталь нужно вставить в отверстие, например, в печатную плату. Такой монтаж часто требует вписывания детали в отверстие. Центрирование детали в отверстии часто требует немного «податливости» для поиска центральной точки — небольшой подвижки. А усилие вставки, движущееся вниз, должно быть жестким и твердым.
SCARA-роботы менее жестки, чем картезианские, и ограничены по подъемной способности по сравнению с картезианскими роботами, которые могут поднимать довольно тяжелые грузы. SCARA-роботы имеют компактный размер и обычно используются в приложениях, где перемещаемые расстояния относительно небольшие. У них меньше степеней свободы, чем у артикулированных манипуляторов. С другой стороны, они обладают высокой точностью и хорошей повторяемостью. И они дешевле артикулированного манипулятора.
Рабочая зона SCARA-робота цилиндрическая, что также следует учитывать при выборе приложения. SCARA-роботы обычно быстрее артикулированных манипуляторов, хотя не так быстры, как дельта-роботы.
Полярные или сферические роботы
Преимущества: Проще система управления, чем у артикулированного манипулятора. Могут иметь большой охват. Очень хороши для многих сварных приложений. Могут быть быстрее артикулированного манипулятора.
Недостатки: Менее гибкие, чем артикулированные манипуляторы. Устаревшая технология. Часто требуют довольно большой площади. Не так быстры, как дельта-роботы.
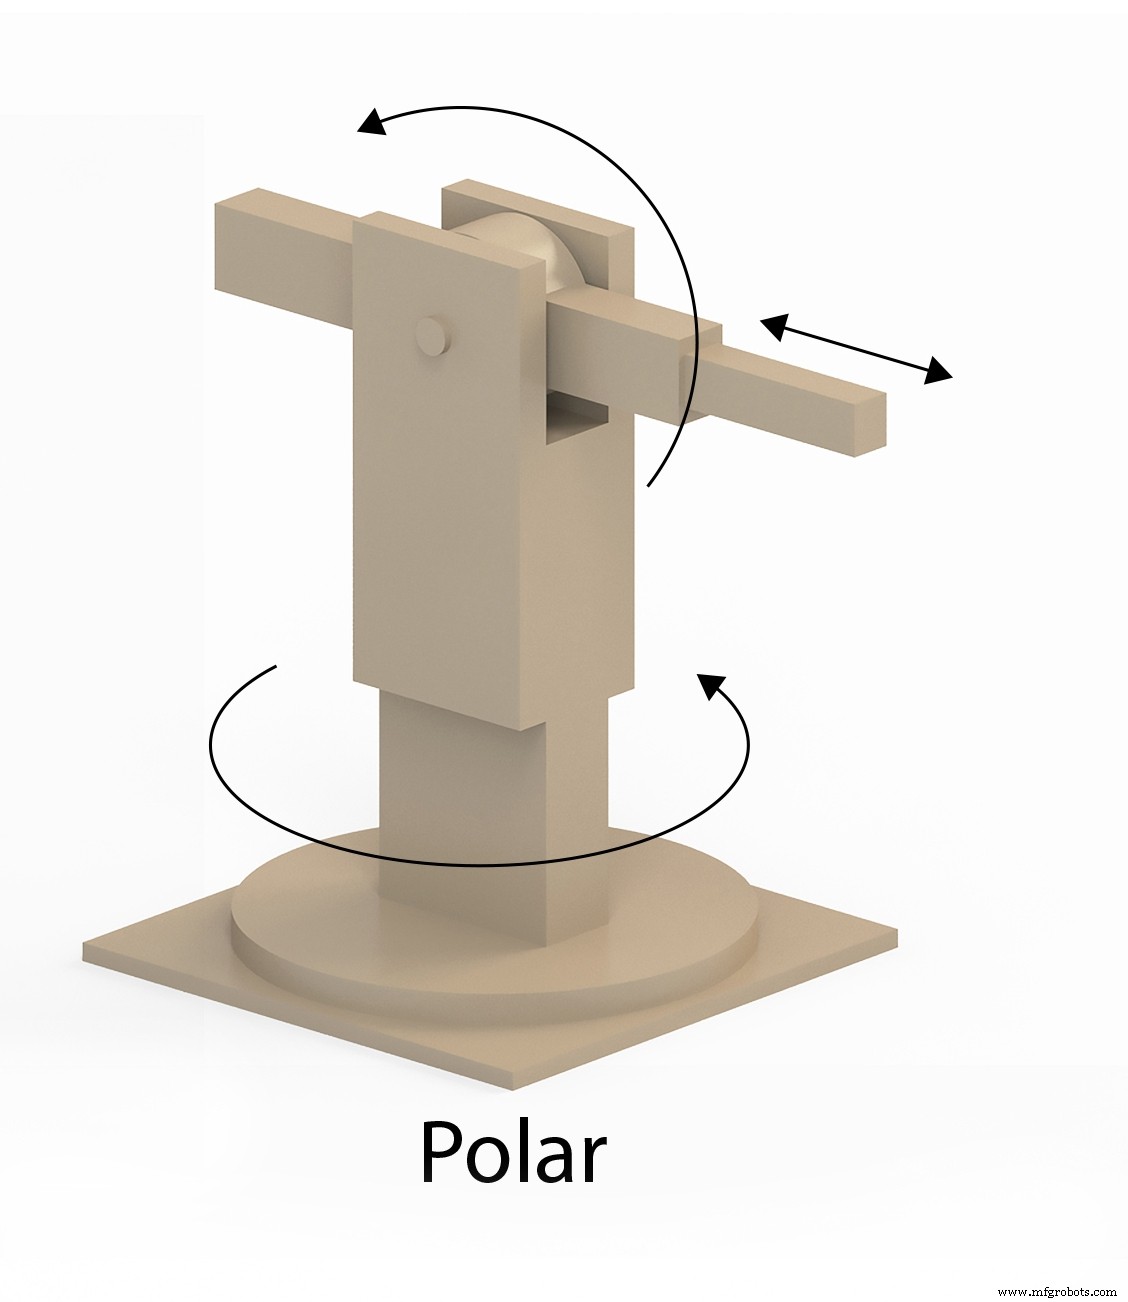
Полярные роботы (иногда называемые сферическими) сочетают два вращательных шарнира и один линейный. Их конструкция создает сферическую рабочую зону.
Интересный факт: Первый промышленный робот (созданный в 1950-х), называемый «Unimate», был сферическим роботом.
Полярные роботы используются для литье под давлением, покраски, дуговой сварки и точечной сварки. При оснащении соответствующим по размеру линейным манипулятором они могут иметь большой охват.
Полярные роботы — устаревшая технология, их можно заменить артикулированными манипуляторами (у которых также сферическая рабочая зона), хотя в некоторых приложениях полярный робот может все еще быть более экономичным, чем альтернативы.
Дельта-роботы
Преимущества: Самый быстрый дизайн манипуляторов для операций хватания и перемещения. Легкие. Точные.
Недостатки: Ограничены относительно небольшими и легкими объектами. Не подходят для работы с объектами в вертикальной плоскости. Ограниченный охват.
Дельта-роботы (также называемые параллельными роботами) имеют три роботизированных манипулятора в форме параллелограммов. Обычно дельта-робот расположен над рабочими деталями, закреплен на навесном ферменте. Поскольку все двигатели находятся на базе, шарниры и манипуляторы робота очень легки по сравнению с другими роботами. Дельта-робот имеет перевернутую куполообразную рабочую зону.
Интересный факт: Дельта-робот изначально проектировался для того, чтобы производитель шоколада мог захватывать кусочки шоколада и класть их в коробку.
Конструкция дельта-робота обеспечивает высокую скорость и точность. Дельта-роботы в основном используются в приложениях хватания и перемещения. Дополнительные приложения включают дозирование клея, пайку и сборку. Дельта-роботы не могут нести тяжелые полезные нагрузки, что ограничивает типы наконечного оборудования (EoAT) и задачи, которые они могут выполнять.
Гибридные конструкции дельта-роботов иногда размещают вращательные шарниры на концах манипуляторов для увеличения гибкости движения.
Цилиндрические роботы
Преимущества: Жесткие. Точные. Идеальны для приложений, требующих цилиндрической геометрии.
Недостатки: Устаревшая технология. Ограниченная гибкость движения.
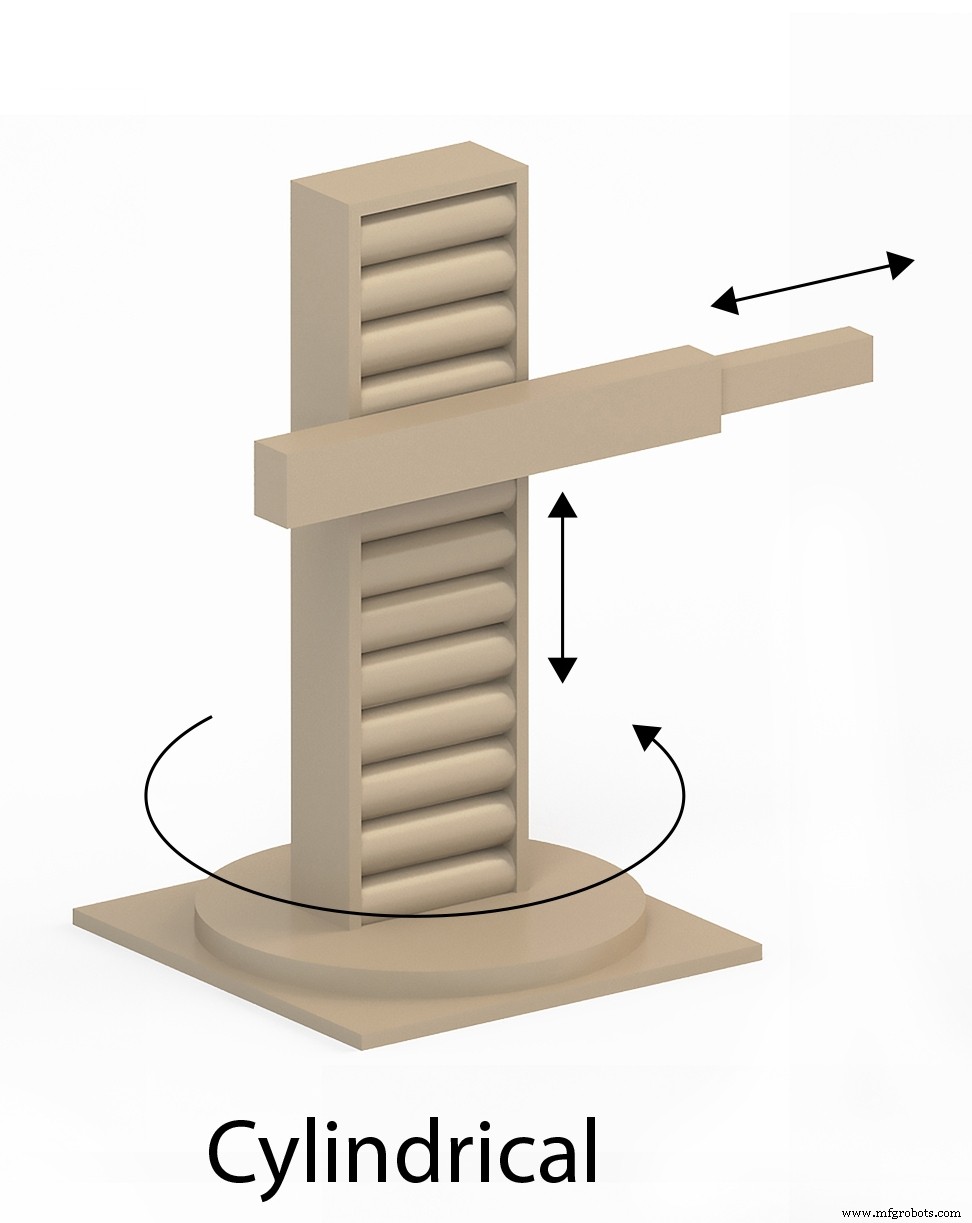
Цилиндрические роботы имеют как минимум один вращательный шарнир у основания и два линейных шарнира. Эта конструкция формирует цилиндрическую рабочую зону.
Цилиндрические роботы обычно используются в тесных рабочих пространствах и идеально подходят для объектов, требующих цилиндрической симметрии (например, провода, трубы). Приложения шлифовки, сборки и точечной сварки используют цилиндрические роботы.
Коллаборативные роботы (коботы)
Преимущества: Безопасны для работы рядом с людьми. Современные интерфейсы позволяют «обучать» манипулятор действиям без написания кода.
Недостатки: Не всегда самые быстрые манипуляторы. Ограничены по силе и скорости.
Коллаборативные роботы (коботы) обеспечивают безопасное взаимодействие человек-робот без необходимости ограждений или других мер безопасности, характерных для традиционных промышленных роботов. Однако меры безопасности приводят к снижению скорости работы.
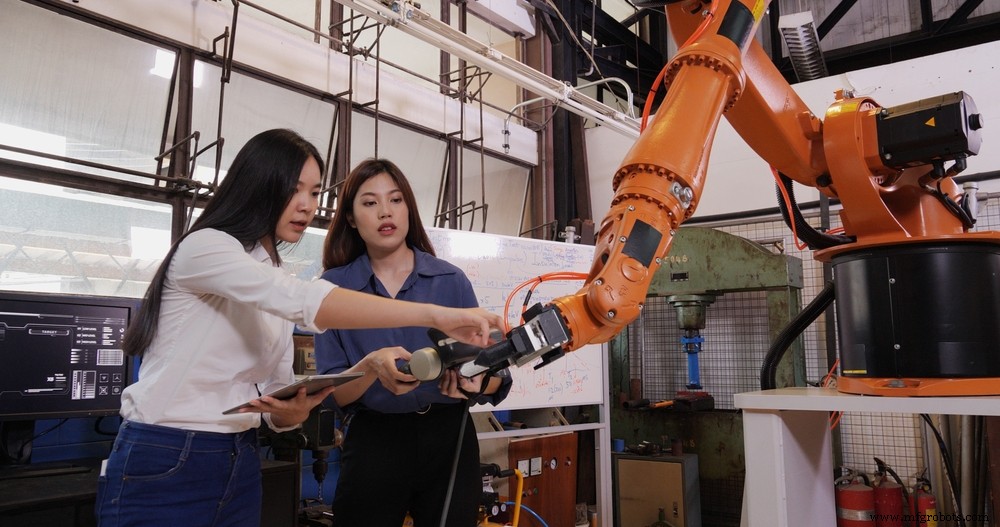
Помимо безопасности работы рядом с людьми, одной из особенностей, делающих коботов более коллаборативными, является возможность оператора обучать манипулятор движениям без написания программного кода. Оператор хватает манипулятор и физически перемещает его так, как должен двигаться робот. Манипулятор затем воспроизводит продемонстрированное движение.
Стандартный кобот обычно не предназначен для работы с очень тяжелыми объектами. Это создает ограничение на ассортимент изделий, которыми он может управлять.
Коллаборативные роботы имеют широкий спектр применения: обслуживание станков, хватание и перемещение, сборка, дуговая сварка, но обычно не подходят для тяжелых задач или задач со сверхвысокой скоростью.
Автономные мобильные роботы
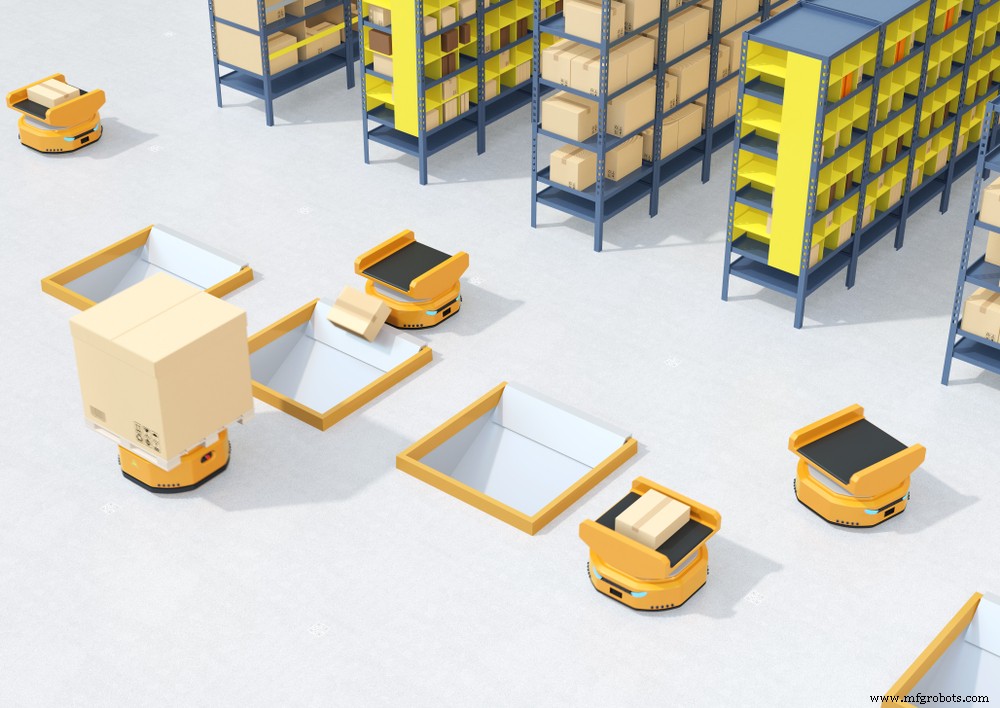
AMR (автономные мобильные роботы) представляют быстрорастущий сегмент рынка промышленных роботов. Они бывают самых различных форм и размеров, оптимизированных для выполняемых задач.
Колесные тележки
AMR в виде тележек или колесных транспортных средств обычно используются для перемещения товаров внутри заводского или складского помещения. Они оснащены датчиками, бортовой вычислительной мощностью и электродвигателями, позволяющими им перемещаться по объекту и создавать его внутреннюю карту. Это часто делается с человеком, следующим за AMR и управляющим им пультом дистанционного управления.
После создания внутренней карты AMR можно инструктировать о пунктах назначения. Ключевая особенность AMR — способность автономно перемещаться из точки в точку, избегая препятствий. Если человек, погрузчик или другой объект блокируют путь, они могут объехать препятствие или построить полностью новый маршрут.
Автономные возможности AMR делают их очень гибкими по сравнению с конвейерными системами.
Колесные тележки AMR могут использоваться индивидуально для перевозки товаров, а также как часть роя или флота роботов. Флоты AMR использует, например, Amazon. Amazon применяет конфигурацию «товар к человеку», при которой каждый робот подхватывает целую полку с продуктами и привозит ее к человеку на станции комплектации. Человек затем берет товар(ы) с полки и помещает в контейнер для исполнения заказа электронной коммерции.
Недавние достижения в компьютерном зрении, искусственном интеллекте и технологии захватов сделали возможным замену человека на станции комплектации артикулированным роботизированным манипулятором. В этом случае колесная тележка AMR привозит товары к манипулятору для робот-к-робот сотрудничества.
Автоматически управляемые тележки (AGV)
AGV обычно имеют форму колесного транспортного средства и являются более старой технологией, чем AMR. У них меньше бортового интеллекта, поэтому они не так автономны, как AMR. AGV не умеют строить карту объекта. Вместо этого они полагаются на заложенные для них пути. Пути определяются проводами, уложенными в пол, специальной лентой или другими видами направляющих. Если AGV встречает препятствие на пути, он может только остановиться и вызвать помощь.
Однако различия между AGV и AMR становятся все более размытыми. AGV получают больше бортовой вычислительной мощности, и некоторые уже умеют обходить препятствия на своем пути.
AMR с роботизированными манипуляторами
Роботизированный манипулятор может быть установлен на колесную тележку AMR. Это увеличивает гибкость робота и разнообразие задач, которые он может выполнять. Одним из приложений является использование такого робота для обслуживания целого ряда станков. Робот может выгрузить готовую деталь и загрузить новый заготовку в один станок, а затем переместиться по ряду и повторить операции для серии станков.
Шагающие роботы
Миллионы людей видели на YouTube видео с танцующими роботами от Boston Dynamics и поэтому видели двухногих и четырехногих роботов. Один из промышленных сценариев использования роботов с ногами — доставка посылок. Другой сценарий — поисково-спасательные операции.
Использование ног вместо колес имеет определенные преимущества. Ноги позволяют роботу перемещаться по типам ландшафта, которые для колесных тележек трудны или невозможны. Ноги делают возможным подъем по лестницам и вход/выход из транспортного средства легче, чем для колесной тележки.
Сферические AMR
Автономные мобильные роботы в форме сферы коммерчески доступны и имеют особые преимущества перед другими форм-факторами. Системные компоненты сферического AMR герметично запечатаны внутри прочного корпуса. Это делает их способными работать в суровых условиях. Они также могут плавать и перемещаться по воде. Сферические AMR могут быть амфибийными, перемещаясь и по воде, и по суше.
Двигательная система сферического AMR чаще всего основана на смещении центра тяжести.
Промышленные приложения сферических AMR в основном связаны с наблюдением и удаленным осмотром. Оснащенные камерами и коммуникацией, они могут передавать видео удаленному оператору. Для враждебных сред, где могут быть токсичные газы или другие опасные условия, сферический AMR может быть идеален.
Летающие роботы (аэриальные дроны)
Беспилотные летательные аппараты (БПЛА) или дроны все чаще используются для различных промышленных целей. Одним из приложений является использование дронов на складах для инвентаризации. Дрон может пролететь по проходам склада и с помощью компьютерного зрения подсчитать количество товаров в коробках на полках.
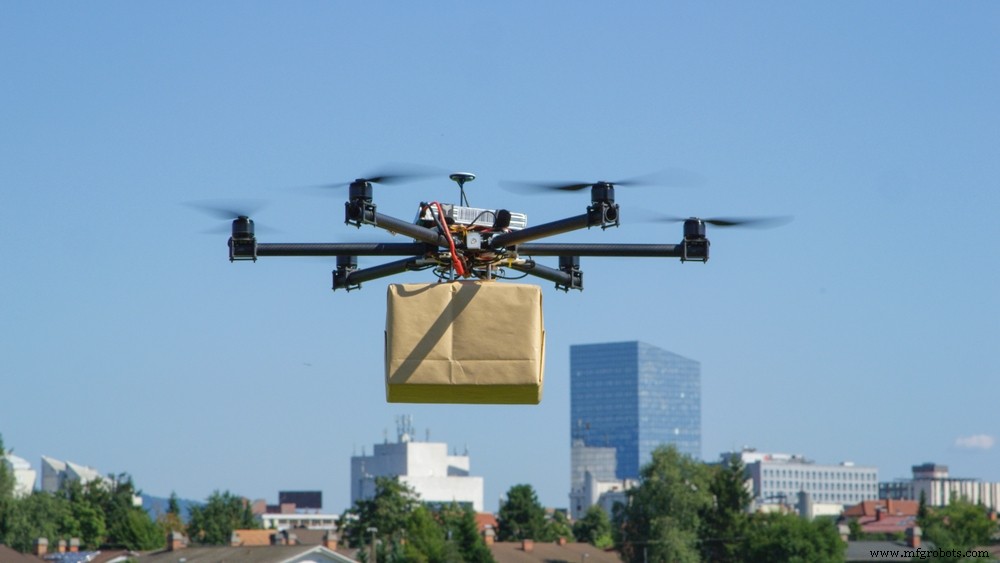
В зависимости от конструкции промышленный дрон может быть разновидностью автономного мобильного робота (AMR), так как некоторые модели могут автоматически обнаруживать препятствия и избегать их, а также автономно навигировать к пункту назначения. Некоторым промышленным дронам можно задать «миссию», которая может заключаться в полете над карьером или инфраструктурным проектом. Дрон автономно выполняет миссию и может записывать видео проекта или проводить определенные измерения и фиксировать их. Такие дроны можно использовать для мониторинга хода строительных проектов.
Amazon и другие компании уже ограниченно используют дроны для доставки долговечных товаров и продуктов питания.
Подводные роботы
Существует множество роботов, предназначенных для подводного использования. Некоторые подводные роботы автономны (автономные подводные аппараты — AUV), а некоторые предназначены для дистанционного управления, либо беспроводным, либо по кабелю. Некоторые используют винты в качестве двигательной системы, как подводные лодки. Другие имитируют действия живых существ для движения. Некоторые копируют движений дельфинов, другие — змей, и еще другие — рыб. Подражание природе таким образом называется «биомимикрия», потому что действие робота имитирует биологических существ.
Подводные роботы могут использоваться для осмотра морских нефтяных платформ, трубопроводов и научных исследований. Другие применения включают использование подводных роботов для осмотра оснований мостов, впусков гидроэлектростанций и коралловых рифов.
Подводные роботы используются полицией для видеосъемки дна водоемов в поисках доказательств. Военные также заинтересованы в подводных роботах. Сможет ли сонар отличить роботизированного «дельфина» от настоящего?
Преимуществ у подводных роботов много. Они исключают риск и расходы на аквалангистов. Роботы могут находиться под водой дольше людей. Оснащение подводных роботов датчиками позволяет им измерять и записывать практически бесконечное количество и типы параметров.
Как найти идеальный тип робота для вашей организации
HowToRobot — глобальная платформа, помогающая компаниям добиваться успеха в автоматизации. Используя всемирный каталог HowToRobot с более чем 15 000 робототехнических компаний, вы можете найти нужный тип робота, идеально подходящий для вашего приложения.
Если вы уже знаете, какой тип робота вам нужен, и хотите получить больше информации от поставщиков робототехники, вы можете получить коммерческие предложения, информацию о продуктах и цены от нескольких поставщиков через HowToRobot.
Если вы не уверены, какой роботизированный компонент или деталь вам нужны, и хотите просто описать ваше приложение и некоторые ключевые показатели эффективности (KPI) и цели, которые вы хотите достичь через автоматизацию, вы можете отправить Запрос информации и получить ответы от поставщиков, которые могут предоставить информацию о своих решениях.
Обратите внимание, что беспристрастные эксперты HowToRobot могут помочь вам в этом процессе. Нажмите здесь, чтобы записаться на консультацию с экспертным советником.
Промышленный робот
- Промышленные лестницы: типы, применение и стандарты безопасности
- ЭОТ-краны: типы, применение и повышение эффективности подъема
- Марки алюминиевой бронзы: свойства и практические применения
- Топ-5 промышленных металлических сплавов: применение и преимущества
- Виды штампов и их применение: от центровика до дрифт-штампа
- Штампы: типы, функции и промышленное применение
- Полное руководство по пробивным инструментам: типы и основное применение
- Исследование цветных металлов: типы, свойства и промышленное применение
- Горячая и холодная камера при литье под давлением: отличия, сплавы, вариации процесса
- Осваиваем токарные станки: типы, классификация и практическое применение