



Ключевые факты о промышленных роботах: от Unimate к современным приложениям
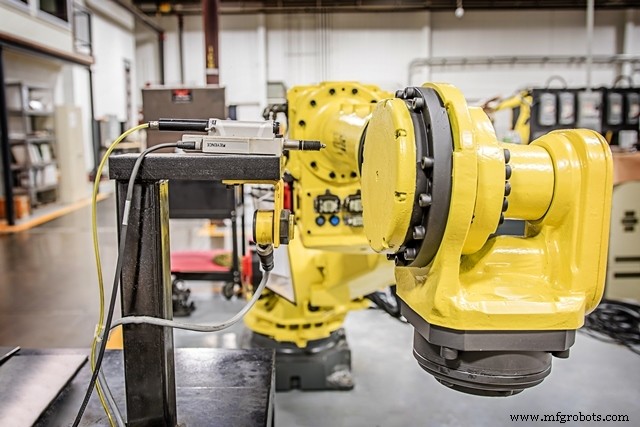
Определение ISO
«Автоматически управляемые, перепрограммируемые, многозадачные манипуляторы, программируемые в 3 и более осях».
Типы роботов
- Артикулированные — вращательные шарниры.
- SCARA — параллельные осевые шарниры (Selective Compliant Assembly Robot Arm).
- Портальные (Gantry) — 3 основные оси, линейные перемещения.
Основные компоненты
- Манипулятор — рука и запястье, 3-6 осей движения.
- EOAT (инструмент) — сварочные горелки, захваты, пилы и др.
- Контроллер — «мозг», запускает вычисления. Программирование через пульты обучения.
Приложения
Изначально: манипулирование, точечная сварка, распыление. Сегодня — сварка (дуговая, точечная), покраска (равномерность, экономия краски), сборка (монотонность), паллетизация/манипулирование (чистота для потребительских товаров).
Критерии выбора
Цена, производитель, размер, тип приложения, тип робота, среда, производительность (точность, повторяемость).
RobotWorx — экспертная помощь
Вопросы, факты, котировки — онлайн или 877-762-6881.
Роботизированная точечная сварка: качество, скорость, экономия
Автоматизация производства: ключевые преимущества и ROI
Промышленный робот
- Робототехническое зрение в промышленности: От зрения к само-программированию
- Что такое само-программируемый робот и почему это важно
- Готов ли ваш завод к интеграции роботов? Практическое руководство
- Промышленные роботы: проектирование, производство и будущие тренды
- Максимизация эффективности с портальными (гантровыми) роботами в промышленной автоматизации
- Как промышленные роботы революционизируют автомобилестроение
- Топ-10 производителей SCARA-роботов: повышение эффективности и снижение затрат
- Руководящие коллаборативные роботы вручную: Стандарты безопасности объяснены
- Роботизированные помощники в здравоохранении: 5 ключевых инсайтов
- Быстроразвертываемые коллаборативные роботы Sawyer для повышения производительности