



Что такое само-программируемый робот и почему это важно
Схождение ИИ, автономии и робототехники часто вызывает кинематографические видения вроде «Терминатора» или «Она». В реальности само-управляемые роботы вряд ли будут доминировать в мире; вместо этого они будут выполнять важные задачи, освобождая людей для работы более высокой ценности и повышая общую свободу.
MIT определяет автономных роботов как интеллектуальные машины, выполняющие задачи независимо от явного человеческого контроля. Хотя человеческий надзор может ограничивать их операцию, настоящий вопрос в том, какие пределы остаются.
Для достижения истинной автономии робот должен сначала уметь само-программироваться: переводить цели в исполняемые действия без человеческого вмешательства.
Последующие вехи качественны, охватывая качество доставляемых услуг, выполняемых процессов и генерируемых данных — эти элементы приводят автономную способность к плодовождению.
Программирование роботов: Трудоемкий вызов
Современные роботы часто воспринимаются как «глупые», потому что их программирование трудоемко. Однако, когда правильно запрограммированы, они доставляют мощную производительность. Весь робототехнический сектор сфокусирован на упрощении использования роботов, с многими компаниями, стремящимися к способностям само-программирования.
Упрощение программирования — приоритет №1 отрасли, потому что процесс трудоемок и потребляет большую часть бюджетов интеграции.
Программирование роботов включает управление до шести степенями свободы, множеством траекторий инструментов и кинематическими ограничениями, делая эффективное планирование движения сложной задачей даже для опытных инженеров.
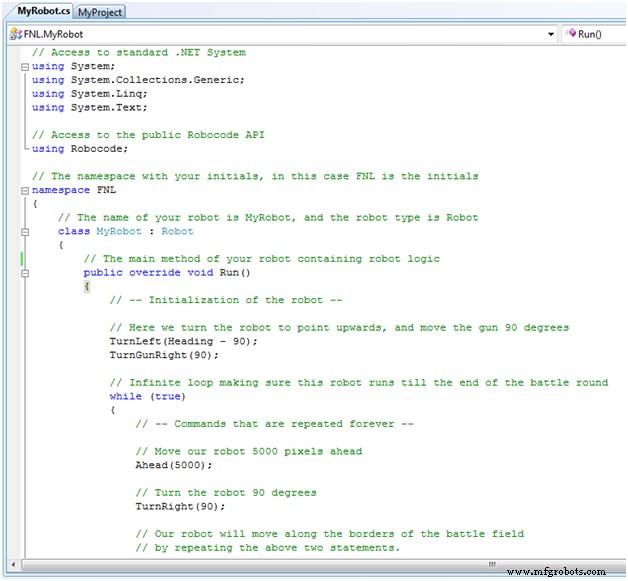
Кроме того, планы движения должны быть адаптированы к каждой детали и среде, ограничивая применимость роботов высокообъемными секторами вроде автомобилестроения и потребительской электроники. Для большинства производителей с разнообразными продуктовыми миксами роботы остаются непрактичными.
Само-программирование может разрушить эту парадигму. Автоматизируя генерацию движения, роботы могут адаптироваться к меняющимся деталям и средам, снижая затраты на программирование и планирование. Это раскрывает робототехнику для производителей независимо от продуктового микса.
Что нужно для достижения «само-программирования»?
За десятилетия инструменты вроде учебных пультов, кинематических инструкций и офлайн-программирования облегчали настройку роботов. Эти решения оптимизируют задачи для инженеров и интеграторов.
Пока эти инструменты автоматизируют части рабочего процесса, генерация и валидация полного плана движения все еще требуют часов, дней или недель, особенно в жестко структурированных настройках.
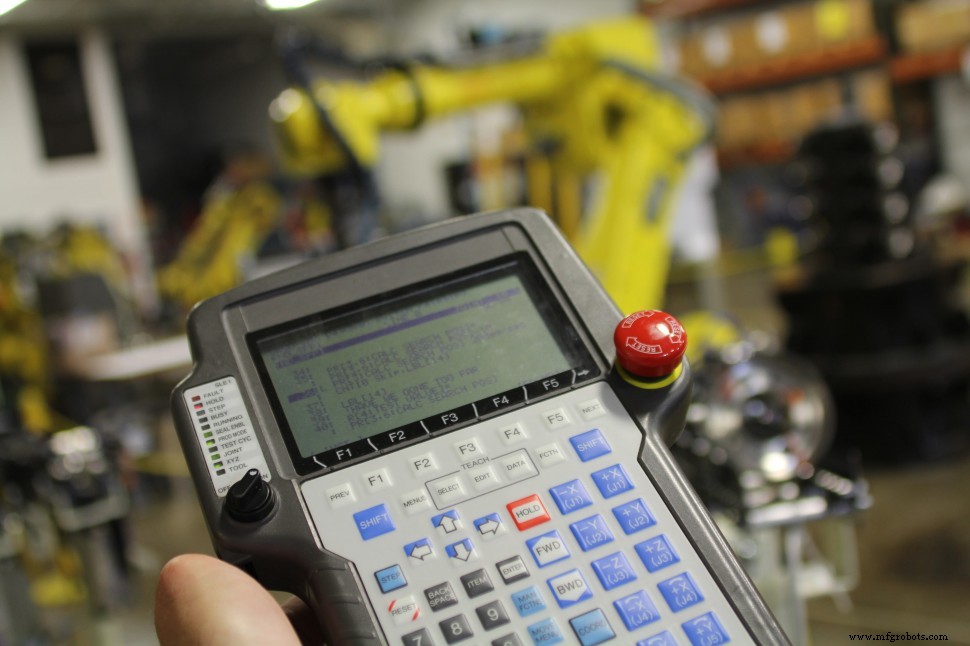
Позволение роботам само-программироваться требует эмуляции человеческого сенсорного восприятия. Люди учатся от чувств, интерпретирующих и отвечающих на среды, часто бессознательно и инстинктивно.
Оснащение роботов сенсорами для восприятия 3D-геометрии и текстур позволяет им собирать данные, необходимые для автономного планирования движения к определенным целям.
Суть кроется в автоматизации перевода целей в исполняемые программы, зеркаля человеческой способности скриптовать роботов с помощью конвенциональных инструментов.
Процесс в операциях распыления

Для приложений распыления первый шаг — точное обнаружение детали и пространственная интерпретация. С этой информацией робот может автономно сгенерировать программу для нанесения покрытий, тепловой обработки или абразивной отделки.
Точность должна быть в пределах одного миллиметра для соответствия человеческой точности. Инфракрасные сенсоры, комбинированные из нескольких точек зрения, могут захватить необходимые данные для построения 3D-цифрового двойника.
Эта способность позволяет автоматизировать повторяющиеся, опасные задачи, освобождая рабочих от монотонного труда и позволяя им фокусироваться на более вовлекающих, более ценностных обязанностях.
В отличие от конвенционального программирования, само-программирование адаптируется к разнообразным деталям через производственные запуски, устраняя необходимость в дорогом перепрограммировании и расширяя робототехнику за пределы автомобильных линий покраски.

После сенсирования, что дальше?
Как только робот воспринимает окружение, он должен обрабатывать стандартные промышленные робототехнические параметры, а также интерпретировать процесс-специфические ограничения.
Он может включать процессные знания — такие как оптимальные траектории движения или зоны безопасности — и пользовательские цели качества, все без ручного кодирования.
Технология Shape‑to‑Motion™ Omnirobotic воплощает этот рабочий процесс. Используя 3D-камеры, она строит цифровой двойник ячейки, подключается к процессным контроллерам и учитывает ограничения робота для запуска параллельного планирования задач. Система оценивает тысячи сценариев внутри цифрового двойника для выбора оптимального плана движения.
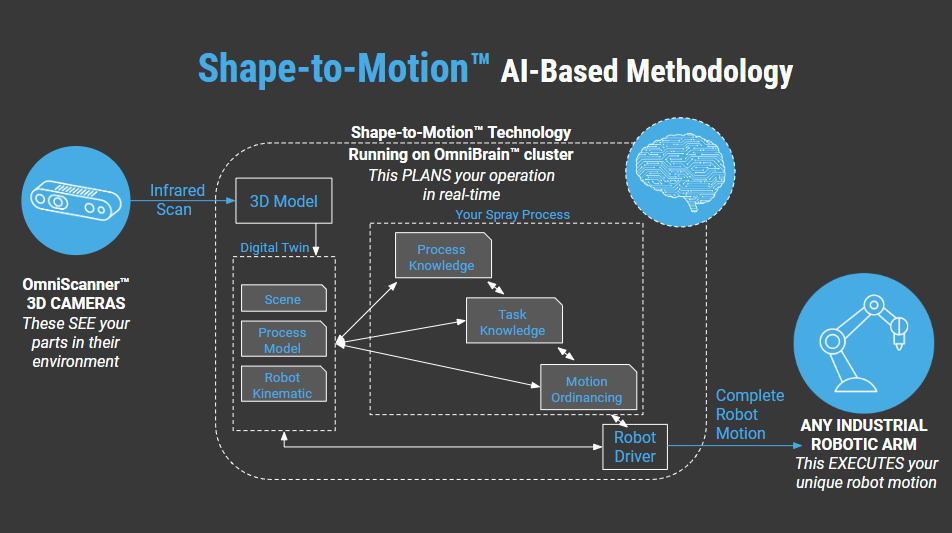
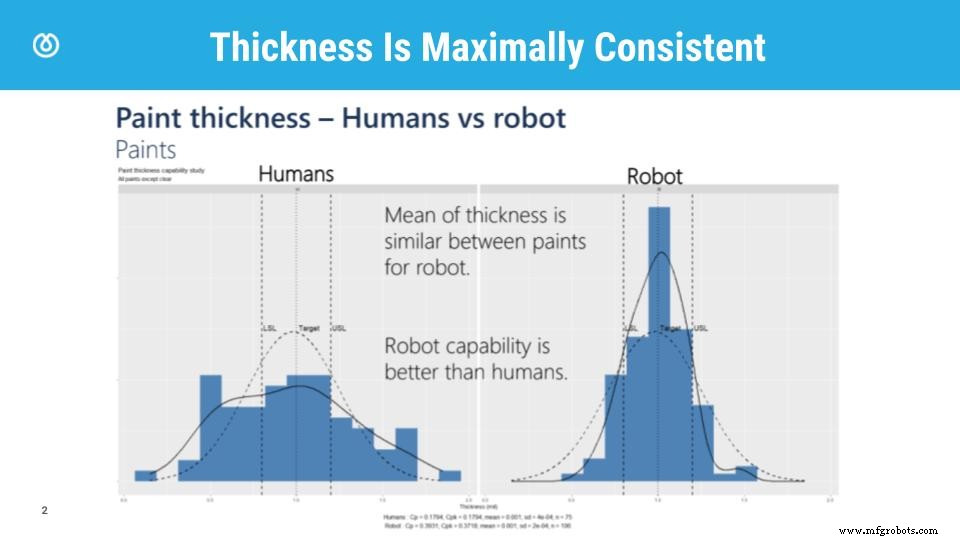
Приоритизация задач позволяет роботу скомпилировать полную последовательность движений. С их инherent последовательностью и выносливостью, само-программируемые роботы доставляют превосходную надежность и повторяемость.
Если ты делаешь что-то, у тебя должна быть цель
Пока ИИ может вытеснять определенные роли, он также раскрывает новые возможности для творческой и стратегической работы. Автоматизация рутинных задач освобождает людей для преследования более высокой ценности деятельности, а творческий выход машин остается отличным от человеческого гения.
Технология само-программирования — и видение, и практична, предлагая осязаемые экономии затрат и выигрыши в эффективности.
Эффективное производство остается существенным, и дефицит квалифицированного труда продолжается даже при рекордно высокой безработице.
Развертывание роботов повышает производительность и рентабельность, что в свою очередь поддерживает создание рабочих мест, рост зарплат и общий процветание.
Чтобы узнать больше о растущей важности робототехники, посмотрите выступление известного роботизиста Родни Брукса на Robo Business Direct.
Исследуйте, как само-программирование может улучшить ваши операции распыления, посетив наш веб-сайт.
Omnirobotic — единственный провайдер само-программируемой, автономной робототехники для высокосмешанной отделки распылением. Для подробной информации о выгодах для промышленных производителей, пишите на sales@omnirobotic.com или попробуйте наш калькулятор окупаемости.
Промышленный робот
- Автономные роботы: что они могут — и чего не могут
- Автономные роботы против HMI: понимание истинных различий в современном производстве
- Как промышленные роботы движут денежный поток: практическое руководство
- Робототехническое зрение в промышленности: От зрения к само-программированию
- Максимизация эффективности: многороботная литейная ячейка производит готовый шейкер за один цикл
- Артикулированные роботы: полное руководство по самым универсальным промышленным машинам
- Ключевые особенности премиального ПО симуляции роботов для успешной автоматизации
- Раскрытие эффективности: ключевые преимущества внедрения промышленных роботов в производстве
- Новые карьеры: Работы, созданные роботами
- Коллаборативные роботы (коботы) против промышленных роботов: ключевые различия