



ПЛК против RTU: ключевые различия и рыночные тренды
Конвергенция между программируемыми логическими контроллерами (ПЛК) и удаленными терминальными блоками (RTU) — относительно новый феномен. В плане установленной базы ПЛК давно обогнали RTU и доминируют на рынке десятилетиями, фактически став товаром массового потребления.
Под воздействием этого роста многие поставщики улучшили функции ПЛК и в некоторых случаях пытались угрызть долю рынка RTU, разрабатывая подобные RTU-функции для ПЛК. Это дошло до того, что некоторые ПЛК позиционируются как RTU.
С другой стороны, происхождение и история каждого устройства различаются. RTU тесно связаны с эволюцией систем SCADA, неотъемлемыми компонентами которых они являются.
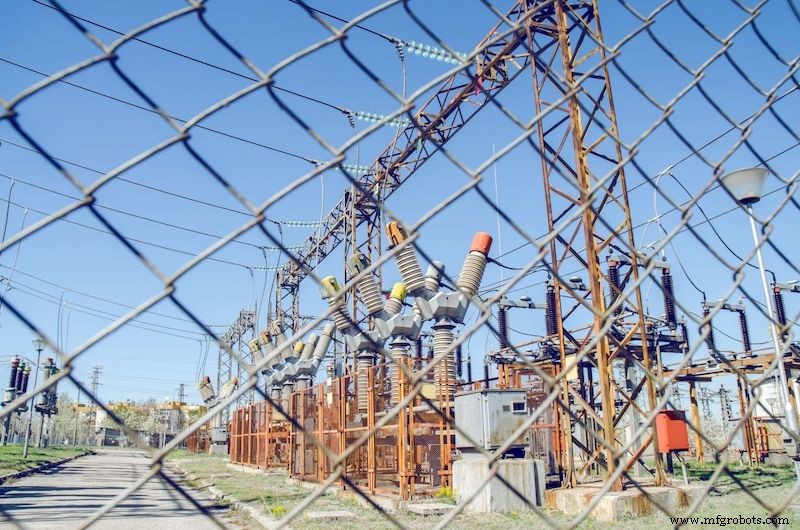
SCADA и RTU были впервые внедрены в телекоммуникационную отрасль, а затем в электростанциях в 1950-х. Проблема, которую они решали, — передача данных с полевых приборов на очень большие расстояния.
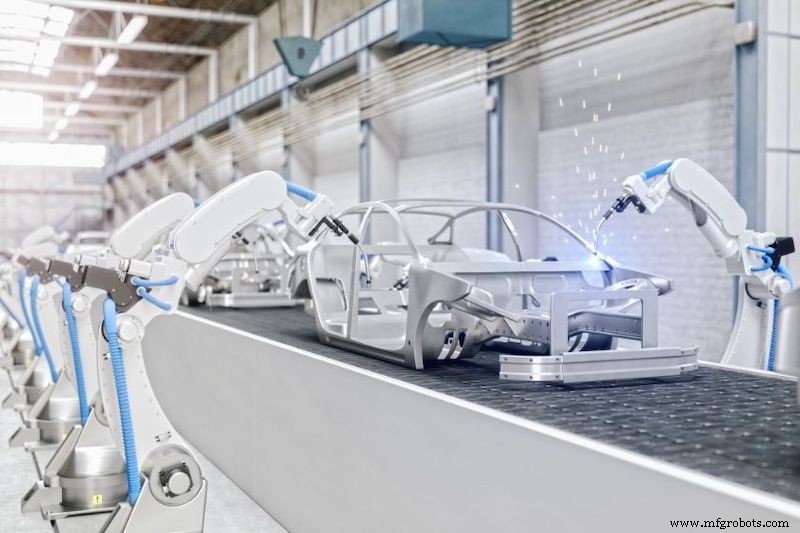
ПЛК появились позже, в начале 1970-х. Они стали возможны только когда компактные персональные вычисления и микропроцессоры достигли стадии, позволяющей массовое производство. ПЛК сразу попали в промышленное производство, заменяя сложные, негибкие схемы из множества реле компактным устройством, которое легче размещать на производственных площадках. Автомобилестроение было среди первых отраслей, получивших выгоду от внедрения ПЛК.
Что такое ПЛК?
ПЛК — это по сути компьютеры, спроектированные для автоматизации промышленных процессов. ПЛК состоит из центрального процессора (ЦП) и входов/выходов. ЦП отвечает за выполнение пользовательской программы. С ПЛК можно интегрировать различные типы модулей: дискретные и аналоговые входы/выходы, сетевые коммуникации, адаптеры протоколов, расширения шины и др.
Для кодирования инструкций для ПЛК можно использовать разные языки программирования, наиболее популярные — лестничная диаграмма (ladder diagram) и структурированный текст (structured text). Лестничная диаграмма, иногда называемая лестничной логикой, — визуальный язык программирования, эмулирующий открытие и закрытие контактов и реле. Структурированный текст использует синтаксис, похожий на языки на базе C. Он позволяет более сложные инструкции, чем лестничная диаграмма, поэтому обычно используется в более сложных приложениях управления.

Каждый ПЛК работает путем циклического выполнения трех базовых задач последовательно: чтение входов, выполнение программы, запись выходов.
В начале каждого цикла ПЛК должен обновить статус всех физических входов, подключенных к нему, чтобы использовалось правильное состояние. Затем выполняется предзагруженная программа, проходящая через основные подпрограммы. Наконец, физические выходы обновляются на основе результатов выполнения программы. Это происходит каждый цикл ПЛК, и время цикла — ключевая метрика, которую программисты часто оптимизируют для повышения производительности системы.
Что такое RTU?
RTU — это микропроцессорные блоки управления, предназначенные для мониторинга и управления полевыми устройствами. Они используются в основном в системах SCADA, обеспечивая интерфейс между управлением SCADA и физическими процессами с их датчиками и приборами. Аналогично ПЛК, RTU также состоят из ЦП и модулей входов/выходов, а также опций коммуникаций и преобразования протоколов.

Программирование RTU обычно намного проще, чем ПЛК. Большинство RTU настраиваются через веб-интерфейс, и более сложная конфигурация не выполняется. Хотя современные RTU совместимы, большинство не предназначены или не поддерживают регуляторные контуры и сложную логику. Время цикла крайне быстрое, обычно в диапазоне 1 миллисекунды.
Сравнение ПЛК и RTU
Начиная с программируемости, это можно рассматривать как преимущество или недостаток в зависимости от ситуации. RTU со своим простым интерфейсом можно считать более удобным для пользователя. С другой стороны, этот же интерфейс негибок для сложной системы управления и иногда несовместим с приложением.
RTU обычно больше ПЛК. Одна причина — дополнительные функции, повышающие долговечность и стойкость устройства, которые требуют больше места. Самой заметной такой функцией является корпус, необходимый для выдержки суровых условий среды. ПЛК более компактны جزئенно потому, что они предназначены для промышленных предприятий и заводов, где доступное пространство обычно ограничено.
RTU в среднем дороже ПЛК из-за размера и требований к выносливости. Однако это обычно не является решающим фактором при выборе типа устройства. С ПЛК, созданными для промышленных сред, и RTU — для систем на больших расстояниях на открытом воздухе, соображения стоимости приходятся с масштабом проекта.
В общем, RTU лучше подходят для удаленного мониторинга, например, в коммунальном хозяйстве и сельском хозяйстве. В то время как ПЛК широко используются во всех отраслях и вряд ли будут заменены в ближайшее время. Даже если у этих устройств есть сходства, они используются по-разному.
Что вы используете чаще в работе — RTU или ПЛК? Почему?
Система управления автоматикой
- Ключевые отличия таможенного брокера в Мексике и США: практическое руководство
- ПЛК, ПАК и ИПК: ключевые различия промышленных контроллеров
- ТО vs Ремонт: ключевые различия и оптимизация бюджета
- Индустрия 4.0 против Индустрии 5.0: что меняется и почему это важно
- 3-осевая vs 5-осевая обработка: что нужно знать
- SCADA против HMI: ключевые различия и роль в Индустрии 4.0
- Двигатели постоянного и переменного тока: ключевые отличия и руководство по выбору
- Delaware: бесшовное соединение человеческой экспертизы и инноваций ИИ
- G-код против M-кода: ключевые различия для операторов станков с ЧПУ
- ЦНЦ-фрезерование против ЦНЦ-токарной обработки: ключевые различия и последствия для дизайна