



Топ-11 основ программирования роботов, которые должен освоить каждый новичок
Какие базовые свойства наиболее полезно знать, когда вы начинаете программирование роботов?
Будь вы новичком в мире робототехники или просто хотите улучшить свои навыки программирования, вот топ основ программирования роботов, которые хорошо знать.
Иногда может казаться, что для начала программирования роботов нужна степень в робототехнике. Традиционные подходы к промышленному программированию роботов выглядят сложными для понимания новичками.
Однако с достойным пониманием основ робототехники и хорошим ПО для программирования роботов вы можете начать легко и быстро.
Вот 11 наиболее полезных основ программирования роботов:
1. Основные части робота
Прежде чем начинать учиться программировать робота, полезно разобраться в основных частях любого промышленного робота. Таким образом, вы хотя бы будете комфортно чувствовать себя с физической машиной, которую будете программировать.
Например, самые основные части 6-осевого промышленного робота:
- Манипулятор (рука)
- Исполнительный орган (эффектор)
- Контроллер
- Источник питания
- Датчики (если есть)
Компоненты могут незначительно отличаться в зависимости от типа робота.
2. Степени свободы
Я уже представил жизненно важную концепцию в робототехнике: Степени свободы (DoF).
DoF робота указывает, по скольким независимым осям робот может двигаться. Например, 6-осевой манипулятор будет иметь 6 независимо управляемых осей. Некоторые DoF — «вращательные» (т.е. они вращаются вокруг точки), а некоторые — «линейные» (т.е. они движутся вдоль линии). Полезно ознакомиться с DoF любого робота перед его программированием.
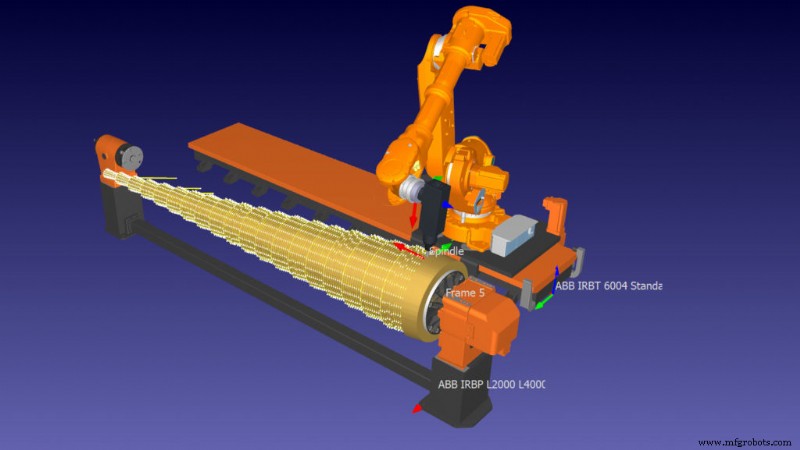
3. Суставы и исполнительные органы
«Рабочий конец» робота (т.е. часть, которая воздействует на задачу) известен как «исполнительный орган». Когда вы программируете, вы чаще всего заинтересованы в направлении исполнительного органа робота в конкретные местоположения.
Чтобы двигать роботом, нужно отправлять инструкции с желаемыми позициями каждого из DoF робота. Если вы используете ПО вроде RoboDK, вы можете вместо этого просто программировать желаемую позицию исполнительного органа напрямую, вместо отправки конкретных позиций суставов.
4. Поза: позиция и ориентация
Как запрограммировать исполнительный орган, чтобы сказать ему, куда идти?
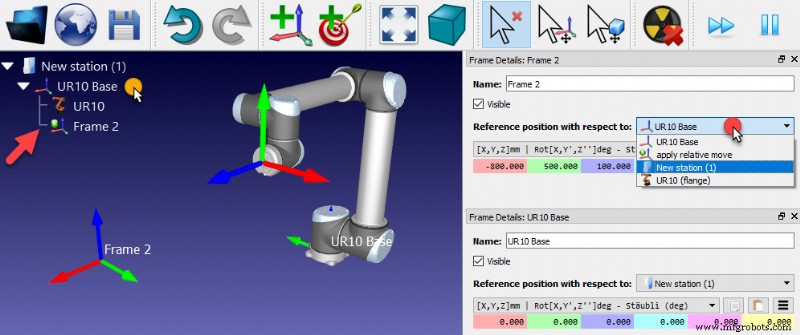
Позиция и ориентация исполнительного органа робота (или любого другого местоположения, которое вы программируете) объединяются для формирования «позы». Вам нужно задать позу любого местоположения, к которому робот будет двигаться в вашей программе. Наиболее распространенный метод задания позы в программировании — через углы Эйлера.
Для получения дополнительной информации см. нашу статью «Углы Эйлера робота: основное руководство».
5. Точка центра инструмента (TCP)
Поскольку нас больше всего интересует поза исполнительного органа при программировании робота, мы часто используем термин Tool Center Point (TCP) для обозначения операционного центра инструмента.
Вот примеры для разных исполнительных органов:
- Клеевой пистолет — Вы можете установить TCP на наконечнике пистолета.
- Захват — TCP может быть в центре пальцев захвата.
- Сварочный пистолет — TCP может быть в нескольких миллиметрах от наконечника пистолета, где пламя горячее.
Как программист, вы выбираете, где имеет больше всего смысла разместить TCP робота.
6. Кинематика
Одной из более сложных сторон робототехники является кинематика. Это просто означает геометрическое расположение робота. Кинематика представлена довольно большим уравнением или алгоритмом.
Уравнение прямой кинематики отвечает на вопрос: «Если я установлю суставы робота в определенную позицию, где окажется TCP?».
Алгоритм обратной кинематики отвечает на противоположный вопрос: «Если я хочу, чтобы TCP оказался в этой позе, в какую позицию мне нужно установить суставы?».
Хорошим ПО для программирования роботов вам, вероятно, не нужно формулировать свою кинематику, но полезно понимать базовую концепцию.
7. Ограничения суставов
Кинематические уравнения описывают робота с использованием чистой геометрии и математики. Однако роботы — физические машины. Физический робот часто не может достичь каждой позиции, которую говорит геометрия.
Мы вводим ограничения суставов в программирование, чтобы ограничить движение суставов робота только позициями, которые физически возможны. Они просто говорят программе: «Этот сустав не может двигаться за этот определенный угол».
8. Типы движений
Когда вы программируете робота, есть разные типы движений, которые вы можете заставить робота сделать.
Основные 3 движения:
- Движение по суставам (Joint Move) — Это быстрое, грубое движение, где каждый сустав пытается добраться до своей целевой позиции максимально быстро. Чтобы избежать столкновений, движения по суставам должны программироваться только когда робот движется в свободном пространстве.
- Линейное движение (Linear Move) — Это управляемое движение вдоль линии между двумя позами. Робот будет двигаться медленнее с линейным движением, но также не вызовет неполезных столкновений.
- Циклическое движение (Circular Move) — Как линейное движение, робот движется в управляемой линии, но на этот раз по круговой траектории.
9. Симуляция и офлайн-программирование
Существует много разных способов программировать робота, включая «пачкание рук» со сложным языком программирования, предоставляемым производителем робота.
Симуляция и офлайн-программирование предлагают более легкий метод программирования. Вместо программирования физического робота напрямую, вы программируете смоделированную модель робота с использованием интуитивных команд. ПО затем конвертирует программу в код, который понимает физический робот.
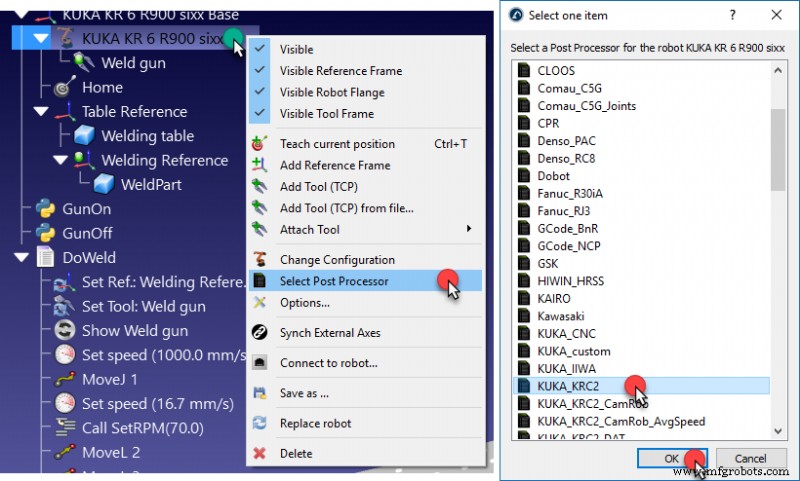
10. Постпроцессоры
Часть ПО для офлайн-программирования, которая конвертирует программу робота, известна как постпроцессор. ПО для программирования будет иметь разный постпроцессор для каждого производителя роботов, иногда более одного.
Вы можете узнать больше о постпроцессорах в нашей статье «Постпроцессоры роботов: все, что нужно знать».
11. Отладка
Какой бы метод программирования вы ни использовали, жизненно важный базовый навык — отладка. Вы всегда должны отлаживать свою программу, чтобы убедиться, что она работает так, как вы задумывали, перед тем как запустить робота в производственной среде.
Офлайн-программирование дает вам дополнительный этап отладки, потому что вы программируете смоделированную модель робота перед загрузкой программы на физический робот, что снижает возможность ошибок.
Если вы хотите начать программирование роботов прямо сейчас, вы можете скачать бесплатную пробную версию RoboDK здесь.
Какие базовые аспекты программирования роботов вы хотели бы улучшить? Расскажите в комментариях ниже или присоединитесь к обсуждению в LinkedIn, Twitter, Facebook, Instagram или на форуме RoboDK.
Промышленный робот
- Как удалённый мониторинг, программирование и предиктивное обслуживание трансформируют промышленную робото…
- Артикулированные роботы: полное руководство по самым универсальным промышленным машинам
- Картезианские роботы: масштабируемое решение для передовых задач автоматизации
- SCARA-роботы: полное руководство по универсальной высокоскоростной промышленной автоматизации
- Понимание программирования роботов: методы объяснены
- TPU филамент: полное руководство по печати гибкого пластика
- Как узнать правильный момент для инвестиций в инструменты программирования роботов
- Начните программировать промышленные роботы: руководство для начинающих
- Как выбрать лучшее ПО для роботизированного пикинга: эффективная автоматизация
- Fanuc P-250iA: робот для покрытий с непревзойденным охватом, точностью и эффективностью