



Аэрокосмическая точность вдохновляет инновационное искусство
Не секрет, что аэрокосмическая промышленность должна сверлить тысячи отверстий на каждом самолете. В последние годы применение промышленных роботов для сверления помогло снизить производственные затраты и повысить производительность, надежность и точность. Ключ к успеху — в том, как достичь такого уровня автоматизации с помощью роботов.
Недавно мы участвовали в применении той же технологии автоматизированного сверления для создания удивительного произведения искусства.
Автоматизированное робототехническое сверление теперь находит применение в художественных и цифровых проектах. Примером служит работа, созданная студией Neoset Designs для художника Роберта Лонго.
В этой статье мы раскроем некоторые этапы достижения высокого уровня автоматизированного робототехнического сверления.
Уникальное произведение искусства
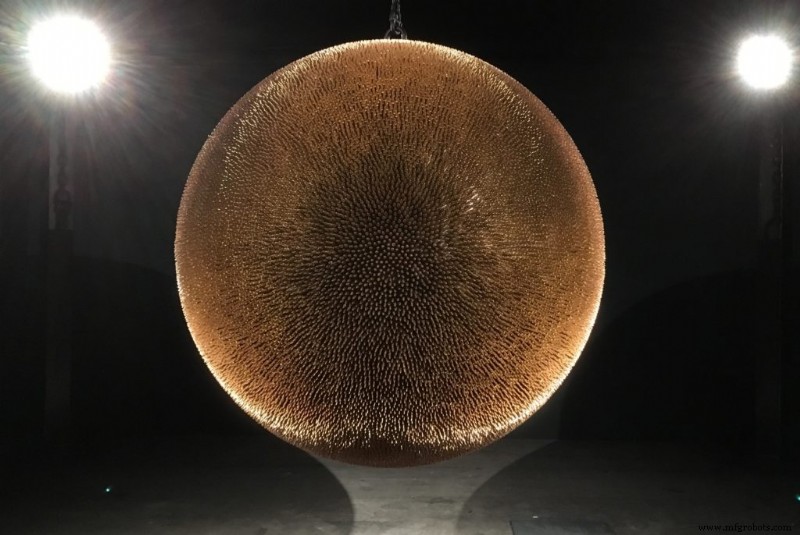
Была построена специализированная автоматизированная система сверления для создания структуры под названием Death Star 2018 («Звезда смерти 2018»), спроектированной художником Робертом Лонго.
Произведение представляет собой подвесный шар с 40 000 полированных медных гильз от пуль, символизирующих рост жертв массовых стрельб в США за последние 25 лет. Для поддержки усилий по снижению огнестрельного насилия 20% выручки от продажи Death Star II будет пожертвовано организации Everytown for Gun Safety.
Технологический вызов: точное робототехническое сверление
Производство произведения искусства выполнила студия Neoset Designs. Благодаря новейшим технологиям робототехнического сверления им удалось просверлить 40 000 отверстий с допуском 0,150 мм менее чем за 2 недели.
Просто просверлить отверстие — легко. Но сделать это быстро и точно — сложная задача. Главная проблема — попасть в нужную точку, соблюдая требуемые допуски и не теряя времени.
Робот способен ускорить процесс, являясь экономически эффективным решением. Однако известно, что роботы не отличаются высокой точностью.
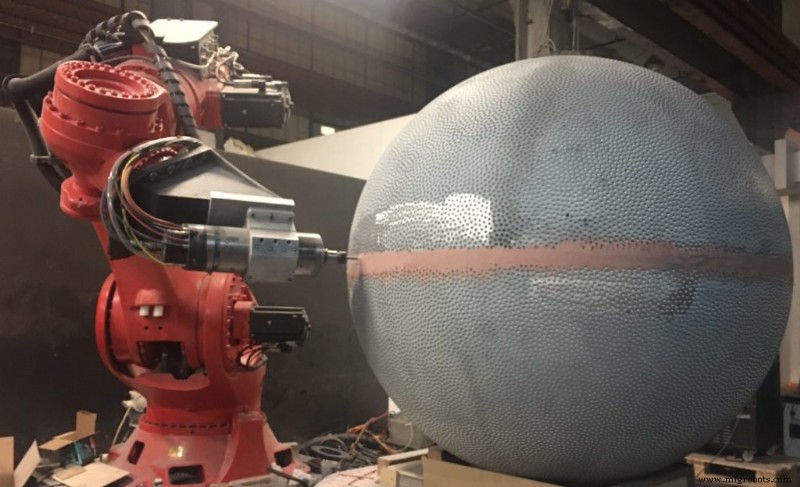
Система включала робота KUKA Titan — крупнейшего доступного на рынке робота KUKA, шпиндель для обработки и вращающийся стол WEISS. Для достижения требуемой точности также использовалась система измерений Creaform C-Track. Программное обеспечение RoboDK применялось для калибровки и офлайн-программирования. Удалось откалибровать робота с точностью лучше 0,150 мм — допуска, необходимого для размещения каждого из 40 000 отверстий.
Инновации за кулисами
Когда речь идет о промышленных роботах, для Neoset Designs нет нерешаемых задач. Они собрали подходящую команду и оборудование для создания этого уникального произведения искусства.
Чтобы построить эту сферу весом в 1 тонну из гильз, её пришлось разделить на две полусферы. Каждая полусфера была отлита из стали. Это важно для процесса робототехнической обработки и сверления, так как обеспечивает большую стабильность. Перед сверлением каждая полусфера была обработана для получения точной и идеально круглой сферической поверхности.
Внутренняя структура и балкообразная арматура спроектированы компанией Proptogroup.
Бывший инженер NASA помог команде Neoset составить список точек, описывающих положение каждой пули (отверстия) в 3D-пространстве. Специальный алгоритм, созданный в Matlab, гарантировал равномерное расстояние между отверстиями для всех гильз.
Также был разработан специальный сверловой инструмент для минимизации вибраций. Этот инструмент ведет себя как миниатюрный 3-осевой ЧПУ, установленный на фланец робота.
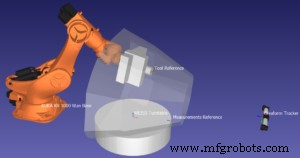
Наконец, Neoset также использовали программное обеспечение RoboDK для калибровки робота KUKA Titan и реализации адаптивного робототехнического управления для сверления 40 000 точек (координат отверстий). Скрипт на Python и драйвер робота обеспечили возможность компенсации положения робота в реальном времени в RoboDK. Это означает, что точность проверяется системой измерений перед началом цикла сверления. Если точность недостаточна, положение робота корректируется с помощью 6D-измерений C-Track (компенсация позиции и ориентации). Эта компенсация применялась перед сверлением каждого отверстия для достижения точности лучше 0,100 мм.
Для меня честь была непосредственно участвовать в работе команды Neoset с использованием RoboDK, Matlab и Python API для создания этой уникальной системы сверления.
Промышленный робот
- Proco представляет доступный коллаборативный робот-паллетизатор для дутых ПЭТ бутылок
- Использование 5G-ускоренного IoT: построение гибкой архитектуры интеграции данных
- Картезианские роботы: масштабируемое решение для передовых задач автоматизации
- Почему проекты автоматизации терпят неудачу: игнорирование человеческого фактора
- Почему клиенты несут затраты неудачных робототехнических проектов — необходимость ответственности поставщи…
- Когда инвестировать в системы робототехнического зрения для промышленной автоматизации
- 6 критических факторов выбора предварительно спроектированной роботизированной ячейки
- 5 ключевых факторов для оценки перед выбором предпроектированной роботизированной рабочей ячейки
- Робототехника для посудомойки: эффективная, безопасная автоматизация коммерческих кухонь
- Оптимизация сверления и фрезерования CFRP композитов в авиакосмике