



6 критических факторов выбора предварительно спроектированной роботизированной ячейки
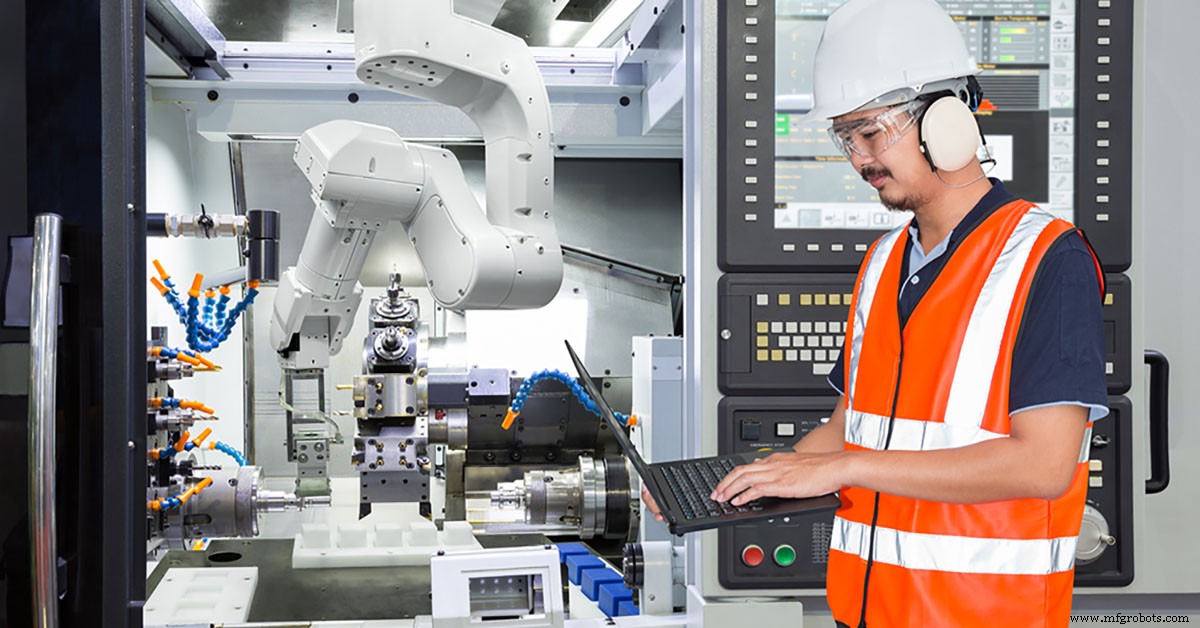
Предварительно спроектированные роботизированные ячейки предлагают много преимуществ над кастомными роботизированными решениями для определённых приложений. С доказанной производительностью, предварительно спроектированные ячейки надёжно доставляют быстрый возврат инвестиций (ROI) и высокие уровни продуктивности. С почти всей проектировкой и инженерией уже завершёнными, эти ячейки значительно сокращают лид-тайм поставки и ресурсы, требуемые для интеграции, минимизируя начальные затраты роботизированной автоматизации.
С такими множеством разных типов предварительно спроектированных ячеек, может быть вызов определить, какая лучшая для вашего приложения. При выборе предварительно спроектированной ячейки есть несколько соображений для сужения вариантов.
6 соображений для выбора дизайна предварительно спроектированной роботизированной ячейки
Чтобы определить, какой дизайн предварительно спроектированной ячейки будет наиболее продуктивным и рентабельным для вашего приложения, есть несколько разных вещей для рассмотрения.
1. База ячейки (Позиционер)
База ячейки определяет, как деталь представлена роботу. Доступно число вариантов, включая плоские столы, трёхосевые вращающиеся столы, конфигурации головной и хвостовой центровки и больше. Вращение детали во время сварочного цикла также сыграет majeure роль в определении конфигурации позиционера.
2. Размер и вес детали
Размер и вес деталей помогут определить диаметр стола ячейки, требуемую длину инструмента и размер самой ячейки. Это ключевое соображение и сразу сузит ваши варианты.
3. Количество станций
Количество станций, которые ваша деталь требует, будет majeure определяющим фактором в дизайне ячейки, правильной для вас. Низкообъёмная деталь может оправдать только одностаничную ячейку, но если у клиента несколько низкообъёмных деталей, двухстаночная ячейка с двумя независимыми станциями может идеально работать.
4. Позиционирование робота
Уникальные размеры вашей детали определят, какая конфигурация робота будет лучшей. Общие варианты включают задне-смонтированные и центрально-смонтированные роботы, которые дают разный доступ к детали и используют обёртку ячейки по-разному.
5. Тип загрузки
Как деталь должна быть загружена в ячейку — другое важное соображение. Ячейки обычно приходят в одниточки или двухточки загрузки в зависимости от того, как ячейка вписывается в существующие производственные потоки на заводском полу клиента.
6. Количество роботов
Другое ключевое соображение — количество роботов, требуемых для обслуживания детали. В зависимости от размера, размеров детали и количества швов, ячейка может иметь от одного до четырёх роботов в различных конфигурациях для встречи требований клиента к циклу.
Предварительно спроектированные ячейки предлагают много преимуществ по сравнению с кастомными робототехническими решениями. С более низкими требованиями интеграции, предварительно спроектированные роботизированные ячейки доставляют доказанную производительность в широком спектре приложений.
Выбор предварительно спроектированной ячейки может быть вызовом — есть много разных дизайнерских и приложения соображений. Чтобы помочь вам в поиске, мы разработали инструмент селектора роботизированных ячеек для упрощения процесса нахождения предварительно спроектированной роботизированной ячейки.
Промышленный робот
- Proco представляет доступный коллаборативный робот-паллетизатор для дутых ПЭТ бутылок
- Почему проекты автоматизации терпят неудачу: игнорирование человеческого фактора
- Почему клиенты несут затраты неудачных робототехнических проектов — необходимость ответственности поставщи…
- Ключевые факторы оценки предварительно спроектированной роботизированной ячейки
- 10 ключевых факторов перед внедрением ERP-софта
- Выбор правильного партнера по автоматизации: 5 ключевых факторов для оценки
- 4 главных критерия выбора правильного электротрансформатора
- 6 ключевых факторов для выбора правильной муфты в передаче мощности
- Ключевые рекомендации по выбору жестко-гибких печатных плат (Rigid-Flex PCBs)
- Выбор правильного интегратора робототехники: 4 ключевых фактора оценки