



Мастерство программирования робота-конвейера: пошаговое руководство
Программирование робота-конвейера сложнее, чем многие думают. Хорошая симуляция — ключ к успеху, но как сделать это без бреда?
Конвейерные ленты — легкий способ подать продукт к роботу, верно?
Ну… не совсем. Мы часто думаем о конвейерах как простом решении, но на самом деле они — один из более сложных методов подачи заготовок. Они требуют, чтобы робот обнаруживал и отслеживал объекты на движущемся конвейере. Их нужно управлять через программу робота. Они также страдают от механических проблем со временем: плохое отслеживание, износ ленты, проскальзывание. Все это может свести с ума.
Вместо простоты они могут быть коварны в использовании.
Мы не можем решить механические проблемы ваших конвейеров — для этого нужно хорошее расписание обслуживания, как в этом чек-листе от Cisco-Eagle. Но мы можем помочь смоделировать конвейер легко, чтобы вы могли тестировать и интегрировать его с программированием робота.
Вот как запрограммировать ваш робот-конвейер без бреда.
5 коварных движущихся частей робота-конвейера
Сначала важно понять, почему программирование конвейера сложно.
Есть 5 «движущихся частей», усложняющих интеграцию программирования робота с конвейерами.
1. Управление самим конвейером
Может казаться, что управление конвейером — просто «вкл/выкл», но обычно это сложнее. Конвейеры имеют разные варианты управления в зависимости от модели. Некоторые имеют фиксированную скорость, другие — переменную. Некоторые имеют реверс, активное торможение, быстрое переключение. Есть разные методы управления: импульсное, скоростное, распределенное.
Возможно, придется управлять конвейером внутри программы робота. Если нет — придется взаимодействовать с конвейером через сеть. Оба варианта добавляют сложности программированию.
2. Отслеживание и обнаружение объектов
Чтобы подбирать объекты с движущегося конвейера, робот должен надежно их локализовать. Нужен датчик для обнаружения прибытия объекта перед роботом. Более того, роботу может понадобиться способ отслеживать объекты по мере движения конвейера.
Наиболее частые сенсоры: visión-сенсоры (2D или 3D камеры) и датчики обнаружения деталей (световые лучи, магнитные, индуктивные датчики и т.д.). Некоторые проще интегрировать, но все добавляют сложность программе.
3. Работа с движущимися объектами
Движущаяся цель всегда сложнее статичной. Это усложняет захват с конвейера. Робот должен переместиться в позицию, надежно захватить объект и уйти, пока новые объекты продолжают прибывать.
Скорость конвейера должна быть точно согласована со скоростью робота, иначе объекты могут быть пропущены. Если видели знаменитую «шоколадную сцену» из комедии 1950-х «Я люблю Люси», поймете, о чем речь (и вот она, если не видели).
4. Выбор рабочего органа (End effector)
Роботизированная рука не единственная часть системы, которая должна поспевать. Рабочий орган может существенно влиять на время цикла и, таким образом, на скорость конвейера. Некоторые типы рабочих органов быстрее других.
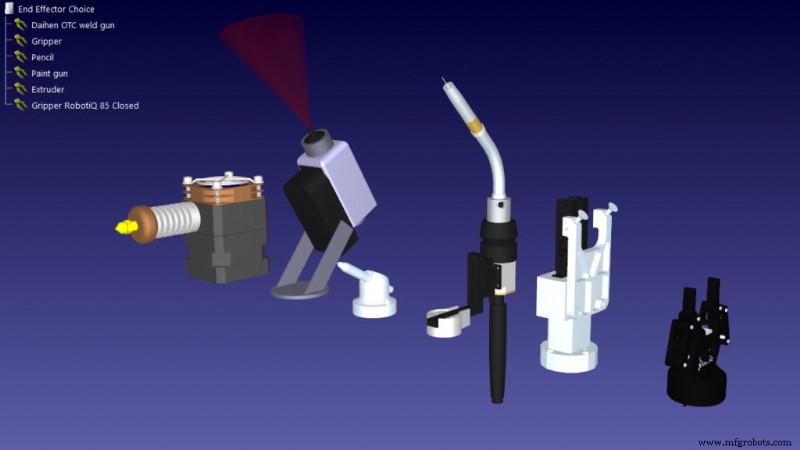
Теперь нам нужно контролировать и координировать три независимые скорости одновременно: скорость конвейера, скорость руки робота и скорость захвата рабочего органа.
5. Использование фикстур (Fixtures)
Последняя «движущаяся часть» — на самом деле не движущаяся вообще. Фикстуры — статические механические детали, закрепленные на конвейере для позиционирования объектов. Надежный способ упорядочить объекты на конвейере без сенсоров.
Например, можно использовать фикстуру вместо визионного сенсора. Специально сформированным листом металла можно воронкообразно собирать объекты в статическую очередь, позволяя роботу захватывать их без лишних сенсоров. Они упрощают программирование, но усложняют механический дизайн.
Как смоделировать конвейер с RoboDK
Можно преодолеть пять вызовов выше, смоделировав робототехническую систему и тщательно протестировав перед использованием физической системы. Это не всегда просто с робототехническими симуляторами, многие из которых не имеют простой возможности добавления конвейеров.
К счастью, конвейеры довольно просты в RoboDK. Есть даже два варианта добавления, в зависимости от того, сколько контроля нужно.
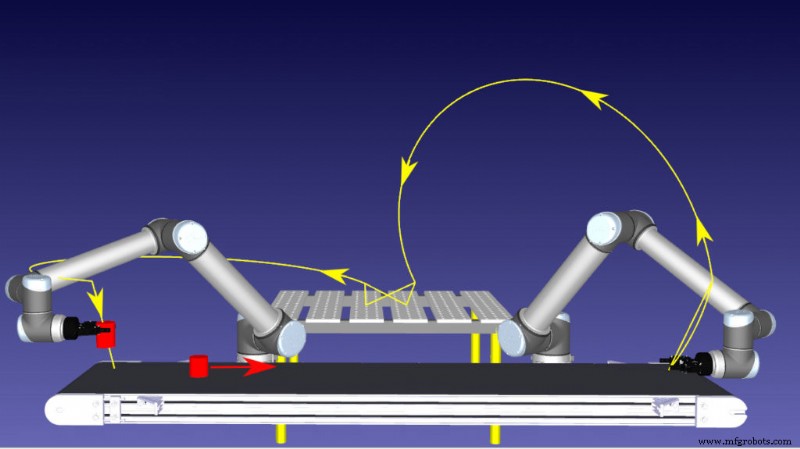
Два типа конвейера в RoboDK:
Вариант 1: Программирование на Python
Самый гибкий способ создать конвейер в RoboDK — запрограммировать его на Python. Это видно в примере видео Conveyor Simulation with RoboDK.
Преимущества Python-программирования:
- Очень гибко. Движение конвейера ограничено только вашими навыками программирования. Можно запрограммировать симулированный конвейер под свойства реальной ленты.
- Полностью настраиваемо. Можно запрограммировать конвейер движеться как угодно. Полный контроль над движениями и обработкой объектов.
- Позволяет более сложные конвейеры. Если у конвейера продвинутые режимы управления, их можно включить в Python-код. Также если вы разместили фикстуру для смещения объектов к краю ленты, это можно запрограммировать в коде.
Недостатки Python-программирования:
- Требует навыков программирования. Нужно уметь программировать на Python. Это один из более легких языков, но все равно требует обучения, если вы до сих пор использовали только графический интерфейс RoboDK.
- Занимает больше времени. По сравнению с вариантом линейного механизма, Python-программирование требует времени. Чем сложнее конвейер, тем дольше программирование.
Вариант 2: Линейный механизм (Linear mechanism)
Другой вариант — создать линейный механизм с помощью мастера «Model Mechanism». Это позволяет создать простой конвейер с одной линейной осью.
Преимущества линейного механизма:
- Быстро. Можно создать линейный механизм за минуты и добавить конвейер в симуляцию робота очень быстро.
- Использует графический мастер. Можно создать механизм мастером, используя только системы отсчета и цели (targets).
- Требует мало или никакого программирования. Не нужно писать Python для создания конвейера. Но учтите: вероятно, придется программировать обнаружение объектов на конвейере.
Недостатки линейного механизма:
- Ограничен. Простая природа механизма позволяет моделировать только однокоординатный конвейер.
- Негибок. Этот вариант затрудняет моделирование продвинутых вариантов управления конвейером. Также сложно обнаружить падение объектов с конвейера.
С чего начать
Выбор варианта во многом зависит от того, насколько вы хотите избежать Python-программирования. Если нет веской причины выбрать линейный механизм, обычно рекомендуем Python-вариант. Он гораздо гибче — и, я думаю (хотя я программист) — легче понять и реализовать.
Какой бы вариант вы ни выбрали, не нужно создавать симуляцию конвейера с нуля.
Оба варианта доступны для скачивания в нашей Библиотеке роботов. Выберите «Object» в меню «Type» и увидите два варианта: «Model Python» для Python-варианта; и «Model Mechanism» для линейного механизма.
Если застрянете, всегда можно оставить комментарий на форуме RoboDK — мы постараемся помочь.
Промышленный робот
- Повышение последовательности с автономными распылительными роботами
- Как роботы для покраски сокращают переработку, повышают последовательность и экономят затраты
- Как роботы достигают полной автономии: от сенсирования к действию
- Экспертные советы по обслуживанию конвейеров для предотвращения отказов
- Белая книга: Раскройте свой потенциал автоматизации — 7 проверенных шагов к робототехническим проектам с низк…
- Выбор идеального SCARA-робота: Полное руководство для производителей
- Роботизированная обслуживание станков: определение, функции и промышленные преимущества
- Ускорение обучения робототехнической сварке: сократите время, повысьте эффективность
- Мастерство симуляции робототехнических конвейеров: проверенные лучшие практики
- Как выбрать оптимальную конструкцию конвейера для вашей отрасли