



Управление технологическими процессами: точность и безопасность в производстве
Управление технологическими процессами
Технологические процессы включают перемещение, обработку, очистку, комбинирование и манипулирование материалами и жидкостями для прибыльного производства готовых продуктов. Эти процессы могут быть точными, требовательными и потенциально опасными. Малые изменения в процессе могут сильно влиять на конечный результат. Вариации пропорций, температуры, расхода, турбулентности и многих других параметров должны тщательно и последовательно контролироваться для стабильного получения продукта заданного качества с минимумом сырья и энергии.
В общем, все, что требует непрерывного мониторинга операции, задействует управление процессами. Управление процессами (process control) — методы контроля процессных переменных технологического процесса. Это инструмент, позволяющий держать процесс в заданных пределах и устанавливать более точные лимиты для максимизации эффективности, обеспечения качества и безопасности.
Каждый технологический процесс требует тщательного планирования для успешного выполнения задач. Однако для выполнения операторы должны полностью понимать процесс и функции систем управления. Системы управления состоят из оборудования (измерительных приборов, регулирующих устройств и т.д.) и вмешательства оператора. Системы управления удовлетворяют три базовые потребности процесса: (1) снижение влияния внешних возмущений, (2) повышение стабильности процесса, (3) улучшение производительности процесса.
Роль приборостроения и автоматизации
Приборостроение дает различные показания для управления технологическим процессом. В некоторых случаях оператор записывает эти показания для использования в управлении процессом. Записанная информация помогает оператору оценить текущее состояние процесса и принять меры, если условия не соответствуют ожиданиям. Требование от оператора выполнять все корректирующие действия непрактично или иногда невозможно, особенно если нужно мониторить много показаний. Поэтому большинство технологических процессов контролируются автоматически после выхода на нормальный режим. Автоматическое управление значительно разгружает оператора и делает работу управляемой. Технологические процессы контролируют по трем причинам: (1) снижение вариативности, (2) повышение эффективности, (3) обеспечение безопасности.
Управление процессами может снизить вариативность конечного продукта, гарантируя стабильно высокое качество. С снижением вариативности процесс становится более стабильным, надежным, продуктивным и экономичным. Некоторые процессные параметры должны поддерживаться на конкретных уровнях для максимизации эффективности. Точный контроль этих параметров обеспечивает эффективность процесса. Кроме того, самоволновющийся процесс (например, неконтролируемая химическая реакция) может возникнуть, если при эксплуатации не поддерживается точный контроль всех процессных переменных. Последствия могут быть катастрофическими. Поэтому точный контроль процесса также нужен для безопасности оборудования и работников.
Роль управления процессами менялась на протяжении лет и постоянно формируется технологиями. Традиционная роль — вклад в безопасность, минимизацию экологического воздействия и оптимизацию процессов поддержанием переменных близко к заданным значениям. Раньше мониторинг параметров велся на месте процесса, параметры поддерживались локально оператором. По мере роста масштаба и сложности процессов роль автоматизации стала всё важнее. Сегодня автоматизация взяла на себя функции управления: операторы помогают компьютеризированные распределенные системы управления (РСУ / DCS), общающиеся с полевыми приборами.
Управление процессами — смесь статистики и инженерной дисциплины, занимающейся механизмами, архитектурами и алгоритмами управления процессом. Для эффективного управления, кроме понимания технологического процесса, необходимо понимать ключевые понятия и терминологию управления процессами.
Причина управления процессом — заставить его вести себя желаемым образом. Это может включать: более точную, надежную или экономичную работу. В некоторых случаях неконтролируемый процесс нестабилен, и хорошее управление необходимо, чтобы не повредить его. Хорошее управление значит разное в разных приложениях.
В управлении процессами базовая цель — регулирование значения некоторого параметра. Регулировать — значит поддерживать величину параметра на заданном значении независимо от внешних влияний. Желаемое значение называется опорным значением или уставкой (set-point). Оператор может менять уставку. Процесс саморегулируемый, если при изменении входной уставки выход меняется для соответствия входной уставке. Саморегулирующаяся система не обеспечивает регулирование переменной к конкретному опорному значению. Параметр принимает значение, при котором вход и выход равны, и там остается. Но если изменить входной расход, выход тоже изменится, поэтому он не регулируется к опорному значению.
Операторно-вспомогательное управление позволяет искусственную регулировку оператором. Для регулирования параметра на нужном значении необходим датчик для измерения параметра. Параметр называется управляемой переменной (controlled variable). Управляя подходящим регулирующим оборудованием, оператор может изменить выходной параметр до уставки. Выходной параметр называется манипулируемой переменной (manipulated variable) или регулирующей переменной.
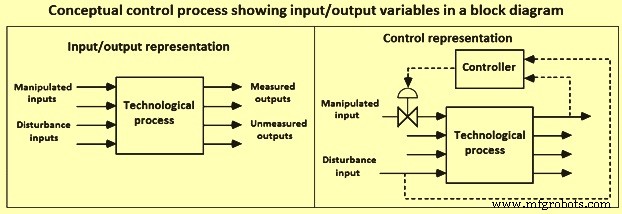
Автоматическая система управления заменяет оператора машинами, электроникой или компьютерами. Добавляется прибор — датчик, измеряющий значение параметра и преобразующий его в пропорциональный сигнал. Этот сигнал подается на вход машине, электронной схеме или компьютеру — контроллеру (controller). Контроллер выполняет функцию оператора: оценивает измерение и выдает выходной сигнал для изменения настройки регулирующего оборудования через исполнительный механизм (actuator), соединенный с оборудованием механическим звеньем. Когда автоматическое управление применяется к системам, спроектированным для регулирования переменной к уставке, это называется автоматическим управлением процессами. Рис. 1 показывает концептуальный блок-схему управления с входными и выходными переменными.
Динамическая природа технологических процессов
Технологические процессы динамичны по природе, так как редко работают в стационарном режиме. Эксплуатация состоит в обеспечении правильного ответа на постоянно возникающие возмущения для безопасной, эффективной работы и производства продукта заданного качества в требуемом темпе. Поскольку методы производства варьируются от процесса к процессу, принципы автоматического управления универсальны и применимы независимо от размера и типа процесса. Цели системы управления процессами — выполнить одну или обе задачи:
Поддержание процесса в операционных условиях и уставках
Многие процессы должны работать в стационарных условиях или в состоянии, удовлетворяющем требованиям: стоимость, выход, безопасность, качественные цели. Во многих реальных ситуациях процесс не может оставаться статичным — возмущения делают его нестабильным. В нестабильном процессе переменные осциллируют от физических границ за ограниченное время. Неконтролируемые переменные можно контролировать простым добавлением приборов и оборудования, способных держать переменные в пределах контроля автоматически или через вмешательство оператора.
Перевод процесса из одного операционного состояния в другое
В реальности иногда нужно менять операционные условия по разным причинам: экономика, спецификации продукта, операционные ограничения, экологические нормы, измененные спецификации и т.д.
Разработка стратегии управления
Разработка стратегии управления для технологического процесса состоит в формулировке или идентификации: (1) целей управления, (2) входных переменных — манипулируемых или возмущающих, меняющихся непрерывно или дискретно, (3) выходных переменных — измеряемых или не измеряемых, измеряемых непрерывно или дискретно, (4) ограничений — жестких или мягких, (5) операционных характеристик — партийных, непрерывных или полунепрерывных, (6) соображений безопасности, экологии и экономики, (7) структуры управления — обратной или прямой связи. Формулировка системы управления составляет семь стадий.
Стадия 1: Формулировка целей управления
Технологический процесс обычно состоит из нескольких подпроцессов. Управление упрощается, если рассматривать управление каждого подпроцесса отдельно.即便如此, каждый подпроцесс может иметь множественные, иногда конфликтующие цели, поэтому разработка целей управления — обычно сложная задача.
Стадия 2: Определение входных переменных
Входные переменные показывают влияние окружения на процесс. Обычно это факторы, влияющие на процесс. Входные переменные классифицируются как манипулируемые или возмущающие. Манипулируемый вход — настраиваемый системой управления (или оператором). Возмущающий вход — переменная, влияющая на выходы процесса, но не настраиваемая системой управления. Существуют измеряемые и не измеряемые возмущающие входы. Входы могут меняться непрерывно или дискретно.
Стадия 3: Определение выходных переменных
Выходные переменные также называют управляемыми переменными. Это переменные — выходы процесса, влияющие на окружение. Классифицируются как измеряемые или не измеряемые. Измерения могут быть непрерывными или дискретными.
Стадия 4: Определение операционных ограничений
У каждого процесса есть операционные ограничения, классифицируемые как жесткие или мягкие. Пример жесткого ограничения — минимальный или максимальный расход для клапана, работающего между полностью закрытым и полностью открытым. Пример мягкого ограничения — состав продукта: желательно задать состав в пределах, но нарушение не несет угрозы безопасности или экологии.
Стадия 5: Определение операционных характеристик
Операционные характеристики классифицируются как партийные, непрерывные или полунепрерывные. Непрерывные процессы работают длительное время при относительно постоянных условиях перед «остановкой» для чистки, планового профилактического обслуживания и т.д. Партийные процессы динамичны: работают короткое время, условия могут сильно меняться. Пример — плавка заряда в сталеплавной печи. Для партийного реактора делают начальную зарядку, условия варьируют для получения желаемого продукта в конце. Типичный полунепрерывный процесс может иметь начальную зарядку, но компоненты питания добавляются в реактор в ходе партии. Непрерывная литья — пример полунепрерывного процесса. Важно — доминирующая временная шкала процесса. Для непрерывных процессов это часто связано со временем пребывания материала в реакторе.
Стадия 6: Безопасность, экология, экономика
В каком-то смысле экономика — конечная движущая сила, так как небезопасный или экологически опасный процесс в итоге стоит дороже из-за штрафов и неэффективности. Важно минимизировать энергозатраты при производстве продукта, соответствующего спецификациям. Лучшая автоматизация и управление позволяют процессам работать ближе к «оптимальным» условиям и производить продукцию, удовлетворяющую требованиям к вариативности.
Концепция «fail-safe» (безопасный отказ) всегда важна при выборе приборов. Пример: регулирующий клапан нудает источник энергии для движения штока и изменения расхода. Часто это пневматический сигнал (обычно 3–15 PSI). Если сигнал потерян, шток идет к пределу 3 PSI. Если клапан «воздух-открыть», потеря приборного воздуха замыкает клапан — «fail-closed» (закрытие при отказе). Если клапан «воздух-закрыть», при потере воздуха клапан полностью открывается — «fail-open» (открытие при отказе).
Стадия 7: Структура управления
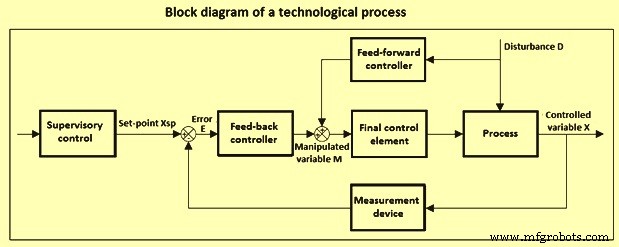
Два стандартных типа управления: (1) прямое управление (feed-forward control), (2) обратное управление (feed-back control). Прямой контроллер измеряет возмущающую переменную и передает значение контроллеру, который настраивает манипулируемую переменную. Цель обратного управления — держать управляемую переменную близко к уставке. Система обратного управления измеряет выходную переменную, сравнивает с желаемым значением и использует эту информацию для настройки манипулируемой переменной. По конструкции обратный контроллер принимает корректирующее действие для уменьшения отклонения. Он может действовать только после того, как управляемая переменная отклонилась от уставки и возникла ненулевая ошибка. Однако реакция на возмущение может быть очень затянутой, если процесс или измерения меняются очень медленно. В таком случае прямой контроллер может улучшить производительность. Прямой контроллер предсказывает эффект возмущения на управляемую переменную и принимает управляющее действие, противодействующее влиянию возмущений.
Определение структуры обратного управления для процесса — решение, какую манипулируемую переменную настраивать для управления какой измеряемой переменной. Желаемое значение измеряемого выхода — уставка. Две причины отклонения управляемой переменной от уставки: уставка изменена намеренно для лучшей производительности или возмущение уводит работу от желаемой уставки. Контроллер, спроектированный для подавления возмущения, называется регулятором (regulator), а для отслеживания изменений уставки — сервомеханизмом (servo-mechanism). Обычно для непрерывных процессов изменения уставки редки, обычно только если надзорный контроллер вычисляет более выгодную рабочую точку, поэтому регулятор — самая частая форма обратного контроллера. В отличие, контроллер для серво-задач распространен в партийных процессах, где часты изменения уставок.
Особенно важная концепция в проектировании систем управления — «коэффициент процесса» (process gain). Коэффициент процесса — чувствительность выхода процесса к изменению входа. Если увеличение входа ведет к увеличению выхода — положительный коэффициент. Если увеличение входа ведет к уменьшению выхода — отрицательный коэффициент. Величина коэффициента также важна.
После определения структуры управления важно выбрать алгоритм управления. Алгоритм использует измеренные значения выходных переменных (с желаемыми значениями) для изменения манипулируемой входной переменной. Алгоритм имеет ряд параметров настройки, которые регулируют для приемлемой производительности. Часто настройку делают на симуляционной модели перед внедрением на реальный процесс. В случае моделированного управления контроллеры имеют встроенную модель процесса.
Блок-схема технологического процесса с одной манипулируемой и одной управляемой переменной (рис. 2) включает прямое, обратное и надзорное управление. Главная цель обратного контроллера — держать управляемую переменную X, измеряемую прибором, максимально близко к желаемой уставке Xsp. Управляемая переменная может быть любым параметром процесса. Уставка обычно определяется надзорной системой управления с использованием техники численной оптимизации в реальном времени. Существует несколько типов конечных регулирующих элементов. Возмущающая переменная D (нагрузочная переменная) может вызвать отклонение управляемой переменной от уставки, требуя корректирующего действия для возврата к желаемой рабочей точке. И прямое, и обратное управление могут снизить эффект возмущения, у каждого свои плюсы и минусы. Возмущение может исходить из различных источников, включая внешние экологические переменные. Ошибка или отклонение E между управляемой переменной X и её уставкой Xsp — вход обратного контроллера, который меняет манипулируемую переменную M для уменьшения ошибки. В типичном процессе может быть много таких контуров управления.
Аппаратное и программное обеспечение управления
Управление процессами в процессной индустрии претерпело значительные изменения с 1940-х. В начале 1960-х электрические аналоговые контроллеры заменили много пневматических аналоговых. Однако во многих процессах отдельные элементы управления, напр. исполнительные механизмы клапанов, остались пневматическими до сегодня. Электрические аналоговые контроллеры 1960-х были одноконтурными: каждый вход сначала приносили от точки измерения в процессе в пульт управления, где находились большинство контроллеры. Выход контроллера шли от пульта к конечному регулирующему элементу. Операторский интерфейс — панель управления с комбинацией фейсплейтов и графических регистраторов для одноконтурных контроллеров и индикаторов. Стратегии управления в основном включали обратное управление, обычно с ПИ-контроллером (пропорционально-интегральным). В конце 1950-х — начале 1960-х вводили процессные компьютеры для прямого цифрового управления (DDC) и надзорного управления. При DDC контуры часто имели ~100 % аналоговый резерв, делая систему дорогой.
Другие ранние системы использовали компьютеры преимущественно для надзорного управления. Регуляторное управление давали аналоговые контроллеры, не требовавшие резерва, но внимание оператора делилось между панелью и экранами компьютера. Терминалы давали интерфейс при надзорном управлении, но панели оставались в пульте для случаев аналогового резерва. В этой среде расширилось применение передовых техник: прямое управление, многовходовое декоуплированное управление, каскадное управление. Функциональность этих ранних систем проектировалась вокруг возможностей компьютеров, а не характеристик процесса. Эти ограничения, вместе с неадекватной подготовкой операторов и недружелюбным интерфейсом, приводили к проектам, сложным в эксплуатации, обслуживании и расширении. Многие системы имели кастомные спецификации, делая их очень дорогими. Внедрение цифровых систем в процессную индустрию произошло около 1970 г., когда недорогие микропроцессоры стали коммерчески доступны.
Распределенная система управления (РСУ / DCS)
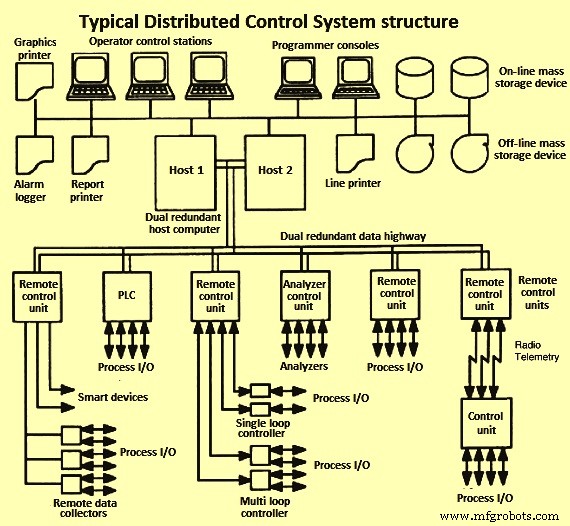
РСУ состоит из множества элементов (рис. 3). Хосты выполняют вычислительно интенсивные задачи: оптимизацию и передовую стратегию управления. Шинные магистрали (data highways) — цифровые линии передачи, соединяют все компоненты. Резервные магистрали снижают риск потери данных. Операторские станции дают видеоконсоли для связи оператора с системой для надзора и управления. Многие станции содержат принтеры для логирования аварий, печати отчетов, жестких копий процессной графики. Удаленные блоки управления реализуют базовые функции: ПИД-алгоритмы и иногда сбор данных. Программируемые консоли разрабатывают прикладные программы для РСУ. Массовые накопители хранят процессные данные для управления и корпоративных решений — жесткие диски или базы данных. Коммуникации и взаимодействия между контроллерами, входами и выходами реализуются программно, не жесткой проводкой. РСУ перевернули многие аспекты управления: от внешнего вида пульта до широкого применения передовой стратегии.
Программируемый логический контроллер (ПЛК / PLC)
Изначально ПЛК — выделенные автономные микропроцессорные устройства, выполняющие простую бинарную логику для последовательностей и блокировок. ПЛК значительно упростили внесение изменений в такую логику. ПЛК стали всё более мощными вычислительно. Управление партийными процессами доминирует логика типа контролов, и ПЛК — предпочтительная альтернатива РСУ. Благодаря доступным гладким интегрированным интерфейсам между РСУ и ПЛК, текущая практика — использовать интегрированную комбинацию РСУ и ПЛК. Большинство ПЛК также обрабатывают последовательную логику и оснащены внутренней возможностью задержки действия на заданное время, выполнения действия заданное время и т.д.
Система безопасности и аварийной остановки
Управление процессами играет важную роль в безопасности. Когда автоматизированные процедуры заменяют ручные для рутинных операций, вероятность человеческих ошибок, ведущих к опасным ситуациям, снижается. Осведомленность оператора о текущем состоянии завода повышается. Для опасных процессов должна быть предусмотрена защитная система. Один способ — логика для вывода процесса в состояние, где опасное условие не может существовать — система блокировок безопасности (safety interlock system). Поскольку система управления процессами и система блокировок безопасности служат разным целям, они должны быть физически разделены. Это снижает риск непреднамеренного изменения системы безопасности. Разработаны специальные высоконадежные системы для аварийных остановок, напр. тройные модульные резервные системы. Они позволяют системе иметь внутренний отказ и продолжать выполнять базовую функцию. Тройная модульная резервная система состоит из трех идентичных подсистем, активно выполняющих идентичные функции одновременно.
Аварийные сигналы (Alarms)
Цель аварийного сигнала — оповестить оператора о состоянии процесса, требующем немедленного внимания. Аварийный сигнал активируется при обнаружении аномального состояния и выдаче тревоги. Сигнал возвращается к норме, когда аномальное состояние исчезает. Аварийные сигналы можно определять на измеряемых переменных, вычисляемых переменных и выходах контроллеров. Существует множество классов аварийных сигналов.
Умные преобразователи, клапаны и полевые шины (Fieldbus)
Явно прослеживается тренд в технологиях управления к расширенному использованию цифровых технологий. Цифровая коммуникация идет по полевой шине (fieldbus) — коаксиальному или волоконно-оптическому кабелю, к которому интеллектуальные устройства подключены напрямую и передают сигналы в пульт управления или удаленные помещения оборудования как цифровой сигнал. Подход fieldbus снижает потребность в витых парах и сопутствующей проводке (рис. 4).
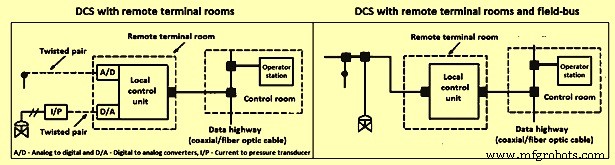
Разные протоколы полевых сетей дают возможность передачи цифровой информации и инструкций между полевыми устройствами, приборами и системами управления. Программное обеспечение fieldbus медиатирует поток информации среди компонентов. Множество цифровых устройств могут подключаться и общаться через цифровую линию связи, что сильно сокращает проводку.
Программное обеспечение для управления процессами
Наиболее широко принятый удобный подход — языки управления процессами (PCL) типа «заполнение форм» или таблично-ориентированные. Популярные PCL: функциональные блок-схемы, релейно-контактная логика (ladder logic), программируемая логика. Ядро этих языков — набор базовых функциональных блоков или программных модулей: аналоговый вход, дискретный вход, аналоговый выход, дискретный выход, ПИД и т.д. Обычно каждый модуль содержит один или несколько входов и выход. Программирование заключается в соединении выходов блоков с входами других блоков через графический интерфейс. Пользователи заполняют шаблоны для указания источников входных значений, назначений выходных значений и параметров для форм/таблиц, подготовленных для модулей. Поля источника и назначения могут указывать каналы ввода-вывода (I/O) и теговые имена при необходимости. Для соединения модулей некоторые системы требуют заполнения теговых имен модулей-источников или получателей данных. Пользовательские поля: специальные функции, селекторы (минимум/максимум), компараторы (меньше или равно), таймеры (задержки активации). Большинство РСУ позволяют создавать функциональные блоки.
Иерархия управления производством
Пять уровней технологического процесса, где применяются оптимизация, управление, мониторинг и сбор данных, показаны на рис. 5. Относительное положение каждого блока — концептуальное, так как функции могут перекрываться. Также показаны относительные временные масштабы активности каждого уровня. Каждый из пяти концептуальных уровней имеет свои требования к железу, ПО, методам и кастомизации. Поскольку информация течет вверх по иерархии, а управленческие решения — вниз, эффективное управление на конкретном уровне возможно только если все нижележащие уровни работают хорошо. Высший уровень (планирование и расписание) ставит производственные цели для выполнения поставки и логистики, решает вопросы вариабельной мощности и использования персонала. Это называется планированием ресурсов предприятия (ERP).
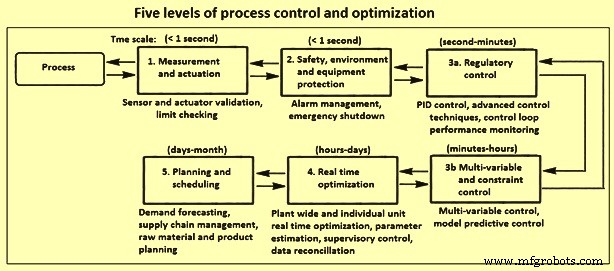
Обычно различные уровни прикладного управления направлены на одну или несколько целей: (1) определение и поддержание процесса в практически оптимальной рабочей точке, (2) поддержание безопасной работы для защиты персонала и оборудования, (3) минимизация необходимости внимания и вмешательства оператора, (4) минимизация числа, масштаба и распространения сбоев и возмущений.
Приборостроение
Оно состоит из компонентов регуляторного контура. Приборостроение, обеспечивающее прямой интерфейс между процессом и иерархией управления, служит фундаментальным источником информации о состоянии процесса и конечным средством передачи корректирующих действий в процесс. Функция измерительного устройства — чувствовать значение или изменение значения процессных переменных. Реальный датчик может генерировать физическое движение, давление, милливольтный сигнал и т.д. Преобразователь (трансдюсер) трансформирует измерительный сигнал из одной физической или химической величины в другую, напр. давление в миллиамперы. Преобразованный сигнал передается в пульт управления через линию связи. Передатчик (transmitter) — генератор сигнала и драйвер линии. Современное регулирующее оборудование требует цифровой сигнал для дисплеев и алгоритмов, поэтому аналого-цифровой преобразователь (ADC) преобразует аналоговый сигнал передатчика в цифровой формат.
Наиболее часто измеряемые процессные переменные: температуры, расходы, давления, уровни, состав. При необходимости измеряют и другие физические свойства. Выбор подходящего приборостроения для конкретного применения зависит от: типа и природы жидкости или твердого тела, соответствующих процессных условий, диапазона измерений, точности и повторяемости, времени отклика, установленной стоимости, обслуживаемости и надежности.
Передача и обработка сигналов
Широкое разнообразие физических явлений используется для измерения процессных переменных, характеризующих состояние процесса. Поскольку большинство процессов управляются из пульта, эти значения должны быть там доступны. Поэтому измерения обычно преобразуют в электронную форму, чаще всего 4–20 мА, и передают в удаленный терминальный блок (RTU), затем в пульт управления. Особенно важно заботиться, чтобы измерительные сигналы не портились из-за земельных токов, помех от другого электрического оборудования и распределения, и других источников шума.
Исполнительные механизмы (Final Control Elements)
Хорошее управление на любом иерархическом уровне требует хорошей работы исполнительных механизмов на следующем нижнем уровне. На высших уровнях исполнительный механизм может быть прикладным управлением на следующем нижнем уровне. Однако управляющая команда в конечном счете воздействует на процесс через исполнительные механизмы на регуляторном уровне: регулирующие клапаны, насосы, заборы, жалюзи, дозаторы и т.д.
Динамика процессов и математические модели
Тщательное понимание зависящего от времени поведения технологических процессов необходимо для приборостроения и управления. Это требует понимания того, как математические инструменты можно использовать в анализе и проектировании систем управления. Несколько математических принципов используются для автоматического управления: (1) физические и эмпирические модели, (2) симуляция динамических моделей, (3) преобразования Лапласа, передаточные функции, блок-схемы, (4) подгонка динамических моделей к экспериментальным данным и др.
Системы обратного управления
Измерения управляемой переменной доступны во многих задачах управления. Это так, когда контролируют температуры, давления, расходы. В этих ситуациях управляемую переменную можно измерить напрямую, а манипулируемую переменную настраивать через исполнительный механизм. Контроллер обратной связи действует, когда управляемая переменная отклоняется от уставки, обнаруживаемой ненулевым значением сигнала ошибки. Различные типы обратного управления: (1) вкл/выкл (on/off), (2) пропорциональное (P), (3) пропорционально-интегральное (ПИ), (4) пропорционально-интегрально-дифференциальное (ПИД), (5) цифровое ПИД.
Простейший контроллер имеет только две настройки — вкл/выкл. Выход либо на максимуме, либо на минимуме в зависимости от знака ошибки. Хотя этот тип прост, он редко используется. Пропорциональный контроллер дает больше гибкости, так как манипулируемая переменная связана не только со знаком ошибки, но и с её величиной. Вход-выход реального пропорционального контроллера имеет верхние и нижние границы — выход насыщается при достижении пределов управления. Стандартные лимиты выхода: 3–15 PSI для пневматических, 4–20 мА для электрических, 0–10 В для цифровых контроллеров.
Интегральное действие нужно включить в контур, если требуется ответ без статической ошибки при постоянных нагрузочных возмущениях или изменении уставки. Если процесс сам не показывает интегральное поведение, можно реализовать ПИ-контроллер для достижения желаемой производительности. У интегрального действия есть плюсы и минусы. Минус ПИ-контроллера — интегральное действие может заставить его реагировать более инерционно, чем пропорциональный. Если важно достичь более быстрого ответа без статической ошибки, можно включить и дифференциальное, и интегральное действие. Чтобы предвосхитить будущее поведение сигнала ошибки, ПИД-контроллер вычисляет скорость изменения ошибки, так что направленный тренд ошибки влияет на выход контроллера. Хотя многие контроллеры традиционно были аналоговыми ПИ/ПИД, тренд к цифровым системам управления также повлиял на реализацию. Во многих современных установках аналоговые ПИ/ПИД заменены цифровыми аналогами.
Открытая и замкнутая динамика
Открытая динамика — поведение процесса, если на него не действует контроллер. Аналогично, если контроллер отключен нулевой пропорциональной константой, система показывает открытую динамику, и динамика определяется только процессом. Невозможно достичь новой уставки для процесса в открытом контуре, если не менять вход вручную. Также невозможно подавлять возмущения при работе без контроллера.
Цель замкнутого управления — достичь желаемой производительности системы. Это может привести к стабилизации, более быстрому ответу на изменение уставки или способности подавлять возмущения. Тип контроллера и значения параметров настройки влияют на замкнутое поведение. Для управляемого процесса нужно найти настройки, дающие быстрый ответ с малой или нулевой статической ошибкой. Система должна быть робастной к изменениям характеристик процесса. Поиск подходящих настроек называется «настройкой» (tuning) контроллера.
Настройка контроллера и стабильность
Поиск оптимальных параметров настройки контроллера — важная задача. Неподходящие параметры могут привести к нежелательной замкнутой производительности (медленно затухающие колебания, медленно действующий процесс). Возможно, что замкнутый процесс с плохо настроенным контроллером даст производительность хуже открытого или даже станет нестабильным.
Математическое ПО для управления процессами
Существует множество программных пакетов, поддерживающих проектирование, тестирование и внедрение контроллеров.
Передовые методы управления
Хотя одноконтурный ПИ/ПИД контроллер обратной связи удовлетворителен для многих применений, есть случаи, где передовой методы дают значительное улучшение замкнутой производительности. Эти процессы часто показывают: (1) медленную динамику, (2) временные задержки, (3) частые возмущения, (4) многовходовое взаимодействие. Много передовой стратегий используется. Некоторые важные кратко ниже.
Прямое управление (Feed-forward control)
Недостаток обычного обратного управления с большими временными лагами — возмущения не распознаются до отклонения управляемой переменной от уставки. Если возможно измерить нагрузочное возмущение напрямую, можно применить прямое управление для минимизации его эффекта на управляемую переменную. Помимо измерения возмущения, нужно определить математическую корреляцию его эффекта на управляемую переменную для применения прямого контроллера. Причина: прямой контроллер инвертирует эту модель для компенсации эффекта возмущения. Прямой контроллер можно спроектировать на основе стационарного или динамического поведения процесса.
Каскадное управление (Cascade control)
Другая возможность для процессов с множественными или медленными возмущениями — каскадное управление. Главная идея: используют более одного контроллера для подавления возмущений. Добавляют вторичный контроллер, действующий до того, как медленное возмущение повлияет на первичную управляемую переменную. Для этого вторичный контроллер нужен вторичный пункт измерения, расположенный так, чтобы распознать аварийное состояние до воздействия на первичную переменную. Каскадные стратегии — среди самых популярных стратегий управления процессами.
Селективное и перекрывающее управление (Selective and override control)
Некоторые процессы имеют больше управляемых переменных, чем манипулируемых. Такая ситуация не позволяет точное парирование управляемых и манипулируемых переменных. Общее решение — использовать селектор, выбирающий подходящую процессную переменную из числа допустимых измерений. Цель селектора — улучшить производительность системы управления и защитить оборудование от небезопасных условий, выбирая подходящие управляемые переменные для конкретного операционного условия. Селекторы могут базироваться на множественных пунктах измерения, множественных конечных элементах или множественных контроллерах.
Адаптивное управление и автонастройка (Adaptive control and auto-tuning)
Операционные условия процесса часто меняются во время работы завода. Это ведет к тому, что процесс ведет себя иначе, чем модель, использованная для проектирования контроллера. Контроллер не имеет точного знания процесса в текущей рабочей точке и не может обеспечивать адекватное подавление возмущений или отслеживание уставки. Один способ обхода — адаптивная система управления, автоматически подстраивающая параметры контроллера под меняющиеся условия. Автонастройка — связанный метод: замкнутая система периодически тестируется, и характеристики теста автоматически определяют новые настройки контроллера.
Управление нечеткой логикой (Fuzzy logic control)
Для многих процессов определение точных моделей очень трудоемко. Однако интуитивно можно получить грубую оценку того, как манипулируемая переменная должна реагировать на состояние процесса. Для таких случаев контроллеры нечеткой логики могут дать преимущество над обычными ПИД. Причина: нечеткие контроллеры не требуют точного математического описания процесса. Вместо этого они классифицируют входы и выходы контроллера как принадлежащие к одной из нескольких групп (низкий, нормальный, высокий). Правила нечеткой логики вычисляют выходную категорию из заданных входов. Правила должны задаваться инженером управления или идентифицироваться из эксплуатации автонастройкой. Можно комбинировать нечеткие контроллеры с нейросетями для нейро-нечетких контроллеров. Такой тип может дать значительные преимущества над обычным ПИД для нелинейных систем, характеристики которых меняются во времени.
Статистическое управление процессами (SPC)
SPC (статистическое управление качеством, SQC) нашло широкое применение в последние годы из-за фокуса на повышении производительности. Другая причина — обратное управление неприменимо ко многим процессам из-за отсутствия онлайн-измерений. Важно знать, работают ли эти процессы удовлетворительно. Хотя SPC не может принимать корректирующие действия, пока процесс уходит от цели, он может служить индикатором того, что качество продукта может быть неудовлетворительным и корректирующие действия нужны для дальнейшей эксплуатации.
Для процесса, работающего удовлетворительно, вариация качества продукта попадает в допустимые пределы. Пределы обычно соответствуют минимуму и максимуму заданного свойства. Нормальные операционные данные можно использовать для вычисления среднего отклонения и стандартного отклонения s заданной процессной переменной из серии наблюдений. Стандартное отклонение — мера разброса значений вокруг среднего. Большое значение указывает на широкие вариации. Предполагая нормальное распределение, 99,7 % наблюдений должно лежать внутри верхнего и нижнего пределов. Это можно использовать для определения качества управления. Если все данные лежат в пределах, можно заключить: ничего необычного не происходило, среда процесса относительно неизменна, качество продукта в спецификациях. Если повторяются нарушения пределов — вывод: процесс вышел из-под контроля, среда процесса изменилась. Тогда оператор может предпринять действия для корректировки условий, противодействуя нежелательным изменениям.
Многовходовое управление (Multi-variable control)
Многие технологические процессы содержат несколько манипулируемых и управляемых переменных. Это многовходовые системы управления. Можно анализировать взаимодействия контуров методами вроде массива относительного усиления. Если взаимодействия малы, можно парировать входы и выходы благоприятно и использовать одноконтурные контроллеры, настраиваемые независимо. Если взаимодействия сильны, контроллеры нужно детонать для снижения колебаний.
Модельно-предиктивное управление (MPC)
MPC — моделированная техника управления. Самая популярная для многовходовых задач с множественными входами и выходами (MIMO) и может учитывать неравенственные ограничения на входах или выходах (верхние и нижние пределы). Все эти проблемы решает MPC путем решения оптимизационной задачи, поэтому не нужны сложные стратегии перекрывающего управления. Различные типы моделей можно использовать для предсказания. Выбор подходящего типа зависит от приложения. Модель может быть основана на первых принципах или эмпирической. Также модель может быть линейной или нелинейной, если ПО MPC поддерживает этот тип.
Оптимизация в реальном времени (Real-time optimization)
Операционные цели производственных объектов задаются экономикой, заказами, доступностью сырья и коммунальных услуг. В разные моменты может быть выгодно или необходимо работать по-разному для выполнения конкретной цели. Технологический процесс — динамичная интегрированная среда, где внешние и внутренние условия могут менять оптимальную рабочую точку для каждой цели со временем. Эти точки можно вычислять оптимизацией процесса в реальном времени (RTO), где оптимизация выполняется на нескольких уровнях: внутри модельно-предиктивных контроллеров, надзорных контроллеров, определяющих цели для оптимальной работы, оптимизации производственных циклов. Заводские задачи, решаемые оптимизацией ежедневно или ежечасно, могут быть большими — тысячи или десятки тысяч переменных.
Управление партийными и последовательными процессами
В партийных процессах продукт делается дискретными партиями последовательным выполнением ряда стадий обработки в определенном порядке на сырье и полупродуктах. Крупные производственные серии достигаются повторением процесса. Термин «рецепт» (recipe) имеет диапазон определений в партийной обработке, но в общем рецепт — процедура с набором данных, операций и шагов управления для производства определенного сорта продукта. Формула (formula) — список параметров рецепта: сырье, процессные параметры, выходы продукта. Процедура рецепта имеет операции для нормальных и аварийных условий. Каждая операция содержит запросы ресурсов для ингредиентов (и их количества). Операции в рецепте могут менять уставки и включать/выключать оборудование. Полный производственный прогон для конкретного рецепта — кампания (multiple batches). Производственный прогон состоит из заданного числа партий с одним сырьем и одним продуктом для удовлетворения спроса. Накопленные партии называют лотом (lot).
В многогрейдовой партийной обработке инструкции одинаковы от партии к партии, но формула может меняться для небольших вариаций продукта. В гибкой партийной обработке и формула (параметры рецепта), и инструкции обработки могут меняться от партии к партии. Рецепт для каждого продукта должен указывать и необходимое сырье, и как условия в реакторе должны последовательно меняться для получения желаемого продукта.
Иерархия управления партийными процессами
Функциональные активности управления партийными процессами сводятся к четырем категориям: (1) последовательное управление и логика партии, (2) управление в ходе партии, (3) запуск-к-запуск (run-to-run) / партия-к-партии, (4) управление производством партий.
В последовательном управлении и логике партии последовательность шагов управления следует рецепту: смешивание ингредиентов, нагрев, ожидание завершения реакции, охлаждение, разгрузка продукта. Перемещение материалов к и от партийных реакторов включает дозирование материалов при зарядке (как задано рецептом) и перемещение при завершении операции. Помимо дискретной логики для шагов управления, нужна логика для блокировок безопасности для защиты персонала, оборудования и среды от небезопасных условий. Процессные блокировки обеспечивают выполнение операций только в правильной временной последовательности за заданный период. Обнаружение конца партии (end point) можно выполнять выводимыми измерениями качества продукта, если прямое измерение неосуществимо.
Run-to-run (партия-к-партии) — надзорная функция на основе офлайн измерений качества продукта в конце прогона. Условия и профили партии корректируются между прогонами для улучшения качества с помощью инструментов оптимизации. Управление производством партий включает информирование оператора о статусе процесса и том, как взаимодействовать с рецептами и последовательным, регуляторным и дискретным управлениями. Полная информация (рецепты) ведется для производства каждого сорта: названия и количества ингредиентов, уставки процессных переменных, скорости нарастания (ramp rates), времена обработки, процедуры отбора проб. Другие данные базы: партии за смену, день, неделю, материальные и энергетические балансы. Планирование процессных единиц базируется на доступности сырья и оборудовании и спросе клиентов.
Последовательные функциональные схемы (Sequential Function Charts)
По сравнению с непрерывным процессом, управление партийными процессами требует большего процента дискретной логики и последовательного управления, чем регуляторных контуров. Приложения партийного управления должны контролировать тайминг и последовательность процессных шагов на основе дискретных входов/выходов и аналоговых выходов. Сложность интерактивной логики внутри и между уровнями управления, необходимые взаимодействия с операторами и потребность в постоянной модификации и обслуживании приложений — причины, почему организация, функциональный дизайн и четкая документация так важны для успешного использования партийных приложений. Для описания того, что нужно делать, структурные модели обычно используются для представления требуемых действий партийной обработки, партийного оборудования и комбинации компонентов. Различные форматы предложены для описания партийных приложений: блок-схемы, диаграммы состояний, таблицы решений, структурированный псевдокод, диаграммы переходов состояний, сети Петри, последовательные функциональные схемы. Последовательная функциональная схема (SFC) графически описывает последовательное поведение программы управления.
Производственный процесс
- Противозачаточные таблетки: история, польза, риски и производство
- Airbus представляет фабрику будущего: умное производство и передовая робототехника
- Типичные режимы сбоев в программах надежности оборудования
- Автоматическое управление модельной железной дорогой на Arduino — DIY-контроллер поезда
- Производство ЧПУ-фрезеров: прецизионная инженерия и контроль качества
- Продвинутая автоматизация, контроль и моделирование в конвертерной плавке кислородом
- Оптимизация работы электродуговых печей: автоматизация и моделирование
- Мастерство управления бизнес-процессами: пошаговое руководство по внедрению
- Восемь проверенных шагов для диагностики и устранения неисправностей системы процессного управления
- PLC против DCS: выбор правильной системы управления для ваших задач автоматизации