



Умный кормушка для питомцев на Arduino Nano с 3D-печатью
Компоненты и материалы
| Arduino Nano R3 | 1 шт. |
| Модуль RTC DS1307 | 1 шт. |
| Стабилизатор LM317 | 1 шт. |
| Сервопривод непрерывного вращения | 1 шт. |
| Кормушка для сухого корма (например, Honey Can Do) | 1 шт. |
| Магниты 8x3 мм | 6 шт. |
| Датчик Холла (униполярный) | 1 шт. |
| LCD 16x2 с I2C backpack (RGB подсветка) | 1 шт. |
| Красный и зелёный светодиоды 5 мм | по 1 шт. |
| Тактильные кнопки | 5 шт. |
| DC-джек, блок питания 9-12 В | 1 шт. |
| Резисторы: 10 кОм ( Холл), 330 Ом (LED) | 1 и 2 шт. |
Инструменты
- 3D-принтер (PLA+, Ender 3 Pro, Cura)
- Дрель, циркулярная пила
О проекте
Автоматическая кормушка для собаки с двумя кормлениями в сутки, точным временем (RTC), ручной настройкой, защитой от заклинивания корма, индикацией ошибок и восстановлением после отключения питания.
Ключевые функции
- Два кормления в сутки с точным временем (RTC DS1307)
- Ручная настройка времени и порции через меню на LCD
- Ручное кормление кнопкой
- Индикация ошибок датчика Холла и RTC (красный/зелёный LED)
- Главный экран: текущее время, время кормлений, статус выполнения, размер порции
- Восстановление кормления после отключения питания (проверка при включении)
- Сохранение настроек и статусов в EEPROM
- Антизаклинивание: серво «дёргает» механизм, если датчик Холла не срабатывает вовремя
3D-печатные детали
Все STL-файлы на GitHub: корпус с модульными вставками, энкодерное колесо с магнитами, кронштейн сервы с держателем датчика Холла, воронка, желоб и рельса. Печать на PLA+.
Сборка механики
- Снимите ручку с вала дозатора, отпилите и зачистите.
- Соберите деревянный каркас: основание, задняя стенка, стойка дозатора (высота ~4.5 дюйма), отверстие 2 дюйма в основании для воронки.
- Закрепите стойку болтами к задней стенке.
- Установите сервопривод на кронштейн, закрепите на деревянной перекладине.
- Соберите воронку, желоб и рельсу для подачи корма в миску.
- Установите ножки под высоту миски вашего питомца.
Электроника
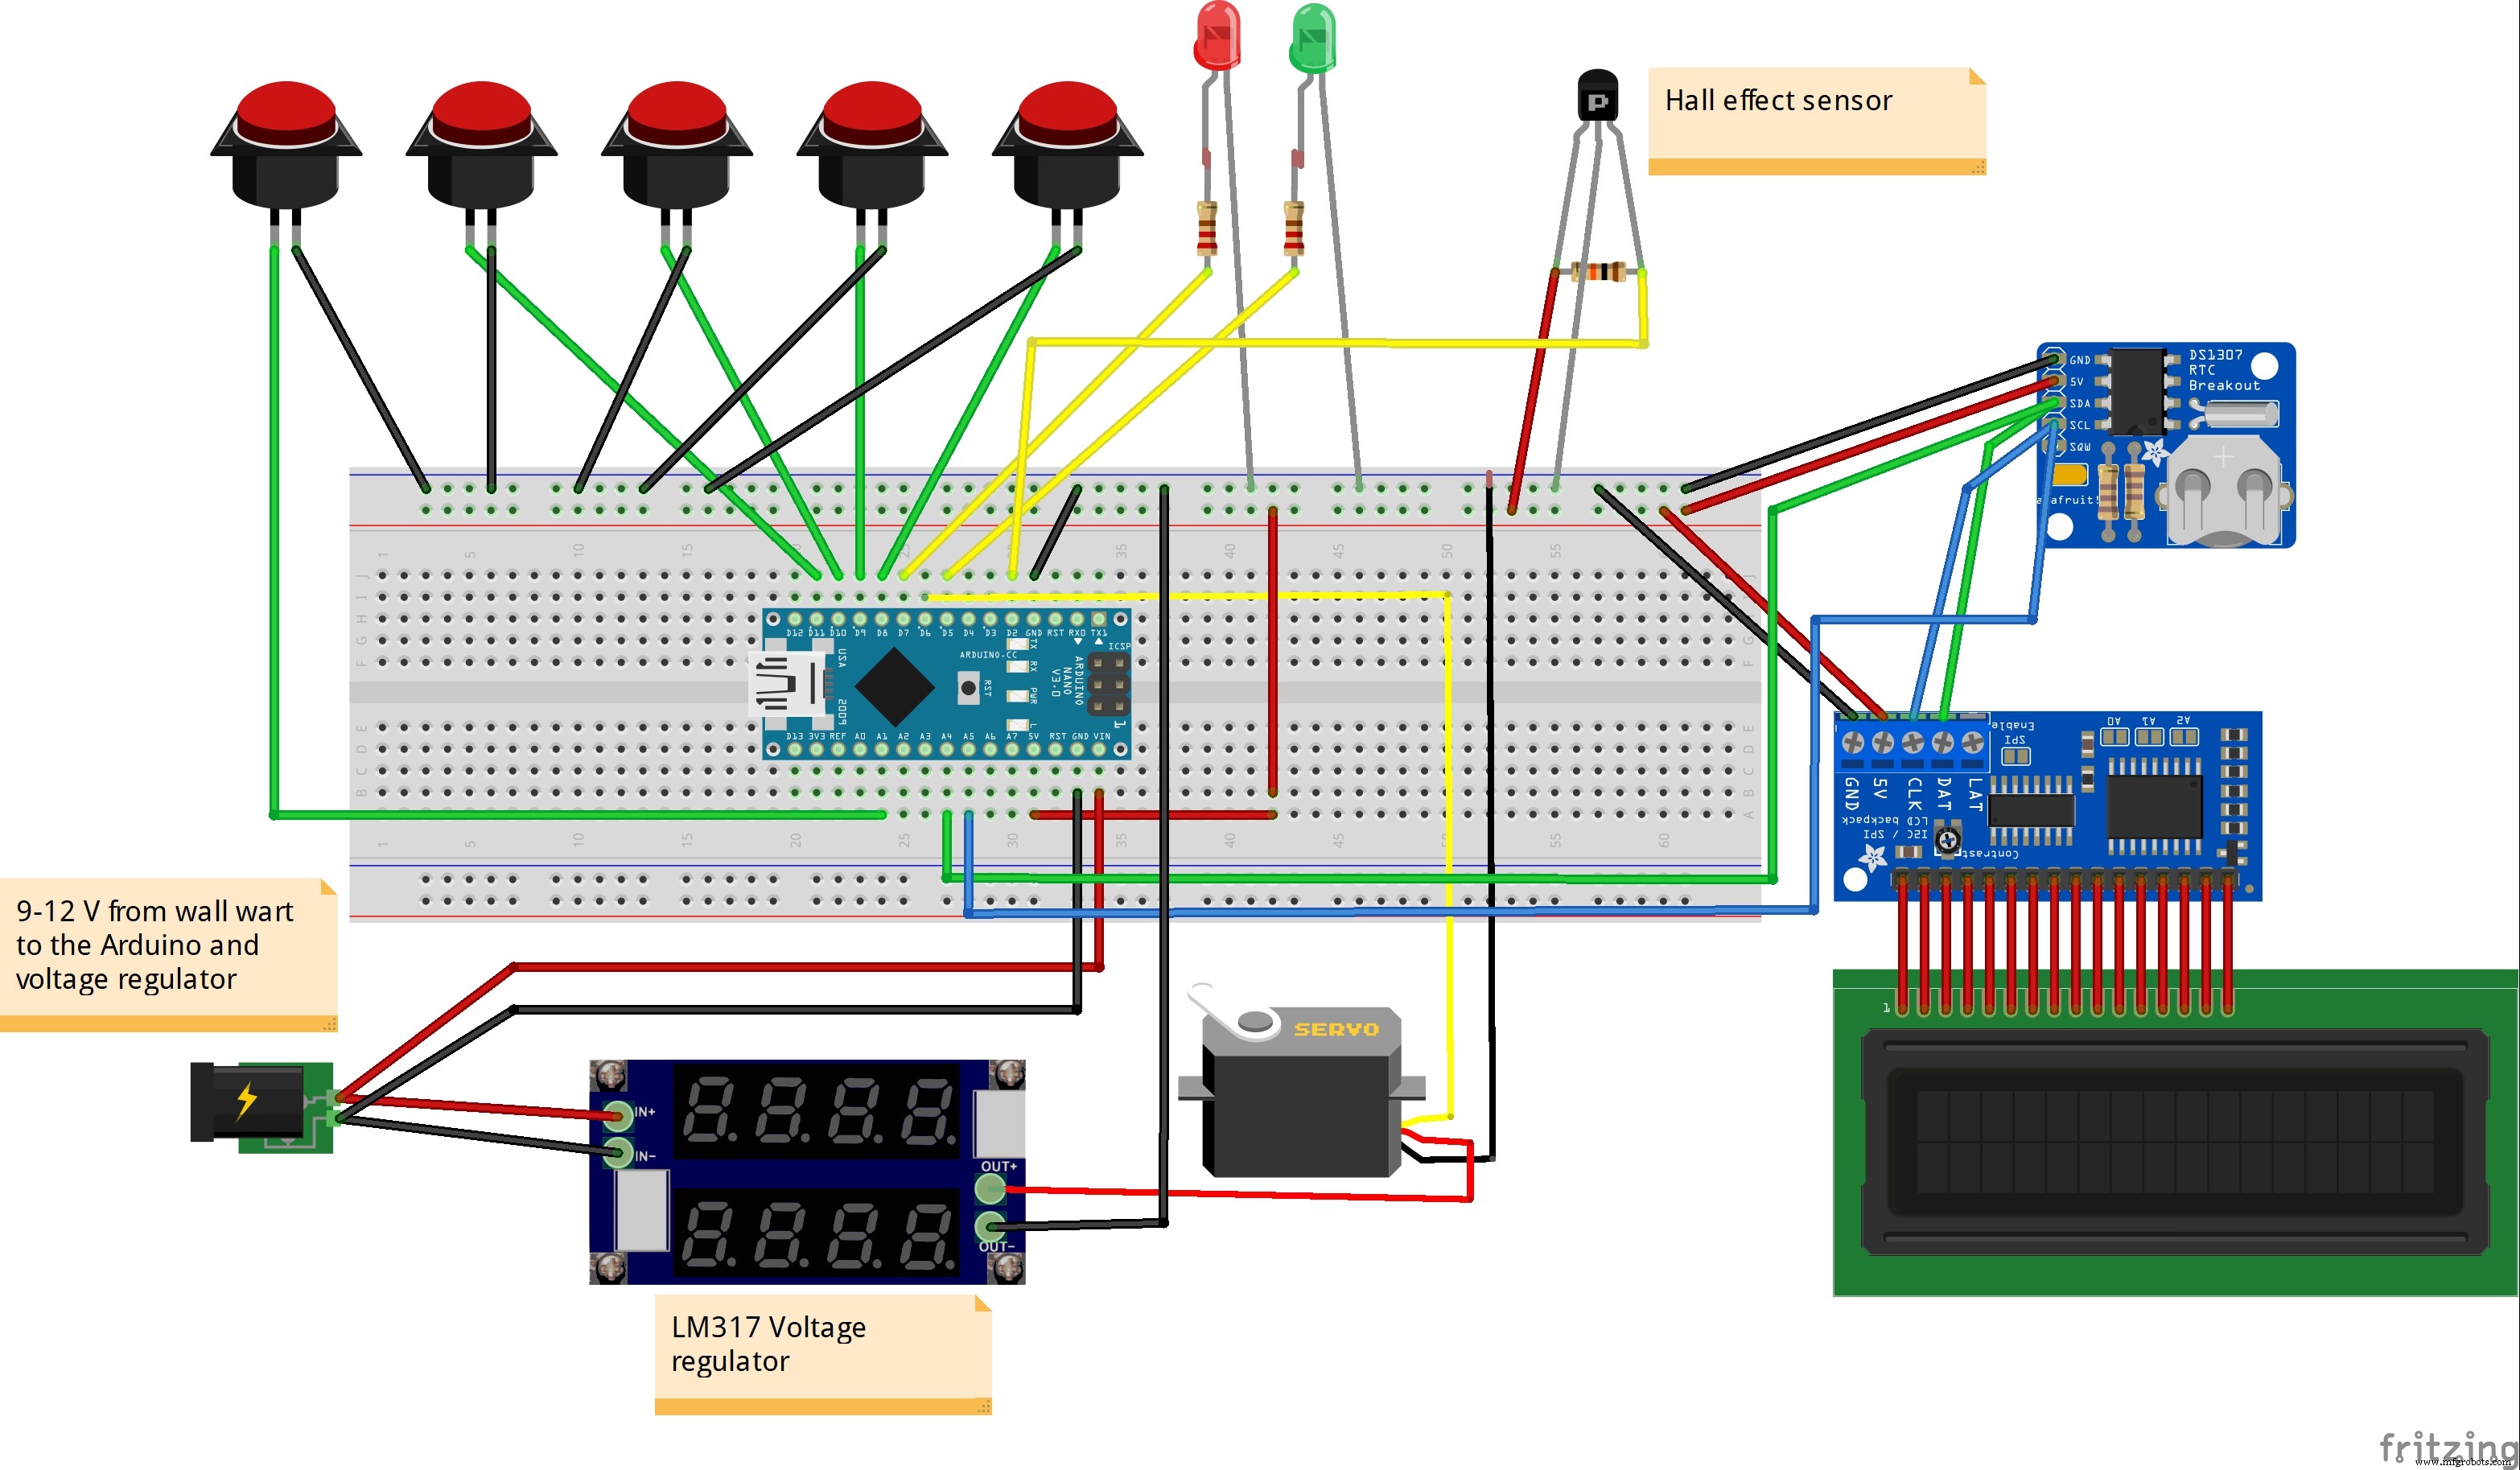
Пайка на пермапрото или через pin headers. Питание Arduino через VIN (7-20 В) или USB (5 В). Обязательно: подтягивающий резистор 10 кОм на датчике Холла (Vcc-Signal), общая земля для всех модулей. Используйте рельсы питания от куска перфоплаты.
Код
// Основные библиотеки
#include <JC_Button.h>, <Wire.h>, <LiquidCrystal_I2C.h>, <RTClib.h>, <Servo.h>, <EEPROM.h>

// Пины, кнопки, состояния, прерывания Холла, машина состояний меню
// Функции: чтение/запись EEPROM, проверка времени кормления, запуск сервы,
// дёрганье (jiggle) при заклинивании, мигание LED, настройка времени/порции.
// Полный код см. в исходнике или на GitHub.
GitHub: https://github.com/russo08/Pet-feeder
Схема
Вращающаяся платформа на шаговом двигателе 28BYJ-48 с управлением по Serial
Рисование на осциллографе: кастомная графика через R-2R ЦАП на Arduino
Производственный процесс
- Окрашивание 3D-печатных деталей восковыми мелками: новаторская техника постобработки
- Датчик слежения за линией на Raspberry Pi — простой детектор двери/линии KY‑033
- Построение надёжного Temperature & Sensor API на Raspberry Pi с модулем GY‑91
- Интеграция термопары с Arduino Portenta H7 через MAX6675
- Повышение качества контроля: 3D-печатаемое оснащение повышает точность производства
- Проектирование функциональных 3D-печатных адаптеров для велосипедных сумок с Kevlar CFF
- Переосмысление картинга: 3D-печатные карбоновые детали для непревзойдённой производительности
- Вебинар: создавайте более прочные 3D-детали с ПО Eiger
- 3D-печатный дрон обеспечивает быстрый, экономичный сбор данных в Антарктиде
- Как 3D-печать дала команде MIT Motorsports конкурентное преимущество в Formula SAE