



Полное руководство по контроллерам двигателей: функции, защита и применение
Что такое контроллер двигателя?
Контроллер двигателя — электронное устройство, регулирующее крутящий момент, скорость и выходную мощность электродвигателя. Обычно имеет ручное или автоматическое управление пуском/остановкой.
Почему они критически важны? Без контроллера двигатель не защищён от перегрузок, приводящих к электрическим сбоям и повреждению оборудования. Большинство двигателей требуют несколько ампер для работы, тогда как микроконтроллеры выдают всего ~0,1 А. Контроллер решает эту проблему, обеспечивая необходимый ток.
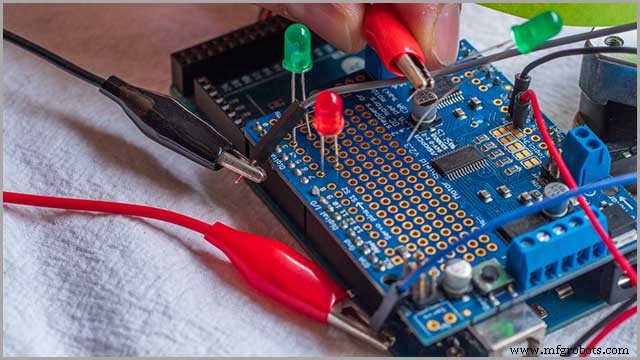
Основные типы контроллеров двигателей
Существует четыре основных типа. Рассмотрим каждый.
Контроллеры двигателей переменного тока (AC)
Изменяют входную мощность путём регулирования частоты напряжения, поступающего на двигатель. Это позволяет управлять скоростью и моментом. Другие названия: инверторы частоты, переменные частотные приводы (VFD), регуляторы частоты.
Контроллеры двигателей постоянного тока (DC)
Также регулируют входную мощность, но меняют параметры источника тока для получения желаемого тока или частоты на выходе. Эффективно управляют моментом и скоростью DC-двигателей.
Контроллеры сервоприводов
Электронные устройства, корректирующие входную мощность за счёт регулирования источника тока до нужной частоты, импульсного или аналогового выхода. Идеальны для систем управления движением в производстве и строительстве: точное позиционирование, момент и скорость.
Контроллеры шаговых двигателей
Управляют входной мощностью, преобразуя ток в дискретные (шаговые) импульсы. Применяются в станках с ЧПУ, 3D-принтерах, робототехнике. Контролируют позицию, момент и скорость. Другое название — моторные индексаторы.
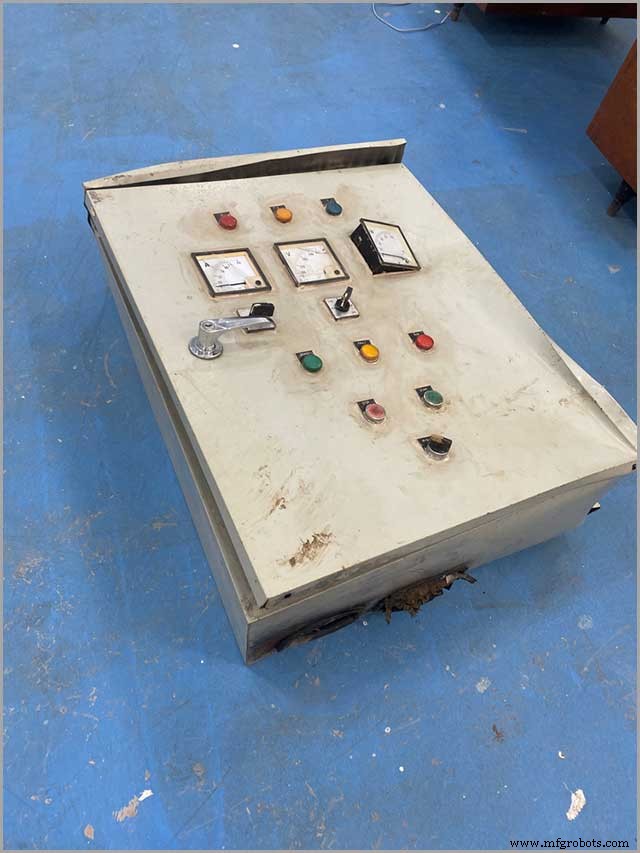
Принцип работы контроллера двигателя
Многие новички считают это сложным, но на деле всё просто. Разберём ключевые механизмы.
Управление направлением через H-мост
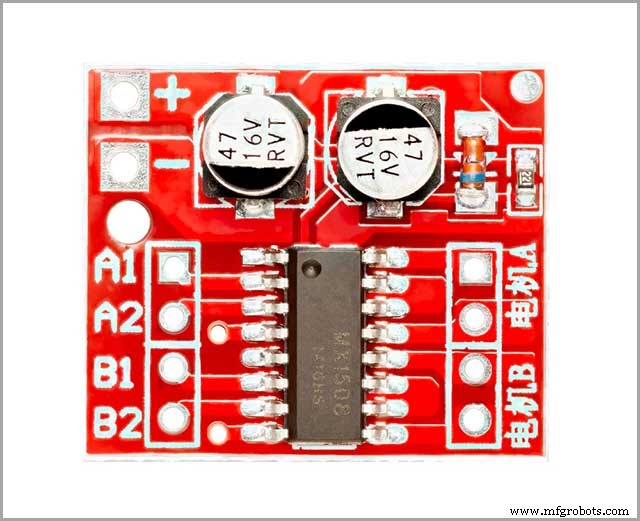
Классическая схема для DC-двигателей. Две пары ключей (транзисторов) commutируют питание обмоток. Замыкание диагональных пар меняет полярность напряжения на двигателе — реверс. H-мосты масштабируются под любой ток и напряжение.
Регулировка скорости через ШИМ (PWM)
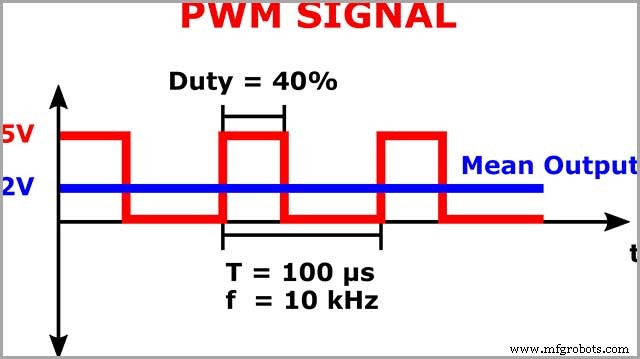
ШИМ-контроллеры меняют среднее напряжение на двигателе за счёт изменения скважности импульсов. Индуктивность обмоток сглаживает пульсации. ШИМ можно комбинировать с H-мостом для полного управления: скорость, направление, торможение.
Регулировка якорного тока через переменное сопротивление
Скорость вала пропорциональна магнитному полю, создаваемому током в якоре. Добавление резистора в цепь якоря ограничивает ток и снижает скорость, но снижает КПД (тепловые потери). Для повышения скорости уменьшают сопротивление статора. Метод устарел для высокомощных систем.
Остановка двигателя
Простое обесточивание цепи питания или размыкание ключей H-моста.
Электрическое торможение
Три основных метода:
- Динамическое торможение — отключение питания и замкнутание обмоток на резисторе (энергия рассеивается в тепло).
- Контртокасное торможение — только для AC. После отключения питания на статор подаётся постоянный ток, создающий магнитное поле, тормозящее ротор.
- Рекуперативное торможение — кинетическая энергия возвращается в источник питания (заряжает аккумулятор). Работает как динамическое, но энергия не теряется.
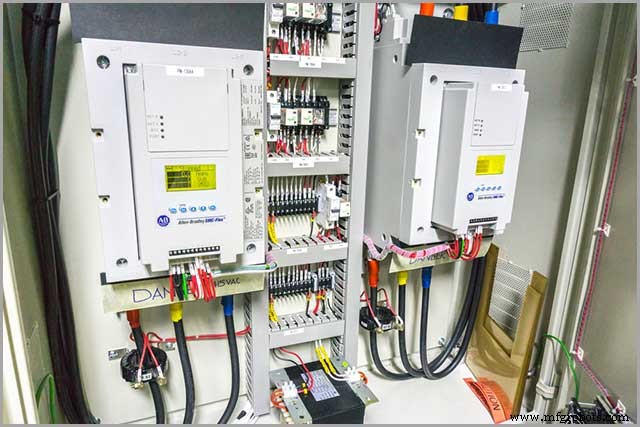
Критерии выбора контроллера двигателя
Электрические спецификации
- Максимальное выходное напряжение — должно соответствовать системному.
- Номинальная мощность — максимальная потребляемая двигателем мощность.
- Напряжение питания AC/DC — для бесшовной работы.
- Непрерывный выходной ток — ток без перегрева.
- Типы шины (Bus) — интерфейсы управления (CAN, EtherCAT, Modbus и др.).
- Одно/трёхфазный вход — для слабо/силового оборудования.
- Частота ШИМ/работы — обычно 50–400 Гц.
Эксплуатационные спецификации
Зависят от системы управления: ручные органы (ручки, потенциометры, джамперы) или компьютерные (джойстик, тачпанель, ПО).
Дополнительные функции
Выбор зависит от задач. Пример: Soft-start (плавный пуск) позволяет задать разгон двигателя, снижая пиковые токи и механические удары.
Бесколлекторные vs Коллекторные DC-контроллеры
Два основных типа DC-двигателей.
Коллекторные (brushed) — классическая схема. Коммутация щётками внутри двигателя. Состоят из ротора, щёток, осевика. Полярность щёток определяет скорость и направление. Просты, дешёвы, но требуют обслуживания (износ щёток).
Бесколлекторные (brushless / BLDC) — ротор с постоянными магнитами, статор с обмотками. Коммутация электронная (контроллер определяет положение ротора по датчикам Холла или бездатчиково). Высокий КПД, долговечность, низкий шум. Магниты на роторе — ключ к эффективности.
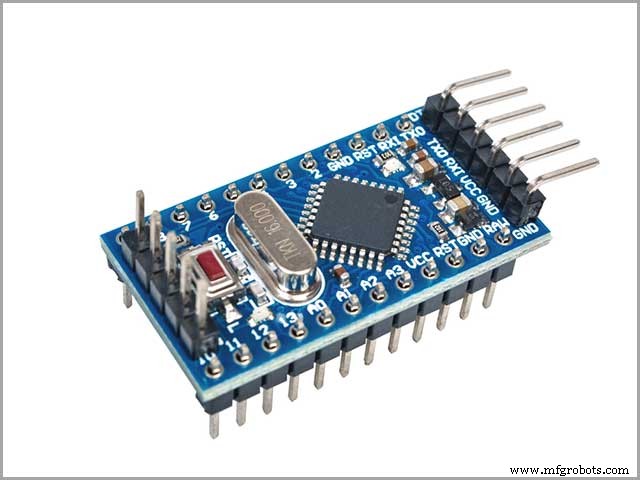
Разница между драйвером и контроллером двигателя
Микроконтроллер не может напрямую управлять двигателем (малый ток). Драйвер (motor driver) — мощный ключ (H-мост), усиливающий сигналы управления до токов двигателя. Он просто «усиливает» команды.
Контроллер (motor controller) — включает драйвер плюс логику управления: генерацию ШИМ, обработку энкодеров, PID-регуляторы, интерфейсы (USB, UART, CAN, аналог). Управляется высокоуровневыми командами («крутись на 1000 об/мин»), а не просто PWM-сигналом.
Контроллеры переменной скорости (Variable Speed Drives)
Синонимы: регуляторы частоты (VFD), инверторы, микроприводы, AC-приводы. Суть — плавная регулировка скорости AC-двигателя изменением частоты и напряжения.
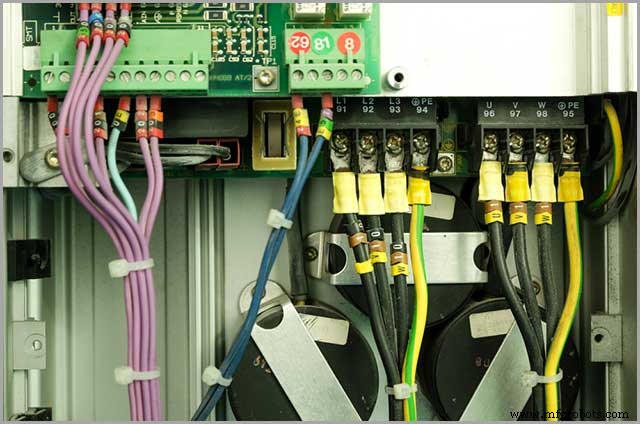
Переменная скорость для AC-двигателей
Работают за счёт изменения напряжения и частоты. Применения: конвейеры, насосы бассейнов, токарные станки, фрезерные, компрессоры, вентиляторы ОВК. AC-приводы энергоэффективнее DC-систем частотного управления. Многие ретрофитят старые DC-приводы на AC.
Разряды напряжения контроллеров скорости: 12В, 24В, 90В
При одинаковой механической нагрузке потребляемая мощность схожа. Главное отличие — ток: 12В контроллер потребляет в 2 раза больше тока, чем 24В при той же мощности. 90В — наименьший ток. Выбор зависит от источника питания и прокладки проводов: для 24В провода тоньше, но передают мощность эффективно. Цены часто сопоставимы.
Пускатели двигателей (Motor Starters)
Электрические устройства для пуска, остановки, реверса и защиты двигателей. Состоят из двух блоков:
- Контактор — коммутирует мощную цепь двигателя.
- Термическое реле (Overload Relay) — защищает от перетока и перегрева.
Типы пускателей
Ручные (Manual Starters)
Простые, дешёвые, компактные. Кнопки «Пуск/Стоп». Защита от перегрузки встроена. Для маломощных двигателей.
Магнитные (Magnetic Motor Starters)
Управляются электро магнитом катушкой контактора. Управляющее напряжение ниже мощного. Включают контактер и тепловое реле. Стандарт для промышленности.
Популярные линейки контроллеров (обзор)
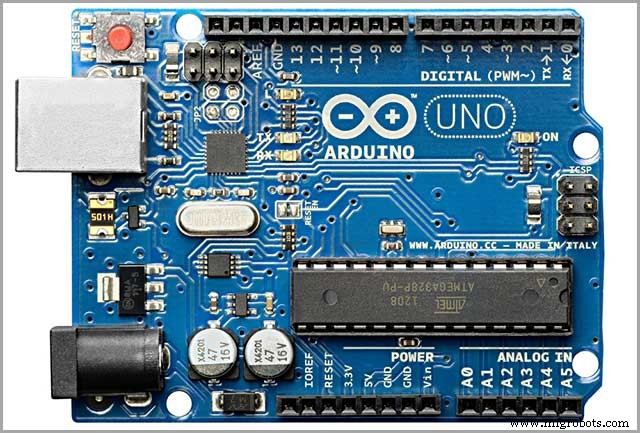
Arduino Motor Controller (Shield)
Два H-моста (L298P или похожие). Управление 2 DC-двигателями или 1 шаговым. Ток до 2А на канал. Измерение тока каждого двигателя. Для хобби и прототипирования.
Sabertooth Motor Controller
Мощные двухканальные драйверы для роботов до 300 lbs. Пиковый ток до 50А/канал. Термозащита и защита от перетока. Для боевых роботов, робо-платформ.
Spark Motor Controller
Бюджетный контроллер для коллекторных DC. Постоянный ток 60А, пассивное охлаждение. Двунаправленные концевики, LED-индикация. Популярен в FIRST Robotics.
VEX Motor Controller
Управление стандартным PWM-сигналом (3-проводной кабель). Для VEX экосистемы. Рекомендуется один 3-проводной удлинитель между МК и контроллером.
Talon Motor Controller (CTRE)
Интегрированный PID, продвинутые протоколы (CAN, SPI). Компактный, лёгкий. Стандарт в FRC (FIRST Robotics Competition).
Tesla Motor Controller
Промышленные инверторы для AC-индукционных двигателей до 16 000/18 000 об/мин. Включают инвертор, дифференциал, CAN-интерфейс (EV Controller Board).
Raspberry Pi Motor Controller (HAT)
Два H-моста до 5А на канал. Диапазон питания 6–8 В. Для мобильных роботов на Pi.
Curtis Motor Controller
Плавное управление скоростью для наземного электротранспорта (клубни, погрузчики, гольф-кары). MOSFET-технология, тишина, стоимость.
SCR Motor Controller (Thyristor)
Управление мощью тиристорами. От сотен Ватт до мегаватт. Быстрое коммутирование (мс), надёжность, дешевле контакторов и переменных трансформаторов. Широко в промышленности.
Монофазные, двухканальные и трёхфазные контроллеры
Монофазные — доминируют в вентиляторах и компрессорах (доступность, цена). Двух- и трёхфазные — сложнее и дороже, но выше КПД и плавность. Современные разработки сближают их характеристики.
Применение контроллеров двигателей
- Многоосевые контроллеры — координация движения нескольких осей (CNC, роботы).
- Роботизированные контроллеры движения — железо + ПО для мехатронных систем.
- Серво-усилители — преобразование аналоговых команд в мощный ток.
- Инверторные приводы — преобразование AC в DC и обратно с регулировкой частоты.
- Микроконтроллеры — цифровая логика управления.
- Тиристорные выпрямители (SCR) — точное управление DC от сети AC.
- Цифровые сигнальные процессоры (DSP) — реальное время: аудио, вибрация, давление, позиция.
- ШИМ / Скалярное управление — преобразование AC в DC с синусоидальной модуляцией.
Заключение
Контроллеры двигателей остаются сердцем электротехники. Разнообразие типов, функций и мощностей требует компетентного выбора. Обратитесь к профильным производителям за экспертизой. Мы готовы обсудить ваш проект и подобрать оптимальное решение.
Промышленные технологии
- Выбор правильного взрывозащищенного двигателя: всеобъемлющее руководство
- Лучшие практики хранения электродвигателей: максимизация ресурса и производительности
- Моторные опоры: как выбрать лучший материал для вашего автомобиля
- Мастерство управления логистикой: ваш полный, проверенный план
- Мастерство управления запасами: проверенные стратегии для любого бизнеса
- Мастерство управления обслуживанием: повышение эффективности и снижение затрат
- Мастерство профилактического обслуживания: исчерпывающее экспертное руководство
- DIY-руководство: Создайте свой контроллер двигателя постоянного тока
- Мастерство проектирования цифровых схем: полное руководство
- Полное руководство по монтажу печатных плат (PCBA)