



Автоматизация контрактных цехов: повысьте продуктивность и сократите затраты
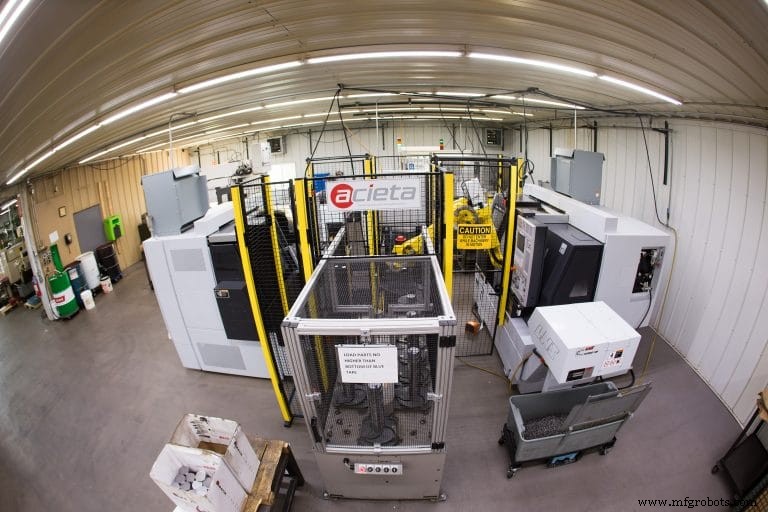
Один оператор может иногда ухаживать за несколькими роботами, каждый из которых ухаживает за несколькими станками — всё складывается!
Если «автоматизация» — это постоянный гул, который вы слышите практически от всех в металлообработке в наши дни, владельцы контрактных цехов могут быть единственными людьми, кричащими «Нет!» Или по крайней мере «Подождите!» Как, спрашивают они, можно стоимоэффективно автоматизировать малообъемные, высокомиксовые детали? Однако это не только выполнимо, но, вероятно, необходимо.
Как сказал Стив Александр, вице-президент по операциям Acieta LLC, интегратора автоматизации с локациями в Вокукше, штат Висконсин, и Каунсил-Блаффс, штат Айова: «США лидируют в мире в производстве, но также имеют одну из самых высоких часовых стоимостей производственного труда. Контрактные цехи не только конкурируют с другими локальными цехами за бизнес, они также конкурируют с другими странами. Автоматизация может снизить их затраты, чтобы они могли лучше конкурировать».
Он добавил, что спрос на производственную мощность перевыполняет доступное предложение труда и «контрактные цехи могут найти трудным конкурировать с более крупными, более устоявшимися машиностроительными цехами» за всё более дорогие таланты. Но робот может ухаживать за несколькими станками и, в некоторых случаях, один оператор может ухаживать за несколькими роботами, каждый из которых ухаживает за несколькими станками.
«Это освобождает операторов для выполнения вторичных операций, как удаление заусенцев, сборка или расходование большего времени на проверки качества», — сказал Александр. Приведем всего два примера: Central United в Ньюбурге, штат Висконсин, использует один робот FANUC M-20iB для ухода за двумя токарными станками. Другой клиент Acieta в Нью-Берлине, штат Висконсин, использует один робот FANUC R-2000iB для ухода за четырьмя станками. «В обоих случаях есть только один оператор, отвечающий за загрузку сырой детали на конвейер или очередь станции для робота, чтобы схватить».
Александр добавил еще одну убедительную причину автоматизировать: эргономику. «Травмы на рабочем месте — проблема для цеха любого размера. Что-то простое, как загрузка детали в токарный патрон, может быстро превратиться в повторяющуюся стрессовую травму для оператора, когда этот процесс повторяется сотни раз в день. Между потерянным временем и претензиями эти травмы стоят компаниям миллиарды долларов каждый год. Правильно интегрированные роботы могут убрать повторяющийся процесс от оператора, тем самым улучшая благополучие сотрудников».
Опции и интеграторы
До сих пор хорошо. Но как Джон Лусьер, менеджер по автоматизации для Methods Machine Tools Inc., Садбери, штат Массачусетс, объяснил, простая цель «делать больше деталей более эффективно» может вести к очень разным подходам в зависимости от типа производимой работы и объемов вовлеченных.
Например, скажем, среднеобъемный контрактный цех должен меняться пару раз в неделю. «С правильным планированием ячейка может быть изменена на manned смене, позволяя приятное количество беспилотного производства на следующей смене». И в этом контексте необходимая скорость робота во многом зависела бы от времени цикла обработки производимых деталей. Чем короче время цикла, тем быстрее робот должен быть и тем менее вероятно, что один робот может поддерживать несколько станков.
Но цехи с даже более низкими объемами — даже размерами партии в одну штуку — также могут быть хорошими кандидатами для автоматизации, объяснил Лусьер. За исключением того, что «самое важное соображение — сокращение времени смены, или даже полное устранение времени наладки. Люди застревают на времени цикла и времени загрузки/разгрузки, но если ваши объемы такие низкие, что половина вашего времени тратится на смену, то атака времени смены, даже за счет времени цикла, может иметь смысл».
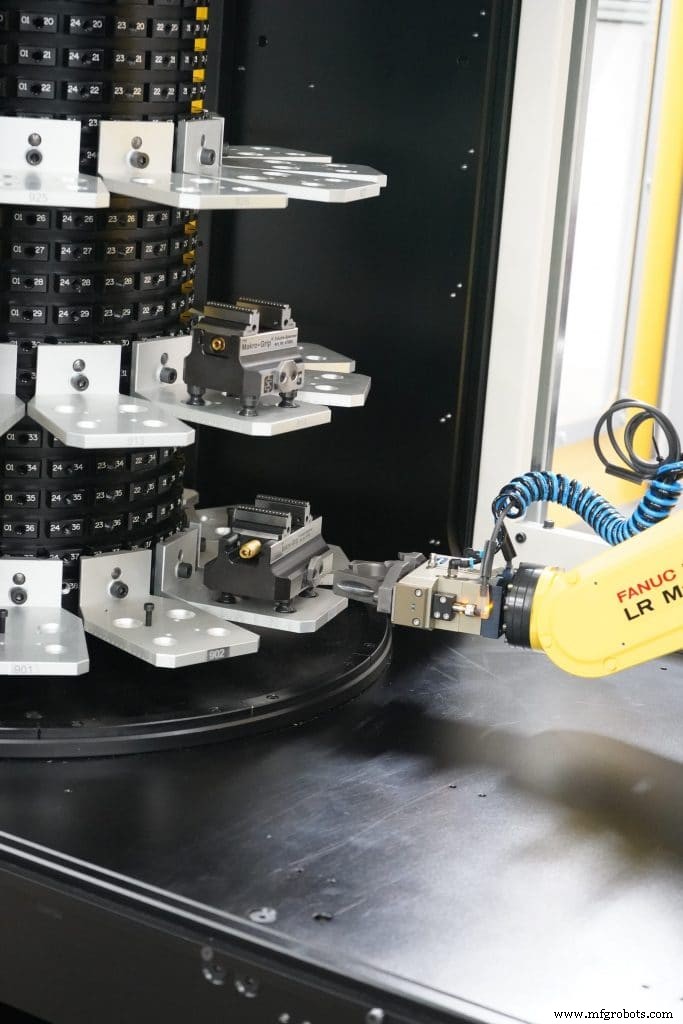
Один способ «устранить» наладку — автоматизировать её, и сегодняшние роботы могут быть запрограммированы для смены как своего end-of-arm tooling, так и оснастки в станке. Другой подход — загрузка общих паллетов с карусели (или другого типа стеккера) независимо от производимой детали. Это устраняет необходимость менять роботный инструмент или программировать разные движения загрузки/разгрузки для разных деталей.
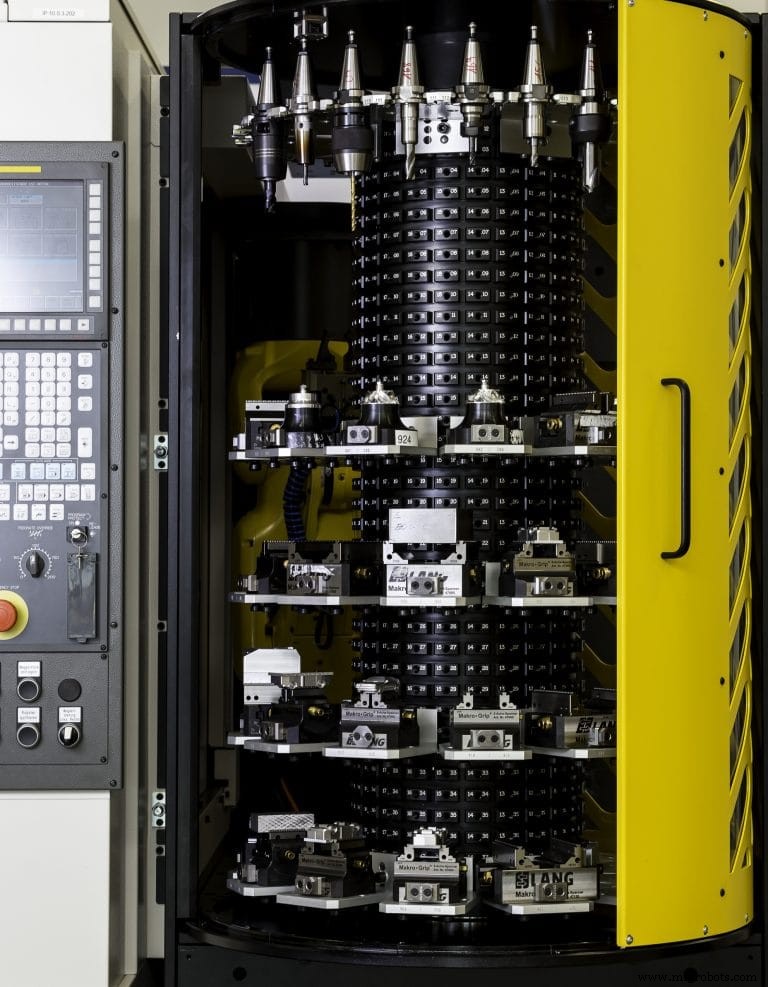
Система Methods PlusK заводит эту концепцию дальше и также загружает держатели инструментов с карусели. Спроектированная для поддержки серии станков FANUC RoboDrill, карусель PlusK имеет пять колец, каждое из которых имеет 12 станций, всего 60 станций. Каждая станция может держать либо паллет детали, либо держатель инструмента, и робот может загружать и детали на рабочий стол RoboDrill, и инструменты в интегрированную 21-инструментальную турель станка.
Но как указал Лусьер, если вы хотите автоматизировать производство 30 или 40 совершенно разных деталей, 21 инструмент может быть недостаточно. «Мы обычно загружаем детали в крошечные пятиосевые тиски от поставщиков вроде Lang Technovation», — объяснил Лусьер. «И мы обычно миксуем и матчим между деталями и инструментами в карусели. Допустим, одна работа требует пять инструментов, отличающихся от инструментов, использованных на предыдущей работе. Я могу использовать робота для загрузки каждого инструмента по мере необходимости, или загрузить все пять инструментов в турель сразу, как оператор настраивал бы работу».
Если эти соображения начинают заставлять вашу голову болеть, это понятно. Потому что хотя стало намного легче внедрять автоматизацию в последние годы, это всё ещё достаточно сложно, что большинство контрактных цехов были бы мудры воспользоваться интеграторами вроде Acieta и Methods. С перспективы Лусьера, программирование робота — легкая часть. Вещи вроде работы с автоматическим закреплением, удалением стружки в рабочей зоне и как лучше представить детали роботу — большая проблема. Там экспертный совет действительно окупается.
Автоматизация легаси-станков
Вот пример того, как это может случиться. К середине 2017 года Гэри Кузьмин, владелец All Axis Machining в Далласе, штат Техас, был учебником примером фрустрации контрактного цеха. У него было больше потенциальной работы, чем доступная рабочая сила могла поддерживать, и цех полный высококлассных немецких пятиосевых машинирующих центров, EDM и других технологий, которые OEMы не могли экономично автоматизировать с тем видом универсальности, который мог бы вытащить его из этой связи. Его решение — инвестировать в коллаборативного робота от Universal Robots (UR), Анн-Арбор, штат Мичиган.
Как любой владелец контрактного цеха, главное требование Кузьмина — сохранение «полной гибкости» в его операции. «Мы сделаем деталь два-три дня, а потом переходим к другой. В данном месяце мы могли бы делать 30–40 разных деталей на одном станке». Так что ему нужен был робот, легкий в настройке и смене. И ему нужны были функции вроде силовых захватов, чтобы робот мог адаптироваться к разным деталям и изменению от сырой заготовки к готовой, более тонкостенной детали.
UR выполнила на всех счетах. Её роботы имеют программный интерфейс на ручном pendant-е. Они работают безопасно рядом с людьми, потому что роботы автоматически останавливаются при контакте с оператором (отсюда термин коллаборативный робот, или «кобот»). Они легки в обучении и не запугивают.
Кузьмин объяснил, что ключевая причина гибкости решения UR — открытая архитектура, позволившая третьим сторонам разрабатывать ПО, системы зрения, концевые эффекторы и другие аксессуары, работающие с роботами UR. UR облегчает усилие интеграции, предоставляя one-stop онлайн-шоурум под названием UR+.
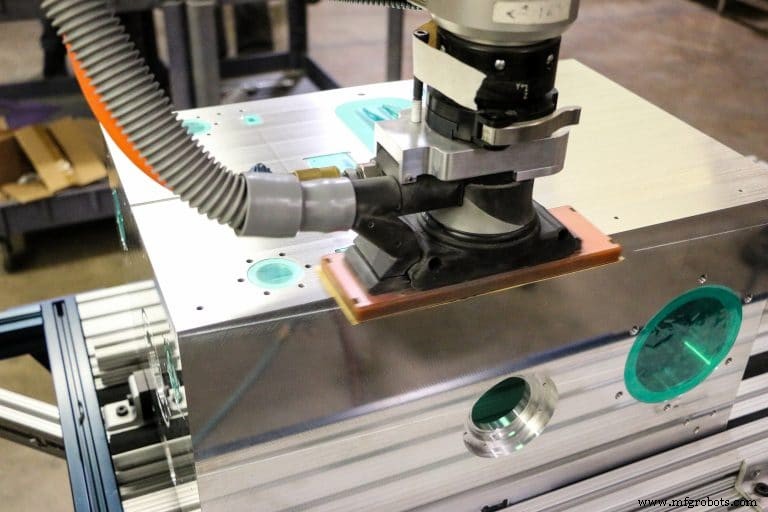
Даже с этим Кузьмин обнаружил, что не было готового решения для программирования робота для выполнения шлифования или удаления заусенцев, двух функций, которые он хотел автоматизировать, потому что они тяжелы для людей, и особенно для старших рабочих. Так что All Axis использовала бесплатный SDK UR для создания своих собственных рутин, которые следуют кривизне детали на основе САПР-модели.
Эти плагины интегрируют контроль приложения через собственный teach pendant кобота. «Universal Robots сделала фантастическую работу, делая это решение доступным для цехов вроде наших», — сказал Кузьмин. «Мы не заперты в проприетарной среде. Вместо этого нам дают кулинарную книгу с легким способом расширить коммуникацию», добавив, что All Axis использует протоколы вроде TCP/IP, Ethernet, Modbus и Profinet для соединения коботов и станков.
«Еще одно преимущество — нам не нужно платить специальные лицензионные соглашения — всё идет с покупкой UR кобота», — сказал Кузьмин. «Мы регистрируемся на сайте UR, чтобы стать разработчиком, и скачиваем нужные элементы».
В другом примере All Axis решила, что она хочет способность двигать кобот от станка к станку максимально быстро. Вызов — создать систему, которая и переориентировала кобот к следующему станку, и закрепила его на полу без сверления дыр в бетоне. Решение — эпоксидный рецептакл на бетон и прикрепить индексный пин.
«Если роботу когда-нибудь нужно быть перемещенным или обслуженным, вы просто разблокируете и вытаскиваете пины и двигаете робота как нужно», — сказал Кузьмин. «Когда вы перепозиционируете робота и закрепляете пины, всё всё еще индексировано. Мы также прикрепили поднос презентации к стойке робота, так что его позиция относительно оси робота никогда не меняется».
Внутри всего нескольких месяцев Кузьмин и его команда стали такими хорошими в интеграции коботов (у них теперь семь) и так вдохновлены выгодами автоматизации, что создали отдельную компанию под названием All Axis Robotics. Пока Кузьмин сказал, что относительно легко автоматизировать новый станок, потратив около $150 000 с OEM, он видит огромный потенциал в автоматизации легаси-станков, что является их фокусом.
Возьмем один пример того, как автоматизация помогла результату в All Axis Machining, одна работа, которая обычно занимала шесть месяцев, завершилась за 2½ месяца с использованием робота. «Это было феноменально. ROI был около семи-восьми месяцев», — сказал Кузьмин.
В, возможно, её самом впечатляющем инновации, All Axis объединила UR робот с off-the-shelf микроскопом и камерой, плюс искусственный интеллект (ИИ) и глубокое обучение, чтобы создать систему, обнаруживающую заусенцы, закатанные края или любую аномалию (такую как отсутствующее оборудование) на детали.
Это важно, потому что, как объяснил Кузьмин, многие заусенцы не могут быть идентифицированы, кроме под увеличением, и человеческие глаза устанут после всего 20–30 минут такого инспектирования. Но это также трудно автоматизировать.
«Заусенцы как снежинки — никакие две не похожи», — сказал Кузьмин. «Наша система, которую мы называем Aurora, использует ИИ, чтобы научить себя, как выглядит заусенец. Чем больше заусенцев она видит, тем лучше она способна их обнаруживать. Система идентифицирует заусенец, классифицирует его и сортирует деталь после того, как она отвергла её из-за заусенца. Она также записывает инспекцию и расположение заусенца, так что операторы могут вернуться, чтобы эффективно исправить деталь и двигать её дальше».
All Axis представила Aurora в 2018 году и Кузьмин говорит, что единственный самый большой отклик был: «Мы годами искали что-то вроде этого!» Предстоящий релиз системы будет включать способность вставлять спиралевые вставки (обычно называемые Heli-Coils) и оборудование в детали тоже.
Промышленные роботы бьют в ответ!
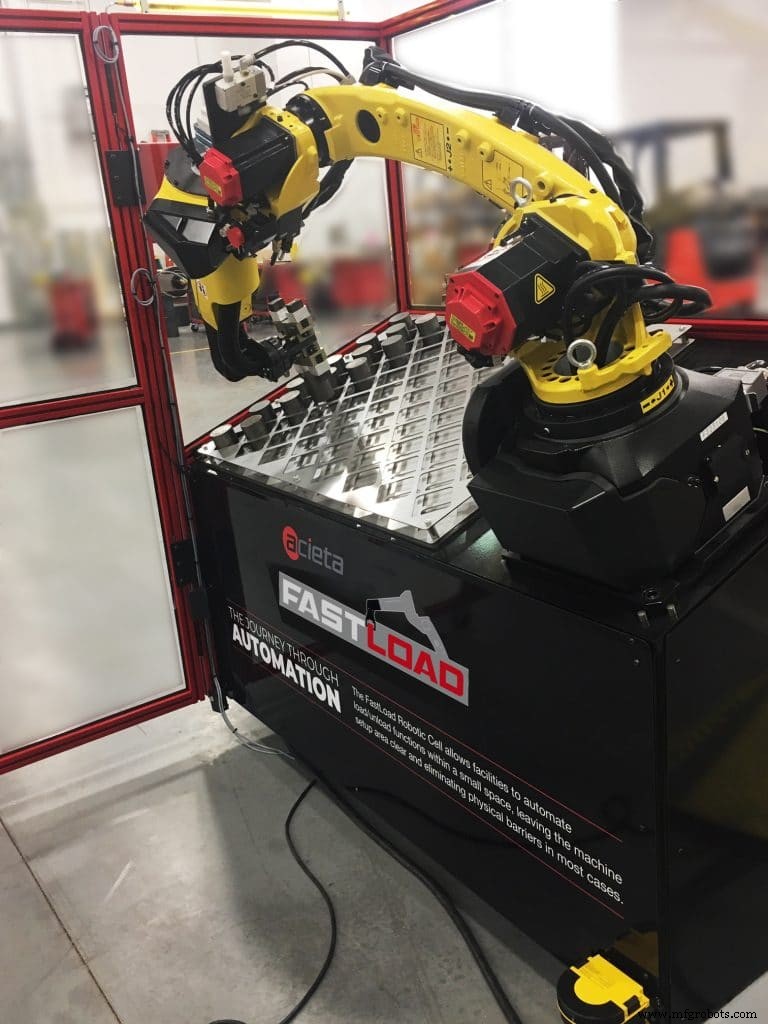
Как обсуждалось, UR коботы легки в настройке и интеграции с разнообразием станков и аксессуаров. Но поставщики промышленных роботов вроде FANUC и KUKA Robotics заметили функции вроде интуитивного ручного teach pendant и представили свои собственные версии.
Лусьер из Methods признал, что «в одно время абсолютно был случай, что коллаборативные роботы были легче программировать. Но настройка промышленного робота больше не действительно никак отличается от настройки коллаборативного робота». Даже функция «хвати и тащи» настройки доступна на традиционных роботах, хотя Лусьер сказал, что это лучше используется для случаев, в которых вы просто хотите поставить деталь на стол или против блока.
«Это идеально для чего-то вроде обучения робота загружать CMM, потому что станок просто должен знать примерно, где деталь, чтобы найти край, и затем пойти на проведение измерений», — сказал он. «Но если я загружаю в патрон или тиски, у меня больше контроля, когда я учу это с программным pendant-ом».
Есть также разновидность аксессуаров для промышленных роботов. Например, Лусьер сказал, quick-change и force-control захваты не уникальны для коботов. «Schunk имеет линию силовых захватов, использующих сервомоторы, уходя от пневматики, которая сложнее переключать. Вы действительно можете настроить электрику».
Промышленные роботы также имеют решения, позволяющие быстро репозиционировать робота от станка к станку. В случае FANUC, камера на роботе сканирует три декали на «новом» станке для автоматической реориентации.
Но в месяцах попыток Лусьер сказал, что они не могут найти ситуацию, в которой такая возможность полезна. «Перемещение робота от станка к станку влечет за собой больше, чем просто перемещение робота. Подумайте обо всех вещах, которые вам нужно изменить: может быть end-of-arm tooling, in-feed, out-feed...» Лучшее решение — то, в котором у каждого станка свой робот или робот обслуживает несколько станков, возможно, с dual end effectors, чтобы он мог переключаться между типами деталей без вмешательства.
Также тот случай, что интеграторы вроде Acieta и Methods могут добавлять традиционные роботы к легаси-станкам, и роботы стоят примерно столько же, сколько коботы. Так что, учитывая текущие предложения, крупнейшее преимущество коботов — их способность функционировать рядом с людьми без пространства и расходов на ограждение.
Недостаток — они медленнее традиционных промышленных роботов и ограничены легче деталями. Крупнейшая модель UR обрабатывает детали до 24 фунтов (10 кг). Более медленные времена загрузки/разгрузки незначительны на деталях с длинным временем цикла, но они могут снизить выход на средне-высокообъемных работах с более короткими временами цикла.
Кузьмин из Axis Machining не видит необходимости в скорости, «просто последовательность и надежность — особенно на деталях с длинным временем цикла. Лучше иметь кобот, загружающий детали на надежной скорости, а затем использовать его для удаления заусенцев других деталей, пока станок работает. И если вам не нужна скорость, зачем рисковать?»
Лусьер и Александр предостерегают от преувеличения выгоды возможности работать прямо рядом с роботом. Во-первых, Лусьер указал, вы уже должны защищать оператора от зоны обработки. Александр добавил, что если кобот манипулирует деталью с острыми краями (как обычно в обработке), «это не коллаборативно и не безопасно для оператора работать в её близости».
Оба Лусьер и Александр сказали, что комбинирование «коллаборативных техник» с промышленными роботами предлагает полезный компромисс. «Для тех производителей, ищущих открытый пол с минимальным ограждением, промышленные роботы имеют способность работать в безогرодительной среде, используя сканеры зоны безопасности», — объяснил Александр. «И они могут работать в этой безогродительной среде без жертв скоростью. Когда оператор входит в первую зону безопасности, робот замедляется. Когда оператор входит во вторую зону безопасности, робот полностью останавливается».
С другой стороны, сказал Лусьер, поскольку зона безопасности для этого подхода 3–4 фута, робот часто бы замедлялся, если вилочные погрузчики или другой трафик проезжал часто.
Как предложено ранее, одна область, идеальная для коботов — уход за CMM. «CMM по своей природе безопасны для начала», — как выразился Лусьер. «Нет охраны, кроме вокруг движущихся компонентов. Они не быстрые. Вы можете стоять прямо рядом с ними. И обычно вы не кладете деталь в фикстуру, возможно, просто держите её против V-блока или чего-то подобного. Там я видел коллаборативного робота сиять».
Оба эксперта согласны, как подвел итог Александр, что «промышленные роботы намного более применимы, чем коботы в большинстве контрактных цехов и производственных применений».
Соображения ПО
Согласно Грегу Меркурио, президенту Shop Floor Automations, Ла-Меса, штат Калифорния, «ПО — самый существенный компонент в автоматизации контрактных цехов». Он сказал, что ПО прямого числового управления (DNC) (также известное как распределенное числовое управление ПО или «drip feed» ПО) «позволяет упрощенную коммуникацию станков, а также контроль ревизий для управления качеством/браком, и средство организации тысяч программ».
Главная функция DNC ПО — отправка программ обработки прямо на станок, позволяя станку с относительно низкоклассным управлением справляться с сложной поверхностью.
Меркурио и все эксперты согласны, что некоторая степень мониторинга станков полезна «для увеличения аптайма и мощности станка». Меркурио добавил, что ПО управления производственными данными позволяет компаниям стать безбумажными и что «управление инструментом также необходимо. Лучшая часть в том, что эти решения могут все интегрироваться с САПР/КАМ, ERP, MES, CMMS и больше».
С другой стороны, он указал, что мелкие цехи могут сильно выиграть от простого аппаратного дополнения до трат тысяч на ПО. Например, добавление RS232 к USB интерфейса к старому оборудованию делает drip-feeding программ легче.
«Железо легко в использовании, настройке и поддержке, так что это наименее времязатратный вариант автоматизации для меньшего цеха. Старые RS232 станки могут использовать USB-накопитель как более новые ЧПУ станки, имеющие эту функцию встроенной с завода. Это также более доступный способ для них модернизировать свой цех без замены оборудования целиком. Это также позволяет доступные апгрейды памяти», — добавил Меркурио.
Возвращаясь к роботам, Александр сказал, что есть многочисленные пакеты ПО, предлагаемые робототехническими OEMами и третьими сторонами, позволяющие программирование робота оффлайн на ПК, пока робот продолжает работать. «Эти пакеты ПО позволяют загрузить САПР-файл и затем дают вам свободу "нарисовать" ваш роботный путь с использованием стилуса или мыши», — объяснил Александр. «ПО затем конвертирует ваш нарисованный путь в роботный код, который может быть загружен прямо в робота».
Уместно, что владелец контрактного цеха Кузьмин получает последнее слово: «Я хотел улучшить продуктивность. Я сделал это, добавив роботов. И я очень доволен тем, что мы достигли. Пока делая это, я сказал, что мы должны сделать это доступным для всех там снаружи, потому что это то, что сделает производство в нашей стране намного более конкурентоспособным».
Система управления автоматикой
- Почему ставка на облако — правильный ход: тренды, адаптированные стратегии и инсайты финансового сектора
- Баланс детализации и эффективности в планировании заданий обслуживания
- Приоритет безопасности рабочих в глобальных цепях поставок: почему это важно сейчас
- Концевая револьверная головка сокращает время цикла для производства точных валов
- Повышение эффективности: измеряйте всё, чтобы устранить потери времени
- Раскройте долгосрочные производственные выгоды, автоматизируя малые задачи NC-программирования
- 5 ключевых признаков, что вашему крану нужен ремонт прямо сейчас
- Когда заменять детали крана: практическое руководство для обслуживания и закупок
- Заменять ли промышленное тормозное оборудование? Ключевые признаки и экспертное руководство
- Точность и прибыль с индивидуальными решениями механической обработки