



Расчет VREF для шаговых моторов 3D-принтера: пошаговое руководство
Энтузиасты 3D-печати часто находят эту тему довольно техничной для понимания.
Однако статья проведет через расчет VREF. Сначала нужно понять, что делает шаговый мотор в 3D-принтере.
Также полезно оценить, как работает шаговый мотор, опорное напряжение скорости и идеальное установочное значение.
Шаговый мотор (Stepper Motor)
Шаговые моторы критичны в разнообразных приложениях от разных отраслей. Особенно: 3D-принтеры, сканеры, флоппи-диски, авиапромышленность — основные применения.
В 3D-печати шаговые моторы пригодятся в подвижных частях принтера. Экструдерная сборка использует шаговые моторы для втягивания пластика в экструдер.
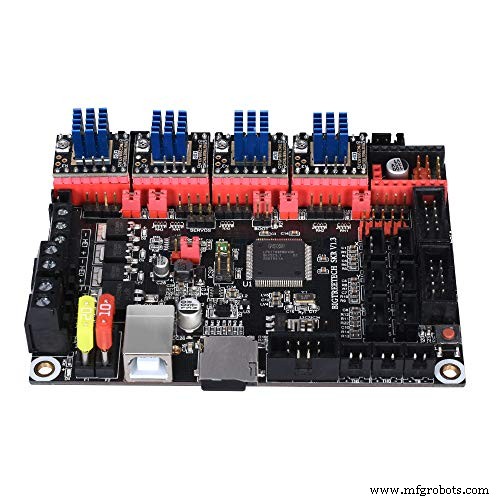
Также экструдер или стол должны двигаться по осям X-Y и Z во время печати. Именно шаговый мотор обеспечивает движения.
Важнее: этим моторам нужно питание. VREF — voltage reference (опорное напряжение).
Следовательно, нужно знать формулу расчета VREF, чтобы настройки VREF были верны для оптимальной работы 3D-принтера.
Что такое VREF на 3D-принтере?
Посадочная конфигурация (Landing Configuration)
Пилоты рассматривают VREF как скорость самолета в заявленной посадочной конфигурации, особенно при снижении через 50 футов для посадочной дистанции. Однако в 3D-печати VREF — опорное напряжение скорости, необходимое для правильной работы драйверов шаговых моторов.
Таким образом, в 3D-печати VREF означает количество энергии, которое драйверы шаговых моторов выдают — напряжение или ток, необходимый для питания скорости шагового мотора.
Другой взгляд на VREF — калибровка, проводимая на драйверах шаговых моторов.
Что такое скорость VREF?
В 3D-печати VREF относится к получению опорного напряжения для драйверов шаговых моторов.
Почему это важно?
В авиации VREF — расчетная опорная скорость для финального подхода к посадке.
Скорость сваливания (Stall Speed)
Руководство по эксплуатации самолета определяет требуемую скорость VREF как 1,3 x stall speed с выбранной посадочной конфигурацией.
Руководство CPL flight test дает формулу: 1,3 VSO KCA (макс. масса взлета) x корень (масса посадки / масса взлета).
Если пилот рассчитает верные VREF, он преодолеет порог полосы для безопасной посадки.
Как отрегулировать VREF шагового мотора?
Регулировка тока драйвера шагового мотора — простое дело. Используйте мультиметр в режиме DC voltage. Сначала найдите положение потенциометра. Затем регулируйте VREF, вращая потенциометр маленькой плоской отверткой.
Вращайте по часовой стрелке для увеличения VREF, против — для снижения тока.
Важно: вращайте потенциометр осторожно; легко повредить контакты, если закоротите отверткой на них. Некоторые драйверы имеют фиксированную позицию — максимум 270 градусов. Другие вращаются без ограничений, возвращаясь к нулю после 100%. Не заставляйте, если остановилось.
Если вращаете и потенциометр не двигается — ищите причину. Если перегрев — звука не будет. Если недостаточное питание — слышны скрежет и стук.
Также, если пропускаете шаги разгоном мотора слишком быстро или неправильно настроены экструдеры — услышите «жужжание» при движении ретракции.
Почему VREF важен?
VREF жизненно важен для эффективной работы мотора/драйвера, измеряется в вольтах. Он регулирует мощность, поступающую к драйверу шагового мотора.
Если недостаточно мощности до мотора/драйвера — машина пропускает шаги при работе. Пропуск шагов делает устройство менее эффективным, особенно в точности. Вызывает видимые слойовые сдвиги (layer shifts) в 3D-печатях.
С другой стороны, если подать слишком большой ток — перегрев. Перегретые моторы и драйверы склонны к повреждению, особенно при длительном использовании.
Разные драйверы имеют разные макс. номиналы мощности. Превышение заданных верхних пределов тока вызывает перегрев, ведущий к повреждению мотора и драйвера.
Кроме того, полезно понимать, что правильная настройка VREF ведет к оптимальной калибровке драйвера шагового мотора.
VREF то же, что Vapp?
В авиации опорная скорость = 1,3 x скорость сваливания в требуемой посадочной конфигурации. Также при заданном весе самолета.
С другой стороны, Vapp — посадочная/операционная скорость, требуемая самолету при посадке. Основной детерминант Vapp — клапаны самолета в посадочной конфигурации.
Важнее: Vapp = опорная скорость + поправка на ветер. Также VREF — скорость над порогом, не требуемая скорость прикосновения. Скорость прикосновения ниже.
Пилот переходит от VAPP к VREF при приближении к порогу. Достигает VREF только у порога.
Калькулятор VREF TMC2208 / TMC2209
Компания Trinamic Motion Control производит калькуляторы VREF TMC2208 и TMC2209. Оба типы — тихие, поддерживают 1/256 микрошага.
Современные драйверы, работающие в режимах VART или Standalone.
Настройка тока в режиме VART требует компьютеризированного процесса. Standalone — ручной.
TMC2208
TMC2208 — ультратихий калькулятор VREF с двухфазным приводом. Постоянный ток привода 1,4 А, пик 2А. Диапазон напряжения 4,75–36 В, 256 подразделений.
Кроме того, совместим с большинством 3D-принтеров на рынке. Снижает затраты, исключая перепроектирование.
Далее, прост в использовании и может заменить TMC2100 с меньшим теплом в 3D-печати.
TMC2209
TMC2209 — ток привода 2А, пиковый 2,8А. Диапазон напряжения 4,75–29 В. 256 подразделений.
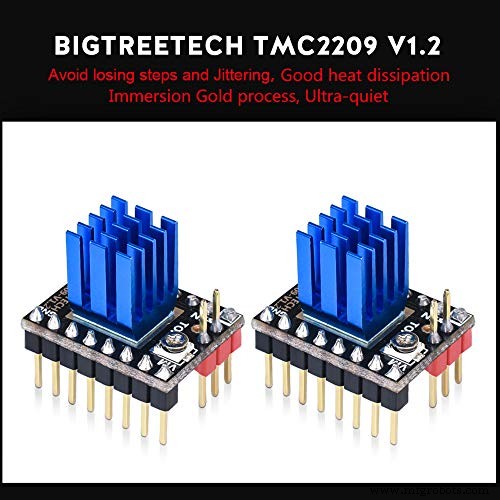
Одна из главных сил — отличное теплоотведение. Снижает до 30% тепла по сравнению с другими драйверами.
Одновременно TMC2209 доступен по доступной цене и довольно прост в использовании.
Как рассчитать VREF
Разные драйверы шаговых моторов реагируют по-разному и требуют расчетов и формул для идеального напряжения.
Кроме того, максимальный ток привода шагового мотора, который можно установить — 2,0 А. Но практика расчета VREF — использовать более низкое значение, например 0,8 А.
TMC2208, например, имеет макс. выходное значение 1,2 А RMS.
Используя формулу:
VREF = Amax × RMS
VREF = 0,8 × 1,2
VREF = 0,96 В
Заключение
Драйверы шаговых моторов — важные части 3D-принтера. В основном контролируют подвижные части принтера, и вы хотите, чтобы они работали хорошо для качественных печатей.
Важно: недостаточная мощность в драйвере вызывает пропуск шагов, влияя на качество 3D-продукта.
Избыточный ток перегревает драйвер, повреждая его в долгосрочной перспективе. Получайте верные настройки VREF формулой VREF = Amax × RMS.
3D печать
- Как точно оценить затраты и ROI ПО CMMS
- Как точно измерить эффективность станка — практическое руководство
- Использование активов: как измерить и максимизировать возврат инвестиций
- Оптимизация срока службы активов: расчет полезного срока и продление производительности
- Расчет ROI СМРП: практическое руководство по измерению ценности ПО для обслуживания
- Расчет ROI для металлических 3D-принтеров: практическое руководство
- Как точно рассчитать тепловыделение для ЧРП (VFD)
- Понимание керфа водоструйной резки: Определение, влияние и точный расчет
- Мастерство доступности оборудования: расчет и стратегии повышения
- Расчет компрессорной мощности (CC) гидравлического насоса: пошаговое руководство