



Гибкий волновод с нанорешеткой для продвинутого тактильного 감지рования
Аннотация
На основе характеристик оптического волновода и гибких оптических материалов предложена гибкая и растяжимая структура оптического волновода, ориентированная на тактильное восприятие. Принцип работы основан на механической деформации, вызывающей потерю выходного света. Это преодолевает недостатки традиционных устройств на оптических волноводах, которые не могут соответствовать нерегулярным поверхностям. Гибкий и растяжимый оптический волновод изготавливается методом нанорепликационного литья и применяется для измерения давления и деформации в области тактильного сенсирования. Устройство демонстрирует диапазон детектирования деформации от 0 до 12,5%, а диапазон обнаружения внешней силы составляет от 0 до 23 × 10–3 Н.
Введение
Оптический волновод — это структура, направляющая распространение световой волны. Традиционные жесткие оптические волноводы не отвечают требованиям гибкой электроники и мягкой робототехники. Гибкие и растяжимые устройства станут важной частью систем тактильного сенсирования роботов, обеспечивая восприятие взаимодействия человек-машина с высокой гибкостью, растяжимостью, адаптивностью, чувствительностью, биосовместимостью и иммунитетом к электромагнитным помехам. Ван и др. создали биоподобные гибкие датчики давления на основе биокомпозитной пленки Ti3C2/MC с чувствительностью к давлению 24,63 кПа−1, а пленка из шелкового фиброина и MXene также использовалась как датчик давления с биосовместимостью и высокой производительностью. Ран и др. изготовили гибкую биомиметическую ИК-систему детектирования для высококонтрастной визуализации ИК-света, достигнув пиковой фоточувствительности 7,6 × 10⁴ при длине волны 1342 нм. Гибкий и растяжимый оптический волновод на основе нанорешеточной структуры может быть преобразован в тактильные сенсорные устройства с гибкостью и растяжимостью, что находит широкое применение в носимой электронике и робототехнике. Ли и др. разработали гибкое волноводное устройство на основе гнучего халькогенидного стекла, используя теорию многонервных осей для оптимизации распределения деформаций. Стеклянный волновод также проектировали в змеевидной форме с растяжимостью 42% при растяжении. Помимо новых гибких оптических материалов, многие передовые технологии изготовления применяются для создания гибких и растяжимых волноводов. Самусьев и др. изготовили фото Полимеризационный гибкий и растяжимый оптический волновод струйной печатью с растяжимостью 120%. Для достижения гибкости и растяжимости оптических волноводов на основе нанорешеточных структур необходимы новые мягкие материалы с оптической прозрачностью. В настоящее время постоянно развиваются новые материалы для гибких и растяжимых фотонных сенсорных устройств, обладающие общей прозрачностью, гибкостью и растяжимостью. Эти материалы делятся на эластомеры, коллоидные кристаллы, гидрогеля и синтетические опалы. С развитием гибких и растяжимых оптических волноводов на базе гибких оптических материалов и микро-/нанотехнологий их применение в тактильном восприятии, носимой электронике и персональной диагностике здоровья расширяется. Андреас и др. использовали полистирол как покрывной слой и фторированный полимер как передающий слой для создания ультрарастяжимых эластопластичных сенсорных волноводов с напряжением разрыва более 300%. Александр и др. применили голографическую технологию и УФ-шаблонное отвердевание для изготовления гибких дифракционных решеток на ПДМС с бензофенонными фоточувствительными молекулами. Несмотря на множество исследований гибких или растяжимых оптических волноводов, достижений в области гибких и растяжимых оптических волноводов, особенно для робототехнического тактильного сенсирования, немного.
В данной работе спроектирован и изготовлен новый гибкий и растяжимый оптический волновод методом нанорепликационного литья. Устройство служит важным тактильным сенсором для измерения давления и деформации в носимых и медицинских приложениях. Волновод изготавливали на кремниевом мастер-образце с ПДМС в качестве подложки. Мастер-образец с нанорешеткой использовался для создания решеточных структур на волноводе в качестве входных/выходных сопрягателей. Все параметры анализировались и рассчитывались в процессе изготовления. Изготовленный гибкий и растяжимый оптический волновод применен для измерения давления и деформации в тактильном сенсировании.
Методы
Принцип гибкого и растяжимого волновода
Для гибкого и растяжимого сенсора на оптическом волноводе показатель преломления направляющего слоя nволновод и коэффициент преломления окружающей среды nвнешн удовлетворяют соотношению: nволновод > nвнешн. В работе ПДМС выбрано в качестве волноводного слоя (показатель преломления 1,41), что выше коэффициента преломления воздуха (1,0), позволяя использовать его как простой оптический волновод. Реализация тактильного сенсирования требует обнаружения физических параметров среды (давления, деформации и др.). При воздействии внешней среды интенсивность выходного света внутренне связана с механическим нарушением, вызванным напряжением или деформацией. По изменению интенсивности выходного света можно количественно измерить внешние физические воздействия.
Схема сенсора показана на рис. 1а. Составляет: 1 — гибкая пленка волновода; 2 — глубина периодической нанорешетки; 3 — длина волновода; 4 — период нанорешетки; 5 — ширина нанорешетки; 6 — входной решеточный сопрягатель; 7 — выходной решеточный сопрягатель. Решеточное сопряжение состоит из зон 6 и 7 для ввода/вывода света. Сенсирование осуществляется путем установления зависимости интенсивности выходного света от внешних физических величин (давления, деформации), как показано на рис. 1б.
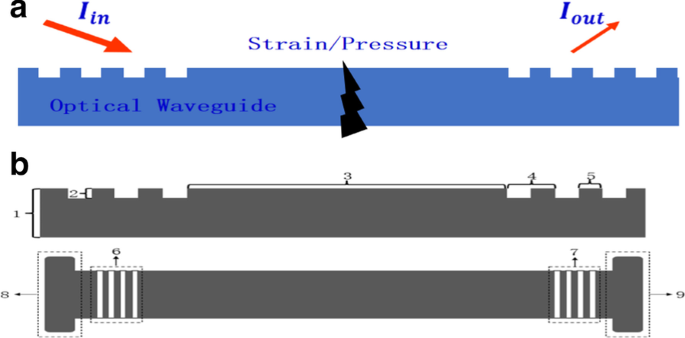
Когда луч света входит в волновод через входной решеточный сопрягатель под определенным углом, проходит расстояние L и выходит через выходной сопрягатель, его интенсивность составляет I0. При деформации внешним давлением F или деформацией S изменение интенсивности ΔI0 связывается с давлением и деформацией соотношениями ΔI0 = f(F) и ΔI0 = f(S).
Результаты моделирования и анализ
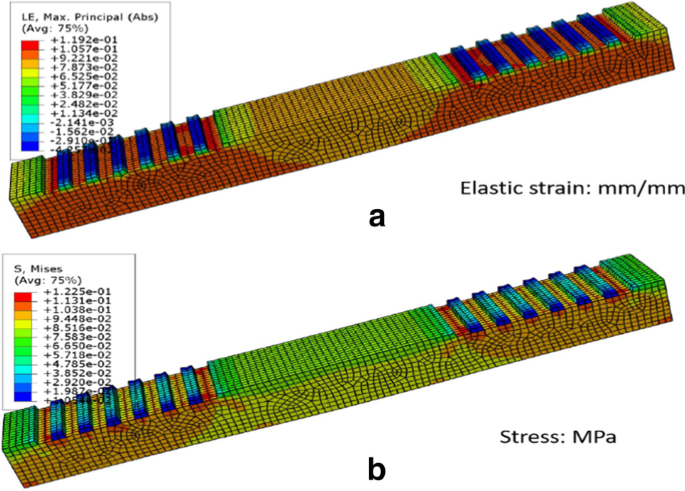
Материал волновода — мягкий, гибкий и растяжимый. При тактильном сенсировании устройство может повреждаться из-за напряжений при деформации. Поэтому необходимо выполнять статические симуляции фотонных кристаллических структур из разных материалов, анализируя распределение внутренних напряжений и деформаций под внешней силой. Использовался ПО ABAQUS для КЭ-симуляции. Параметры модели: период решетки 850 нм, коэффициент заполнения 0,5, толщина материала 2 мм, высота решетки 200 мкм, модуль Юнга 1 МПа, коэффициент Пуассона 0,48, плотность ПДМС 0,98 г/см3. Нагрузка — растягивающее смещение 10% по горизонтали. На рис. 2а деформация сосредоточена в нижней части решеточного слоя, симметрично и равномерно. Напряжение концентрируется в месте соединения решетки и блочной структуры, максимум менее 0,13 МПа (рис. 2б). Симуляция показывает отличные растяжимые свойства ПДМС-волновода и подтверждает стабильность функции сенсирования деформации.
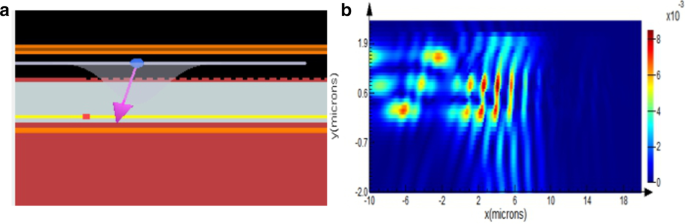
Принцип тактильного сенсора: при передаче света в волноводе возникают потери из-за внешних напряжений и деформаций. Вычисляя потери, достигается цель сенсирования. Для спроектированного волновода на базе нанорешетки требуется электромагнитная симуляция для проверки передачи света. Использовалось ПО FDTD. Благодаря симметрии структуры исследуется один решеточный сопрягатель. Период решетки 850 нм, коэффициент заполнения 0,5, высота 200 нм. При вводе гауссова красного луча под углом 13,54° большая часть света входит в волновод и распространяется горизонтально (рис. 3б). Эксперимент подтвердил частичное распространение и выход луча.
Изготовление
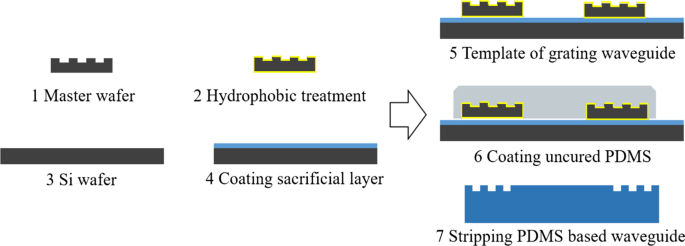
Входной/выходной режим — решеточное сопряжение, изготавливаемое нанорепликационным литьем с кремниевым мастер-шаблоном. Материалы: ПДМС, SU8, PMMA, гнучее халькогенидное стекло. Процесс: (1) Мастер-образец: нанорешетка с периодом 850 нм, коэффициентом заполнения 0,5 (LightSmyth Technologies). (2) Поверхностная модификация: кремниевый шаблон помещают в гидрофобный силан на 15 мин, промывают ИПА, сушат азотом (гидрофильный → гидрофобный). (3) Жертвной слой: 10% раствор ПВА наносят вращательным покрытием на 4-дюймовый кремниевый обрезок, сушат при 75 °C 30 мин. (4) Шаблон волновода: два кремниевых образца с решеткой 855 нм размещают на ПВА, ориентация одинакова, решетки вверх. (5) Покрытие неотвердшим ПДМС: смешивают ПДМС и отвердитель 10:1, перемешивают, вакуумная дегазация 10 мин, вращательное покрытие на шаблоне. (6) Отделение волновода: помещают в воду на 10 ч для растворения ПВА, снимают волновод с кремниевых шаблонов (рис. 4). Размер волновода настраиваем: уменьшение размера кремниевого шаблона или расстояния между решеточными слоями.
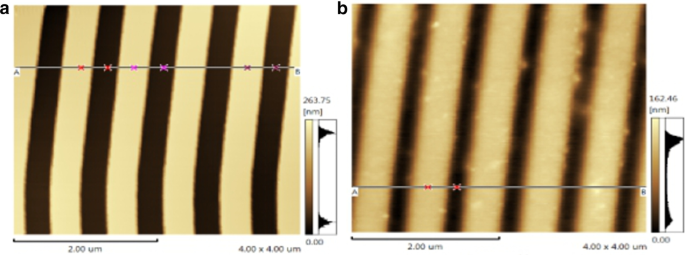
Нанорешетка изготавливается массовым копированием и литьем. Кремниевый шаблон: период 850 нм, коэффициент заполнения 0,5, высота 200 нм (рис. 5а). Качество морфологии определяет эффективность сопряжения. АФМ-изображение нанорешеток (рис. 5б) показывает хорошую переносимость структуры с кремниевого шаблона на ПДМС. Метод нанорепликационного литья соответствует требованиям изготовления.
Результаты и обсуждение
Сенсорная платформа
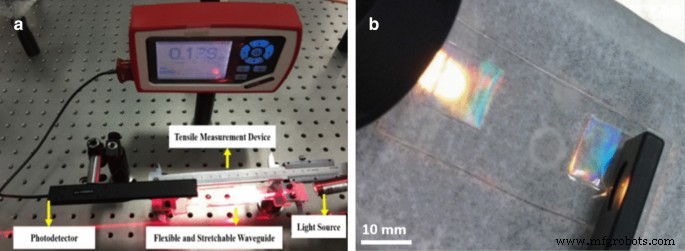
Для измерения напряжения и деформации построена гибкая тактильная сенсорная платформа (рис. 6а). Состоит из: (1) Лазер 632,8 нм; (2) Устройство настройки позиции и угла источника; (3) Растяжимое измерительное устройство (штангенциркуль и нестандартные фиксаторы) для точного измерения начальной длины и изменения длины при растяжении; (4) Фотодетектор PM100D (Thorlabs) с диапазоном 500 нВт – 500 мВт для обнаружения изменения интенсивности выходного света. Платформа низкостоимостная, совместимая, точность деформации 0,1% (штангенциркуль 0,02 мм), разрешение фотодиода 10 пВт. Изготовленный волновод показан на рис. 6б: цветные квадраты — вход/выход, прозрачная середина — зона передачи. Цветовой эффект возникает из-за дифракции света на решетке.
Эксперименты по тактильному сенсированию
Давление и деформация — ключевые физические величины в робототехническом тактильном сенсировании. Реальное и точное восприятие позволяет роботам точно фиксировать механические деформации при взаимодействии с объектами.
Метод тестирования: (1) Стабильный луч входит в волновод через входную решетку под фиксированным углом, на выходе фотодетектор собирает свет. (2) При внешней силе структура волновода меняется, вызывая затухание выходной интенсивности. Анализ затухания дает точное измерение силы. (3) При внешней деформации также точно измеряется по изменению интенсивности.
Тест на давление: волновод закреплен двумя подвижными головками штангенциркуля, лазер 632,8 нм настраивается на оптимальный угол входа (максимум мощности на выходе). В центральной области датчиком давления постепенно наносят нагрузку, фиксируя давление и интенсивность света. Результаты на рис. 7а: интенсивность уменьшается с ростом давления, линейная корреляция. Диапазон сенсирования давления 0 – 25 × 10–3 Н.
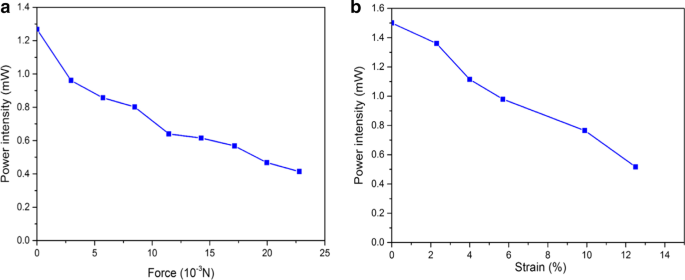
Эксперимент по деформации: волновод предварительно растягивают для устранения провиса, фиксируют начальную длину L0 штангенциркулем. Затем растягивают зажимами, измеряют длину L, вычисляют деформацию S = (L - L0)/L0. Результаты на рис. 7б: с ростом деформации выходная оптическая интенсивность снижается линейно. Диапазон сенсирования деформации 0 – 12,5% с точностью 0,1%.
Сенсорная система делится на волновод и детектор (PM100D). Задержка света в ПДМС пренебрежимо мала, время отклика определяется детектором (25 Гц → 40 мс). Циклическая стабильность: более 3000 циклов растяжения/сжатия. При добавлении PAAm (полиакриламид) в ПДМС выживаемость превышает 30 000 циклов.
Вызовы: ограниченный выбор прозрачных растяжимых оптических материалов и необходимость новых технологий быстрого прототипирования микро/наноструктур. Потери волновода возрастают с ПДМС как основным слоем. Недавно предложены новые гибкие оптические материалы, которые могут улучшить структуру в будущем.
Заключение
Гибкие и растяжимые волноводы подходят для тактильного сенсирования, здравоохранения и гибкой электроники. Волновод изготавливается на гибких оптических материалах с кремниевым решеточным шаблоном, нанорешетка переносится методом нанорепликационного литья. Преимущества: быстрое прототипирование, низкая стоимость, простота изготовления. Изучена технология изготовления, оптимизирован процесс: жертвной слой, кремниевый шаблон, гидрофобная обработка, подготовка гибкого материала. Диапазон детектирования деформации 0 – 12,5%, внешней силы 0 – 23 × 10–3 Н. По сравнению с жесткими волноводами, устройства обладают гибкостью, растяжимостью и способностью конформироваться изогнутым поверхностям. ПДМС улучшает растяжимые свойства до 50%+. Устройство использует гибкость и растяжимость для точного измерения изменений выходной оптической мощности под действием внешних физических величин (давление, деформация и др.).
Доступность данных и материалов
Все данные полностью доступны без ограничений.
Аббревиатуры
- IPA:
- Изопропиловый спирт
- DI water:
- Деионизированная вода
- FDTD:
- Метод конечных разностей во временной области
- PDMS:
- Полидиметилсилоксан
Наноматериалы
- Future Electronics представляет Arduino-совместимую платформу быстрой разработки тепловизирования и IR-сенсинга
- AD5940: Ультра-низкоэнергетический двухконтурный импедансный и электрохимический фронт-энд для передовых био-с…
- Проектирование умных замков и сенсоров: экспертные стратегии защиты цепей и сенсирования для безопасных умн…
- Максимизация надежности: визуальные, аудиальные и тактильные инспекции для команд предиктивного обслуживан…
- Нановолоконные и филаментные наноносители: продвижение точечной доставки лекарств
- Гибкий графеновый биосенсор для быстрой, высокочувствительной детекции клеток рака яичника
- Корректировки магических формул чисел для кубически-объемно-центрированных нанокластеров и новые данные ус…
- ABB и Ericsson заключают партнерство для ускорения беспроводной автоматизации гибких фабрик
- Кембриджские ученые создали дешевые самовосстанавливающиеся датчики для передовых роботов
- Революционизация ИИ: передовая психосенсорная электронная кожа для гуманоидной робототехники