



Высокостабильный стабилизатор напряжения с улучшением переходных процессов и усилением PSR
Аннотация
В работе предложен высокостабильный линейный стабилизатор напряжения (VR), интегрирующий усиление переходных процессов и защиту от перегрузки по току (OCP). Учитывая преимущества низковольтных транзисторов по производительности и площади, большинство блоков управления запитаны от стабилизированного выходного напряжения, что образует технику самопитания (SPT) с усилением подавления пульсаций питания (PSR). Кроме того, стабильность и переходная характеристика улучшены динамической нагрузкой (DLT). Внедрена встроенная обратная связь по перегрузке для защиты стабилизатора при перегрузках. Стабилизатор реализован в стандартном 350-нм BCD-процессе. Результаты показывают стабильную работу при входном напряжении 5,5–30 В, диапазоне нагрузочного тока 0–30 мА и выходном конденсаторе 0,1–3,3 мкФ. Достигнуты линейная регуляция 2,98 мкВ/В и нагрузочная регуляция 0,233 мВ/мА с ограничением тока 40 мА. PSR лучше −64 дБ до 10 МГц при выходном конденсаторе 0,1 мкФ.
Введение
В современных системах на кристалле (SoC) нанометрового масштаба разные подблоки часто требуют разные шины питания для реализации специфических функций. Кроме того, вся система SoC должна работать в широком диапазоне входного напряжения и обеспечивать высокую производительность независимо от изменений условий питания [1]. Поэтому линейные стабилизаторы с широким диапазоном входного напряжения, реализованные в нанометровых технологиях, являются одними из наиболее подходящих кандидатов для таких приложений. По сравнению с ключевыми аналогами — импульсными стабилизаторами и зарядными насосами — линейные VR обладают преимуществами: высокой точностью, низким выходным шумом и компактным размером. Большинство линейных VR работают от одного источника питания, но лишь немногие сочетают широкий диапазон питания, низкий шум, быстрые переходные процессы, высокую нагрузочную способность и дополнительные защитные функции [2–4].
Для реализации широкого диапазона питания необходимо использование транзисторов, выдерживающих высокое напряжение. Однако такие транзисторы занимают больше площади и имеют худшие характеристики по сравнению со стандартными. Два существующих решения для уменьшения числа высоковольтных транзисторов — метод предстабилизатора [5, 6] и метод каскадирования низковольтных транзисторов [7, 8]. Первый использует дополнительный предстабилизатор для обеспечения внутреннего напряжения питания ядра стабилизатора. Второй применяет тщательно спроектированные каскады низковольтных транзисторов для поддержания напряжений на их выводах в пределах технологических лимитов [7]. Однако эти методы ограничивают запас по напряжению. В данной работе применяется техника самопитания (SPT) для достижения широкого диапазона питания: большинство ключевых модулей в регулирующем контуре запитаны от стабилизированного выходного напряжения предлагаемого VR [9]. Без дополнительных схем SPT повышает производительность VR и уменьшает число высоковольтных устройств.
Благодаря SPT первая ступень усиления операционного усилителя (EA) запитана от выходного напряжения VR. Тщательным проектированием второй ступени EA высокочастотные шумы входного напряжения практически не влияют на выходное напряжение EA. Кроме того, используется архитектура с N-канальным силовым транзистором. Поэтому предложенный регулятор обладает высоким PSR и хорошими шумовыми характеристиками [10–15].
Быстрая переходная характеристика — ещё один важный показатель производительности VR [16–20], обычно достигаемая добавлением дополнительного контура ускорения [21]. В этой работе усиление переходных процессов реализовано динамической нагрузкой (DLT). Во время переходного процесса DLT вводит дополнительный ток, изменяющийся в соответствии с нагрузочными условиями, в качестве динамической нагрузки, что позволяет подавить перерегулировки (overshoot и undershoot) стабилизированного выходного напряжения [9].
С помощью DLT стабильность контура в широком диапазоне нагрузок укрепляется, потому что дополнительный нагрузочный ток уменьшает вариацию положения недоминантного полюса. Для обеспечения стабильности контура также применяется Миллеровская компенсация с нулирующим резистором для создания низкочастотного полюса и дополнительного нуля для компенсации выходного полюса. Кроме того, резистор, последовательно соединённый с выходным конденсатором, вводит ещё один ноль для компенсации полюса, порождаемого паразитной затворной ёмкостью силового транзистора [6, 9, 22, 23].
Наконец, спроектирован встроенный контур ограничения тока для предотвращения повреждений от перегрузки и повышения надёжности предлагаемого VR [9, 24–27].
Структура статьи: в разделе «Метод» иллюстрируются принцип и механизм предложенного VR, включая схему OCP, схему DLT и усиления переходных процессов, метод усиления стабильности и анализ PSR. В разделе «Результаты и обсуждение» приведены характеристики и сравнение с другими опубликованными работами. Раздел «Заключение» подводит итоги.
Метод
Подробная схема предложенного VR показана на рис. 1. Стандартные низковольтные МОП-транзисторы, высоковольтные транзисторы, биполярные транзисторы, N-канальные дефицитные LDMOS-транзисторы и диоды обозначены как Mn, HVn, Qn, DNn и Dn соответственно, где n — порядковый номер соответствующего устройства.
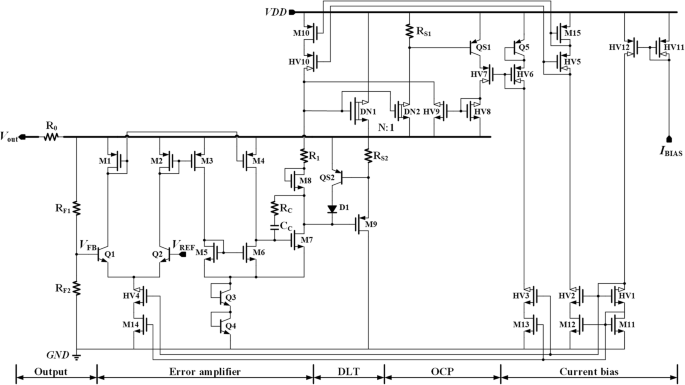
Предложенный VR включает пять основных подмодулей: источник опорных токов, OCP, DLT, EA и выходная каскад. Источник опорных токов обеспечивает смещающие токи для всей системы регулирования [12, 14]. Опорное напряжение можно генерировать различными способами [1], подробная схема не показана. Встроенный контур ограничения тока функционирует как схема OCP, ограничивая нагрузочный ток заданным значением. Схема усиления переходных процессов, реализованная через DLT, подавляет перерегулировки за счёт адаптивного изменения нагрузочного тока во время переходного процесса. Отрицательная обратная связь регулирующего контура формируется EA и выходным силовым каскадом для поддержания выходного напряжения. Предполагая, что выходное напряжение VOUT и, следовательно, напряжение обратной связи VFB ниже заданного значения, затворное напряжение силового транзистора DN1 поднимается с помощью регулирующего контура для увеличения выходного напряжения, и наоборот. В итоге выходное напряжение стабилизируется на уровне
VOUT ≈ V1 = VREF(Rf1 + Rf2)/Rf2 (1)
На рис. 1 видно, что выходное напряжение VR также запитывает первую усилительную ступень EA — это и есть SPT. Благодаря этой технике мультиплексирования питания большинство устройств в регулирующем контуре можно реализовать на низковольтных транзисторах. По сравнению с их высоковольтными аналогами, низковольтные устройства имеют более высокую производительность, меньшую стоимость и меньшую площадь, что облегчает достижение хорошей регулирующей способности. Что касается второй ступени EA, то Q3 и Q4 добавлены для подъема шины земля, что ограничивает дрен-источник напряжение M7, VDS_M7. Другими словами, Q3 и Q4 защищают M7 от большого напряжения.
Для простоты в дальнейшем анализе используется упрощённая схема.
Предлагаемая схема OCP
На рис. 2 показана предлагаемая схема OCP. Предлагаемый контур ограничения тока автоматически меняет режим работы в зависимости от нагрузочных условий. Максимальный ток VR может быть ограничен снижением затворного напряжения силового транзистора при перегрузке.
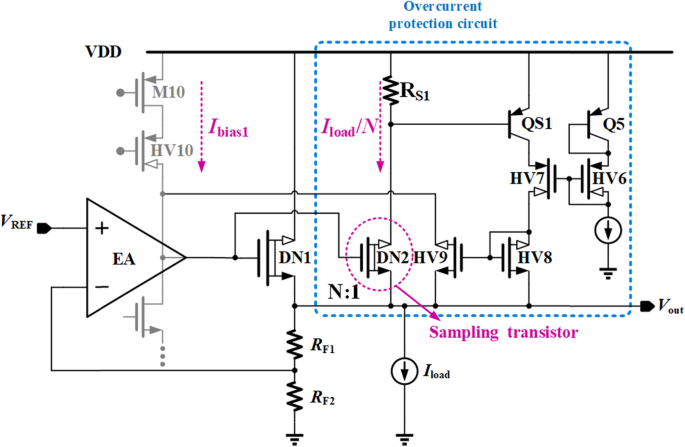
Механизм предлагаемой OCP таков. Транзистор-наблюдатель DN2 пропорционально воспринимает ток, текущий через DN1, который приблизительно равен нагрузочному току ILoad, благодаря чему падение напряжения на RS1, VRS1, отражает уровень нагрузочного тока. Как только VRS1 достигает напряжения открытия QS1, HV8 и HV9 образуют токовый зеркало, отводящий ток со второй ступени EA. Тогда затворное напряжение DN1 может быть опущено для ограничения нагрузочного тока заданным значением, которое выражается как
ILoad ≤ N × (VEB(QS1)/RS1) (2)
где N — коэффициент соотношения размеров DN1 к DN2. Назначение Q5 и HV6 — обеспечить правильное смещение HV7 и таким образом защитить QS1 от перенапряжения.
В предлагаемой OCP имеется встроенный отрицательный контур обратной связи. Коэффициент усиления контура T и доминантный полюс pdominant этого контура ограничения тока можно выразить как
T = gm_DN2RS1gm_QS1Rgate_OC (3)
pdominant = 1/(Rgate_OCCgate) (4)
где gm_DN2 и gm_QS1 — крутые DN2 и QS1 соответственно. Rgate_OC ≈ (gm_HV10ro_HV10ro_M10) || ro_M7 || ro_HV9 и Cgate ≈ Cgs_DN1 — эквивалентное выходное сопротивление и ёмкость на узле затвора силового транзистора DN1 при перегрузке. Когда VR работает нормально без перегрузки, HV9 в режиме отсечки, и эквивалентное выходное сопротивление на затворе DN1, обозначенное Rgate, выражается как [(gm_HV10ro_HV10ro_M10) || ro_M7].
Предлагаемая схема DLT и усиления переходных процессов
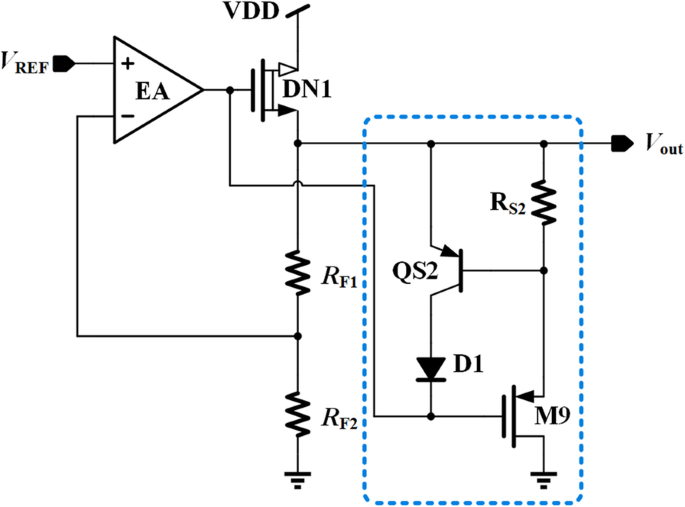
На рис. 3 показана схема усиления переходных процессов с использованием DLT. Поскольку нагрузочный ток пропорционален Vgs_DN1 и обратно пропорционален Vsg_M9, ток через M9 больше при лёгкой нагрузке и близок к нулю при тяжёлой нагрузке. Поэтому по мере увеличения нагрузочного тока в общую нагрузку вводится уменьшающийся ток. Этим методом схема эквивалентна динамической нагрузке, что полезно и для усиления переходных процессов, и для усиления стабильности регулирующего контура.
Подробный принцип работы усиления переходных процессов таков. Если нагрузочный ток внезапно уменьшается, ток через силовой транзистор DN1 не изменится немедленно из-за ограниченной способности контура регулирования и скорости нарастания. Этот ток, показанный на рис. 4a жёлтым путём, вызовет перерегулировку (overshoot) на выходном напряжении и увеличит падение напряжения на RS2 и M9. Тогда дополнительный ток через RS2 и M9, показанный на рис. 4a синим путём, генерируется на стабилизированном выходе для компенсации нежелательного тока жёлтого пути. Таким образом, пик выходного напряжения эффективно подавляется.
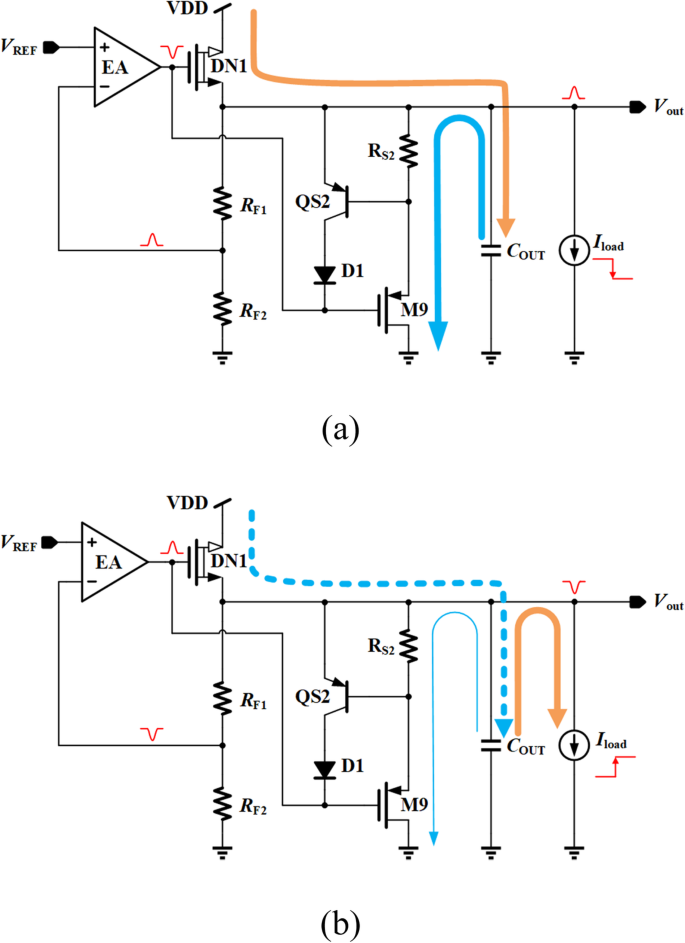
Рис. 4b демонстрирует случай резкого увеличения нагрузочного тока, когда на стабилизированном выходе возникает провал (undershoot), и ток через RS2 и M9 уменьшается. Это эквивалентно предоставлению уменьшенной нагрузочной току, поэтому чистый ток через силовой транзистор DN1 увеличивается, и достигается подавление провала напряжения.
Для защиты M9 от перетока добавлены QS2 и D1. Когда напряжение на RS2 превышает напряжение открытия QS2, избыточный ток течёт в QS2 и D1. Максимальный ток в M9 устанавливается как
IM9_max ≤ (VBE_QS2/RS2) (5)
Назначение D1 — предотвратить попадание QS2 в режим обратного усиления и течение обратного тока, что является аномальным состоянием функции ограничения тока M9.
Усиление стабильности предлагаемого VR
Как показано на рис. 5, в регулирующем контуре имеется три полюса ωp1, ωp2, ωp3 и два нуля ωz1, ωz2. Коэффициент усиления контура предлагаемого VR равен
AVloop = AOβ (6)
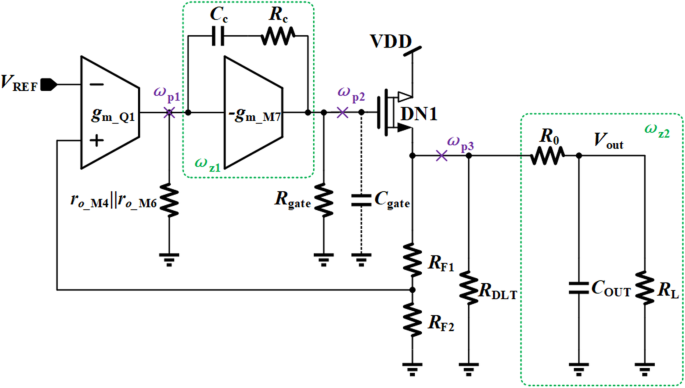
где AO — коэффициент усиления по открытому контуру VR, β — коэффициент обратной связи,
AO = ACD0AE0 (1+s/ωz1)(1+s/ωz2) / [(1+s/ωp1)(1+s/ωp3)(1+s/ωp2)] (7)
β = RF2/(RF1+RF2) (8)
где ACD0 ≈ 1 — низкочастотное усиление выходного каскада, работающего как повторитель напряжения, AE0 — низкочастотное усиление EA,
AE0 = gm_Q1(ro_M4||ro_M6)gm_M7Rgate (9)
Учитывая эффект Миллера и паразитную ёмкость на узле затвора DN1, полюса и нули записываются как [13]
ωp1 = 1/[{gm_M7RgateCc × (ro_M4||ro_M6)}] (10)
ωp2 = gm_M7/Cgate (11)
ωp3 = 1/{[RL||(gm_DN1-1||RDLT+R0)]COUT} (12)
ωz1 = 1/[{Cc(Rc-1/gm_M7)}] (13)
ωz2 = 1/[(R0||RL)COUT] (14)
где RDLT — эквивалентное сопротивление схемы усиления переходных процессов; COUT — выходной конденсатор предлагаемого VR.
Поскольку компенсационный конденсатор CC увеличивается в (gm_M7Rgate) раз из-за эффекта Миллера в узле p1, полюс ωp1 является доминантным. Вторым полюсом должен быть ωp3, так как COUT обычно составляет несколько микрофарад. Хотя паразитный конденсатор Cgate относительно велик, он всё ещё меньше как эквивалентной ёмкости в узле p1, так и выходного конденсатора. Кроме того, сопротивление в узле p2 равно всего 1/gm_M7. Следовательно, полюс ωp2 расположен на высокой частоте. Ноль ωz1 служит для компенсации среднечастотного полюса ωp3. Резистор R0 генерирует ноль ωz2 для компенсации внутреннего паразитного полюса ωp2. Стабильность предлагаемого VR улучшается с увеличением резистора R0. Однако R0 увеличит погрешность выходного напряжения из-за падения напряжения, вызванного нагрузочным током. Поэтому R0 следует устанавливать в разумном значении для достижения хорошего компромисса между точностью выходного напряжения и стабильностью контура.
В обычном стабилизаторе без DLT полюс на выходном узле будет на разных частотах из-за изменения транскондуктанса силового транзистора при изменении нагрузочного тока. По мере увеличения нагрузочного тока транскондуктанс силового транзистора gm_DN1 увеличивается, и выходной полюс смещается к высоким частотам, в то время как остальные нули и полюса остаются на месте, как показано на рис. 6a. Это может затруднить частотную компенсацию системы и замедлить переходную характеристику при лёгкой нагрузке. Ещё более серьезно, система может стать нестабильной.
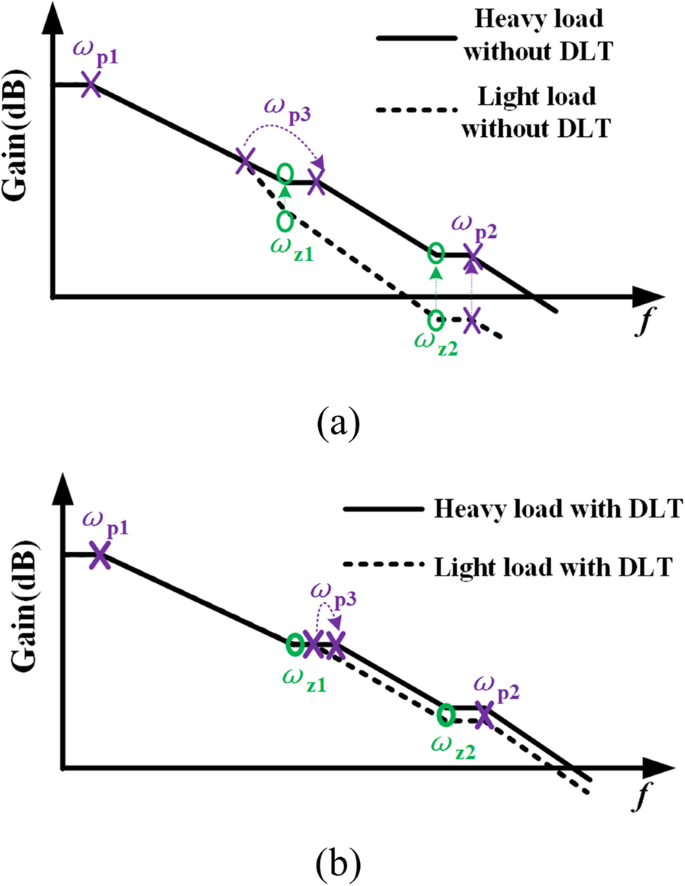
С помощью предлагаемой DLT представленный VR имеет лучшую стабильность при разных нагрузках. Как показано ранее, ток через схему динамической нагрузки уменьшается при увеличении нагрузочного тока в стационарном режиме и наоборот. Поскольку этот ток обеспечивается DN1, он подавляет вариации транскондуктанса DN1 в более широком диапазоне нагрузочных токов, что полезно для стабильности системы и постоянства полосы пропускания в более широком диапазоне нагрузок при использовании предлагаемой DLT. Частотная характеристика предлагаемого VR показана на рис. 6b, что гарантирует стабильность с быстрой переходной характеристикой.
Выходной конденсатор задаёт положение нуля ωz2. Разумно размещая ноль-полюс, система будет иметь лучшую стабильность при разных COUT.
Анализ PSR предлагаемого VR
PSR — один из критически важных параметров для оценки производительности стабилизаторов напряжения, он характеризует способность подавлять высокочастотные пульсации и шумы, исходящие от напряжения питания. В этом разделе используется метод анализа PSR, предложенный Gupta [12], основная идея которого — упрощение всей системы стабилизатора до модели делителя напряжения. Как показано на рис. 7, существует два шумовых пути от Vdd к Vout: путь 1 напрямую передаёт шум от дрена силового транзистора DN1 к Vout; путь 2 идет от второй ступени EA к затвору силового транзистора DN1. Влияние пути 2 можно выразить как
Apath2 ≈ ro_M7 / (gm_HV10ro_HV10ro_M10) (15)
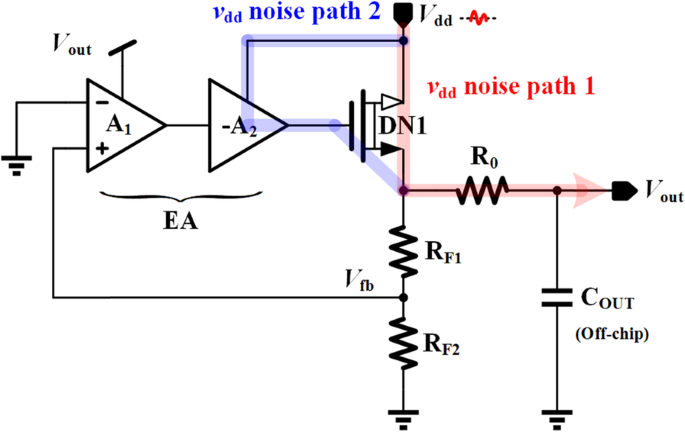
Как видно из (15), Apath2 довольно мал благодаря предлагаемой SPT и каскадной структуре токового зеркала. Это делает влияние пути 1 доминантным в анализе PSR.
Упрощённая модель PSR предлагаемого VR показана на рис. 8, где ro_DN1 — выходное сопротивление силового транзистора DN1 для шумового пути 1, управляемый источник тока исходит от шумового пути 2, ZB состоит из RF1, RF2, R0 и COUT, действуя как фильтр на высоких частотах, а ZSH_FB — эквивалентное импеданс, включающий функцию отрицательной обратной связи. ZSH_FB можно выразить как
ZSH_FB = 1/[{gm_DN1(1+βAE)}] (16)
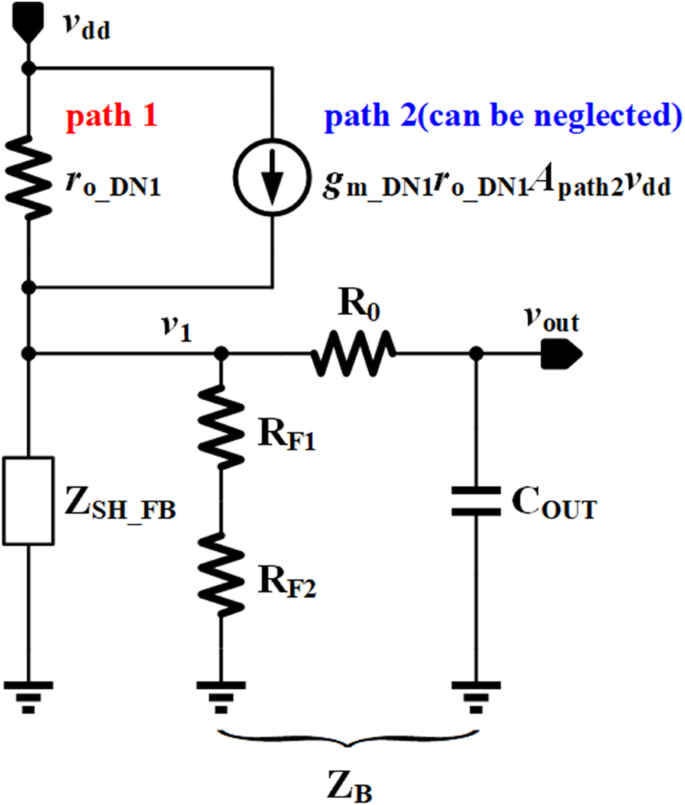
где gm_DN1 — крутой силового транзистора DN1. Следовательно, передаточная функция PSR может быть выражена как
PSR = Vout/Vdd = (1+gm_DN1ro_DN1Apath2)(ZB||ZSH_FB) / (ro_DN1+ZB||ZSH_FB) (17)
Намеренно устанавливая внутреннее усиление HV10 намного больше, чем у силового транзистора DN1, можно добиться gm_DN1ro_DN1Apath2 ≪ 1, и таким образом управляемый источник тока можно пренебречь. Выражение PSR можно упростить до
PSR ≈ (ZB||ZSH_FB) / (ro_DN1+ZB||ZSH_FB) (18)
Поскольку ZB и ZSH_FB меняются с частотой, необходимо проанализировать частотную характеристику PSR.
Низкая частота
На низких частотах усиление EA очень велико, и COUT можно считать разомкнутым. Таким образом, ZB ≫ ZSH_FB и PSR можно записать как
PSRLF ≈ 1/[{gm_DN1ro_DN1(1+βAE0)}] (19)
Средняя частота
Импеданс ZSH_FB увеличится, потому что коэффициент усиления контура уменьшается на средних частотах. На этом этапе ZSH_FB всё ещё мал, и PSR в основном влияет коэффициент усиления контура. С учётом (7) PSR можно выразить как
PSRMF ≈ 1/[{gm_DN1ro_DN1(1+βAE0)}] × (1+s/ωp)/(1+s/[ωp(1+βAE0)]) (20)
Как видно из (20), PSR ухудшается, и шум выходного напряжения усиливается при росте частоты в пределах единичного коэффициента усиления.
Высокая частота
Из-за роста частоты ZSH_FB становится большим и в конечном счёте приближается к 1/gm_DN1. Импеданс COUT становится меньше, но всё ещё намного больше R0. Поэтому R0 можно опустить как раньше. Высокочастотный PSR зависит от деления напряжения между ro_DN1 и 1/gm_DN1, параллельно соединённым с COUT, что можно представить как
PSRHF ≈ 1/(gm_DN1ro_DN1) × 1/(1+sCOUT/gm_DN1) (21)
На высоких частотах шум на выходном напряжении может быть сильно подавлен благодаря фильтрующему свойству COUT.
Как показано ранее, хорошая шумоустойчивость в полном диапазоне частот предлагаемого VR обеспечивается тремя аспектами. Во-первых, используется высокий коэффициент усиления контура; во-вторых, SPT делает так, что шумы питания практически не влияют на затвор силового транзистора; в-третьих, выходной конденсатор COUT улучшает PSR на высоких частотах своими фильтрующими свойствами.
Результаты и обсуждение
Предложенный VR реализован в стандартном 0,35-мкм BCD-процессе. Фотография кристалла изготовленного регулятора показана на рис. 9, площадь активной зоны VR составляет 290 мкм × 900 мкм.
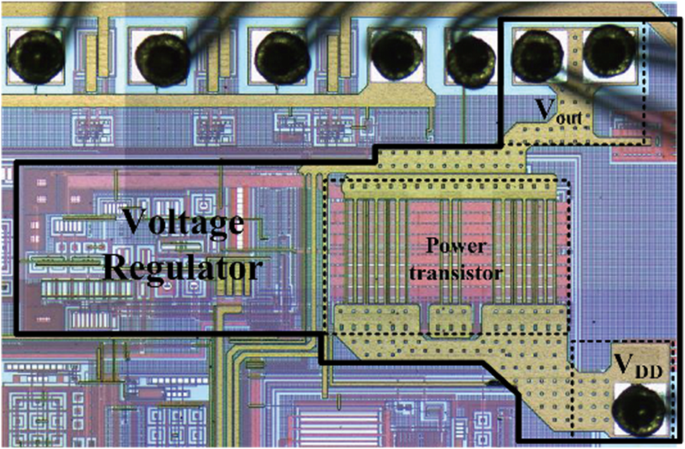
Стабилизированное выходное напряжение предлагаемого VR составляет 5 В при напряжении питания от 5,5 до 30 В. Выходной конденсатор — низкокерамический конденсатор. Ёмкость выходного конденсатора может быть установлена от 100 нФ до 3,3 мкФ.
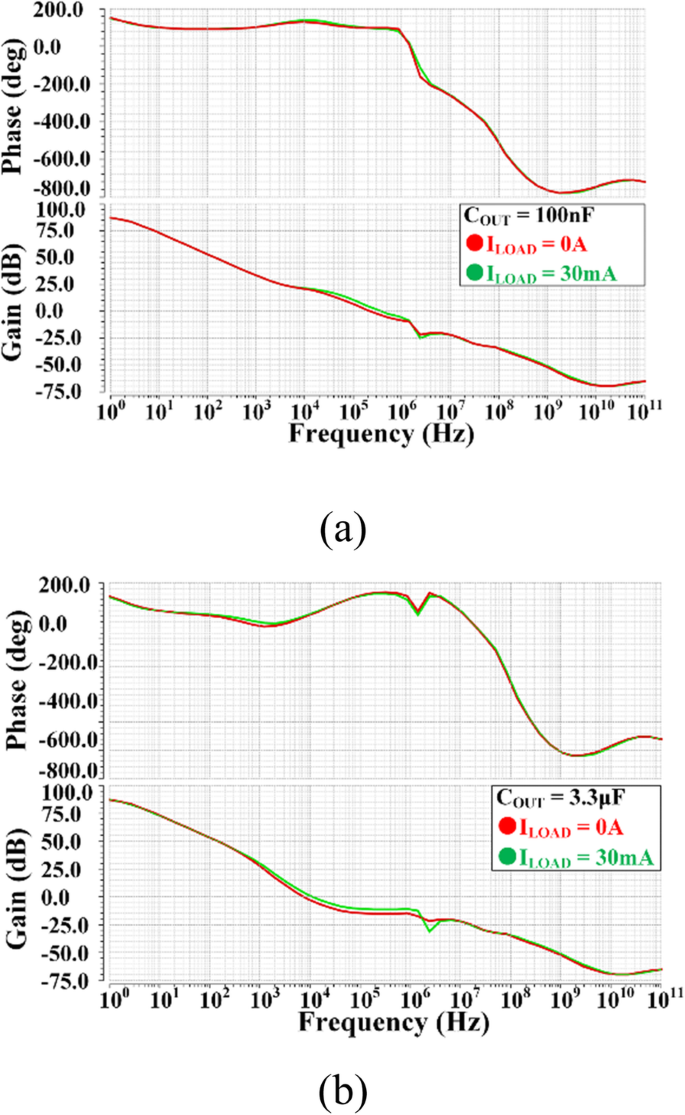
На рис. 10 продемонстрирована частотная характеристика предлагаемого VR при разных нагрузках с выходными конденсаторами 100 нФ и 3,3 мкФ. Предлагаемый LDO сохраняет стабильность в широком диапазоне значений выходного конденсатора, и форма частотной характеристики контура практически не меняется между нагрузочными токами 0 и 30 мА, что является следствием предлагаемой DLT, проанализированной ранее.
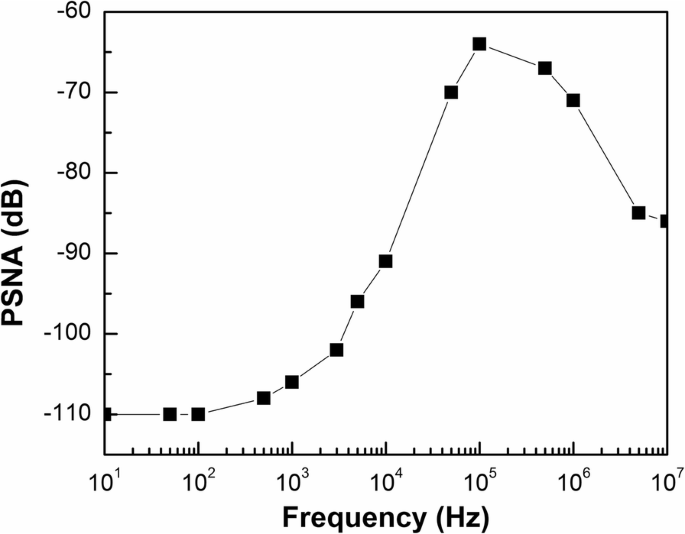
Результат верификации PSR с выходным конденсатором 0,1 мкФ показан на рис. 11, где достигается −110 дБ на низких частотах и лучше −64 дБ до 10 МГц. На низких частотах предлагаемый VR имеет хороший PSR благодаря высокому коэффициенту усиления контура. PSR ухудшается в пределах единичной частоты из-за доминантного полюса ωp. Выходной конденсатор COUT улучшает PSR на высоких частотах. Эти результаты согласуются с предыдущим анализом, и предлагаемый VR обеспечивает лучший PSR во всем диапазоне частот.
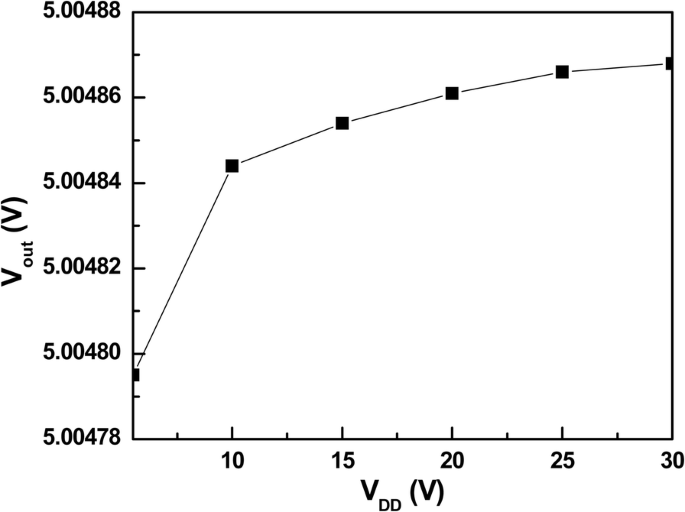
Результат линейной регуляции предлагаемого VR показан на рис. 12. В диапазоне входного напряжения 5,5–30 В выходное напряжение меняется всего на 73,53 мкВ, что даёт линейную регуляцию всего 2,98 мкВ/В. Это подтверждает эффективность предлагаемой SPT.
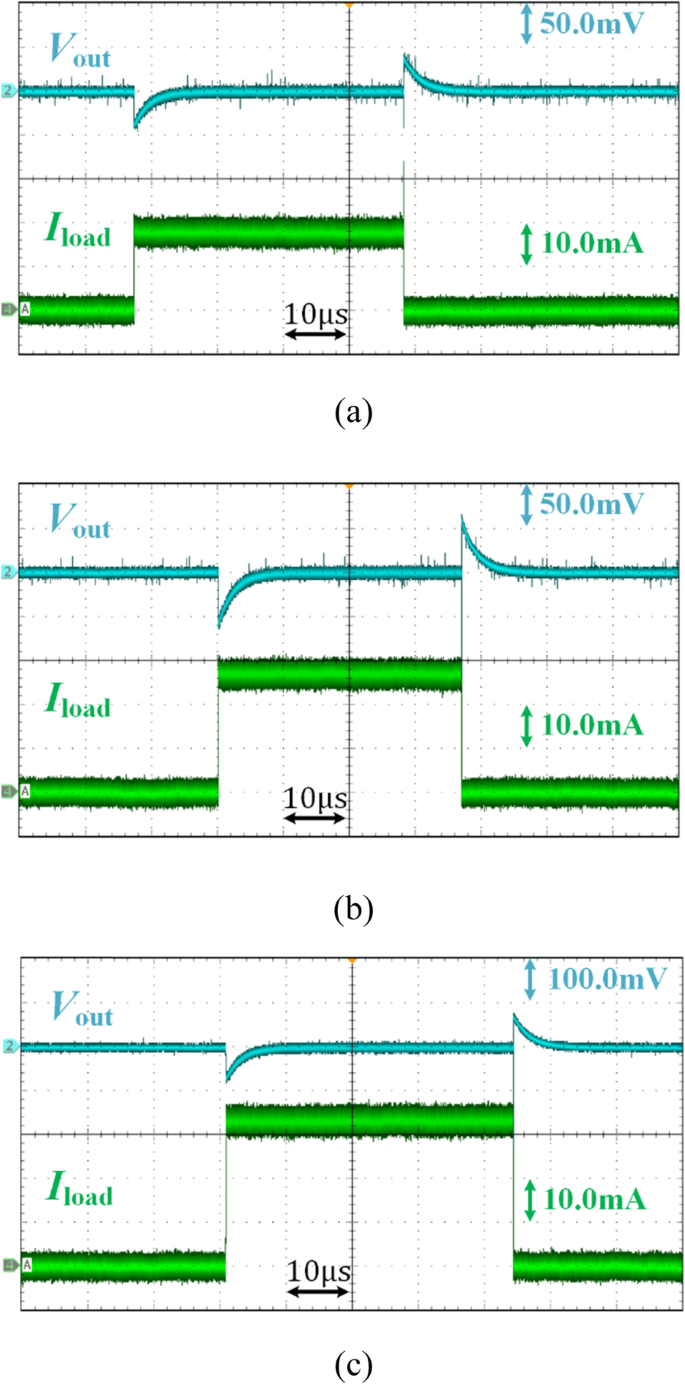
На рис. 13 показана переходная характеристика выходного напряжения при разных ступенчатых изменениях нагрузочного тока. Пики перерегулировки и провала стабилизированного выходного напряжения составляют около 43 мВ, 65 мВ, 83 мВ при изменении нагрузочного тока от 0 до 18 мА, 28 мА и 32 мА соответственно. Это даёт нагрузочную регуляцию 0,233 мВ/мА, что в основном обусловлено R0 для стабильности в широком диапазоне выходной ёмкости.
Измеренная OCP показана на рис. 14. Для проверки эффективности OCP в рис. 14a используется короткое замыкание. Как видно на рис. 14a, когда происходит переток с притягиванием выходного напряжения к земле, выходной ток предлагаемого VR удерживается на уровне около 40 мА. Рис. 14b иллюстрирует переходный процесс между режимом перетока и нормальной нагрузкой, что указывает на способность предлагаемого VR к самовосстановлению при устранении перегрузки.
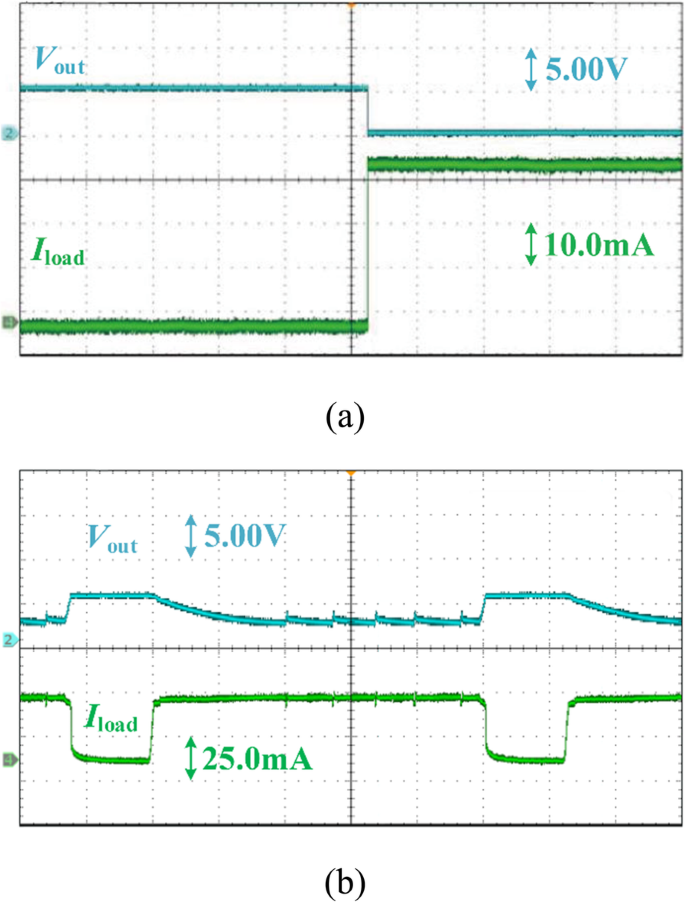
Таблица 1 предоставляет сравнение характеристик предложенного LDO с некоторыми другими ранее опубликованными LDO. В сравнении этот LDO имеет лучшую линейную регуляцию и PSR, что обусловлено предлагаемой SPT. Активная площадь будет ещё больше уменьшена при fabricación в более продвинутом процессе.
Таблица 2 предоставляет другое сравнение характеристик, фокусируясь на LDO, также имеющих широкий диапазон питания. Благодаря предлагаемой DLT и SPT, эта работа имеет лучшую линейную регуляцию и самый широкий диапазон питания по сравнению с другими LDO. Дополнительная функция OCP делает эту работу более конкурентоспособной и надёжной.
Заключение
Высокостабильный VR с SPT, DLT и OCP реализован в стандартном 0,35-мкм BCD-процессе. Благодаря SPT большинство регулирующего контура запитано от стабилизированного выходного напряжения, что благоприятствует улучшению стабильности и PSR. Предлагаемая DLT полезна для переходной характеристики и стабильности. Кроме того, встроенная схема OCP может предотвратить повреждение VR перегрузкой или коротким замыканием. Линейная регуляция предлагаемого VR составляет 2,98 мкВ/В при VDD от 5,5 до 30 В, а стабилизированное выходное напряжение 5 В; нагрузочная регуляция — 0,233 мВ/мА при нагрузочном токе от 0 до 30 мА. Перерегулировка и провал напряжения при изменении нагрузочного тока также малы благодаря представленной схеме усиления переходных процессов. PSR на низких частотах — −110 дБ, и лучше −64 дБ до 10 МГц. Высокая стабильность контура достигается в широком диапазоне выходного конденсатора и нагрузочного тока, поэтому предлагаемый VR подходит для приложений, требующих высокой производительности и надёжности при вариациях выходного конденсатора и нагрузочного тока.
Доступность данных и материалов
Все данные, полученные или проанализированные в ходе этого исследования, включены в эту опубликованную статью.
Аббревиатуры
- VR:
- Voltage regulator — Стабилизатор напряжения
- OCP:
- Overcurrent protection — Защита от перегрузки по току
- SPT:
- Self-power technique — Техника самопитания
- PSR:
- Power supply rejection — Подавление пульсаций питания
- DLT:
- Dynamic load technique — Техника динамической нагрузки
- EA:
- Error amplifier — Операционный усилитель (усилитель ошибки)
Наноматериалы
- Эксперимент со стабилизатором напряжения на зенерном диоде 12 В
- Основные уравнения и законы цепей постоянного тока для инженеров
- Пассивный усреднитель и суммирующие схемы на ОУ: от усреднения к сложению
- Понимание напряжения и тока: основы электрического течения
- Конденсаторы и исчисление: как изменение напряжения управляет током
- Продвинутый анализ DC реактивных цепей с ненулевыми начальными условиями
- Maxim представляет MAX22513: Двухканальный IO-Link трансивер с интегрированным DC-DC и защитой от скачков для умных цифро…
- A7987 от STMicroelectronics: универсальный автомобильный импульсный регулятор с широким диапазоном напряжений
- Устойчивый успех: уроки упорства от Авраама Линкольна и лидерства в ТО
- Переизобретите операции: 5 проверенных шагов IoT для бизнес-успеха