



Батарейные шаговые двигатели для IoT: надежное, точное приводное управление
Шаговые двигатели обеспечивают точное, низкопотребляющее приводное управление для IoT-устройств — от позиционирования камер до управления клапанами и шторами.
Сенсорно-оснащенные умные объекты уже служат глазами и ушами IoT. Долгие годы, однако, практичных, доступных «рук», способных двигаться в ответ на данные, было мало. Этот ландшафт меняется благодаря недорогим, IoT-готовым драйверам, позволяющим компактным батарейным пакам питать шаговые двигатели, соленоиды и другие приводы, превращая виртуальные команды в осязаемые действия.
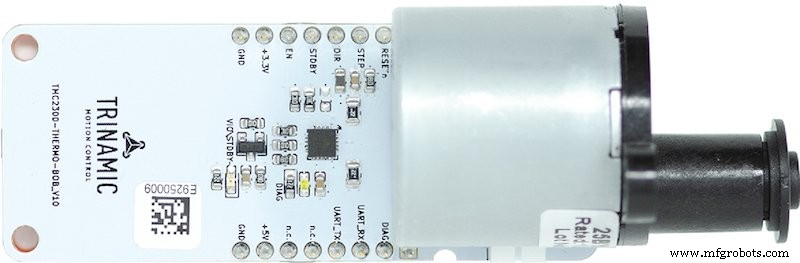
Рисунок 1а. Шаговые двигатели находят растущее число IoT-приложений, таких как этот дистанционно активируемый контроллер радиатора.
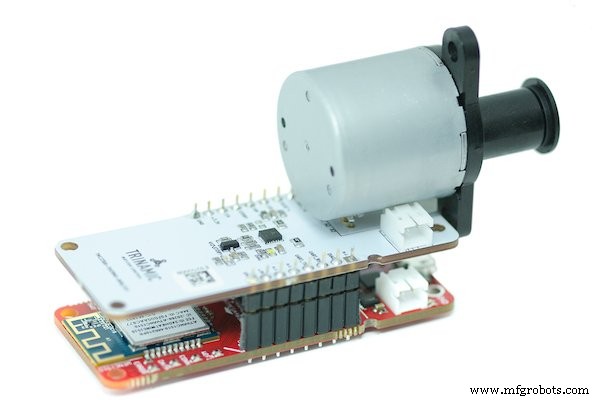
Рисунок 1б. Контроллер радиатора показан с платой разработки Microchip AVR IoT.
Поскольку шаговые двигатели движутся дискретными, точными шагами и удерживают позицию без питания, они превосходят в задачах вроде позиционирования камер безопасности, регулировки удаленных датчиков или привода воздухораспределителей, клапанов и штор.
Работа в ограниченном энергетическом конверте
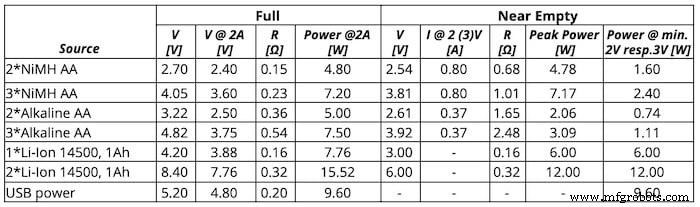
Хотя сетево-питаемые моторизированные IoT-устройства существуют, многие новые приложения требуют работы в удаленных или эстетически невидимых локациях. Эти развертывания полагаются на компактные, низковольтные источники вроде одиночного Li-ion элемента или батарей АА/ААА. Батарейное питание работает, когда двигатели работают нечасто, но высокое напряжение и импульсы тока, необходимые для энергизации обмоток шагового двигателя, могут превышать возможности маленькой батареи. Внутреннее сопротивление растет с нагрузкой, снижая эффективное выходное напряжение, как показано в Таблице 1.
Таблица 1. Характеристики малых батарей
Три проверенные стратегии смягчают эти ограничения: буферизация питания, повышающие преобразователи и кастомные обмотки шаговых двигателей. Каждая предлагает практичное решение для батарейного IoT-привода.
Буферизация питания
Добавление суперконденсатора к батарейной цепи создает «буфер питания», способный доставлять кратковременные высокоточные импульсы. Необходимая емкость рассчитывается по формуле:
C = dU × I ÷ t
где dU — допустимое падение напряжения батареи, I — дополнительный ток, а t — желаемое время работы. Суперконденсаторы обычно максимизируются на 2,7 В; более высокие напряжения требуют последовательных цепочек с балансировкой через Зенер-диод или подобную схему.
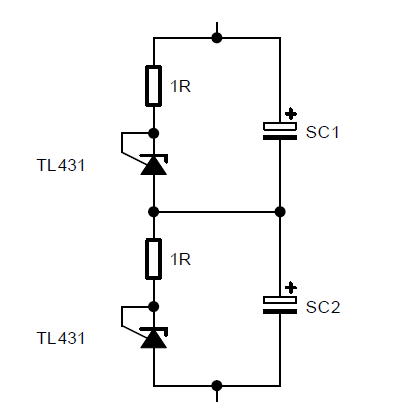
Рисунок 2. Схема балансировки суперконденсатора с Зенер-защитой от перенапряжения (2,5 В).
Производители вроде Maxwell, Skeleton и Vishay поставляют суперконденсаторы, подходящие для этих приложений.
Повышающие преобразователи
Многие драйверы двигателей не могут работать на низких напряжениях малых батарей, особенно к концу жизни пака. Дешевые повышающие преобразователи поднимают напряжение батареи в 3–4 раза, сохраняя стабильное питание. С эффективностью 90–95% под нагрузкой, их можно сочетать с суперконденсаторами или использовать самостоятельно.
Ведущие вендоры IC — Analog Devices, Maxim Integrated и Texas Instruments — предлагают надежные решения. Maxim MAX8969 — популярный выбор для батарейных шаговых приложений.
Кастомные обмотки шаговых двигателей
Стандартные шаговые двигатели спроектированы для 5–12 В, тогда как многие малые батареи выдают только 1,5–5 В. Кастомная обмотка — меньше витков более толстого, низкорезистивного провода — снижает требуемое напряжение питания. Производители часто принимают кастомные заказы при умеренной стоимости.
Укажите ток обмотки (ICOIL), дающий желаемый удерживающий момент. Используйте оригинальные данные двигателя для вычисления необходимого тока, затем определите требование к напряжению по формуле:
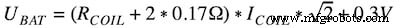
Для более высоких скоростей учтите константу обратной ЭДС (CBEMF) по формуле:
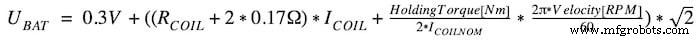
Снижение RCOIL позволяет работу при сниженном напряжении батареи. Если напряжение выбранного шагового двигателя превышает доступное питание, консультируйтесь с производителем о кастомном варианте, оптимизированном для низкого напряжения, высокого тока.
Собираем всё вместе
Для глубокого понимания скачайте Trinamic Application Note #57 «How to Make a Thermostat with the TMC2300», применяющую эти концепции в практическом примере. Теоретические основы дополнительно раскрыты в работе «Low-Voltage Motor Control System Design for Mobile and Wireless IoT Devices», представленной на Embedded World 2020.
Дополнительные ресурсы
- The Inventables Workshop: Stepper Motors Basics
- Choosing the Right Motor for Your Project – DC vs Stepper vs Servo Motors
- Driving a Stepper – Adafruit Industries
- TMC2300-THERMO-BOB evaluation kit (PDF)
- Datasheet: Trinamic TMC2300 low-voltage stepper driver
Индустриальные статьи — форма контента, позволяющая промышленным партнерам делиться полезными новостями, сообщениями и технологиями с читателями All About Circuits способом, не подходящим для редакционного контента. Все индустриальные статьи подлежат строгим редакционным рекомендациям с намерением предложить читателям полезные новости, техническую экспертизу или истории. Точки зрения и мнения, выраженные в индустриальных статьях, принадлежат партнеру и не обязательно All About Circuits или его авторам.
Интернет вещей
- Раскрытие силы визуальных данных в IoT-экосистеме
- IoT революционизирует полевой сервис: предиктивное обслуживание и выше ROI
- Как умные города используют IoT, микросервисы и дашборды для эффективного управления активами
- Почему срок службы батареи важен для реальных IoT-приложений
- On-Demand Connectivity: питание следующего поколения IoT-приложений
- IoT World: внутри Big-Data решения Vertica для IoT-аналитики
- Платформа Lumada ИоТ Hitachi: объединение промышленных инсайтов для умного производства
- Enterprise IoT: разблокировка 36x ценности текущего интернета
- Максимизация ROI IoT с продвинутым мониторингом производительности
- Исследование передовых IoT-инноваций и реальных применений