



Как использовать редактор постпроцессора для симуляций CNC и роботов
Вы используете симулированного робота или CNC-станок… но он работает неправильно. Не пора ли воспользоваться редактором постпроцессора?
Что делает постпроцессор и зачем его редактировать?
Если вы используете оффлайн-программирование, очень вероятно, что вы взаимодействовали с постпроцессором. Возможно, вы используете RoboDK для программирования робота для роботизированной обработки или другого приложения. Или, может быть, вы используете CAD/CAM систему, поддерживающую ваши CNC-станки.
Даже если вы не осознаете этого, вы используете постпроцессор всякий раз, когда используете такую систему для программирования ваших физических машин.
Постпроцессор — это мост между симулированной средой и вашей физической машиной. Он конвертирует симулированные инструкции в код, который может использовать робот.
Но что, если вы хотите изменить то, как программа генерирует этот код? Вот где на сцену выходит редактор постпроцессора…
Зачем вам может понадобиться редактировать постпроцессор?
Большинству людей никогда не придется редактировать свой постпроцессор.
Если вы используете RoboDK, например, вы просто скачиваете модель вашего робота из нашей обширной Библиотеки роботов. Мы уже связали каждую модель с одним из 80+ постпроцессоров внутри RoboDK. Всякий раз, когда вы отправляете симулированную программу на физический робот, постпроцессор конвертирует код для вас «под капотом».
Однако есть ситуации, когда вам придется отредактировать свой постпроцессор.
Каждый производитель роботов использует свой проприетарный язык программирования, работающий на своем контроллере. У каждого контроллера есть ряд различных опций конфигурации и функций. Постпроцессор — это место, где можно задать все эти кастомные опции конфигурации.
Например, контроллеры Techman включают опцию безопасности: запрос пароля у пользователя перед перепрограммировкой робота. Постпроцессор — там, где вы найдете опции для включения, отключения и установки этого пароля. Не у всех роботов есть эта опция.
Что такое редактор постпроцессора?
Редактор постпроцессора — это специализированное ПО для редактирования файлов постпроцессоров роботов или CNC. Это делает редактирование постпроцессора более интуитивным, чем со стандартным текстовым редактором, который является единственным вариантом для многих программных систем.
Пример такого софта — редактор постпроцессора, включенный в RoboDK.
Постпроцессоры RoboDK написаны на языке программирования Python. Для каждого из поддерживаемых постпроцессоров есть скомпилированная библиотека (PYC-файл) и редактируемый Python-скрипт, содержащий все свойства конфигурации.
Эти конфигурационные файлы можно редактировать любым стандартным текстовым редактором, если вы хотите полный контроль над конфигурацией. Однако RoboDK также предлагает более интуитивный редактор постпроцессора. Он позволяет менять параметры вашего выбранного робота, не вдаваясь в код вовсе.
Как редактировать постпроцессор легким способом
В RoboDK самый легкий способ отредактировать ваш постпроцессор — использовать наш редактор постпроцессора. Он предоставляет информацию о том, когда вы скорее всего будете использовать каждый из параметров, и рекомендуемые значения. С этим инструментом вы покроете подавляющее большинство вариантов использования для вашего робота.
Каждый постпроцессор содержит список свойств конфигурации. Они варьируются в зависимости от производителя вашего робота.
Некоторые постпроцессоры включают очень мало свойств. Например, постпроцессор для роботов Mecademic включает только одно свойство (тип файла программы).
Другие постпроцессоры включают много свойств. Например, постпроцессор ABB_RAPID_IRC5 для роботов ABB имеет 16 свойств, от скорости робота по умолчанию до флагов конфигурации для внешних поворотных столов.
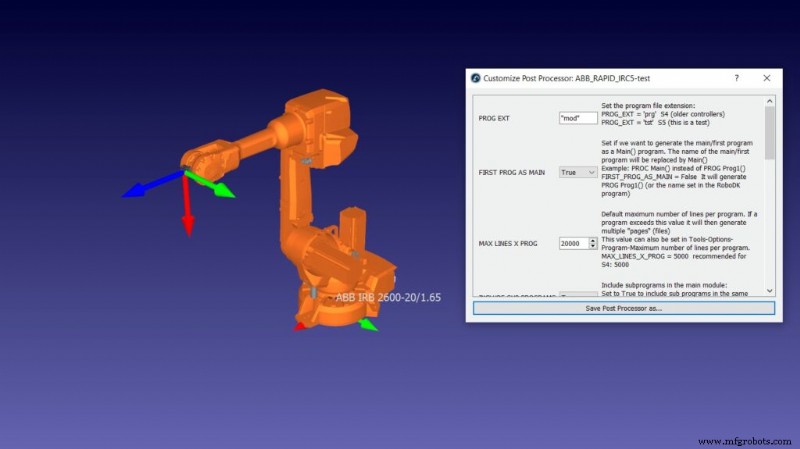
Какой бы робот вы ни использовали, простейший способ отредактировать его постпроцессор — загрузить его в редактор RoboDK. Вы сможете увидеть все доступные свойства конфигурации и решить, какие наиболее подходят для вашего приложения.
Простое руководство по редактированию постпроцессора
Когда вы откроете редактор постпроцессора, вас встретит список доступных свойств.
Как решить, какие свойства регулировать и какие значения им задать?
Давайте используем конкретный пример, чтобы показать процесс… Посмотрим на постпроцессор AUBO для диапазона коллаборативных роботов компании.
Постпроцессор AUBO содержит следующие свойства:
- PROG EXT — это расширение программы, включенное во многие постпроцессоры. Определяет тип файла, который сгенерирует RoboDK.
- SPEED MS и SPEED RAD — задают скорость в метрах в секунду и радианах для круговых движений.
- ACCEL MSS и ACCEL RADSS — задают ускорение робота в метрах в секунду в квадрате или радианах в секунду в квадрате для круговых ускорений.
Как видите, назначение свойств часто очевидно из их имен. Однако, где назначение свойства неочевидно, обычно есть его описание в редакторе и часто рекомендуемые значения.
Если вы все еще не можете разобрать назначение конкретного свойства, вы можете найти информацию в руководстве вашего робота или задать вопрос на форуме RoboDK.
Где найти новый редактор постпроцессора RoboDK
Начните редактировать постпроцессор вашего робота с редактором RoboDK!
Информацию о том, как активировать и использовать редактор, можно найти на нашей странице документации.
Вопросы? Расскажите в комментариях ниже или присоединитесь к обсуждению в LinkedIn, Twitter, Facebook, Instagram или на форуме RoboDK. Также ознакомьтесь с нашей обширной видеоколлекцией и подпишитесь на YouTube-канал RoboDK
Промышленный робот
- Программное обеспечение для профилактического обслуживания: функции, преимущества и руководство по внедрен…
- Удаленный ввод в эксплуатацию: Разблокировка эффективности и гибкости в промышленных операциях
- TEEP: стратегический KPI для планирования и управления мощностями
- Кривая P-F разъяснена: Мастерство надежностно-ориентированного обслуживания
- Понимание падения давления в компрессорах: советы по предотвращению для надежной работы
- Выбор правильного прессователя: полное руководство по эффективному управлению отходами
- Промышленные муфты: типы, применение и как выбрать правильную
- Микроконтроллеры PIC18: особенности, производительность и руководство по использованию
- Железный рабочий (Ironworker): незаменимый станок для современного производства
- Понимание референс-десигнаторов: как маркировать соединения сборки ПП