



Выбор идеального драйвера двигателя: Полное руководство
Что такое драйвер двигателя (Motor Driver)?
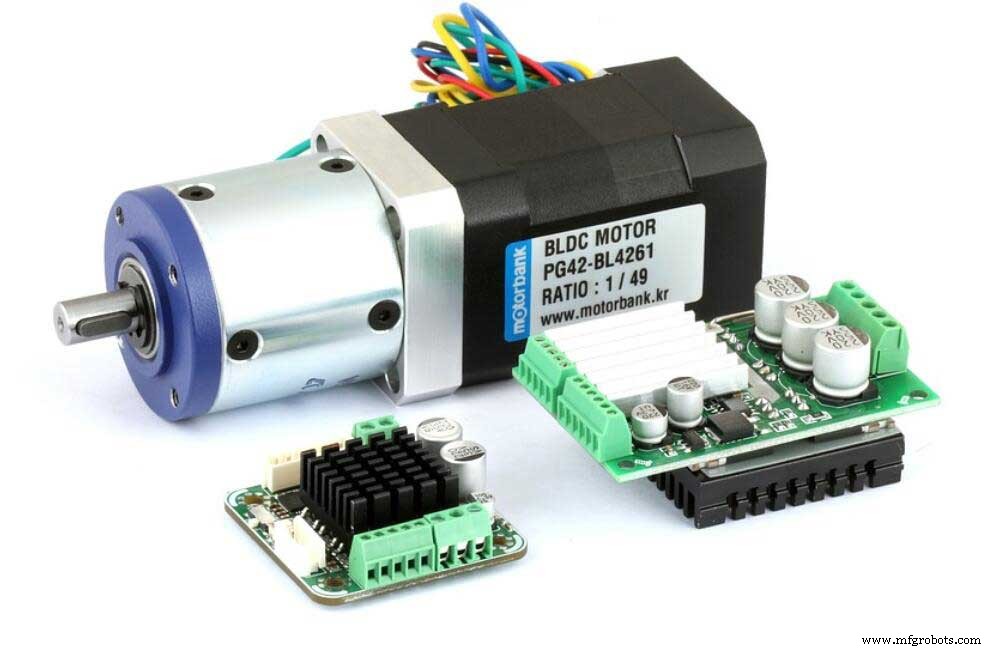
Драйвер двигателя — электронное устройство, управляющее скоростью и направлением вращения электродвигателя. Принимает низковольтные логические сигналы от МК (Arduino, STM32, ESP32) и выдает мощные токи/напряжения для обмоток двигателя. Защищает МК от больших токов и обратных ЭДС.
Зачем нужен драйвер?
- Защита МК: выводы МК дают 20–40 мА, двигатель потребляет Амперы. Прямое подключение сожжет МК.
- Усиление мощности: драйвер — ключевой усилитель (коммутация мощных транзисторов).
- Защита двигателя: ограничение тока, термозащита, подтормаживание, предотвращение перегревов.
Принцип работы
Драйвер — это мощный ключевой усилитель (обычно H-мост для DC, полумосты для шаговых/BLDC). МК подает PWM/логику → драйвер открывает/закрывает MOSFET/IGBT → ток из источника питания течет через обмотки в нужном направлении/последовательности.
Встроенная защита: OCP (over-current), OTP (over-temp), UVLO (under-voltage lockout), дед-тайм (dead-time) для предотвращения сквозных токов.
Остановка двигателя: Coasting vs Braking
Coasting (выбег)
Снятие питания с обмоток. Двигатель вращается по инерции до остановки. Просто, но дольше. Риск: самогенерация → перепады напряжения.
Braking (торможение)
Короткое замыкание обмоток (Low-side ON) или обратный ток (рекуперация). Быстрая остановка. Стресс для механики и электроники. Выбор: быстро — braking, плавно/без нагрузки — coasting.
Аналогия: велосипед с горы — coasting, в гору — braking.
Тип двигателя важен: DC brushed — H-мост, Stepper — последовательная коммутация фаз, BLDC — 6-шаговая/синусоидальная.
Типы драйверов двигателей
По типу двигателя
- Brushed DC (коллекторные): простые, дешевые, для игрушек, роботов, вентиляторов. Драйвер: H-мост (L298, TB6612, DRV8833).
- Brushless DC (BLDC/PMSM): высокий КПД, надежность, дроны, EVs, HDD. Драйвер: 3-фазный инвертер (6 MOSFET) + роторная позиция (Hall/encoder/бездатчик). Сложнее.
- Stepper (шаговые): точное позиционирование, принтеры, CNC, 3D принтеры. Драйвер: 2 H-моста + микрошаг (microstepping) для плавности (A4988, DRV8825, TMC2209).
- Servo (RC сервоприводы): импульс 1–2 мс → позиция. Встроенный драйвер. Для промышленных серво — отдельные драйверы (EtherCAT, Pulse/Dir).
Специализированные драйверы шаговых
- Digital Stepper Driver: настройка через UART/SPI/Modbus (TMC5160, DM542T).
- Closed Loop Stepper Driver: энкодер на валу → коррекция пропуска шагов (Leadshine, Yako).
- Analog Stepper Driver: управление аналоговыми сигналами (старые).
- Integrated Stepper Driver: драйвер + МК в одном корпусе (TMC2209+STM32, Trinamic cSteppper). Для робототехники.
- BLDC Motor Driver: 3-фазный драйвер + FOC (Field Oriented Control) — TI DRV8301, ST SPIN, Infineon iMOTION.
Схемы драйверов DC двигателей
На биполярных транзисторах (D880)
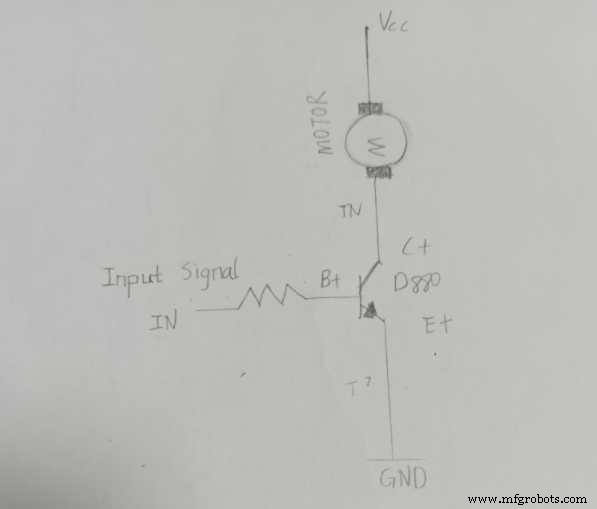
Простая схема: 1 транзистор (D880) + резистор база + диод фривляющий. Только одно направление, нет PWM скорости (или низкочастотный). Для обучения.
H-мост (H-Bridge)
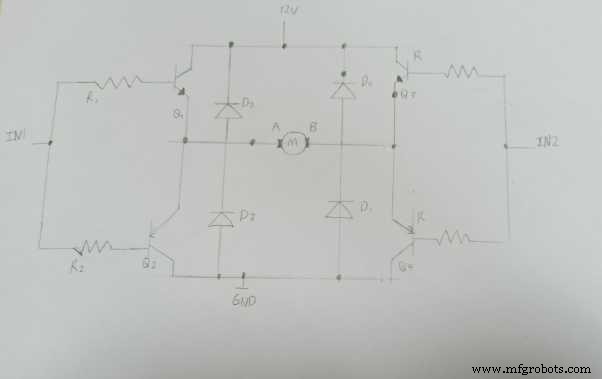
4 ключа (MOSFET/транзисторы): Q1/Q4 — вперед, Q2/Q3 — назад. PWM на верхних/нижних → скорость. Защита: dead-time, шоттки на الجسمных диодах. Применение: роботы, реверсивные приводы.
Популярные драйверные IC (Motor Driver ICs)
| IC | Тип | Напряжение | Ток/канал | Особенности |
|---|---|---|---|---|
| L293D | Dual H-Bridge | 4.5–36 В | 600 мА (пик 1.2 А) | DIP-16, встроенные диоды, 4 канала (2 мотора) |
| L298N | Dual H-Bridge | 5–46 В | 2 А (пик 3 А) | Multiwatt-15, нужен радиатор, логика 5В |
| A4988 | Stepper (Microstep) | 8–35 В | 1.2 А (2 А с охлажд.) | 1/16 микрошаг, простой STEP/DIR, дешево |
| DRV8825 | Stepper (Microstep) | 8.2–45 В | 1.5 А (2.5 А с охл.) | 1/32 микрошаг, ниже шум, лучшая термика |
| TB6612FNG | Dual H-Bridge | 2.5–13.5 В | 1.2 А (пик 3.2 А) | MOSFET, низкий Rds(on), малый корпус, 3.3В логика |
| TMC2209 | Stepper (StealthChop) | 4.75–29 В | 1.4 А (2 А пик) | Ультратихий, UART конфиг, sensorless homing |
| DRV8301/8323 | BLDC Gate Driver | 8–60 В | Внешние MOSFET | 3-фазный, токоизмерение, защита, SPI |
Функции драйверных IC
- Питание двигателя (коммутация мощных токов);
- Управление скоростью (PWM) и направлением;
- Торможение (динамическое, регенеративное);
- Защита: OCP, OTP, UVLO, короткое замыкание;
- Ограничение тока (chopper, constant current для шаговых);
- Диагностика: флаги ошибок, nFAULT пин.
Применение драйверов
- RC модели: управление моторами шасси, рулями, винчами;
- HDD/SSD: шпиндель (BLDC), головка (Voice Coil Driver);
- Принтеры: подача бумаги, каретка (stepper/DC);
- Автоматизированные линии: конвейеры, манипуляторы, станки с ЧПУ;
- Роботы: колеса, манипуляторы, приводы суставов;
- Бытовая техника: стиралки (BLDC), пылесосы, кондиционеры;
- Авто: окна, зеркала, сиденья, насосы, вентиляторы.
Преимущества драйверных IC
- Мощность выше, чем у МК;
- Встроенная защита (OCP, OTP);
- Компактность: усилитель + логика в одном чипе;
- Простота схемы (минимум внешних деталей).
Недостатки
- Цена (от $0.5 до $10+ за чип);
- Требования к напряжению/току — подбор под двигатель;
- Сложность настройки (особенно TMC, FOC драйверы);
- Рассеивание тепла — нужен радиатор/PCB pouring при токах >1–2 А.
Как выбрать правильный драйвер: Чек-лист
- Тип двигателя: Brushed DC / BLDC / Stepper / Servo. Смотрите даташит двигателя.
- Напряжение двигателя: Драйвер должен выдерживать Vmax двигателя + запас 20–30%. Логика МК (3.3/5В) — нужен level shifter или драйвер с 3.3В логикой (TB6612, TMC2209).
- Ток двигателя: Столбовый (stall) ток — худший случай. Драйвер: Icont ≥ Istall × 1.2–1.5. L293D → 600 мА/канал, L298N → 2 А, TB6612 → 1.2 А.
- Интерфейс управления: PWM+DIR (DC), STEP/DIR (Stepper), UART/SPI/CAN (Smart drivers), Hall/Encoder входы (BLDC FOC).
- Крутящий момент: Holding torque (удержание) и Stall torque (проворачивание). Подберите двигатель+драйвер под нагрузку.
- Скорость: Макс. RPM → частота коммутации. Драйвер должен поддерживать fPWM > 20 кГц (тишина) и частоту шагов (stepper до 200 кГц при микрошагах).
- Габариты и вес: Драйвер + радиатор + конденсаторы должны поместиться.
- Среда: Внутри/наружу, влага, вибрация, температура. Автоград (AEC-Q100) для авто.
- Бюджет: L293D/L298N — дешево для старта. TMC2209/DRV8301 — дороже, но тише, точнее, надежнее.
Что такое H-мост (H-Bridge)?
Схема из 4 ключей (транзисторов/MOSFET) в форме «H». Нагрузка (мотор) — перемычка. Диагональные пары включаются вместе: Q1+Q4 → вперед, Q2+Q3 → назад. Все выключены → coast. Нижние включены → brake. PWM на верхних → регулировка скорости. Dead-time между переключением верх/низ предотвращает КЗ питания.
Резюме
Драйвер двигателя — мост между логикой МК и мощью двигателя. Выбор: тип двигателя → напряжение/ток → интерфейс → защита → бюджет. Начинайте с L298N/TB6612 (DC), A4988/DRV8825 (Stepper), переходите к TMC2209 (тишина), DRV8301 (BLDC FOC) по мере роста задач. Правильный драйвер = надежный привод. Вопросы — обращайтесь!
Промышленные технологии
- Выбор идеальных регулируемых ножек (leveling feet) для мебели и станков
- Выбор правильных направляющих для ящиков: подробное руководство
- Понимание посадок валов: три типа и как выбрать правильный
- Как выбрать кран: типы, особенности и лучшие сценарии применения
- Выбор правильного прессователя: полное руководство по эффективному управлению отходами
- Выбор идеального крана: экспертные советы для правильного решения
- Системы управления складом (WMS): преимущества и как выбрать правильное решение
- Понимание ПО CMMS: преимущества и как выбрать правильную программу
- Выбор оптимального ЧПУ-режущего инструмента и программирования для пиковой производительности
- Как работают машиностроительные цехи с ЧПУ и как выбрать лучшего партнера