



Шестиосевые, SCARA и Картезианские роботы: ключевые отличия
Роботизированные манипуляторы набирают популярность: производители автоматизируют задачи для скорости, продуктивности, точности. Шестиосевые, SCARA и Картезианские (гантровые) роботы — самые распространённые типы в промышленной автоматизации. Важно знать их возможности и отличия для правильного выбора.
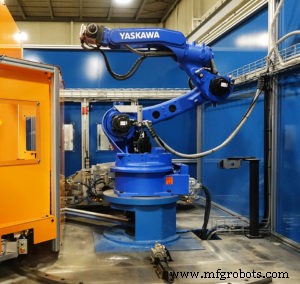
Шестиосевой робот (6-axis)
Монтируется на пьедестал. Даёт максимальную свободу движений и управления из трёх типов. 6 осей: перемещение в X, Y, Z + ориентация (roll, pitch, yaw).
Идеален для широкого спектра задач благодаря гибкости:
- Сварка
- Паллетизация
- Обслуживание станков (machine tending)
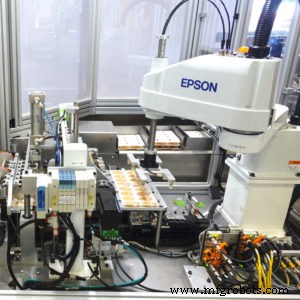
SCARA-робот
Часто сравнивают с человеческой рукой. На пьедестале. Круговая рабочая зона от 4 осей: X, Y, Z + тета-ось на конце Z для вращения рабочего органа. Большая гибкость в горизонтальной плоскости.
Идеален для быстрых, повторяющихся, артикулированных точечных движений:
- Паллетизация и депаллетизация
- Погрузка/разгрузка станков
- Сборка мелких деталей
Картезианский робот (Gantry)
Работает с навесной сетки, используя моторы и линейные приводы для позиционирования инструмента. Рабочая зона — прямоугольник, размер задаётся сеткой. При достаточной высоте потолка сетка может быть очень большой.
Три направления: X, Y, Z. Жёсткость даёт высокую точность. Идеален для прямых вставок и многих задач манипулирования материалами.
Выбор: 6-axis vs SCARA vs Cartesian
Все три отлично решают pick-and-place, сборку, упаковку. Но у каждого уникальные фичи — выбор влияет на стоимость и успех проекта.
Грузоподъёмность (Load Capacity)
Макс. полезная нагрузка варьируется. Важно: грузоподъёмность > вес полезной нагрузки + захвата. У SCARA и 6-axis все суставы на конце руки — ограниченная грузоподъёмность, лучше для мелкой сборки. У Картезианских — навесная рама, выше грузоподъёмность, доступ к крупным деталям.
Ориентация (Orientation)
Два аспекта: как робот смонтирован и как он двигает детали. Оба должны соответствовать задаче. Картезианский (навесной) — если мало движений и тесно на полу. SCARA/6-axis — для сложной манипуляции, вращения под углами.
Скорость и дальность (Speed and distance)
Тип манипулятора влияет на тактовое время. Скорость должна коррелировать с целями продуктивности. Эмпирически: Картезианские чаще для высокоскоростной манипуляции/сборки. Навесная рама — для перемещения на большие расстояния. SCARA/6-axis на пьедестале — ограничены по радиусу.
Экспертиза в роботизированной интеграции
В Steven Douglas Corp. мы оцениваем каждый проект и интегрируем оптимальную робототехнику. Как интеграторы FANUC, Epson, Yaskawa/Motoman и др., наши инженеры имеют опыт для рекомендации, внедрения и программирования идеального робота под вашу деталь и задачу. Свяжитесь с SDC. Посмотрите кейсы.
Промышленный робот
- Автономные роботы против HMI: понимание истинных различий в современном производстве
- Облако против виртуализации: ключевые различия и бизнес-воздействие
- RPA vs тестовая автоматизация: ключевые отличия и влияние на бизнес
- Индустрия 4.0 против Индустрии 5.0: что меняется и почему это важно
- Ковка, штамповка и литье: понимание их ключевых различий
- Двигатели постоянного и переменного тока: ключевые отличия и руководство по выбору
- Металлообработка vs Сварка: в чем принципиальная разница?
- Понимание WEDM-LS, WEDM-MS и WEDM-HS: ключевые различия
- Понимание давления и расхода в системах сжатого воздуха
- Понимание SCFM, ACFM и ICFM: ключевые метрики расхода компрессора