



Проектирование кастомной системы сборки и обработки медицинских трубок: ключевые аспекты
Автор: Eric Anderson
Что нужно для создания кастомного автоматизированного станка для сборки медицинских устройств с экструдированными трубками
Автоматизация сборки медицинских устройств с экструдированными трубками — сложная задача. Тубки «живут своей жизнью», их поведение недетерминировано и сложно для автоматики. Но творческий, проблемо-ориентированный подход позволяет создать надёжный процесс.
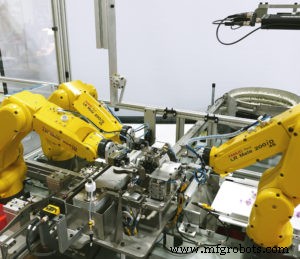
Недавно эксперты SDC завершили роботизированную ячейку, собирающую медицинское устройство из трубки, хомута и двух медицинских «портов», клеиваемых на оба конца трубки. Использовались три 6-осевых робота FANUC. Ключевые подсистемы: подача и подготовка трубки, ошибкоустойчивость (error proofing), роботизированная манипуляция трубкой.
Подача и подготовка трубки
Перед сборкой трубку нужно подать в станок и подготовить: подача из катушки, резка под длину, установка хомута.
Стабильная подача — залог надёжности всех последующих шагов. Но экструдированная трубка капризна: ведёт себя по-разному в зависимости от множества переменных. Ограничение переменных — ключ системы SDC.
Система подачи SDC: проста в эксплуатации и обслуживании, не жертвуя функционалом. Трубка с катушки загружается оператором на кастомный дерелер. Затем проходит через натяжное устройство с весами, которое отделяет трубку от катушки, измеряет и отслеживает длину и натяжение. Стабильное натяжение критично. Пара сервоприводных лент мягко направляет трубку в станок, минимизируя внешние воздействия на длину подачи.
Замыкает систему замкнутый контур управления и машинное обучение, автоматически корректирующие сервоподачу для постоянства длины. Система настраиваема под разные длины трубок, встроенное ошибкоустойчивое обнаружение отсеивает не соответствующие требованиям трубки.
Ошибкоустойчивость (Error Proofing)
В каждой aplikации финальный продукт должен соответствовать стандартам заказчика, качества, производства. В медтехнике требования строже. Важный шаг — понять возможные причины брака и спроектировать машину, их минимизирующую. Не каждая деталь идеальна — нужны процессные проверки для детекта и сегрегации «проваленных» деталей, остановки/паузы процесса.
Типичные, но часто упускаемые причины брака: запуск не той детали, частичная сборка. Против этого: специализированное оснащение для каждой детали + сенсоры, верифицирующие правильность установки оснащения. ПО, циклы восстановления и настройки запрограммированы так, что роботы автоматически очищают станок от любой детали, «провалившейся» в середине цикла. Это гарантирует разделение незавершённых и готовых деталей.
Та же визионная система, что ведёт робота, используется для входного контроля. Визионный робот подбирал детали с конвейера, визионная инспекция подтверждала правильность. Дополнительная визионная система инспектировала трубку до сборки, верифицируя длину. Несколько сенсоров (волоконно-оптические лазеры, ёмкостные) детектировали присутствие деталей. Ещё один сенсор проверял нанесение клея перед сборкой.
Комбинация всех инструментов дала 99,9% соответствия стандартам. 0,1% не соответствующих деталей автоматически сегрегировались визионной системой.
Роботизированная манипуляция трубкой
С экструдированными трубками есть степень случайности, сложная для автоматики, особенно при больших длинах. Контроль — ключ концепции SDC. Три отдельных 6-осевых робота FANUC дали гибкость при переходах между деталями/этапами и полный контроль над серединой и обоими концами трубки всегда.
После подачи трубка удерживается в кастомном желобе. Один робот хватает один конец, второй — другой. Каждый проходит запрограммированную последовательность: окунание в клей, точная вставка в порты на концах. Для длинных трубок — кастомный держатель, удерживающий длинную петлю под контролем, не мешая роботам. Третий робот собирает готовую сборку и сбрасывает в систему сбора.
Множественные роботы исключают запутывание, поддерживают быстрое тактовое время. Движения точно контролируются и мониторятся, доводя сборку до идеала.
Установка шланга в фиттинги требовала прецизии и гибкости из-за случайности шланга. Множественные роботы позволили SDC создать стабильный автоматизированный процесс из вариативной сборки. Как предпочтительный интегратор FANUC, Epson и др., SDC имеет обширный опыт программирования множественных роботов для одновременной, безопасной, эффективной работы в одной системе.
Экспертиза в автоматизированных роботизированных системах
SDC — компания, решающая проблемы. Наш творческий подход и команда опытных автоматизаторов привносят экспертизу в проектирование станков, машиностроение, управление, программирование роботов, изготовление деталей, полную сборку. Независимо от того, использует ли ваша апликация экструдированные медтрубки или вы в медтехнике — те же принципы применяются при создании вашей автоматизированной системы. Опыт по широкому спектру отраслей, проверенные и проприетарные методы для построения надёжных, долговечных автоматизированных машин под разные приложения.
Свяжитесь с SDC для обсуждения вашего проекта автоматизации. Посмотрите наши другие кейсы.
Промышленный робот
- Массовое производство vs кастомное производство: ключевые различия
- Строгальный (расточной) станок: определение, детали и виды
- Расточные станки: виды, назначение и применение
- Шлифовальные станки: определение, виды и применение
- Понимание NC-обработки: определение, процесс и ключевые преимущества
- Координатно-растачивальные станки: типы, функции и преимущества
- Понимание фрезерных станков: функции, применение и преимущества
- Станки для руления листа (прокатные): принцип, виды, применение
- Понимание референс-десигнаторов: как маркировать соединения сборки ПП
- Сверлильно-фрезерные станки: принцип работы, виды и применение