



Полное руководство по запчастям и компонентам промышленных роботов: закупка и инсайты по использованию
Откройте №1 руководство по запчастям и компонентам промышленных роботов. Узнайте об их применении, характеристиках, ограничениях и где их закупать.
У вас может быть робот (или несколько) и вы хотите узнать больше о пользовательски заменяемых компонентах и частях. Или хотите понять, как функционируют основные узлы робота. В любом случае — вы в правильном месте!
Пользовательски заменяемые компоненты большинства роботов включают энд-эффекторы, сенсоры и контроллер робота. Для мобильных роботов батареи нужно периодически менять. Важные аксессуары для роботов — база/монтаж манипулятора и системы монтажа для сенсоров. Система робототехнического зрения также может быть заменяемой. Есть, конечно, много других мелких деталей — LED-дисплеи, клавиатуры. Полный перечень выходит за рамки. В статье мы смотрим сверху вниз на некоторые основные узлы и их функции.
Можете использовать HowToRobot для котировок на робототехнические компоненты. У HowToRobot каталог более 15 000 вендоров робототехники. Значит, можете получить обзор доступных продуктов. Решить точные компоненты, идеальные для вашего робота. Сравнить рентабельность конкурирующих продуктов.
Содержание статьи
- Энд-эффекторы роботов
- Сенсоры роботов
- Контроллеры роботов
- Батареи роботов
- База/Монтажные системы роботов
- Компоненты безопасности роботов
- Конвейерные ленты
- Вибрационные питатели
- Как подобрать идеальную робототехническую запчасть или компонент для вашей организации
Энд-эффекторы роботов
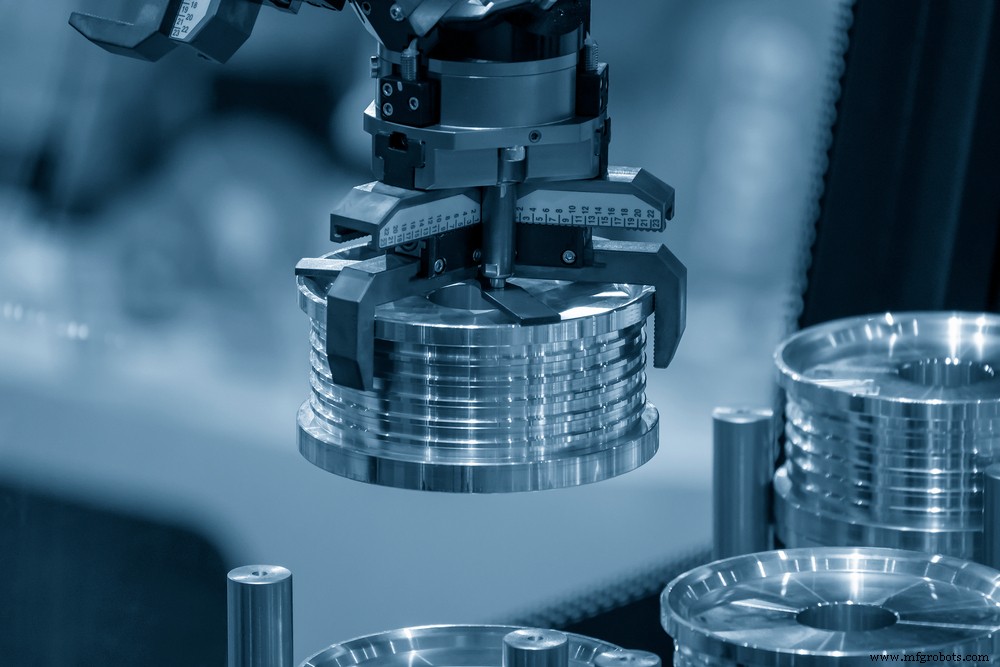
Энд-эффектор роботизированной руки — где происходит работа. Это контакт между роботом и заготовкой. Как люди используют широкий набор инструментов, так и роботы.
Роботизированные энд-эффекторы также называют «End of Arm Tooling» (EOAT). EOAT по сути — запястье, рука и инструмент робота. Энд-эффекторы могут быть чем угодно: от сварочного инструмента до пылесоса.
EOAT может быть отверткой или вращающимся сверлом. Некоторые компании специализируются только на роботизированных энд-эффекторах. Многие вендоры фокусируются только на определенных видах EOAT.
Хорошая фича — возможность автоматической смены инструментов. Специальный приспособление держит инструменты. Обычно монтируется на поверхности, внешней по отношению к роботу. Приспособление может держать набор инструментов, которые манипулятор может менять. Так робот может выполнять разные операции над заготовкой. Пример: робот сверляет отверстие в металле. Потом меняет инструмент и снимает заусенцы с только что сделанного отверстия. Меняет снова — использует резец для нарезки резьбы в отверстии.
Роботизированные захваты (Grippers)
Существует много разных захватов для роботизированных манипуляторов. Универсальный захват еще не найден. Сначала дизайнеры думали: лучший подход — сделать захват как человеческую руку. Позже начали менять мышление.
Если робот должен поднимать коробки весь день, нужны ли ему пальцы на руке? Скорее нет. Для мелких коробок лучше присоска. Для крупных — лучше робот с двумя руками. «Руки» или захваты могут быть сферой с наростами. Для больших тяжелых коробок — лучше зубья, заходящие под коробку и поддерживающие снизу.
Как во многом в жизни, «форма следует за функцией». Вид нужного захвата (или набора) зависит от вашего применения.
Сенсоры роботов
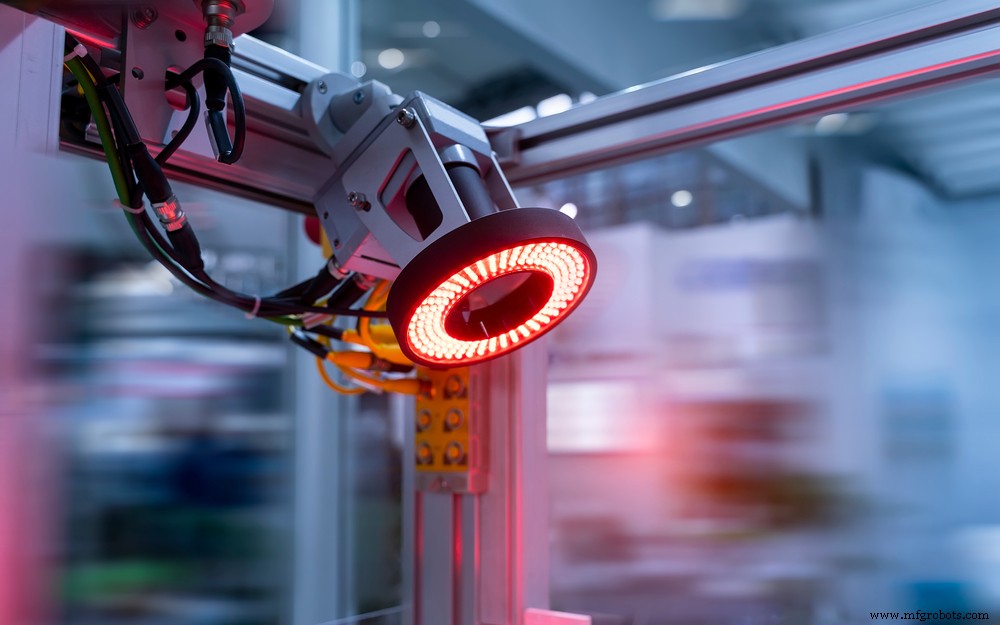
Сенсоры роботов — как человеческие чувства. Роботы могут видеть, слышать, иметь тактильное ощущение. Могут быть оснащены обонянием и вкусом. Промышленные роботы могут использовать «обоняние» для анализа качества воздуха в шахте. Детектируют вредные газы или утечки. Есть дегустационные роботы. Тестят качество еды, обнаруживают вредные химикаты.
Но самый частый робототехнический сенсор сейчас в промышленности — зрение. Рассмотрим основные типы сенсоров для роботизированного зрения.
Оптические сенсоры
Разнообразие оптических сенсоров для роботов впечатляет. Некоторые оптическими методами определяют шероховатость поверхности. Другие — толщину пленки. Третьи — точный цвет объектов. Робота можно оснастить микроскопом. Это открывает мир возможностей. Много замеров можно сделать микроскопом.
Оптические сенсоры могут мерить расход жидкости. Расход можно мерить и другими способами — электромагнитными сенсорами. Вид палки с лопастями, посылающей импульсы. Импульсы чаще при быстром вращении.
Позиция и скорость тоже можно мерить оптическими сенсорами. Им не обязательно быть камерами.
Лазерные сканеры
Внедрение лазерных технологий в промышленность изменило многое. Лазеры в ручных сканерах штрих-кодов. Точно измеряют обработанные детали. Лазеры меряют большие расстояния. Комплексные системы зрения используют лазеры. Компьютерное зрение значит, мобильные роботы могут автономно ориентироваться, избегая препятствий.
Лазерные сканеры штрих-кодов — быстрые, точные, дешевые. Некоторые ручные — для инвентаризации людьми. Ручные лазерные сканеры тоже в манипулировании материалами и производственных задачах. Лазерные сканеры штрих-кодов можно монтировать на AMR складов для помощи в комплектации. Сканеры на аэриальных дронах, летящих по проходам склада. Дроны читают штрих-коды и компьютерным зрением считают позиции в коробках. Аэриальные дроны делают инвентаризацию за долю времени от ручной.
Лазерные сканеры штрих-кодов не единственный способ учета. Можно RFID-сканеры. RFID (Radio Frequency IDentification) — преимущество: ярлык не обязан быть видимым, его все равно читают. Потому что RFID использует радиоволны, не свет. Но RFID-ярлыки дороже штрих-кодов.
Одно из частых применений лазерных сканеров — промышленное роботизированное зрение. Эти сканеры используют LiDAR (Light Detection And Ranging). LiDAR похож на RADAR. Радар изобретен во Вторую мировую — RAdio Detection And Ranging. В обоих принцип похож. LiDAR-сенсор посылает импульс эл.-магн. энергии, детектирует отражение от ближайшего объекта. Время отражения измеряется. Дольше время — дальше объект. Короче — ближе. Время пропорционально расстоянию от сенсора до объекта. Так лазеры точно меряют расстояние до точки.
Интересный факт: ученые NASA изобрели LiDAR в 1960-х для программы «Аполлон» на Луну. Одно из первых применений — измерение расстояния Земля-Луна.
LiDAR может быть 1D, 2D, 3D. Пример 1D — лазерный рулет. Быстро и точно меряете размеры комнаты или здания. Для промышленности: лазеры точно меряют глубину реза станка или роботизированной фрезеровки. Роботизированные руки с LiDAR меряют размер детали для контроля качества.
В 2D конфигурации лазерный луч сканируется туда-сюда. Сканирование может быть полным кругом или частью. Луч остается в двумерной плоскости. Для AMR эта плоскость горизонтальная, часто несколько см над полом. Так AMR использует LiDAR для детектирования объектов в пути. Эта осведомленность определяет, безопасно ли продолжить по плану. Если препятствие — робот может уйти вбок или остановиться.
Но 2D LiDAR имеет ограничение: не детектирует объекты выше или ниже плоскости сканирования. Робот фактически «слеп» к чему угодно, не в плоскости 2D LiDAR. 3D LiDAR преодолевает это.
С 3D LiDAR система сканирует луч в плоскости (как 2D), затем наклоняет плоскость вверх/вниз. Наклон означает покрытие трехмерного пространства. Минус 3D — нужно больше вычислительной мощности. Система собирает гораздо больше инфы, вызов — обработать всё в реальном времени. Нужен более мощный компьютер. Механика 3D LiDAR сложнее. Поэтому 3D сканеры дороже 2D. Зависит от применения, подходит 2D или 3D.
Конечно, у LiDAR есть ограничения. Прямое солнце может ослепить LiDAR. Однако LiDAR выдерживает более интенсивное солнце, чем многие сенсоры. Материал и цвет отражающего объекта влияют на точность LiDAR. Пыль, грязь, мусор могут забить линзу LiDAR — снижают чувствительность и точность.
Системы зрения (Vision systems)
Роботизированное зрение переживает революционные изменения. Не так давно оно было очень ограничено. Столько, что если робот детектировал препятствие — все, что мог — остановиться и позвать помощь. Сегодня автономные мобильные роботы объезжают препятствия. Различают людей и неживые объекты.
Разрешение и чувствительность камер выросли. ПО для обработки визуальных данных тоже улучшилось. Системы компьютерного зрения теперь распознают человеческие лица.
Камерное железо — важная часть решения зрения. Но запись сырых данных — недостаточно. Система зрения должна превращать данные в полезную инфу. Должна детектировать расстояние, скорость, направление объекта. Еще полезнее — если система узнает: объект — человек или вилочник. Способность понимать, что один объект — человек, другой — транспорт, называется семантика. Семантическое понимание среды критично для более интеллектуальных роботов.
Другое применение компьютерного зрения — комплектация заказов. Робот должен выцепить один объект, даже если он в куче других. Это picking from clutter (комплектация из хаоса). Роботу нужно идентифицировать не только объект, но и ориентацию: на краю, вверх дном. Определив — решает, как захватить. Это было сложно, но теперь есть системы, умеющие это.
Шансы высоки, что есть роботизированные системы зрения под ваши требования.
Роботизированное зрение через сенсорный фьюжн (Sensor Fusion)
Всё чаще роботизированные системы полагаются на комбинацию сенсоров. У каждого типа сенсоров свои сильные и слабые стороны. Даже один сенсор может дать вид «зрения» для роботизированной системы. Но комбинация — лучше. Объединение данных множества сенсоров называется сенсорный фьюжн. Сенсорный фьюжн делает робота более надежным, надежным и безопасным. По мере роста вычислительной мощности микросхем ждем больше сенсоров. Это сделает роботов умнее.
Контроллеры роботов
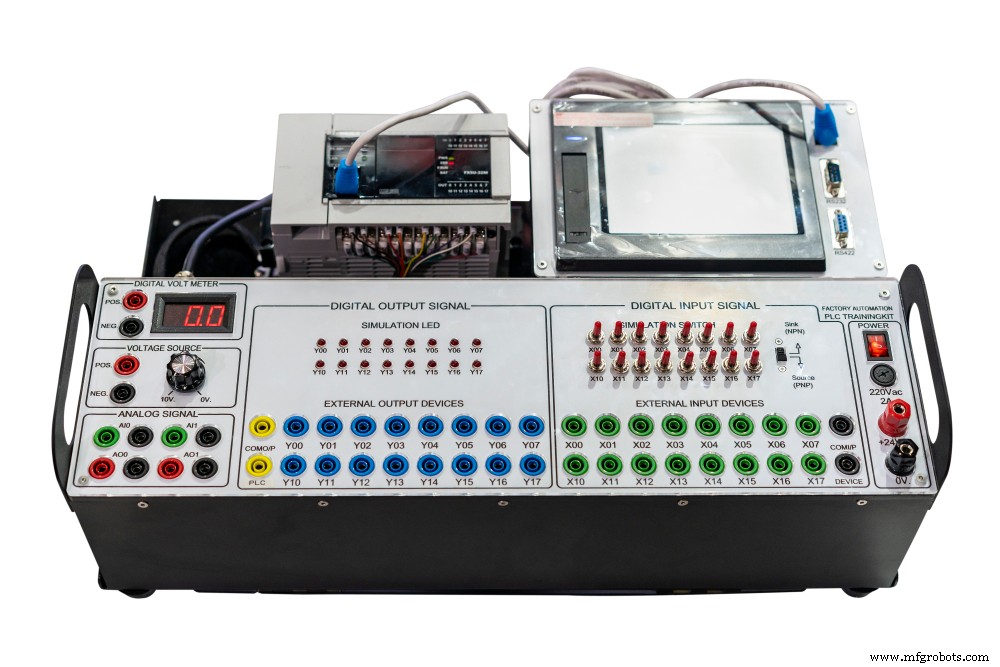
Контроллеры роботов бывают разной формы и размера. Некоторые — маленькие ручные планшеты. Для управления простой рабочей ячейкой. Другие — сложные производственные и логистические процессы. Контроллер робота критичен для определения того, насколько легко заставить роботную систему делать то, что нужно. Контроллер — ключевая часть качества работы робота.
Контроллеры отвечают за безопасность, логику и управление движением. Как быстро робот реагирует на внешнее событие — часто критическая мера контроллера. Некоторые применения нуждаются в более быстром отклике. Это определяет нужный тип контроллера. HMI (Human-Machine Interface) контроллера — еще важный аспект. Популярный HMI — «teach pendant» (обучающий пульт) — ручное планшетное устройство. Teach pendant используется при обучении робота. Когда робот готов к производству — teach pendant можно снять.
На заводе чаще жесткая проводная связь между контроллером и роботом. Проводное соединение дает надежный и безопасный интерфейс. Регуляции безопасности иногда требуют проводную связь. Не верно для AMR — AMR был бы бесполезен, если бы нужен провод к контроллеру! Беспроводные промышленные контроллеры тоже есть. Завися от применения, могут иметь преимущества над проводными.
Три широкие категории робототехнических контроллеров:
- PLC (Programmable Logic Controller — Программируемый логический контроллер)
- PAC (Programmable Automation Controller — Программируемый контроллер автоматизации)
- IPC (Industrial Personal Computer — Промышленный персональный компьютер)
PLC — старейшая технология и самый дешевый тип контроллера робота. Для простых применений, не нуждающихся в сложном управлении движением. Способность логирования данных у PLC тоже слабее других типов. У PLC меньше типов входов/выходов.
PAC — обновленная версия PLC. У PAC больше вычислительной мощности и возможностей. Очень широкий диапазон применений, где PAC подходит.
IPC — наибольшая вычислительная мощность, самый дорогой тип контроллера. Справляется с сложными движениями, коммуницирует через широкий спектр интерфейсов. IPC обрабатывает и хранит очень большие объемы данных.
Различия между этими тремя типами размываются со временем. Сегодня не три отдельные категории контроллеров. Скорее — континуум.
При выборе между контроллерами важен фактор ПО. Ищите прикладные пакеты ПО. Прикладной пакет определит, насколько легко запуститься. Также повлияет на то, сколько поддержки ждать для ваших нужд.
Батареи роботов
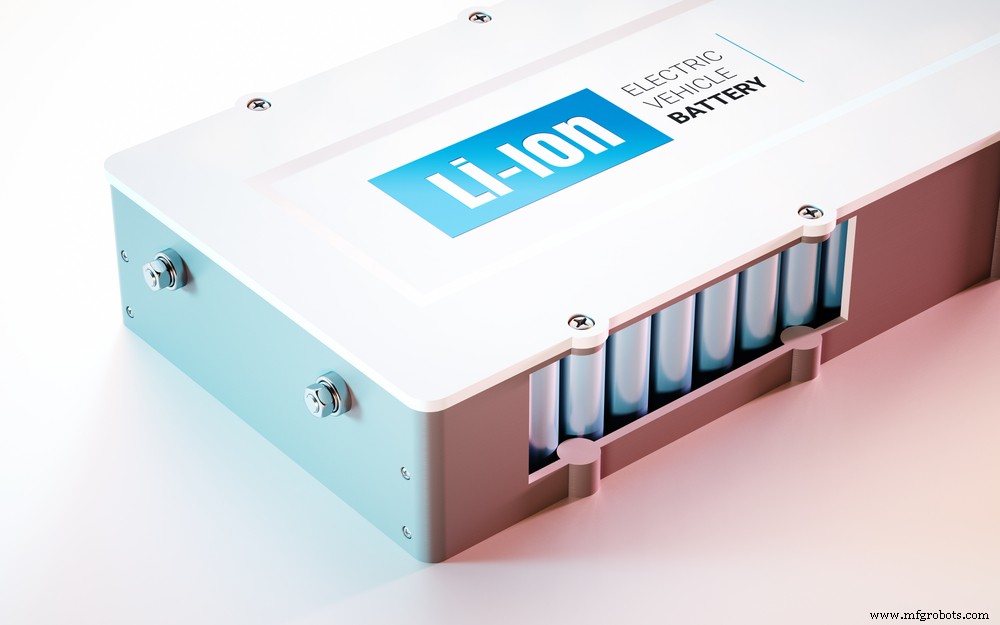
Развитие батарейных технологий затронуло широкую полосу электроники. Лучшие батареи — большее время работы, меньшие интервалы зарядки. Улучшения сделали AMR практичными и рентабельными.
Базовые вещи при выборе батареи для робота: химия, емкость, зарядка.
Химия батареи робота обычно одного из типов:
- NiMh: Никель-металл-гидридные батареи — еще самый частый тип для роботов. Хорошая ценность за счет соотношения вес/емкость, очень мало «эффекта памяти». Эффект памяти — ограничение некоторых батарей: нужно полностью разрядить перед зарядкой. Иначе теряете часть емкости при каждом заряде.
- NiCd (Никель-кадмиевые) страдают от эффекта памяти и вытесняются другими типами.
- Lead Acid (Свинцово-кислотные) — высокая емкость, низкая стоимость.
- LiPo (Литий-ионные полимерные) — часто просто «литиевые батареи». Быстро становятся выбором №1 для роботов за высокое соотношение емкость/вес. Не страдают от эффекта памяти.
Вопросы при рассмотрении разных батарей: Сколько времени зарядка? Есть ли у зарядки защита от перезаряда? Беспроводная зарядка тоже полезна для роботов. Упрощает зарядку — роботу не нужна точная позиция на зарядной станции.
База/Монтажная система робота
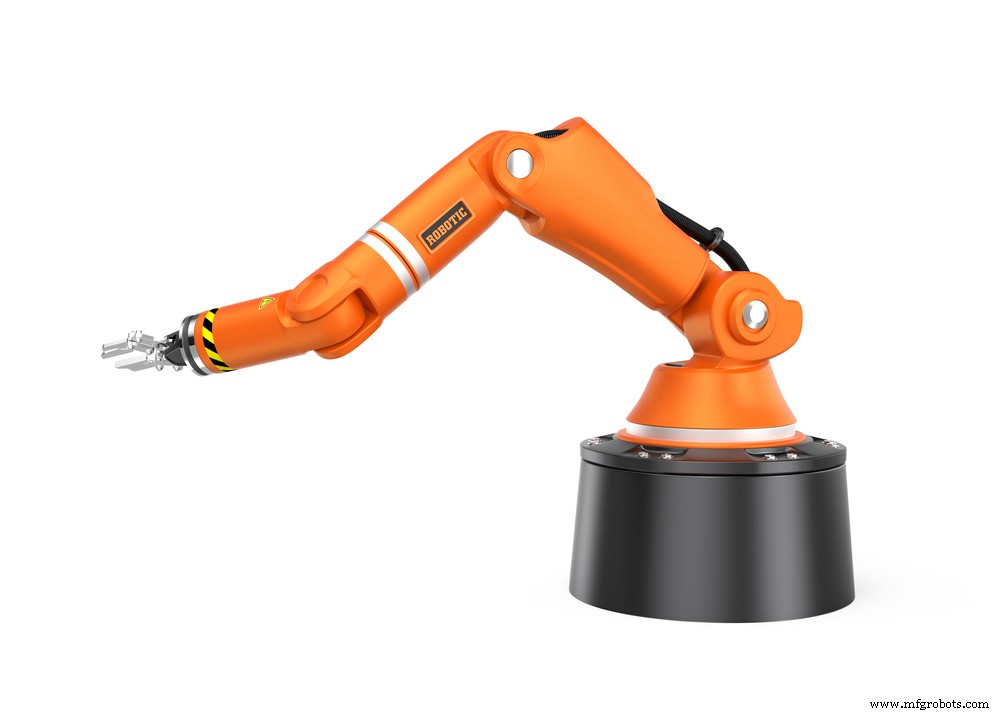
Стационарные роботы с манипуляторами должны быть надежно закреплены для работы. Много вариантов для выбора.
Пьедестальная база полезна, когда нужно поднять манипулятор. Рука может потребоваться поднять для доступа к конвейерам и рабочим поверхностям. Базы можно болтами к полу. Базы могут иметь колесики — для легкого перемещения.
Есть применения, идеальные для инвертированного монтажа робота. Есть специальные базы для этого. Инвертированная ориентация часто максимизирует вылет руки. Другие применения могут требовать вертикальный монтаж — крепление к боку станка. Определив позицию, ПО, идущее с манипулятором, нужно скорректировать.
Модульные монтажные системы для крепления сенсоров. Примеры: камеры, кабели, шланги. Некоторые монтажные системы для сенсоров лучше по силе и долговечности. Другие — гибкость и легкий вес для переносимости. Регулируемые рычаги позволяют правильное позиционирование сенсоров и кабелей.
Компоненты безопасности роботов
Роботы могут избавить людей от грязной, скучной и опасной работы. И улучшить безопасность условий труда. Но если использовать неправильно — роботы становятся опасным риском. Обеспечение безопасности автоматизации — высший приоритет.
Безопасные ПЛК роботов (Robot Safety PLCs)
Обычный ПЛК обычно имеет один микропроцессор. Память и цепи ввода/вывода. Безопасный ПЛК имеет встроенную избыточность. У безопасного ПЛК может быть 2, 3 или 4 процессора. Watchdog-цепи проверяют здоровье каждого процессора. Если что-то идет не так — watchdog звучит тревогу.
У некоторых ПЛК может быть выход без соответствующего входа. В отличие, безопасный ПЛК имеет соответствующие входы и выходы. Это значит, можно постоянно тестировать правильность соединения и здоровье цепи.
Есть применения, где обычный ПЛК нормален. ПЛК имеет функции аварийной остановки (e-Stop). Могут включать световые завесы или датчики приближения. Может быть достаточно для безопасности ваших ассоциированных. Но есть многие применения, где безопасный ПЛК — лучший выбор. Одна дорогая ошибка или авария может далеко перевесить доп. стоимость безопасного ПЛК.
Сенсоры безопасности роботов / Лазерные сканеры / Световые заборы
Как одновременно улучшить продуктивность и безопасность? Разнообразие способов.
Лазерные зонные сканеры детектируют присутствие людей рядом с промышленным роботом. Лазерный сканер может инструктировать робот замедлиться, если кто-то входит в внешнюю зону. Замедление — например, 50% обычной скорости. Если кто-то во вторую зону, ближе к роботу — скорость до 25%. Если человек в ближайшей зоне — робот останавливается. Пользователь определяет размеры зон. Пользователь настраивает реакции робота.
Разнообразие устройств безопасности можно и должно использовать с роботами. Крупные и тяжелые роботы нуждаются в более высоком уровне безопасности. Популярный метод — световой забор или световая завеса. «Забор» — лучи света вокруг промышленного робота. Если что-то прерывает лучи — робот может уйти в аварийную остановку.
Ограждения роботов (Robot Fencing)
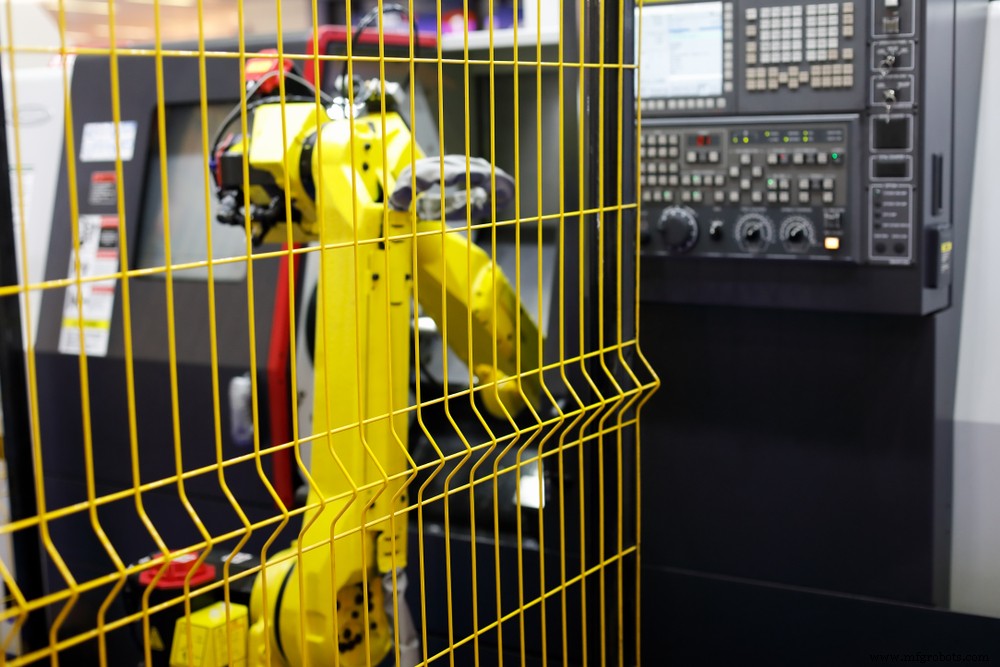
Иногда самый безопасный способ сохранить продуктивность и безопасность — огородить робота в отдельную зону. Разнообразие таких ограждений. Разные фичи: высота забора, размер отверстий в материале. Стойки с самоустанавливающимися ножками — иногда желательны. Сила забора — тоже соображение. Материал: металлическая сетка, перфорированный металл, оргстекло? Ваше применение может требовать материал, защищающий от тепла или электричества.
Конвейерные ленты
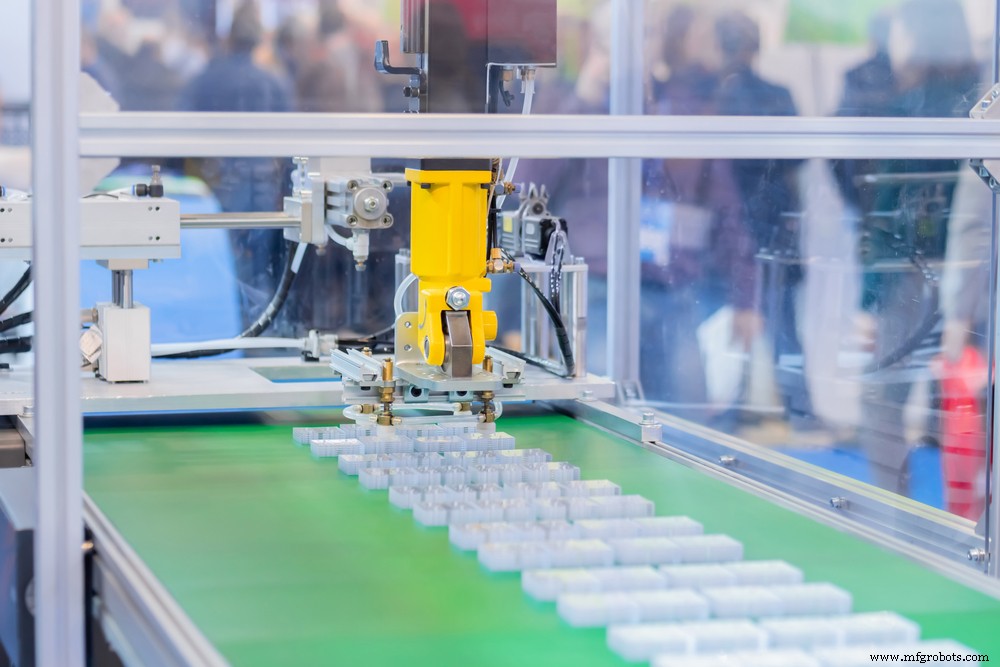
Роботы и конвейерные системы — частые спутники. Робот может забирать предметы с конвейера для начала цикла, или класть детали на конвейер в конце цикла. И, конечно, может делать оба.
Много типов конвейерных систем для выбора. Некоторые легко санитизируются — хорошо для пищевой переработки. Другие фичи: скорость и ширина конвейера. Высота, угол максимального наклона, грузоподъемность — все соображения.
Вибрационные питатели
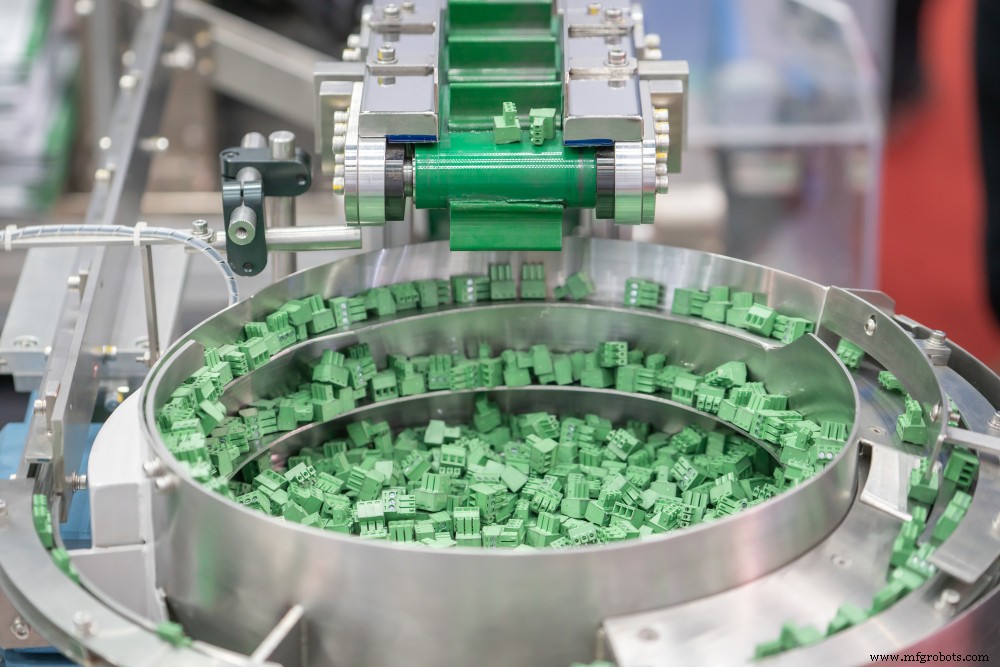
Роботы хорошо сочетаются с вибрационными питателями. Особенно для pick-and-place и сборочных операций. Мелкие детали подаются в вибрационный питатель. Питатель движет детали к роботу. Питатель может ориентировать детали в одну позицию. Это упрощает захват роботом.
Как подобрать идеальную робототехническую запчасть или компонент для вашей организации
HowToRobot — глобальная платформа, помогающая компаниям успевать в автоматизации. У HowToRobot мировой каталог более 15 000 компаний робототехники. Значит, вы найдете тип робототехнического компонента, идеально подходящий для вашего применения.
Можете уже знать, какой тип запчасти или компонента нужен. Тогда можете получить котировки, продуктовую инфу и цены от множества вендоров.
Обратите внимание: независимые эксперты HowToRobot помогут навигировать процесс. Нажмите здесь для записи на консультацию с экспертным советчиком.
Промышленный робот
- 12 обязательных шаблонов обслуживания для оптимизации операций и снижения админ-бремени
- Роботы для упаковки 101: типы, применение и бесшовная интеграция
- Экспертное руководство по обслуживанию подъемников и ключевым запчастям
- Топ-5 рисков безопасности кранов и как их устранить
- Основы автоматизации: руководство новичка по роботизированной интеграции
- Мастерство проектирования механически обрабатываемых деталей: всеобъемлющее руководство
- Производство точных механических компонентов: полное руководство
- Высокоточные авиационные компоненты: двигатели, крылья и др.
- Услуги финишной обработки точных деталей и компонентов
- Эффективное детектирование и устранение утечек в промышленных пневмосистемах