



Продвинутый алгоритм ортогональной переменной оптимизации повышает производительность коммуникационных систем
Эта статья обсуждает алгоритм нахождения оптимальной скорректированной точки в двумерном пространстве с ортогональными входными векторами. Алгоритм решает уравнения пересекающихся окружностей на основе измеренных точек данных.
Несколько ключевых метрик производительности системы определяются ортогональными входными параметрами, соответствующими амплитуде и фазе; два примера — подавление несущей квадратурного модулятора и подавление боковой полосы. Эти параметры улучшаются за счёт оптимизации баланса DC-смещения и баланса амплитуды и фазы между квадратурными базополосными входами модулятора.
Поскольку нахождение оптимальной настройки этих параметров нетривиально в двумерном пространстве, в этой статье я обсужу Python-алгоритм для нахождения оптимальной скорректированной точки в двумерном пространстве с ортогональными входными векторами. Алгоритм решает уравнения для пересекающихся окружностей на основе измеренных точек данных и находит оптимальную точку всего за четыре итерации. Для иллюстрации техники я использовал интегрированный ЦАП Texas Instruments (TI) AFE7070 и параметр подавления несущей квадратурного модулятора.
Оптимизацияspurious излучений
Коммуникационные системы стремятся минимизировать spurious излучения. Некоторые из этих spurious излучений возникают из-за несоответствия ортогональных входных сигналов. Например, несоответствие DC-смещения и небаланс амплитуды/фазы будут влиять на параметры подавления несущей и подавления боковой полосы соответственно в аналоговых квадратурных модуляторах. Настройка входных переменных к оптимальному набору минимизирует spurious выход.
Рисунок 1 представляет измеренный параметр как величину (r) вектора от оптимизированной точки [x0,y0] к фактической точке на двумерной плоскости. Значение параметра ограничено [0,1], единичная окружность. 0 представляет полную компенсацию или отсутствие сигнала, а 1 — отсутствие компенсации или полный сигнал. В децибеловой шкале функция ограничена [-inf,0]. Окружность радиуса r представляет все возможные x,y точки, достигающие той же величины.
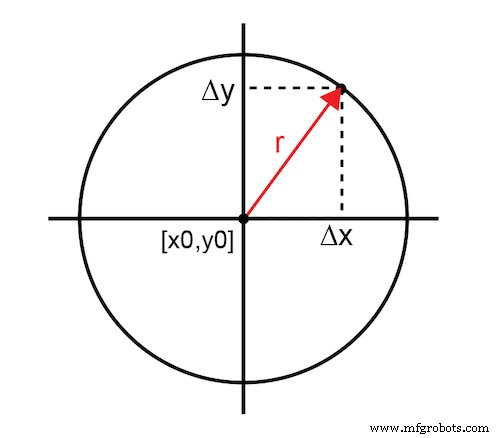
Рисунок 1. Вектор от оптимизированной точки к фактической точке
Уравнение 1 представляет функцию в её простейшей форме:
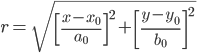 (1)
Константы [a0,b0] представляют системно-зависимые нормировочные факторы для поддержания максимального результата менее 1. Технически Уравнение 1 описывает эллипс, так как масштабные факторы для каждой независимой переменные не обязаны быть одинаковыми. Для простоты в этом анализе a0 равно b0, так что кривые действительно являются окружностями.
Цель — найти оптимальную точку [x0,y0], минимизирующую измеряемый параметр (r) максимально быстро. Нахождение этой точки эффективно со статистически варьирующимися входными параметрами — сложная задача. Традиционный метод проб и ошибок использует последовательные попытки для сужения до оптимальной точки. Хотя это даёт желаемое решение, оно занимает слишком много итераций, когда время сходимости критично, необходимый новый метод.
Пересекающиеся окружности
Идеально, ровно три измерительные итерации с использованием пересекающихся окружностей определяют оптимальную точку. Первый измеренный результат в произвольной входной точке [x1,y1] определяет бесконечные возможности для оптимальной точки, представленные окружностью А радиуса r1. Добавление второй точки данных даёт другой бесконечный набор данных, представленный окружностью B; однако пересечения двух окружностей сужают решение до двух точек. Третья точка данных и соответствующая окружность C предоставляют третью кривую, где есть только одна точка взаимного пересечения. Эта точка пересечения и есть оптимальная точка. Рисунок 2 показывает прогрессию пересекающихся окружностей, кульминационирующую в определённой оптимальной точке.
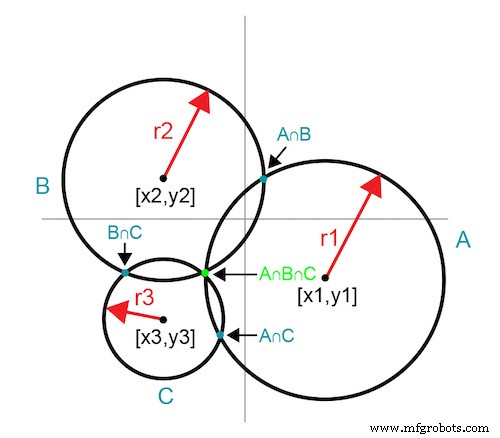
Рисунок 2. Пересекающиеся окружности раскрывают общую точку пересечения
Эта техника раскрывает оптимальную точку ровно за три итерации. Четвёртая итерация измеряет оптимальную точку для подтверждения и документирования результата.
Рисунок 3 иллюстрирует технику устранения одной итерации за счёт использования эмпирически известной граничной информации в x-y плоскости. Выберите начальную точку в одной из граничных точек так, чтобы первая кривая (A) была 90-градусной дугой. Выберите вторую точку на первой дуге, двигаясь либо в x, либо в y направлении.
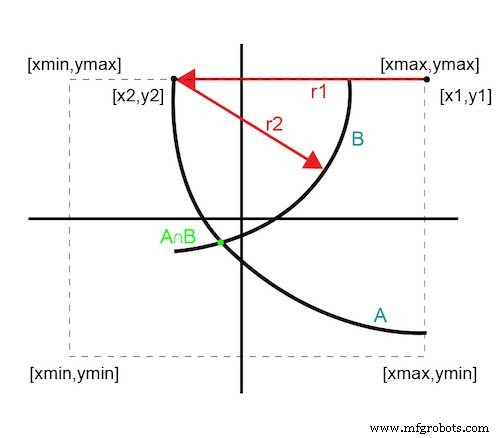
Рисунок 3. Решение за две итерации
Поскольку вторая точка всё ещё на граничном крае, её кривая — суборга 180-градусная дуга. Пересечение этих двух кривых даёт единственную оптимальную точку. Этот подход раскрывает оптимальную точку всего за две итерации и подтверждает её тремя.
Последовательное приближение окружностей
Оптимальное решение зависит от точности математического уравнения. В реальной измерительной ситуации несколько предположений или ошибок влияют на результаты. Измеряемые сигналы очень малы; шум и допуски измерений вносят ошибки. Использование идеальных окружностей вместо эллипсов вносит некоторую неопределённость. Предположения масштабных факторов, необходимые для решения множественных уравнений, также вводят неопределённость. Эти ошибки и предположения переводятся в нечёткость кривых.
Рисунок 4 иллюстрирует, как нечёткие кривые не гарантируют точную точку пересечения; вместо этого они определяют область сходимости.
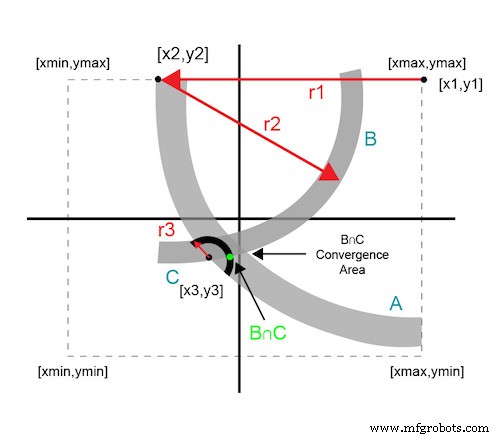
Рисунок 4. Последовательное приближение пересечения окружностей
Каждая дополнительная точка данных использует данные предыдущей итерации. Последующие окружности сходятся к области решения, находящейся внутри минимального порога системы.
Пример измерения
Пример использует ЦАП AFE7070 и оптимизирует параметр подавления несущей. AFE7070 — удобная платформа, так как ЦАП и модулятор интегрированы. Дисбаланс DC-смещения на квадратурных входах модулятора определяет производительность подавления несущей. AFE7070 имеет внутреннюю цифровую функцию тонкой настройки для микроуправления балансом DC-смещения. Не требуется много; разрешение в масштабе микровольт.
Параметры x,y для примера — целочисленные цифровые шаговые значения, управляющие уровнем DC на квадратурных входах. Предыдущий статистический сэмплинг устройства предоставил x,y границы входных переменных, а также таблицы шагов, используемые в расчётах. Таблицы шагов предоставляют «конвертацию» измеренного подавления несущей в децибел-милливаттах в дельта-x (или дельта-y) фактор.
Высокое (или, иначе говоря, плохое) измеренное значение означает, что настройка далеко и требует большую дельту для достижения оптимальной точки. И наоборот, низкое значение означает, что точка уставки близка и нуждается в малой коррекции. Этот кусок «домашней работы» необходим для обеспечения, чтобы начальные точки предположения не были слишком далеки, и для сокращения времени итераций до абсолютного минимума.
Рисунок 5 показывает Python-алгоритм, находящий оптимальные входные переменные за четыре итерации или меньше.
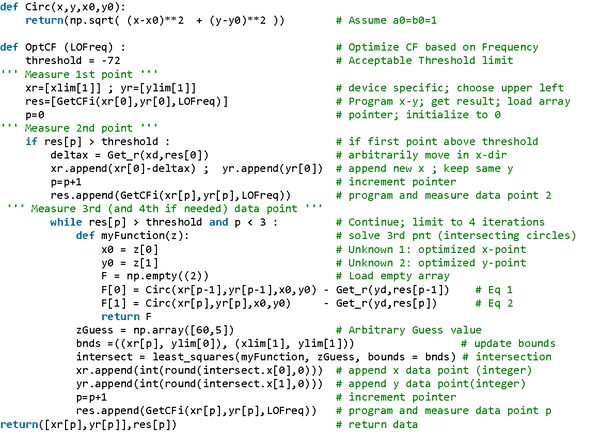
Рисунок 5. Python алгоритм оптимизации
Функции «Get_r» и «GetCFi» — устройственно-специфические измерения. Я опустил код для краткости, так как он несущественен для демонстрации алгоритма оптимизации. В ваших приложениях эти функции относятся к программированию и измерению параметра устройства в вашей системе.
Заключение
Для ЦАП AFE7070, в большинстве случаев, алгоритм оптимизирует подавление несущей в пределах трёх итераций и менее чем за 1.7 с, ограниченный в основном временем установки и сканирования спектроанализатора. Предыдущие поэтапные методы занимали почти 20 итераций и более 20 с для завершения. Этот алгоритм представляет улучшение скорости более чем в 10 раз по сравнению с традиционным подходом. Другие параметры коммуникационных систем, зависящие от ортогональных входных переменных усиления и фазы, также могут использовать этот алгоритм для эффективного наведения на оптимальное решение.
Индустрийные статьи — форма контента, позволяющая промышленным партнёрам делиться полезными новостями, сообщениями и технологиями с читателями All About Circuits способом, не подходящим для редакционного контента. Все индустриальные статьи подлежат строгим редакционным руководящим принципам с целью предложения читателям полезных новостей, технической экспертизы или историй. Точки зрения и мнения, выраженные в индустриальных статьях, принадлежат партнёру и не обязательно отражают позицию All About Circuits или его авторов.
Промышленный робот
- Практическая таксономия для систем Industrial Internet of Things (IIoT)
- Проектирование адаптивных производственных систем для Индустрии 4.0: использование IIoT и RTI Connext
- Трансформация ERP для современного производства: раскрытие гибкости, автоматизации и роста
- Как роботизированное зрение улучшает автоматизацию: ключевые преимущества и приложения
- 5-летний дедлайн: ускорение внедрения интеллектуальных систем в предприятиях
- 10 ключевых автоматизированных рабочих процессов для производителей на платформе MachineMetrics
- 10 проверенных стратегий повышения эффективности и безопасности склада
- Оптимизация процессов с точным сбором полевых данных
- Роботизированная автоматизация: Драйвер эффективности и роста в Индустрии 4.0
- Установка надежной базовой линии для максимизации производительности системы