



Снижение шума и вибрации в системах с шаговыми двигателями с QuietStep от Allegro
Шаговые двигатели отлично подходят для точного позиционирования, но пульсация момента и искажение тока могут ухудшать производительность. Откройте алгоритм QuietStep от Allegro MicroSystems — проверенное решение для более тихой и плавной работы.
Шаговые двигатели обеспечивают точное открытое позиционирование и удерживающий момент на нулевой скорости без датчиков, делая их идеальными для применений: системы CCTV, 3D-принтеры, станки ЧПУ, текстильные машины, роботы pick-and-place — превосходя обычные DC или BLDC двигатели во многих контекстах.
Эффективный контроль шума и вибрации критичен. В CCTV любая вибрация мотора попадает на матрицу изображения и гимбал, деградируя качество видео. В 3D-печати пульсация момента и резонанс дают артефакты. Минимизируя вибрацию, производители получают более чёткие изображения, печати с высшим разрешением и более тихое оборудование.
Проприетарные алгоритмы теперь позволяют производителям резать шум и вибрацию, сглаживая пульсацию момента и искажение тока. Понимание корневых причин вибрации — и как они переводятся в слышимый шум — необходимо перед изучением решений. Сначала изучим основы работы шагового двигателя.
Основы шагового двигателя
Биполярный шаговый двигатель — это DC-двигатель с дискретными полюсными позициями, составленный из множества катушек, сгруппированных в две фазы. Отношение токов между двумя фазами определяет, как ротор позиционируется между двумя обмотками. Таким образом, шаговый двигатель может делить свою позицию между двумя полюсами на меньшие приращения — микрошаги.
Ток в каждой обмотке шагового двигателя можно сложить векторно, где величина вектора — это момент. Рассматривая токи двух фаз в полярном пространстве, мы можем визуализировать вектор, вращающийся через каждый электрический цикл.
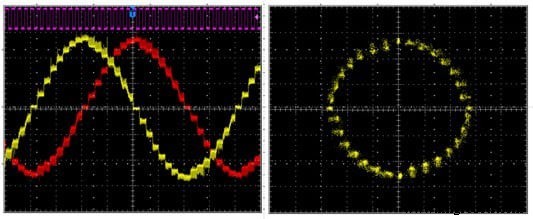
Рисунок 1. Фазные токи биполярного шагового двигателя в интервале 1/8 шага: левая панель — временная область; правая — полярная.
Во временной области момент определяется как сумма площадей под двумя кривыми. В полярной области величина вектора — это момент. Когда момент постоян через каждый электрический цикл, двигатель работает плавно. Вариации момента — известные как пульсация момента — генерируют вибрацию и слышимый шум, особенно когда двигатель не в резонансе.
Управление шаговым двигателем (управление током)
Широтно-импульсная модуляция (ШИМ) управления током — самый распространённый способ привода шагового. ШИМ-отсечением выхода контроллер ограничивает ток в каждой обмотке для поддержания желаемой позиции ротора.
Природа ШИМ-управления тока вносит пульсацию тока, определяемую заполнением, индуктивностью двигателя и напряжением питания. Чтобы минимизировать пульсацию, контроллер может формировать спад тока во время ШИМ-выключения через различные режимы спада.
Частые режимы спада: быстрый спада — даёт жёсткое управление током, но большую пульсацию; медленный спад — меньшая пульсация, но подвержен искажению, когда обратный ЭДС ограничивает скорость уменьшения тока.
Когда ток обмотки падает, медленный спад не может снизить ток достаточно быстро, приводя к искажению на спадающем фронте. Быстрый спад даёт большую пульсацию, но сохраняет точное регулирование тока.
Комбинируя быстрый и медленный спад в одном ШИМ-цикле — так называемый смешанный спад — можно достичь компромисса, уменьшающего пульсацию при сохранении управления током. Выключенное время делится на участок быстрого спада и участок медленного спада, или наоборот, в зависимости от реализации.
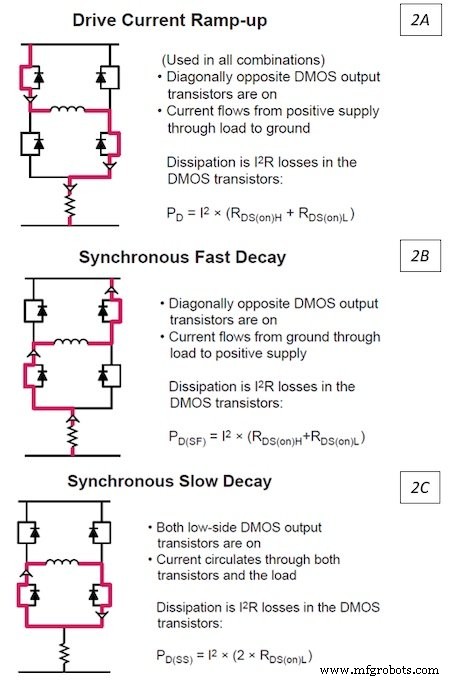
Рисунок 2. Пути тока в полном мостовом драйвере: режимы привода и спада.
Однако фиксированное отношение смешанного спада может вызывать искажение при нарастании или спаде тока, особенно для двигателей с определёнными LR-постоянными времени. Нужен адаптивный подход для поддержания низкой пульсации во всех условиях работы.
Новый подход к снижению пульсации момента
Allegro MicroSystems представила QuietStep — проприетарный алгоритм, динамически регулирующий долю быстрого спада цикл-за-циклом. Начиная с медленного спада и добавляя быстрый спад только при необходимости, QuietStep достигает точного регулирования тока с минимальной пульсацией, без необходимости сложного ПО или внешних компонентов.
По сравнению с традиционным смешанным спадом, QuietStep уменьшает пульсацию тока примерно в два раза, сохраняя точное управление током на протяжении всего электрического цикла.
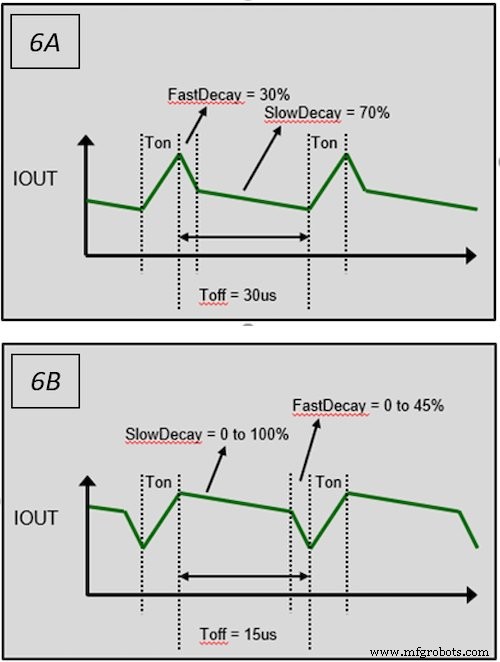
Рисунок 3. Динамическая корректировка спада QuietStep против фиксированного смешанного спада.
Снижение системной пульсации тока напрямую уменьшает вибрацию и слышимый шум, улучшая качество изображения в CCTV и точность печати в 3D-принтерах. Технология также полезна для широкого спектра мотор-контрольных применений — от умных дверных замков до систем точного зрения.
Внедрение QuietStep с драйверами биполярных шаговых двигателей
При интеграции в современные микрошаговые драйверы, такие как Allegro A5984, QuietStep автоматически оптимизирует формы тока на широком диапазоне скоростей и характеристик двигателей. Драйвер поддерживает биполярные шаговые двигатели от полного шага до 1/32 шага, с выходной способностью до 40 В и ±2 А.
Внедрение QuietStep упрощает системный дизайн, уменьшает потребность во внешней настройке и даёт измеримые выигрыши в точности шага, снижении шума и контроле вибрации.
Узнайте больше о драйвере A5984 и технологии QuietStep на странице продукта A5984.
Allegro MicroSystems — глобальный лидер в решениях питания и сенсорики для управления движением и энергоэффективных систем. Для дополнительной информации посетите сайт Allegro MicroSystems.
Индустриальные статьи — форма контента, позволяющая партнёрам делиться полезными новостями, сообщениями и технологиями с читателями All About Circuits там, где редакционный контент не подходит. Все индустриальные статьи подчиняются строгим редакционным правилам для предоставления читателям полезных новостей, технической экспертизы или историй. Точки зрения и мнения в индустриальных статьях принадлежат партнёру и не обязательно совпадают с позицией All About Circuits или его авторов.
Промышленный робот
- Разрешающие и блокирующие цепи в промышленных системах управления
- Шаговые двигатели: типы, характеристики и практические применения
- Renesas расширяет линейку RX24T и RX24U MCU высокотемпературными G-версиями для управления двигателями
- Nanotec CL4-E: компактный высокопроизводительный контроллер двигателей для BLDC и шаговых моторов
- Исследование возможностей и ограничений генетических алгоритмов
- Роботизированная TIG-сварка: бесподобная точность и качество для промышленного производства
- IQ Motion Control представляет передовые экономичные сервоприводы для робототехники и промышленности
- Сервоприводы vs Шаговые двигатели: проясняем современную серую зону
- Интеграция безопасности в системы управления движением: повышение производительности без компромиссов
- Связывание систем управления: доверенные коммуникационные интерфейсы для датчиков позиции и движения