



Шаговые двигатели: типы, характеристики и практические применения
Шаговый двигатель против сервопривода
Шаговый двигатель — это цифровой двигатель, который перемещает ротор дискретными шагами, а не вращается непрерывно. Когда он под напряжением, но остановлен, он удерживает нагрузку с надежным удерживающим крутящим моментом. Массовое внедрение шаговых двигателей за последние два десятилетия стало возможным благодаря твердотельным драйверам, напрямую взаимодействующим с микропроцессорами, предлагая дешевое, низкосложное решение для точного управления движением.
Сервоприводы, предшественники шаговых двигателей, объединяют двигатель, энкодер и усилитель ошибки для высокопроизводительного управления движением. Их дополнительные компоненты увеличивают стоимость и сложность, и они обычно резервируются для применений, превышающих пределы крутящего момента или скорости шаговых. Для большинства задач — где важны умеренная скорость, хорошая точность и доступная цена — шаговый двигатель является выбором по умолчанию.
Исторически шаговые двигатели позиционировали головки чтения-записи гибких дисков и использовались в ранних жестких дисках. Современные жесткие диски полагаются на высокоскоростные голосовые катушки сервоприводов, способные на позиционирование за доли миллисекунды.
Сервоусилители — линейные устройства, требующие тщательной настройки усиления и фазы под механическую нагрузку. В отличие от них, драйверы шаговых — простые ключи вкл/выкл, подающие ток в обмотки. Это делает электронику управления шаговыми дешевле и проще в проектировании.
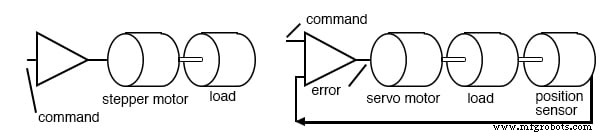
Шаговый двигатель против сервопривода
Характеристики
Шаговые двигатели надежны и недороги, так как ротор — сплошной цилиндр, часто постоянный магнит, без контактных колец или коллекторов. Статор ламинирован и может содержать от двух до пяти фаз обмоток. Поскольку они не предназначены для непрерывного вращения, шаговые обычно характеризуются крутящим моментом, а не мощностью.
- Крутящий момент варьируется от нескольких унц-дюймов в крошечных «монетных» блоках до более 1000 унц-дюймов (≈10 Н·м) в крупных 4-килограммовых двигателях.
- Кривые скорость-крутящий момент показывают, что удерживающий крутящий момент высок, но доступный крутящий момент падает с ростом скорости, в конечном счете достигая нуля на максимальной рабочей скорости, определяемой инерцией двигателя и нагрузки.
- Угол шага зависит от конструкции: 90° (4 шага на оборот) до 0.75° (500 шагов на оборот). Драйверы могут удвоить разрешение через полушаги.
- Максимальная пусковая частота и втягивающий крутящий момент ограничивают, как быстро двигатель может разгоняться из покоя; вырванный крутящий момент определяет максимальную нагрузку, которую двигатель может удержать без потери шагов.
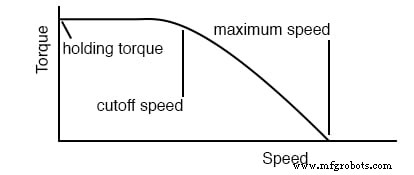
Скоростные характеристики шагового двигателя
Типы шаговых двигателей
Переменного магнитного сопротивления
Эти шаговые опираются на магнитный поток, ищущий путь наименьшего сопротивления. Ротор — мягкожистый цилиндр с выступающими полюсами; при возбуждении он выравнивается с вращающимся статорным полем, минимизируя воздушный зазор. Они имеют большие углы шага и развивают малый удерживающий крутящий момент при обесточивании.
Пример: трехфазный двигатель переменного магнитного сопротивления имеет угол шага 30°. Его последовательность шагов может быть иллюстрирована простым шаблоном вкл/выкл коммутации, как показано ниже.
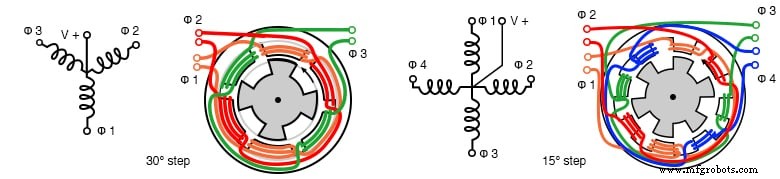
Трехфазный шаговый двигатель переменного магнитного сопротивления
Расчет угла шага:
ΘS = 360°/NS, ΘR = 360°/NR, ΘST = ΘR – ΘS NS = число полюсов статора, NR = число полюсов ротора
Поскольку у ротора меньше полюсов, чем у статора, ротор движется на меньший угол за шаг статора, давая более тонкое разрешение.
Постоянный магнит
Эти шаговые имеют цилиндрический ротор-постоянный магнит. Статор обычно имеет две обмотки, которые могут быть со средней отпиской для однополярного привода или запитаны с чередующейся полярностью для биполярного. Они демонстрируют удерживающий крутящий момент при обесточивании и имеют большие углы шага (часто 7.5°–90°).
Варианты привода:
- Волновой привод возбуждает одну катушку за раз — просто, но меньший крутящий момент.
- Полный шаг возбуждает обе катушки одновременно — больший крутящий момент.
- Полушаг чередует волновой и полный шаг — удваивает разрешение.
Однополярная обмотка (4-, 6-, 5- или 8-проводные конфигурации) позволяет использовать одно полярное питание, но требует больше выходов драйвера. Биполярная обмотка дает больший крутящий момент, но нуждается в более сложном драйвере.
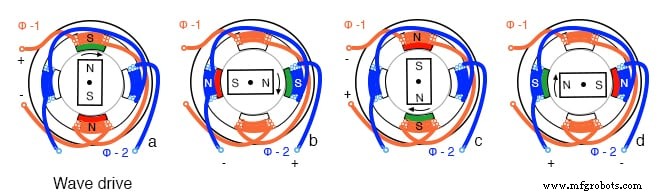
Последовательность волнового привода PM
Типичная конструкция: 24-полюсная банковая с 12 переплетенными пальцами на фазу, дающая углы шага 15°.
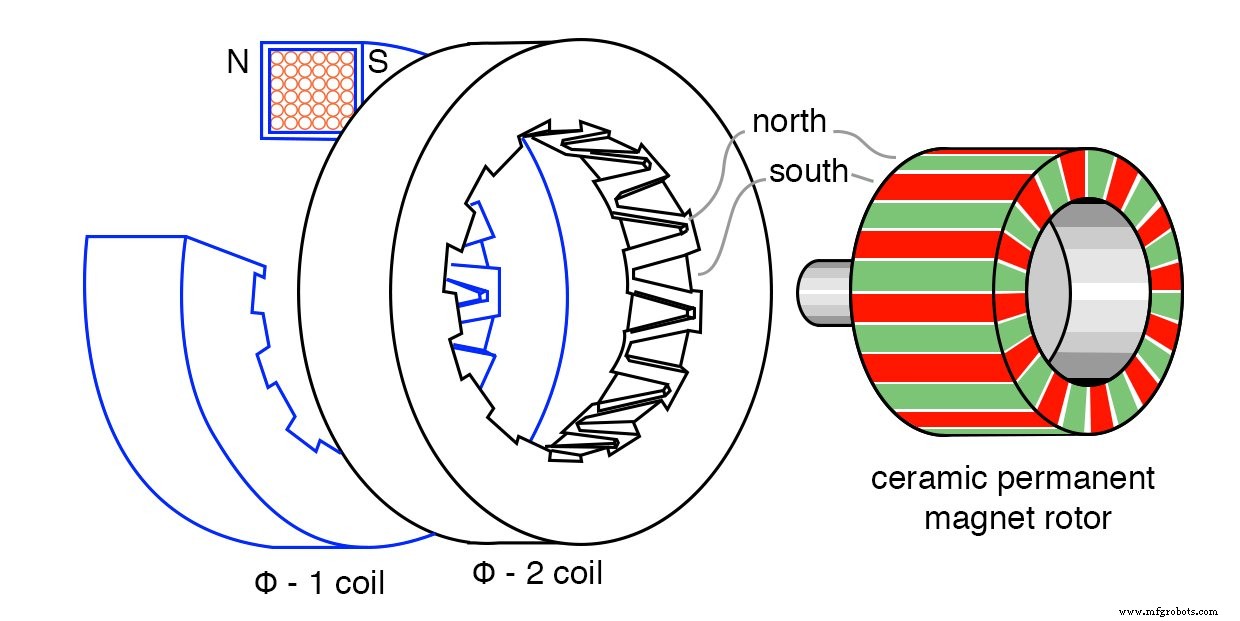
24-полюсная банковая шаговый двигатель постоянного магнита
Гибридный
Гибридные шаговые сочетают зубья мягкого железа двигателя переменного магнитного сопротивления с ротором-постоянным магнитом PM, давая очень малый угол шага. Ротор имеет радиальные зубья мягкого железа, смещенные на половину зуба, в то время как статор имеет соответствующие зубья. Две фазы смещены на четверть зуба, позволяя двигателю делать шаги в 192 позиции на оборот в показанном примере.
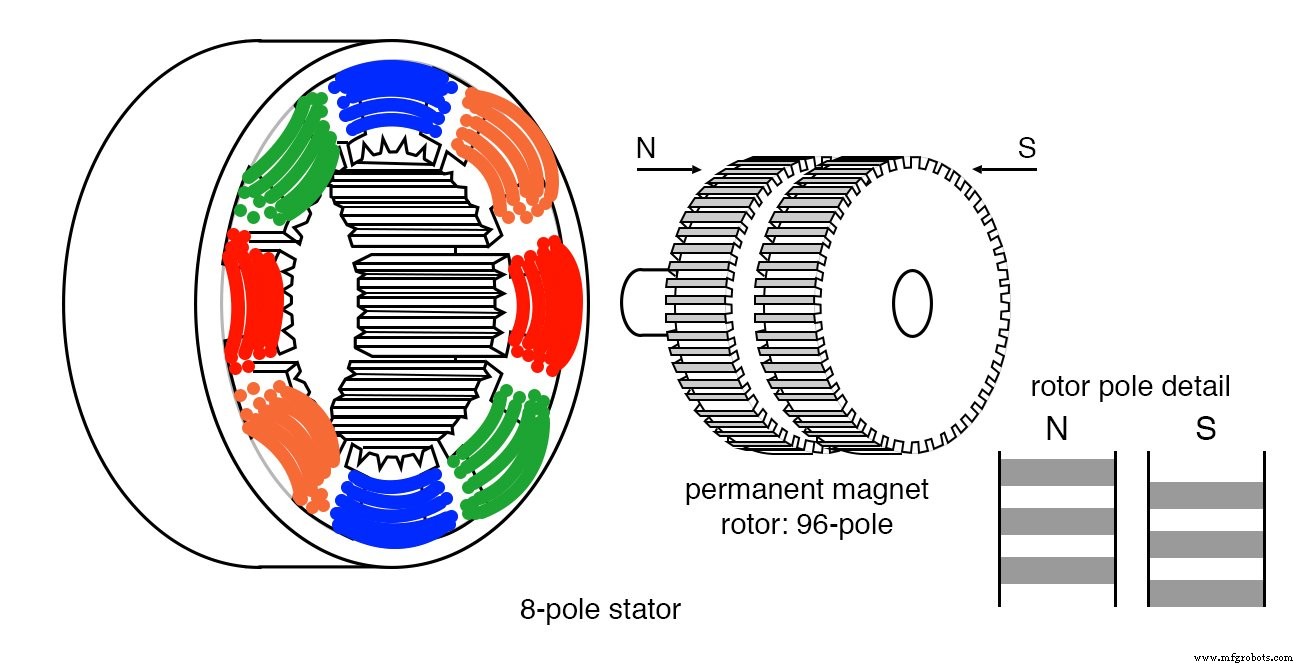
Гибридный шаговый двигатель
Применения
- Позиционирование головок гибких дисков и ранних жестких дисков.
- Принтеры и копиры (продвижение бумаги).
- 3D-принтеры, ЧПУ-фрезеры и роботизированные манипуляторы, где требуется точное позиционирование.
- Потребительская электроника (например, жимбалы камер, роботы-игрушки).
Резюме
- Переменное магнитное сопротивление: мягкожистый ротор, большой угол шага, нет удерживающего крутящего момента.
- Постоянный магнит: ферритовый ротор, банковая конструкция, умеренный угол шага, есть удерживающий крутящий момент.
- Гибридный: тонкие зубья и фазовые смещения дают наименьший угол шага и наивысшее разрешение.
Выбор правильного типа зависит от требуемого крутящего момента, скорости, разрешения и ограничений по стоимости.
Связанный рабочий лист
Промышленные технологии
- Понимание однофазных индукционных двигателей: типы, работа и повышение эффективности
- Понимание коллекторных двигателей переменного тока: конструкция, типы и применения
- Nanotec CL4-E: компактный высокопроизводительный контроллер двигателей для BLDC и шаговых моторов
- Продление срока службы двигателя: экспертные советы по обслуживанию
- Сервоприводы vs Шаговые двигатели: проясняем современную серую зону
- Обеспечение безопасности электродвигателей: ключевые этапы и основные меры защиты
- Топ-4 типа дефектов обмотки в двигателях переменного тока и их профилактика
- Промышленные моторы: типы, функции и применения
- Бесколлекторные двигатели постоянного тока (BLDC): профессиональное руководство
- Обеспечение пиковой производительности: экспертное руководство по ТО двигателя компрессора