



Двигатели переменного магнитного сопротивления: типы, работа и применение
Двигатель переменного магнитного сопротивления работает на принципе, что необуздленный кусок железа естественным образом движется для замыкания пути магнитного потока с минимальным магнитным сопротивлением, магнитным аналогом электрического сопротивления.
Синхронное магнитное сопротивление
Когда вращающееся поле крупного синхронного двигателя с выступающими полюсами обесточивается, он все еще может генерировать 10–15 % от номинального синхронного крутящего момента. Этот остаточный крутящий момент возникает из-за переменного магнитного сопротивления вокруг ротора за оборот. Хотя некоммерчески пригодно для крупных двигателей, конструкции синхронного магнитного сопротивления практичны и экономичны в малых масштабах.
Добавление соответствующих щелей к безобмоточному ротору асинхронного двигателя дает двигатель синхронного магнитного сопротивления. Он запускается как асинхронный, но быстро захватывает низкий синхронный крутящий момент, обусловленный изменяющимся магнитным сопротивлением при совмещении щелей статора и ротора.
Такие двигатели выдают умеренный синхронный крутящий момент, но страдают от низкого косинуса фи, ограниченного вырванного крутящего момента и сниженного КПД — ограничений, сохранявшихся до появления полупроводникового силового управления.
Коммутируемое магнитное сопротивление
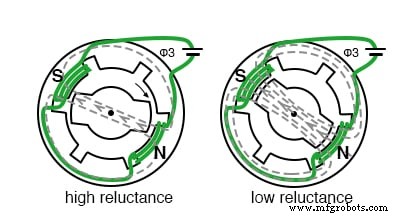
Двигатель коммутируемого магнитного сопротивления (SRM) состоит из железного ротора с полюсами, но без обмоток, в паре с многофазным статором. Когда пара полюсов статора возбуждается, ротор поворачивается к пути наименьшего магнитного сопротивления, как показано ниже.
Последовательное коммутирование фаз толкает ротор шаг за шагом, следуя магнитному потоку, который всегда ищет путь наименьшего сопротивления. Следующая упрощенная схема показывает движение ротора и соответствующие формы волн.
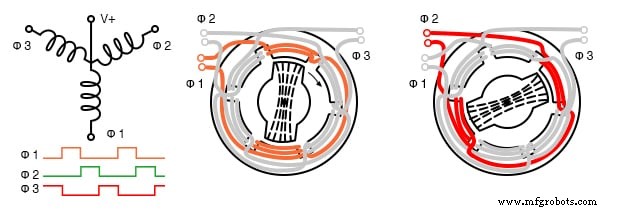
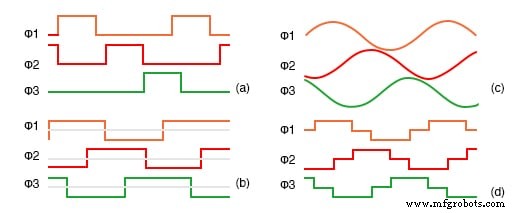
Если один конец каждой 3-фобной обмотки общий, SRM можно управлять как шаговым двигателем: последовательность волнового привода по очереди заземляет каждую катушку, заставляя ротор продвигаться на 60° шагах. Возможны различные формы волн: однополярный волновой привод (а), биполярный полный шаг (б), 6-ступенчатая синусоидальная аппроксимация (в) и настоящая синусоида (г), генерируемая ШИМ.
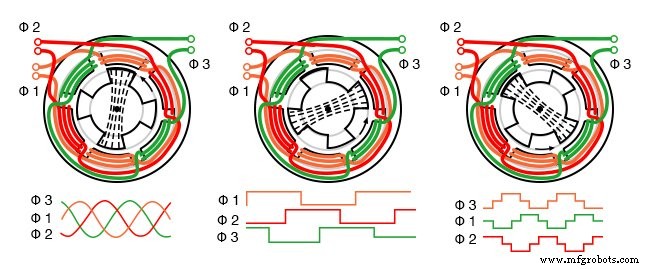
Удвоение числа полюсов статора снижает скорость, увеличивая крутящий момент, часто устраняя необходимость в редукторе. Когда двигатель предназначен для дискретного шагования, остановки и пусков, его называют шаговым двигателем переменного магнитного сопротивления.
Электронно-управляемый двигатель переменного магнитного сопротивления
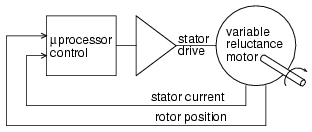
Хотя SRM плохо работают при прямом питании от сети, современные микропроцессоры и твердотельные драйверы позволяют им стать экономичными высокопроизводительными решениями для крупносерийных применений.
Последовательное коммутирование катушек поля создает вращающееся магнитное поле, которое тащит неправильно оформленный ротор по пути наименьшего сопротивления. Однако связь крутящий момент-ток сильно нелинейна, делая точный контроль обязательным.
Электронно-управляемая конструкция зеркалит бесколлекторный двигатель постоянного тока, но лишена ротора-постоянного магнита, упрощая изготовление. Хотя контроллер сложнее, чем у BLDC, он исключает щетки, коллектор и роторные обмотки, снижая себестоимость при больших сериях.
Эффективный контроль требует точного датчика положения ротора — обычно оптического или магнитного энкодера — или мониторинга ЭДС самоиндукции. Микропроцессор затем выполняет сложные алгоритмы коммутации, часто в сервоконтуре, для регулирования крутящего момента и скорости и минимизации пульсирующего крутящего момента и акустического шума.
Благодаря минимизации пульсирующего крутящего момента, эти двигатели отлично подходят для непрерывной высокоскоростной работы. Они уже используются в энергоэффективных вентиляторах пылесосов, промышленных насосах и высокоскоростных вентиляторах, например, вентиляторе 100 000 об/мин в современном пылесосе.
Преимущества
- Простая бесщеточная конструкция — нет коллектора, роторных обмоток или постоянных магнитов.
- Высокий КПД и надежность по сравнению с обычными двигателями переменного или постоянного тока.
- Надежный пусковой крутящий момент.
- Экономично при крупносерийном производстве.
- Отличная работа при высоких окружающих температурах.
- Точный контроль скорости достижим при крупносерийном производстве.
Недостатки
- Нелинейная характеристика крутящий момент-ток усложняет управление.
- Требуется точное коммутирование фаз для подавления пульсирующего крутящего момента.
- Регулировка фазного тока необходима для плавной работы.
- Возможны акустические и электрические шумы.
- Не подходят для мелкосерийного производства из-за сложных требований к управлению.
Промышленные технологии
- Использование потенциометра как реостата для простого управления скоростью мотора
- Понимание однофазных индукционных двигателей: типы, работа и повышение эффективности
- Понимание коллекторных двигателей переменного тока: конструкция, типы и применения
- Как отремонтировать двигатель постоянного тока ЧПУ: экспертное руководство
- Raspoulette: Прототип солнечной автономной системы двери курятника
- Размерение двигателя и привода: избегайте недо- или переразмерения для оптимальной производительности
- Пошаговое руководство по инспекции и диагностике неисправностей двигателей постоянного тока
- Понимание линейных моторов: от электрической энергии к точному линейному движению
- Серводвигатели: принцип работы и значение
- Оптимизация управления движением с бескаркасными сервоприводами Parker K-Series