



Бесколлекторные двигатели постоянного тока: конструкция, изготовление и передовые применения
Появление твердотельных силовых полупроводников позволило перейти от традиционных коллекторных двигателей постоянного тока к бесколлекторным (BLDC) конструкциям. Хотя BLDC — это устройства постоянного тока, их принципы работы тесно зеркалят принципы синхронных двигателей переменного тока, делая их актуальными для любого обсуждения технологии двигателей переменного тока.
BLDC двигатели имеют основные сходства с синхронными двигателями переменного тока; ключевое различие лежит в форме волны обратной электродвижущей силы (ЭДС). Пока синхронные двигатели генерируют синусоидальную ЭДС самоиндукции, BLDC демонстрируют прямоугольный или трапецеидальный профиль.
В обоих типах статор создает вращающееся магнитное поле, взаимодействующее с магнитным ротором для производства крутящего момента.
Синхронные двигатели обычно крупные, многокиловаттные машины, часто с электромагнитными роторами, работающие на единственной скорости, субмультикратной частоте сети. В отличие от них, BLDC двигатели обычно компактны, от нескольких ватт до нескольких десятков ватт, и полагаются на роторы-постоянные магниты.
Скорость BLDC двигателя по сути переменна, если она не контролируется фазовой автоподстройкой частоты (ФАПЧ), привязанной к опорной частоте. Типичные конструктивные стили — цилиндрические или дисковые (pancake).
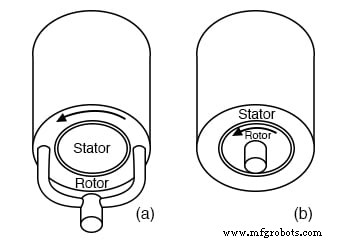
Цилиндрическая конструкция: (а) внешний ротор, (б) внутренний ротор
Цилиндрическая конструкция наиболее распространена и представлена в двух вариантах (см. рисунок). Наиболее частый вариант с внутренним ротором, как справа, используется в жестких дисках. Менее частый вариант размещает ротор снаружи статора, окружая его.
Это внешне-роторное расположение типично для BLDC вентиляторов, которые часто не имеют вала и являются компактными и надежными. В этой конфигурации магнитный поток радиален относительно оси вращения.
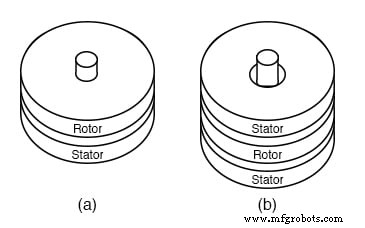
Дисковая конструкция мотора: (а) одиночный статор, (б) двойной статор
Высококрутящие дисковые моторы часто имеют статорные катушки по обе стороны ротора, как показано на рисунке (б).
Низкокрутящие устройства, такие как моторы гибких дисков, обычно используют статорную катушку с одной стороны (рисунок а). В этом расположении магнитный поток идет аксиально, параллельно оси вращения.
Коммутация может осуществляться с различными датчиками положения вала, включая оптические энкодеры, магнитные энкодеры (резольверы, синхро) или магнитные датчики Холла. Датчики Холла — предпочтительный выбор для малых, экономичных двигателей.
Датчик Холла — полупроводниковое устройство, в котором поток электронов влияет магнитное поле, перпендикулярное направлению тока. Он выглядит как четырехконтактная переменная резистивная сеть; два выходных напряжения комплементарны.
При приложении магнитного поля датчик создает небольшое смещение напряжения на выходе. Этот выход Холла может управлять компаратором для стабильного управления силовой частью, или управлять каскадным транзисторным каскадом при соответствующем смещении.
Современные датчики Холла часто интегрируют усилитель и цифровую логику, делая их трехвыводными устройствами, способными напрямую управлять силовым транзистором, возбуждающим фазную обмотку. Для точного определения положения датчик должен быть смонтирован в непосредственной близости к ротору-постоянному магниту.

Датчики Холла коммутируют 3-фазный бесколлекторный двигатель постоянного тока
Базовый цилиндрический 3-фазный двигатель (иллюстрирован выше) коммутируется датчиком Холла на каждую статорную фазу. По мере вращения ротора-постоянного магнита датчик Холла чувствует смену полярности проходящего полюса ротора.
Сигнал Холла усиливается, чтобы статорные катушки получали правильный ток. На практике эти сигналы могут обрабатываться комбинационной логикой для генерации более эффективных форм волн привода.
Оснащенный фазовой автоподстройкой частоты (ФАПЧ) для регулирования скорости, этот цилиндрический двигатель может привести жесткий диск. Подобное управление на базе ФАПЧ может также привести дисковый мотор гибкого диска (см. рисунок).
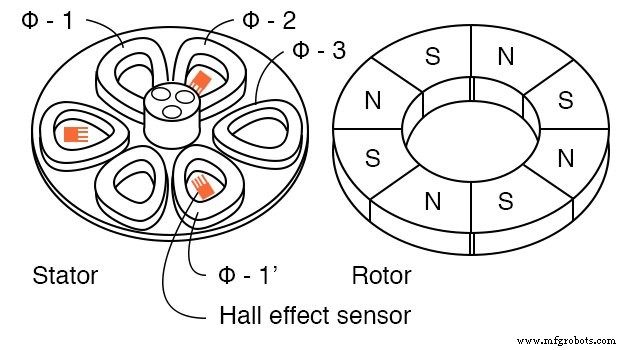
Бесколлекторный дисковый мотор
3-фазный дисковый мотор состоит из шести статорных полюсов и восьми роторных. Его ротор — плоское ферритовое кольцо с восемью аксиально намагниченными чередующимися полюсами. Хотя не изображено, ротор закрыт мягкостальной пластиной, монтируемой на подшипник в центре статора.
Стальная пластина замыкает магнитную цепь, а статорные полюсы смонтированы на стальной пластине сверху, дополнительно обеспечивая магнитную непрерывность.
Плоские статорные катушки трапецеидальны, чтобы точно соответствовать роторным полюсам; шесть статорных катушек составляют три фазы обмоток.
Последовательное возбуждение трех статорных фаз создает вращающееся магнитное поле.
Ротор-постоянный магнит выравнивается с этим полем, аналогично синхронному двигателю. Двухполюсный ротор вращался бы синхронно с магнитным полем, тогда как восьмиполюсный будет вращаться на сабмультикратной частоте поля из-за дополнительных полюсов.
Ключевые особенности бесколлекторного вентиляторного двигателя постоянного тока:

Бесколлекторный вентиляторный мотор, 2-фазный
- Статор имеет 2 фазы, распределенные между 4 полюсами
- Есть 4 выступающих полюса без обмоток для устранения точек нулевого крутящего момента
- Ротор имеет 4 основных приводных полюса
- Ротор имеет 8 наложенных полюсов для помощи в устранении точек нулевого крутящего момента
- Датчики Холла расположены на 45° физически
- Корпус вентилятора размещен над ротором, который над статором
Основная цель BLDC вентиляторного двигателя — экономичное производство, поощряя переход от 3-фазных к 2-фазным конструкциям для низкопроизводительных продуктов. В зависимости от схемы привода его также могут называть 4-фазным двигателем.
Традиционные коллекторные двигатели постоянного тока требуют нечетное число якорных полюсов (3, 5, 7) для способности к саморазгону; четные числа, такие как 2 или 4, могут привести к минимуму крутящего момента, препятствующему пуску из покоя.
Введение четырех малых выступающих полюсов без обмоток добавляет пульсирующий крутящий момент к кривой крутящий момент-позиция. Этот пульсирующий крутящий момент смягчает минимумы крутящего момента, улучшая запускаемость.
Дополнительный пульсирующий крутящий момент дополнительно устраняет минимумы; пока эти минимумы не достигают нуля, двигатель остается запускаемым. Чем эффективнее подавляются минимумы, тем легче пуск.
Для 2-фазного статора датчики Холла должны быть электрически на 90° друг от друга. С 2-полюсным ротором это соответствовало бы 90° физическому расстоянию; однако наш 4-полюсный ротор-постоянный магнит требует размещения датчиков на 45° физически для достижения необходимых 90° электрического разделения (см. расстояние датчиков Холла выше).
Большая часть крутящего момента исходит от взаимодействия внутренних 2-фазных статорных катушек и 4-полюсного участка ротора. Следовательно, 4-полюсный участок должен быть позиционирован внизу, чтобы датчики Холла фиксировали правильные сигналы коммутации.
Дополнительный 8-полюсный участок предназначен исключительно для улучшения пусковых характеристик.

Бесколлекторный двигатель постоянного тока 2-фазный push-pull привод
Приведенная выше схема иллюстрирует 2-фазный push-pull (или 4-фазный) привод, использующий два датчика Холла для возбуждения четырех обмоток. Для однополюсного ротора датчики электрически на 90° друг от друга, соответствующие 90° физическому расстоянию.
Поскольку каждый датчик Холла выдает два комплементарных выхода, один датчик может коммутировать две противоположные обмотки.
Промышленные технологии
- Понимание коллекторных двигателей переменного тока: конструкция, типы и применения
- Nanotec CL4-E: компактный высокопроизводительный контроллер двигателей для BLDC и шаговых моторов
- Поиск неисправностей двигателей с фазным ротором: практическое руководство
- Совет по надежности электродвигателей: сократите циклы пуска для защиты оборудования
- Продление срока службы двигателя: экспертные советы по обслуживанию
- Обеспечение безопасности электродвигателей: ключевые этапы и основные меры защиты
- Топ-4 типа дефектов обмотки в двигателях переменного тока и их профилактика
- Промышленные моторы: типы, функции и применения
- Продвинутые бесколлекторные двигатели постоянного тока (BLDC) и решения автоматизации
- Бесколлекторные двигатели постоянного тока (BLDC): профессиональное руководство