



Многофазные индукционные двигатели Теслы: конструкция, работа и применения
Индукционные двигатели доминируют в ландшафте переменного тока, составляя примерно 90% промышленных машин. Их устойчивость и простая конструкция делают их выбором №1 для тяжелых приводов.
В 1883 году Никола Тесла заложил основы многофазного индукционного двигателя. К 1888 году он построил прототип 0.5 л.с. (400 Вт), который позже продал Джорджу Вестингаузу за $65 000 — инвестицию, стимулировавшую массовое принятие энергии переменного тока.
Крупные промышленные приводы — превышающие 1 л.с. (1 кВт) — почти всегда являются многофазными индукционными двигателями. «Многофазный» относится к наличию нескольких обмоток на полюс двигателя, возбуждаемых синусоидами, сдвинутыми во времени. На практике это обычно две или, чаще, три фазы; абсолютное большинство коммерческих двигателей — трехфазные устройства.
В отличие от коллекторного двигателя постоянного тока, индукционный двигатель использует статорные обмотки для генерации вращающегося магнитного поля, которое индуцирует токи в роторных проводниках, создавая трансформатороподобный вторичный контур, производящий крутящий момент.
Конструкция двигателя индукционного переменного тока
Сердце индукционного двигателя — простая двухчастная сборка: ротор (якорь) и статор, содержащий обмотки. Статор подключен к многофазному питанию, как показано на диаграмме ниже.
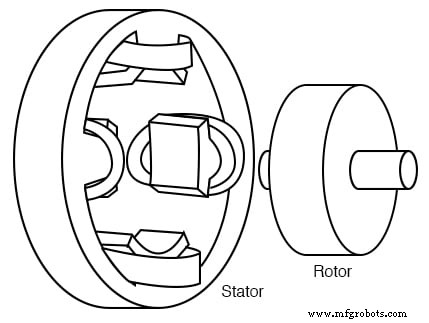
Многофазный индукционный двигатель Теслы
Статорные обмотки расположены парами — одна пара на фазу. Каждая пара состоит из двух катушек последовательно, одна представляет северный полюс, другая — южный. В двухфазном двигателе вторая пара позиционирована на 90° в пространстве относительно первой, а соответствующее питание переменного тока сдвинуто по фазе на 90°. Оригинальный двигатель Теслы использовал двухфазный альтернатор как источник питания.
Ранние двигатели имели выступающие полюса, конструкция, все еще используемая для дробных лошадиных сил (<50 Вт). Для крупных двигателей щелевые обмотки в ламинациях статора снижают пульсацию крутящего момента и повышают КПД.
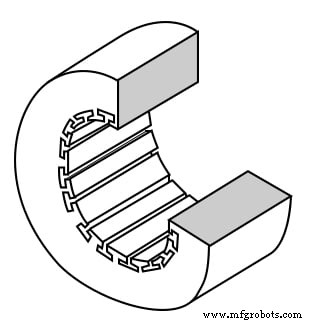
Рама статора с обмоточными щелями
Ламинации статора — тонкие изолированные стальные листы с точно вырезанными щелями. Стек этих листов закрепляется торцевыми винтами, которые также служат торцевыми оболочками.
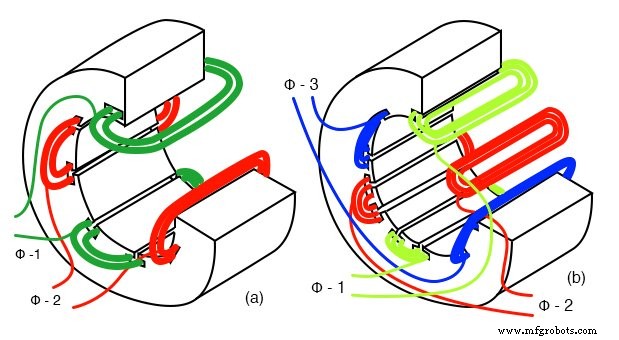
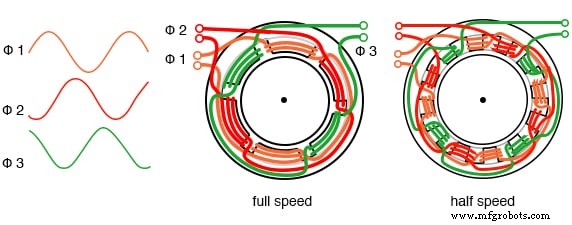
Статор с 2-фазными и 3-фазными обмотками
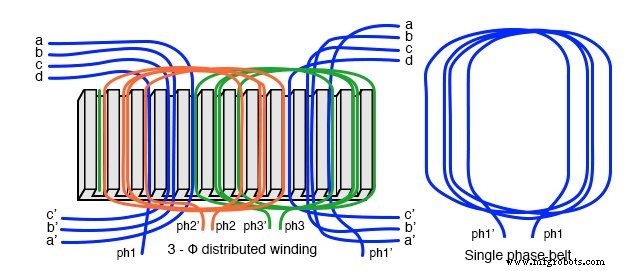
На практике каждая полюсная обмотка распределяется по многим мелким щелям — образуя фазный пояс — что сглаживает магнитное поле и снижает гармонические искажения. Краевые щели могут содержать обмотки двух фаз, позволяя фазным поясам перекрываться.
Простота ротора — ключевое преимущество. Он состоит из стального ламинированного сердечника с вмонтированной белокопой «белкой» из меди или алюминия, как показано ниже. Отсутствие щеток или коллектора исключает дуговой разряд, износ и необходимость регулярного обслуживания.
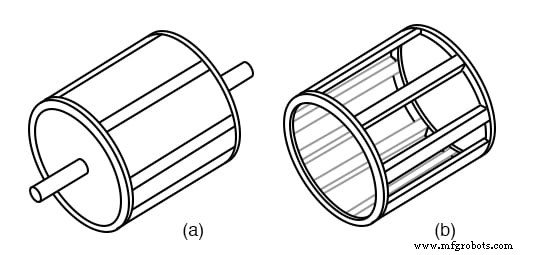
Ламинированный ротор и белковая клетка
Для снижения пульсации крутящего момента белковые проводники могут быть скошены или скручены относительно вала, обеспечивая, что магнитное поле не идеально выровнено со статорными щелями.
Оба роторных и статорных сердечники используют изолированные ламинации, покрытые оксидом или лаком для подавления вихревых токов, в то время как стальной сплав выбирается для низких потерь гистерезиса.
Теория работы
Индукционный двигатель работает на принципе вращающегося магнитного поля. Когда во времени сдвинутое синусоидальное напряжение подается на статорные обмотки, создается магнитное поле, вращающееся на частоте сети. Это поле индуцирует токи в роторных проводниках, которые, в свою очередь, генерируют собственное магнитное поле. Взаимодействие статорного и роторного полей производит крутящий момент.
В простой аналогии вращающийся постоянный магнит индуцирует токи в проводящем диске. Согласно закону Ленца, индуцированное магнитное поле противостоит движению магнита, заставляя диск отставать. Этот запаздывание — известное как скольжение — создает необходимый крутящий момент для привода нагрузки.
Для двухфазного двигателя статорные обмотки сдвинуты на 90° по фазе, создавая круговое вращающееся поле. Трехфазные двигатели используют обмотки, сдвинутые на 120°, производя еще более плавное вращение.
Когда ротор не нагружен, он вращается на синхронной скорости (скорости вращающегося поля). По мере приложения нагрузки ротор замедляется, увеличивая скольжение, что в свою очередь повышает индуцированный ток и крутящий момент до достижения рабочей точки.
Полная скорость и синхронная скорость
Синхронная скорость (Ns) задается формулой:
Ns = 120·f / P
где f — частота питания (Гц), P — общее число полюсов. Для питания 60 Гц и 6-полюсного двигателя (три пары полюсов) Ns равно 3600 об/мин. Уменьшение числа полюсов в два раза удваивает скорость, удвоение полюсов — уполовинивает синхронную скорость.
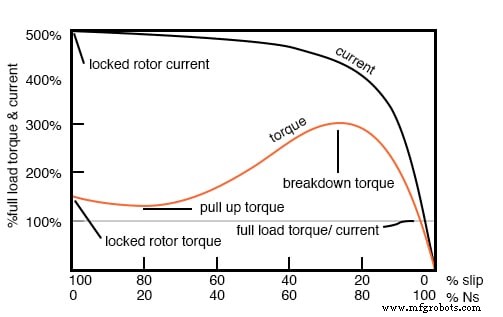
Характеристики крутящего момента и скольжения
При пуске ротор неподвижен, а статорное поле вращается на синхронной скорости. Результирующий максимальный индуцированный ток производит пусковой крутящий момент (LRT), обычно 1.5–3.5 раза больше полного нагрузочного крутящего момента (FLT). Соответствующий пусковой ток (LRC) может достигать 5–14 × полного нагрузочного тока (FLC).
По мере разгона ротора скольжение уменьшается, а индуцированная роторная частота (fr) равна:
fr = s · f
где s = (Ns – N) / Ns. Для 5% скольжения на питании 50 Гц fr всего 2.5 Гц — отражая малую разницу между скоростями поля и ротора.
Кривые крутящий момент против скольжения обычно показывают пиковый крутящий момент (крутящий момент пробоя) на 80–100% синхронной скорости, с LRT при 0% скольжения. Непрерывная работа безопасна ниже номинального крутящего момента; превышение его на длительные периоды может повредить двигатель.
Классы двигателей NEMA и IEC
Стандартные классы двигателей определены для соответствия кривым крутящего момента конкретным типам нагрузок. Национальная ассоциация производителей электрооборудования (NEMA) и Международная электротехническая комиссия (IEC) предоставляют эквивалентные классы:
- Класс B / IEC N — Стандарт для насосов, вентиляторов и станков; LRT 150–170 % FLT.
- Класс A — Более высокий LRT и вырванный крутящий момент; подходит для литейных прессов.
- Класс C / IEC H — LRT 200 % FLT; используется для конвейеров, дробилок и компрессоров.
- Класс D — Наивысший пусковой крутящий момент с малым током из-за высокого скольжения; идеален для переменных скоростей, как лифты.
- Класс E — Вариант класса B с более высоким КПД.
- Класс F — Низкий LRC и пробойной крутящий момент; лучше для постоянной скорости, легко запускаемых нагрузок.
За исключением класса D, все двигатели работают на скольжении 5% или менее при полной нагрузке.
Косинус фи и КПД
Крупные, полностью загруженные, высокоскоростные индукционные двигатели могут достигать косинуса фи (PF) до 0.90. На ¾ полной нагрузке PF может достигать 0.92. Малые, низкоскоростные двигатели могут иметь PF до 0.50, с пусковыми значениями между 0.10 и 0.25.
Тренды КПД зеркалят нагрузку: крупные 3-фазные двигатели могут достигать 95% при полной нагрузке, 90% — типично. КПД пик около 75% номинального крутящего момента, слегка падая на 50% и дальше на 25%. Двигатели часто избыточно размещают для гарантированного пуска и работы на всех нагрузках.
Статические фазовые преобразователи и саморазгоняющиеся конструкции позволяют трехфазным двигателям работать от однофазного питания, но требуют тщательного подбора конденсаторов и управления нагрузкой.
Индукционные двигатели как генераторы
Когда приводятся выше синхронной скорости — то есть с отрицательным скольжением — индукционный двигатель становится индукционным генератором. Ротор тогда индуцирует напряжение обратно в статор, отдавая мощность в сеть. Этот режим идеален для ветряков и других переменных приводов, предлагая встроенную защиту скольжения и упрощая контроль.
Однако индукционные генераторы требуют живое 50 Гц или 60 Гц питание для возбуждения и не подходят как автономные резервные источники.
Пуск и регулирование скорости
Крупные двигатели могут потреблять 500–1400% полного нагрузочного тока при пуске, вызывая просадку напряжения. Пусковые устройства — либо автотрансформаторы, либо твердотельные — снижают начальное напряжение, ограничивая ток до 200–500% полной нагрузки. Для двигателей выше 50 кВт фазно-контролируемые или электронные пусковые устройства стандартны.
Электронные переменночастотные приводы регулируют и частоту, и напряжение, сохраняя крутящий момент и предотвращая магнитное насыщение. Стратегии управления включают скалярную, векторную и прямой контроль крутящего момента, каждая с разной степенью точности и сложности.
Множественные полюсные обмотки и переменное напряжение
Включая множество полюсных обмоток, один двигатель может работать на различных синхронных скоростях (например, 1800 об/мин для 4-полюсного и 3600 об/мин для 2-полюсного). Переключение между конфигурациями достигается перемаршрутизацией статорных обмоток.
Для вентиляторных приводов и подобных применений снижение линейного напряжения — простой способ понизить скорость. Современные приводы используют электронную модуляцию для одновременного изменения частоты и напряжения, обеспечивая плавное регулирование скорости без потери крутящего момента.
Линейные индукционные двигатели
«Развертывание» кругового ротора и статора превращает обычный индукционный двигатель в линейный индукционный двигатель (LIM). LIM предлагают высокое ускорение и могут генерировать магнитную левитацию, делая их кандидатами для высокоскоростного транспорта и передовых пусковых систем. Хотя стоимость остается высокой, LIM планируется заменить паровые катапульты на будущих авианосцах.
Ключевые выводы
- Многофазный индукционный двигатель имеет ламинированные статорные обмотки и белковый ротор.
- Трехфазные двигатели саморазгоняются, производя крутящий момент через скольжение ротора.
- Пусковые устройства снижают пусковой ток, сохраняя пусковой крутящий момент.
- Трехфазные двигатели могут работать от одной фазы со статическим фазовым преобразователем.
- Множественные полюсные обмотки позволяют дискретные настройки скорости.
- Современные электронные приводы обеспечивают точное регулирование скорости в широком диапазоне.
Связанные ресурсы
Промышленные технологии
- Сборка постоянного конденсаторного разделно-фазного асинхронного двигателя — Пошаговое руководство
- Понимание однофазных индукционных двигателей: типы, работа и повышение эффективности
- Понимание коллекторных двигателей переменного тока: конструкция, типы и применения
- Продление срока службы двигателя: экспертные советы по обслуживанию
- Обеспечение безопасности электродвигателей: ключевые этапы и основные меры защиты
- Топ-4 типа дефектов обмотки в двигателях переменного тока и их профилактика
- Промышленные моторы: типы, функции и применения
- Бесколлекторные двигатели постоянного тока (BLDC): профессиональное руководство
- 5 ключевых причин отказа TEFC-двигателей — и как их предотвратить
- Обеспечение пиковой производительности: экспертное руководство по ТО двигателя компрессора