



3D-печатный протез руки с ёмкостным сенсором: Управление на Arduino
Компоненты и материалы
| Arduino UNO | ×1 |
| Сервопривод MG996R | ×1 |
| Ёмкостный сенсор TTP223 | ×2 |
| Перемычки | ×1 |
| Безпаечная макетная плата | ×1 |
Приложения и онлайн-сервисы
- Arduino IDE
О проекте
В этом проекте я предлагаю идею, которую можно внедрить в существующие 3D-печатные протезы рук. В имеющихся электрически приводных протезах я не находил применения ёмкостной сенсорной технологии для актуации пальцев. Этот проект объединяет две крутые вещи: Arduino с ёмкостным сенсингом для управления и ремикс дизайна e-NABLE Phoenix Hand.
Изначально Phoenix Hand — это тело-приводной протез (управляется движением тела). Я преобразовал его в электрически приводной, выбрав необходимые детали для печати.
Преимущество ёмкостного сенсирования — прикосновением легко актуировать пальцы. В текущей модели нет отдельного управления пальцами, требуется доработка грузоподъёмности и захвата.
Сборка деталей

- Arduino Uno
- TTP223 Touch Sensor — 2 шт.
- MG996R Servo Motor
Сборка Phoenix Hand:
Детали сборки описаны в следующих шагах...
Использовал фишинг-лайн (леску) как сгибатель и резинки как разгибатель.
Инструменты:
- 3D-принтер
- Клеевой пистолет
Печать руки

Проект использует ранее разработанную руку e-NABLE Phoenix.
По моим требованиям напечатаны только следующие детали:
Пальцы
- finger_phalanx.stl — 4 шт.
- fingertip_long.stl — 2 шт.
- fingertip_short.stl — 2 шт.
- thumb_phalanx.stl — 1 шт.
- thumbtip.stl — 1 шт.
Ладонь
- palm_right_new_supports.stl — 1 шт.
Шплинты (Snap Pins)
- fingertip_pin.stl — 4 шт.
- knuckle_pin_long.stl — 1 шт.
- knuckle_pin_short.stl — 2 шт.
- thumb_knuckle_pin.stl — 1 шт.
- thumbtip_pin.stl — 1 шт.
Так как инструкции по сборке уже детально описаны, не буду вдаваться в подробности.
Печатал на Flsun 3D-принтере. Всего заняло 10–12 часов.
(Примечание: эти детали для правой руки)
Сборка руки
Процесс сборки Phoenix Hand уже задокументирован, поэтому не буду расписывать подробно. При возникновении вопросов — пишите в комментариях.
Использовал леску как сгибатель и резинки как разгибатель.
** может потребоваться шлифовка для плавного состыкования.
Электронная часть
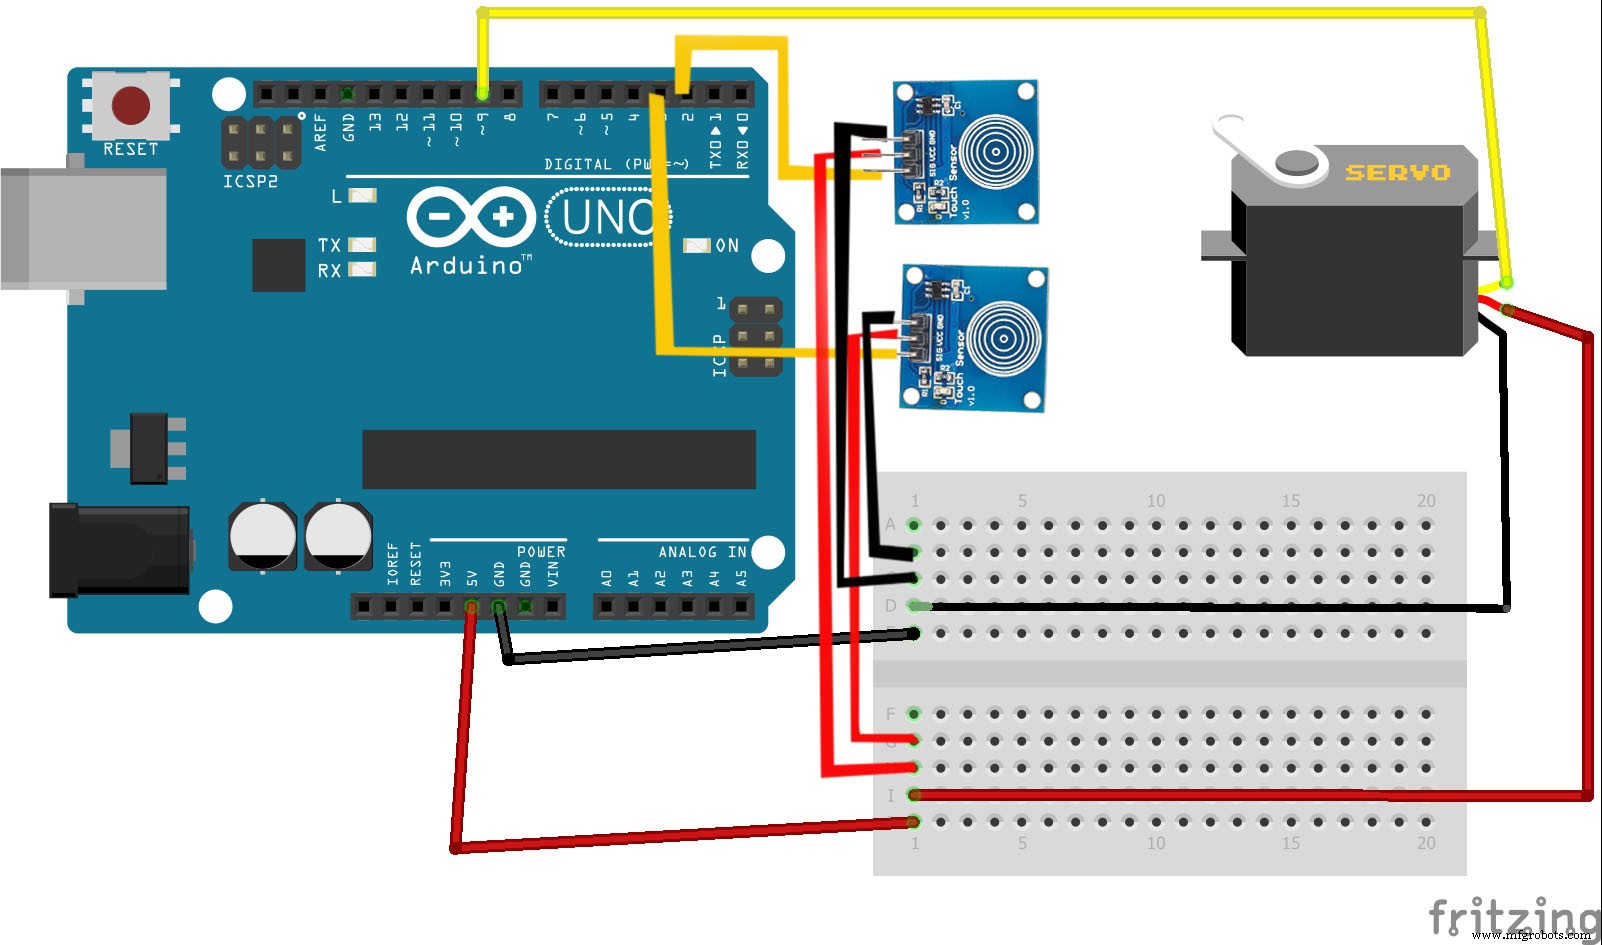
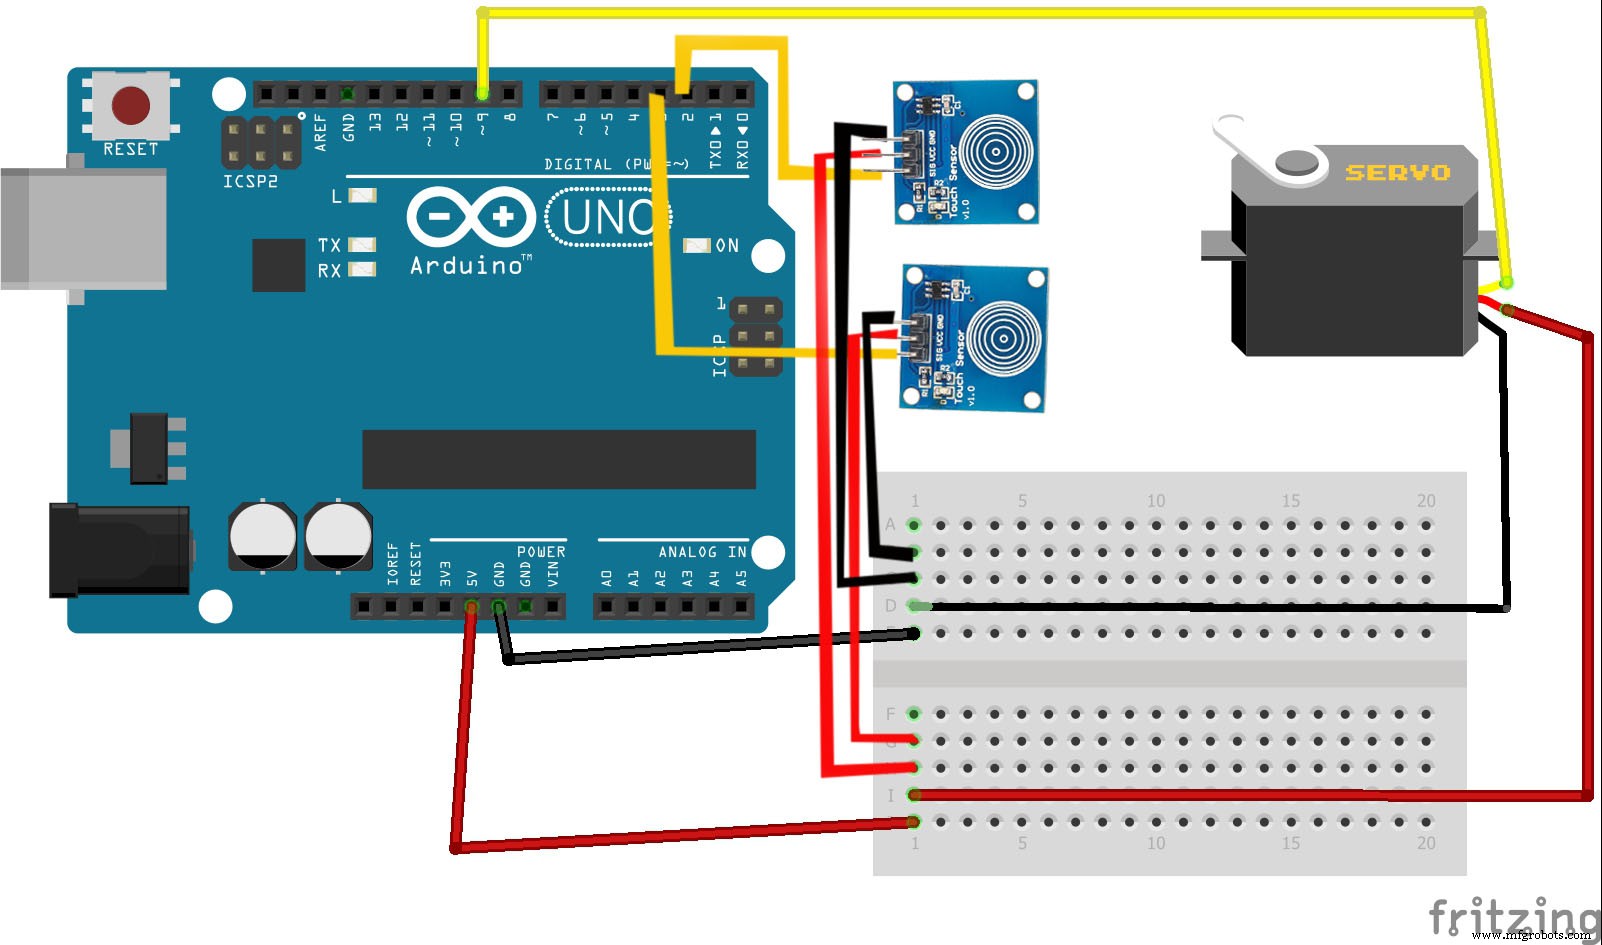
Актуация управляется двумя сенсорами TTP223. Сигнал от сенсора открывает и закрывает пальцы через сервопривод.
Схема и код Arduino:
Приятного творчества!
Спасибо за чтение! Если нужна дополнительная информация — спрашивайте в комментариях, постараюсь ответить.
Код
#include <Servo.h>
Servo myservo;
#define CTS1Pin 2 // Пин ёмкостного сенсора 1
#define CTS2Pin 3 // Пин ёмкостного сенсора 2
int pos;
void setup() {
  myservo.attach(9); // серво на пине 9
}
void loop() {
  int CTSValue1 = digitalRead(CTS1Pin);
  int CTSValue2 = digitalRead(CTS2Pin);
  if (CTSValue1 == HIGH) {
    for (pos = 0; pos <= 180; pos += 1) {
      myservo.write(pos);
      delay(15);
    }
  }
  if (CTSValue2 == HIGH) {
    for (pos = 180; pos >= 0; pos -= 1) {
      myservo.write(pos);
      delay(15);
    }
  }
}
Код
- Arduino Sketch
#include <Servo.h>
Servo myservo;
#define CTS1Pin 2
#define CTS2Pin 3
int pos;
void setup() {
  myservo.attach(9);
}
void loop() {
  int CTSValue1 = digitalRead(CTS1Pin);
  int CTSValue2 = digitalRead(CTS2Pin);
  if (CTSValue1 == HIGH) {
    for (pos = 0; pos <= 180; pos += 1) {
      myservo.write(pos);
      delay(15);
    }
  }
  if (CTSValue2 == HIGH) {
    for (pos = 180; pos >= 0; pos -= 1) {
      myservo.write(pos);
      delay(15);
    }
  }
}
Схемы
Производственный процесс
- Печатные платы: проектирование, производство и будущие тренды
- Окрашивание 3D-печатных деталей восковыми мелками: новаторская техника постобработки
- Емкостные акселерометры: от масско-пружинной механики к кондиционированию сигнала
- 3D-печать протезов: Трансформация доступности и стоимости для ампутированных
- Создание высококачественных 3D-карт рельефа из данных Google Terrain
- Повышение качества контроля: 3D-печатаемое оснащение повышает точность производства
- Проектирование функциональных 3D-печатных адаптеров для велосипедных сумок с Kevlar CFF
- Гуманоцентрическая трансформация цепочки поставок: повышение эффективности и устойчивости
- Умный токарный станок: передовые сенсорные управления для точной обработки
- Продвинутое универсальное тактильное 감живание с электромеханически связанными проводниками