



Продвинутый робот-снегоочиститель для эффективной зимней уборки
Компоненты и расходные материалы
| Arduino UNO REV3 | × | 1 |
| Релейный модуль (1 канал) | × | 1 |
| Motor Shield | × | 1 |
| DC-моторы 24В 250Вт | × | 1 комплект (2 шт.) |
| Линейные актуаторы | × | 3 |
| Крепления для линейных актуаторов | × | 4 |
| Драйвер моторов (для 24В) | × | 1 |
| DC-DC преобразователь (для LED-проектора) | × | 1 |
| PS2 Shield | × | 1 |
| Аккумуляторы 12В 7.2Ач (гелевые) | × | 6 |
О проекте
Почему я захотел сделать робот-снегоочиститель? Я не безразличен к решениям, облегчающим жизнь. Идея — помочь людям избежать зимнего холода и усталости от ручной чистки снега с дорожек. Решил сделать это весело и технологично. Так началась разработка дистанционно управляемого робота-снегоочистителя с надежной механикой, управляющей электроникой и мощными электромоторами. Результат — миниатюрная копия настоящего снегоочистителя с гусеницами, моторизованным отвалом (подъем/поворот) и проектором-светом для работы в темноте. Управление — от пульта PlayStation 2.
В видео видно робота в действии. Кто-то сказал, что для сброса снега роботу нужна разгонная дорожка — НЕПРАВДА, видео снято чтобы показать процесс удаления снега.
Как это сделано?
Робот состоит из рамы, несущей моторизованный отвал (подъем/поворот) и систему тяги: электромоторы, колеса, гусеницы. Рама — сварная из прямоугольных стальных профилей. Размеры: 600×375×240 мм (без отвала), вес ~30 кг.


Электроника на базе Arduino Uno с тремя шилдами, интерфейсирующая:
- Драйвер моторов
- Релейный модуль (1 канал)
- DC/DC преобразователь (step-up)
Шилды на Arduino:
- Motor Shield — управление 3 линейными актуаторами отвала;
- PS2 Shield — интерфейс с пультом PlayStation 2 (требует RX-PS2, 2.4 ГГц радиоприемник).
Схема питания: два гелевых аккумулятора 12В 7.2Ач последовательно. От средней точки — 12В, от внешних полюсов — 24В. Выключатель (125В, 2×15А) управляет обеими линиями.
Линия 12В: питание Arduino (через pin-strip шилдам), индикаторный LED (с встроенным резистором) показывает работу Arduino. Тот же 12В от батарей — на power-секцию Motor Shield (потребление 3 линейных актуаторов LACT2 высокое, нежелательно брать от Arduino). На шилде джампер переводится на EXT для внешнего питания. Библиотека для Motor Shield идет в комплекте.
Каждый линейный актуатор: 12В редукторный мотор + червячная передача, ход 5 см. Динамическая нагрузка 50 кг, скорость 1.3 см/с. Удерживает до ~250 кг без питания. Два концевика остановки на пределах, диоды для реверса. Корпус металлический, защита IP63.
Линия 24В: тяга и проектор (опционально). Драйвер моторов — двухмостовой, до 35В DC, 15А на канал. 4 провода к 4 цифровым пинам Arduino (2 PWM). Управление направлением и скоростью. На плате: 4 управляющих пина, 4 LED индикации направления, питание логики 5В, два алюминиевых радиатора. Библиотека от производителя.
Выходные клеммники — подключение моторов (не перепутайте полярность, иначе гусеницы пойдут назад!). Кабели минимум 1.5 кв.мм. Управляющие входы: соответствие пинов Arduino и коннектора драйвера (питч 2.54) критично для библиотеки и прошивки. DIR — логика направления, PWM — ШИМ сигналы мощности.
24В также питание LED-проектора (опционально). Проектор расчитан на 220В AC, но на роботе нет такой напряжения. Чтобы не использовать инвертор, проектор модифицирован: открыт, убран AC/DC блок, питание LED выведено к выходу DC/DC преобразователя (STEPUP30V) — регулируемый step-up. Настроен на ~10Вт на LED. Обычно ~30В, ток ~340мА (P=V×I). LED защищен от перетока, но STEPUP30V лимитирует 2А — можно заменить на DC/DC с лимитом тока.
Реле (RELAY1CH) включает/выключает проектор. Управляется Arduino через D13. Arduino питает релейную плату (+5V, GND).

Фоторезистор для определения освещенности и авто-включения проектора. Делитель напряжения: фоторезистор + 10 кОм (1/4 Вт) на A0 Arduino. 5В от Arduino. При свете — сопротивление низкое, АЦП низкое, реле не срабатывает. В темноте — сопротивление высокое, АЦП ~5В, включает проектор.
Прием команд от пульта — PS2 Shield, библиотека от производителя. Радиомодуль RX-PS2 вставляется в коннектор шилда.
Инструкция по сборке (кратко)
QUICK GUIDE — подробности в полной версии проекта.
Код
Скетч (Arduino)
Скачать: Vittorio_Snowplow_Robot.zip
Схемы
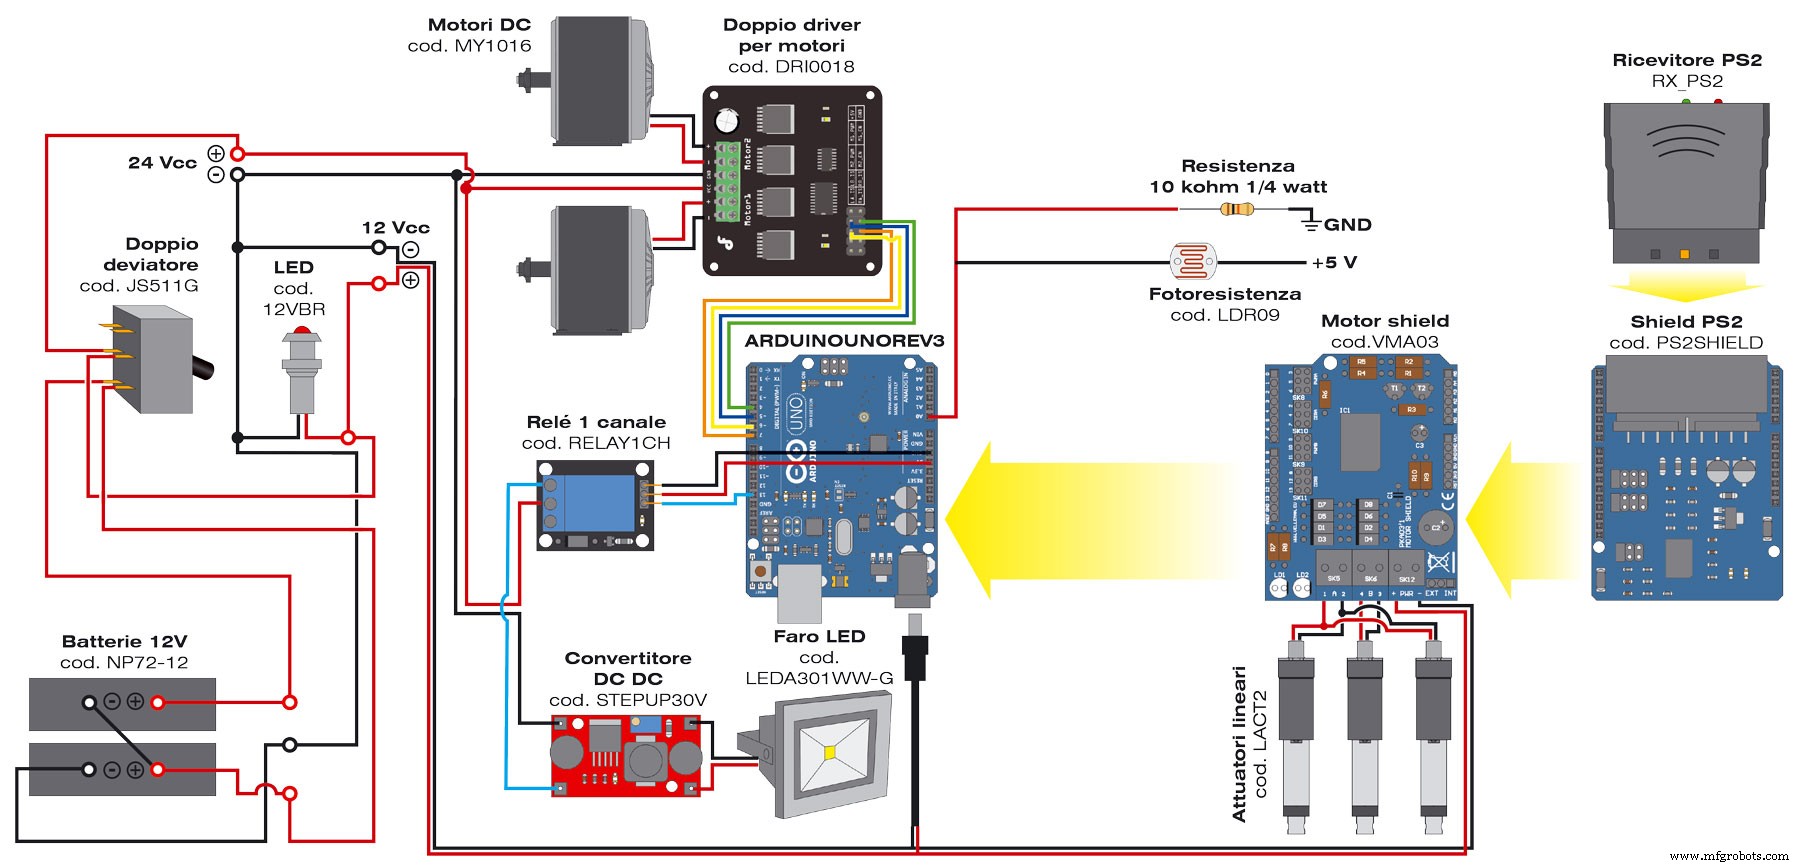
Производственный процесс
- Создание умного робота с Bridge Shield — интеграция Raspberry Pi и Arduino
- DIY робот в стиле Wall‑E на Raspberry Pi из коробки от CD
- Робот-будильник на колесах: умная мобильная система пробуждения на Raspberry Pi и Google Calendar
- Создание моторизированного робота-крипера Minecraft на Arduino
- Archimedes: Робот-совица с ИИ для распознавания эмоций
- Создание робота с компьютерным зрением и голосовым управлением на Windows 10 IoT Core
- ROS-робот: Управление навигацией из терминала на Raspberry Pi
- Simple Pi Robot — Сборка 2WD автономного ровера на Raspberry Pi
- Продвинутые бесколлекторные двигатели постоянного тока (BLDC) и решения автоматизации
- Напитки-роботы: технологии, автоматизация и роль в напиточной индустрии