



Управление двигателями постоянного тока и сервоприводами на Arduino — Пошаговый урок
Добро пожаловать на четвертый урок Arduino из нашей серии уроков Arduino. В этом уроке мы узнаем, как управлять двигателями постоянного тока и сервоприводами с помощью PWM (широтно-импульсной модуляции). Это пошаговый видеоурок, который легко следовать. Также ниже видео вы можете найти, какие детали нужны для этого урока, и исходные коды примеров из видео. Компоненты, необходимые для первого примера Disclosure: These are affiliate links. As an Amazon Associate I earn from qualifying purchases.
Схема подключения первого примера, управление двигателем постоянного тока
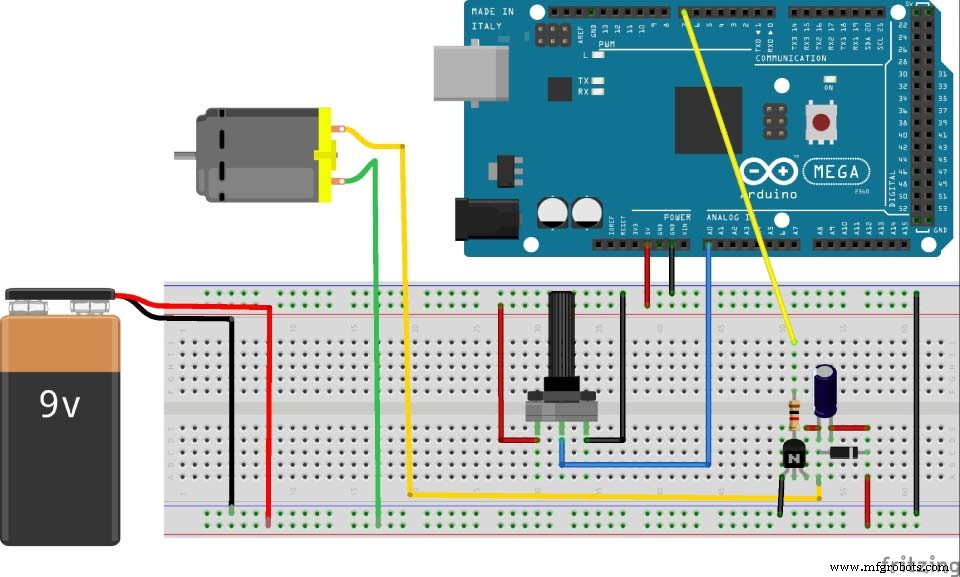
Исходный код первого примера, управление двигателем постоянного тока
int pwmPin = 7;
void setup() {
  Serial.begin(9600);
  pinMode(pwmPin, OUTPUT);
}
void loop () {
  int potValue = analogRead(A0);
  int newpotValue = map(potValue, 0, 1023, 0, 255);
  analogWrite(pwmPin, newpotValue);
}Язык кода: Arduino (arduino)
Детали, необходимые для второго примера, управления сервоприводом
Схема подключения второго примера, управления сервоприводом
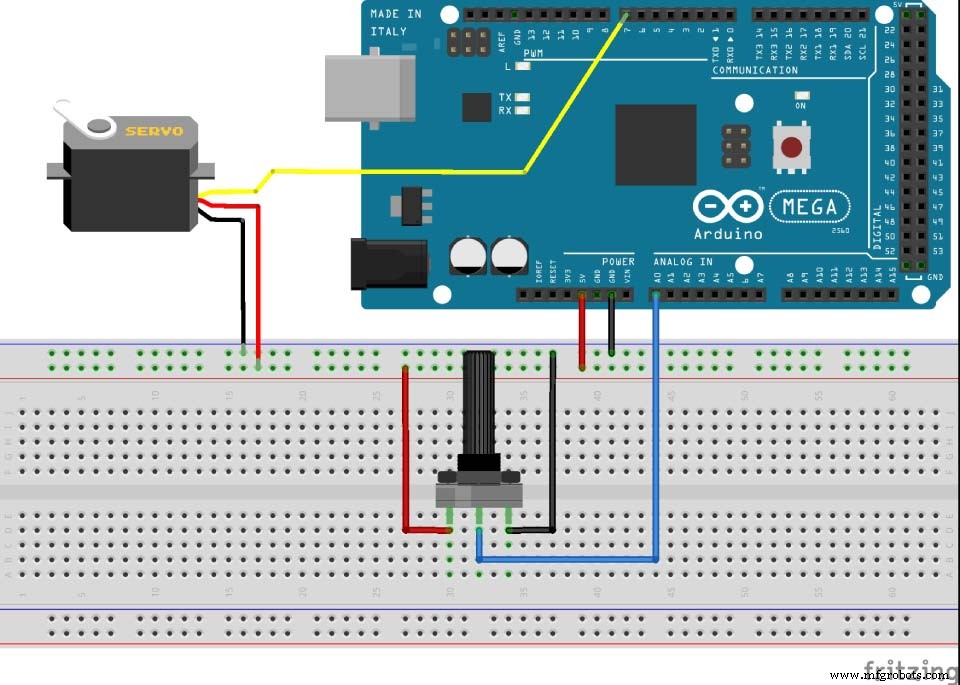
Исходный код второго примера, управления сервоприводом
#include <Servo.h>
Servo myServo;
void setup() {
  myServo.attach(7);
}
void loop() {
  int potValue = analogRead(A0);
  int angleValue = map(potValue, 0, 1023, 0, 180);
  myServo.write(angleValue);
  delay(10);
}Язык кода: Arduino (arduino)
Производственный процесс
- Шаговые двигатели: типы, характеристики и практические применения
- Бесколлекторные двигатели постоянного тока: конструкция, изготовление и передовые применения
- Понимание однофазных индукционных двигателей: типы, работа и повышение эффективности
- Понимание коллекторных двигателей переменного тока: конструкция, типы и применения
- Продление срока службы двигателя: экспертные советы по обслуживанию
- Обслуживание двигателей на хранении: лучшие практики для сохранения производительности
- Создание надежного RFID-замка на Arduino — пошаговое руководство
- Урок Arduino для начинающих 01: Начало работы с первым проектом
- Промышленные моторы: типы, функции и применения
- Бесколлекторные двигатели постоянного тока (BLDC): профессиональное руководство