



Сборка точного манипулятора: подробное пошаговое руководство
Сталкиваетесь с задачами, требующими высокой точности? Или с повторяющимися операциями, где важны точность и производительность? Нужен проект манипулятора (роботизированной руки).
Надёжное электронное PCB-устройство для широкого спектра операций. Применение в:
- Доступ к станкам
- Лабораториях
- Промышленной автоматизации
- Производстве
Отличная идея — взяться за роборуку. Сложно на первый взгляд, но с материалами задача упрощается. Детально разберём сборку.
Что такое роботизированная рука?
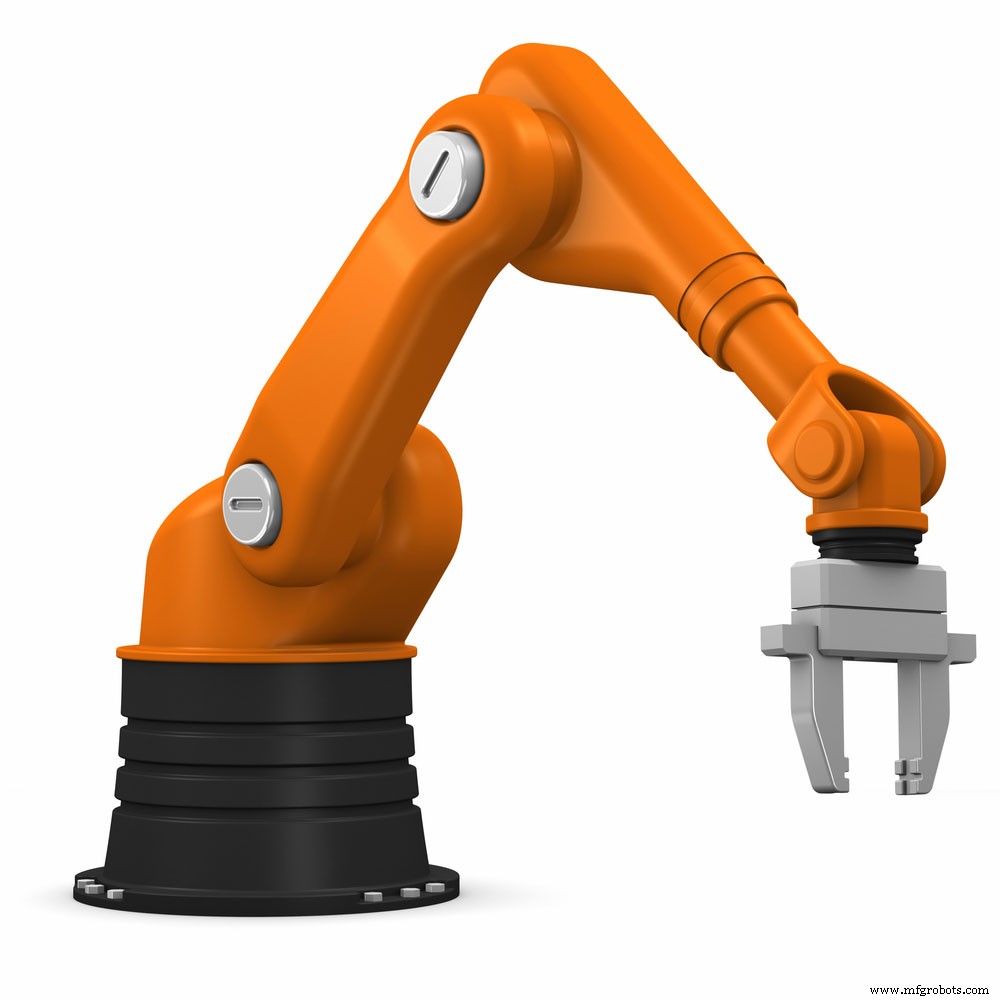
Механическое устройство, автоматизируемое спец. ПО на микроконтроллере. Может быть частью антропоморфного робота или автономным устройством.
Тип задач зависит от движения суставов. Пример: рука и захватывающее устройство с отдельными суставами, движущимися линейно.
Как сделать простую роботизированную руку?
Соберём руку, запоминающую последовательность движений и воспроизводящую её. Компоненты:
- Бредборд
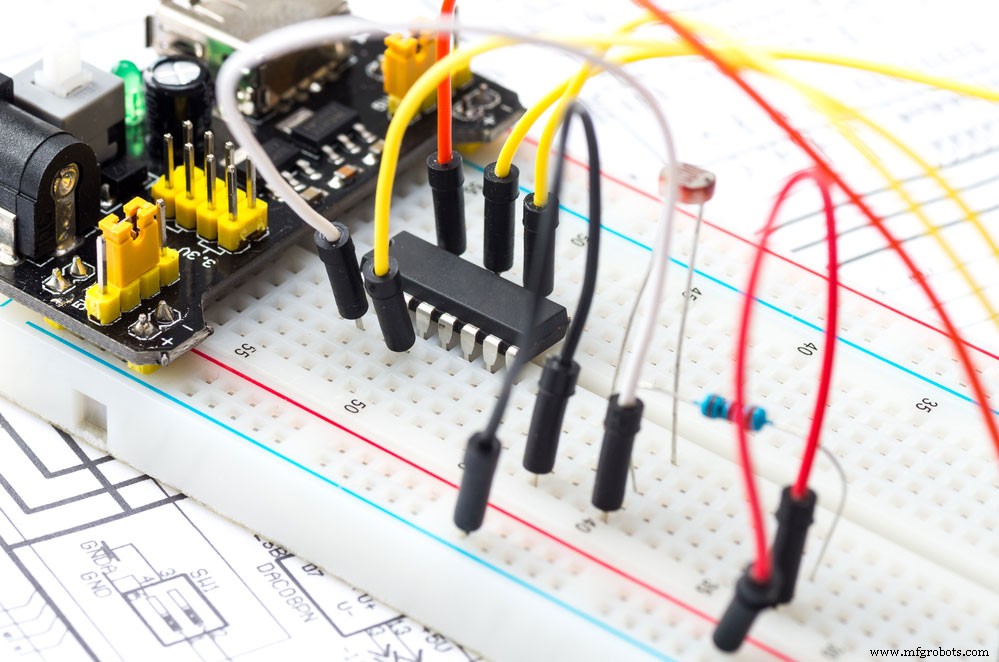
- Деревянные детали
- Установленная Arduino IDE
- Сервоприводы — 5 шт.
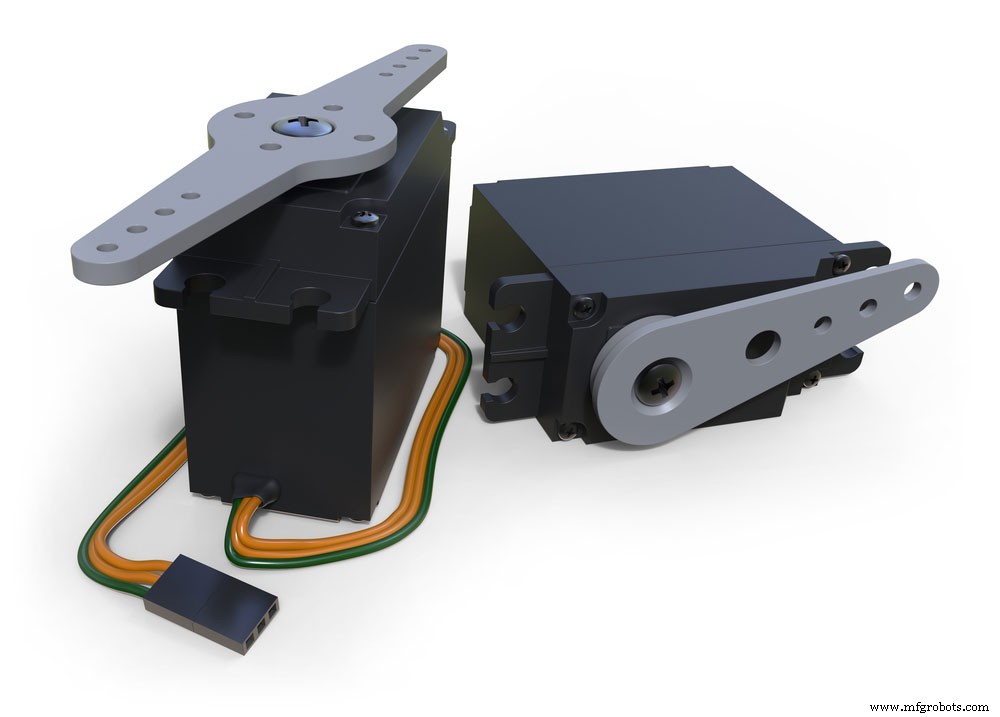
- Arduino UNO
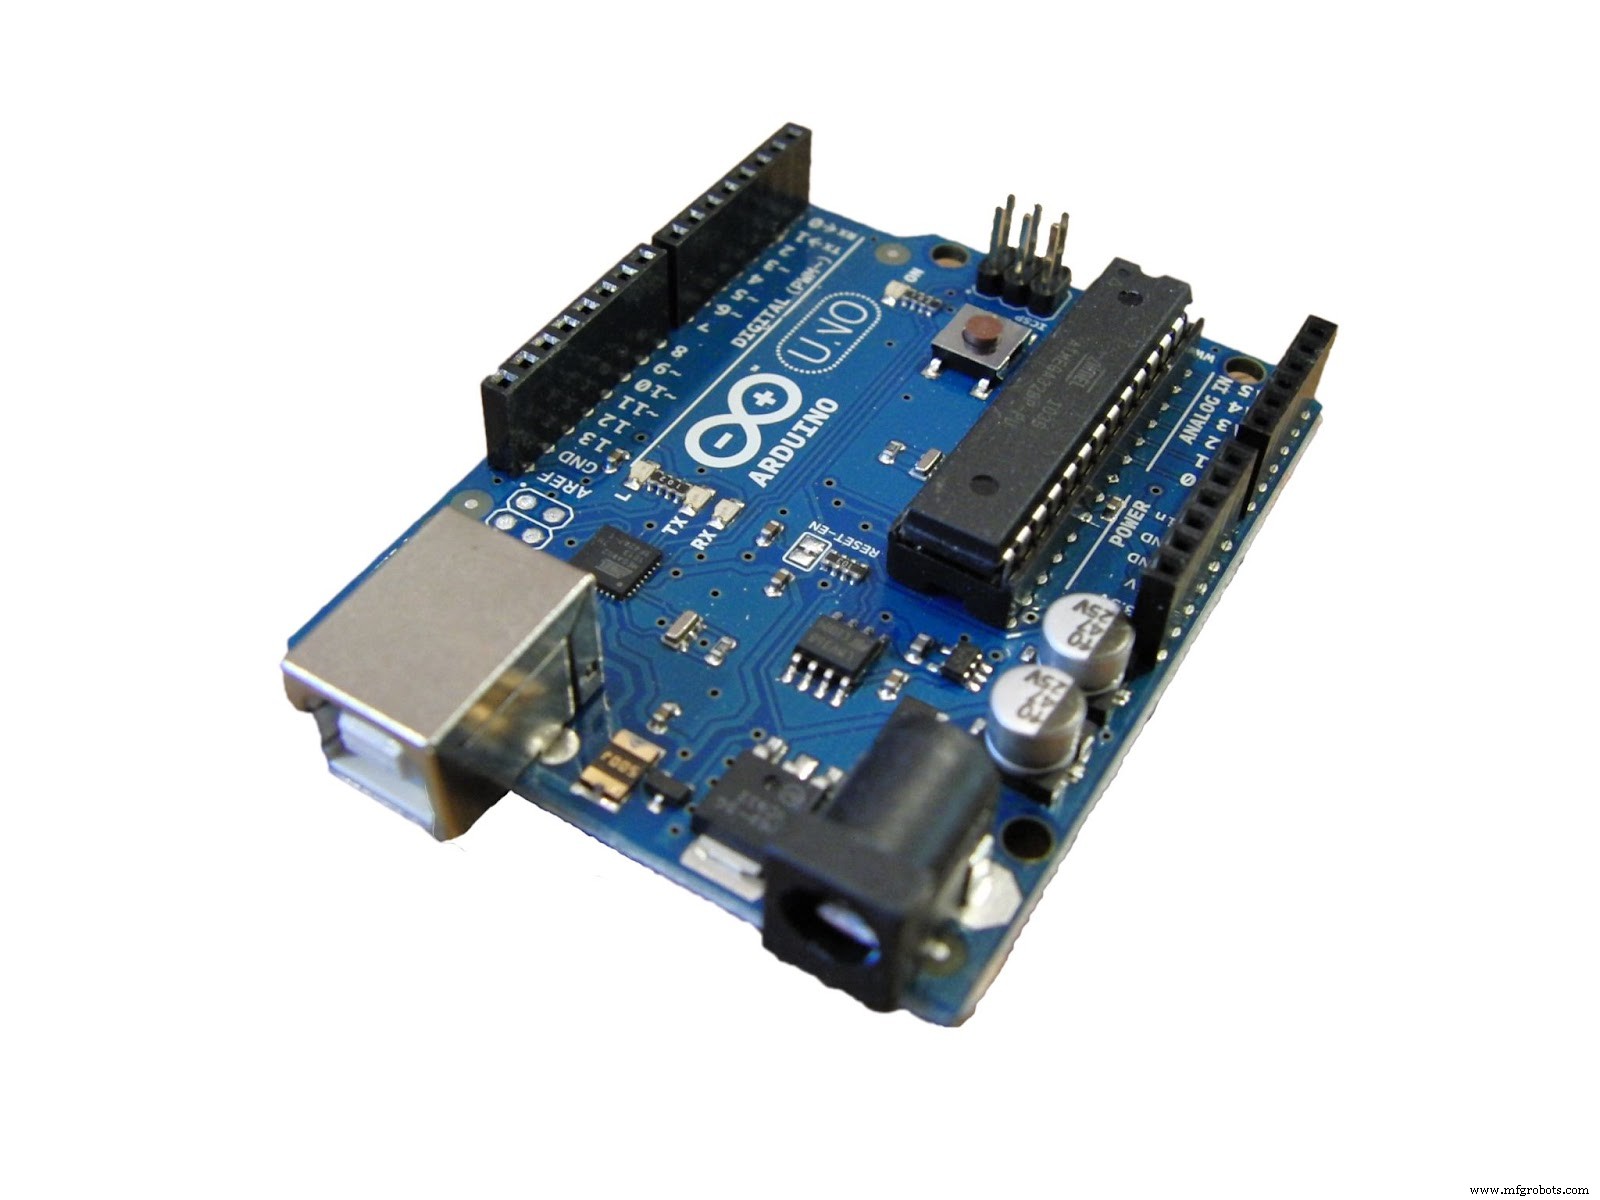
Источник: Wikimedia Commons
- Потенциометры — 5 шт.
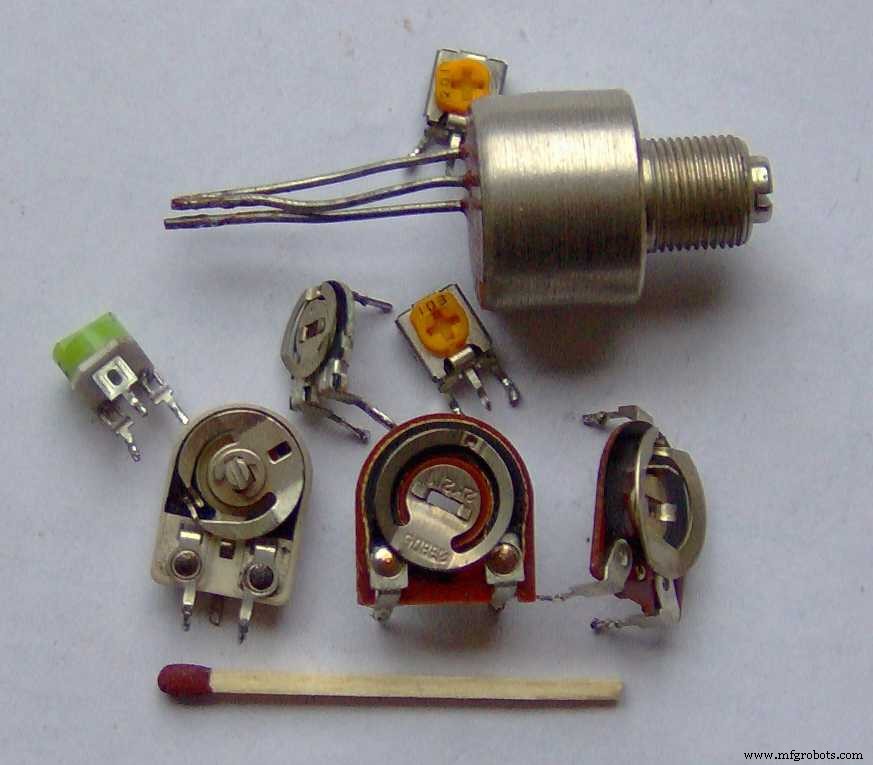
Источник: Wikimedia Commons
- Адаптер питания (5В 2А)
- Холст/картон А4 как база
- Сигнальные провода
Шаг 1 — Сборка механики
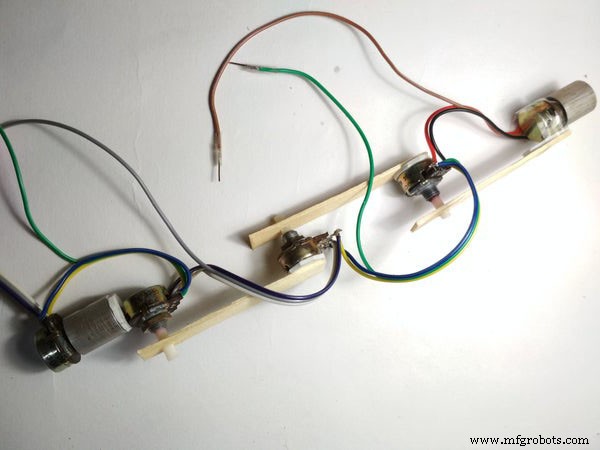
Источник: Instructable
Маленький стабильный брусок для руки. Любая механическая схема на выбор. Сервоприводы клеим на дерево двусторонним скотчем, затем закрепляем винтами. Основная рука: потенциометры на маленьком бруске. Холст А4 — база для монтажа.
Шаг 2 — Подключение проводов
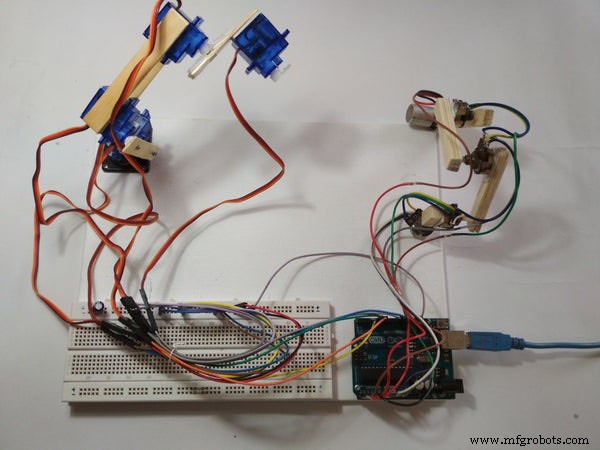
Источник: Instructable
Цель — правильное подключение всех проводов. Все сервоприводы параллельно к питанию: чёрный → GND, красный → +. Сигнальные провода (оранжевые/жёлтые) → PWM-пины Arduino. GND Arduino тоже параллельно. Потенциометры → +5В. Средний вывод потенциометра → аналоговые пины Arduino.
Управление сервоприводами: цифровые пины 10, 9, 6, 5, 3. Аналоговые входы A0–A4 — от потенциометров. Потенциометр на A0 управляет сервоприводом на пине 3, на A1 — на пине 5.
Arduino не питает сервоприводы, но общая земля (GND Arduino и сервоприводов) критична для работы.
Шаг 3 — Программирование
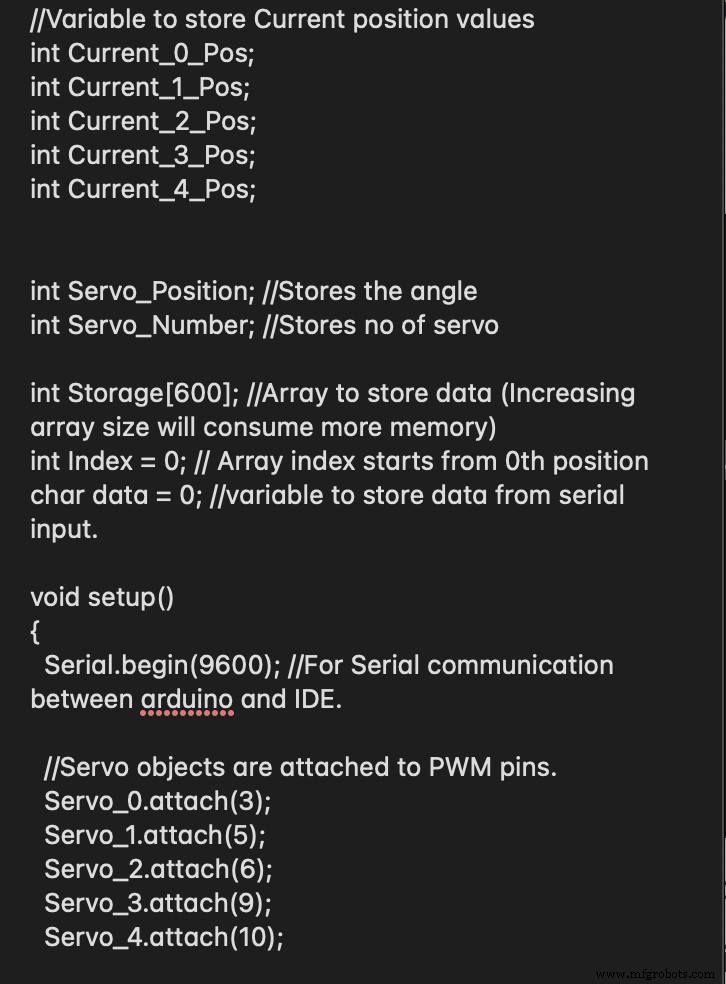
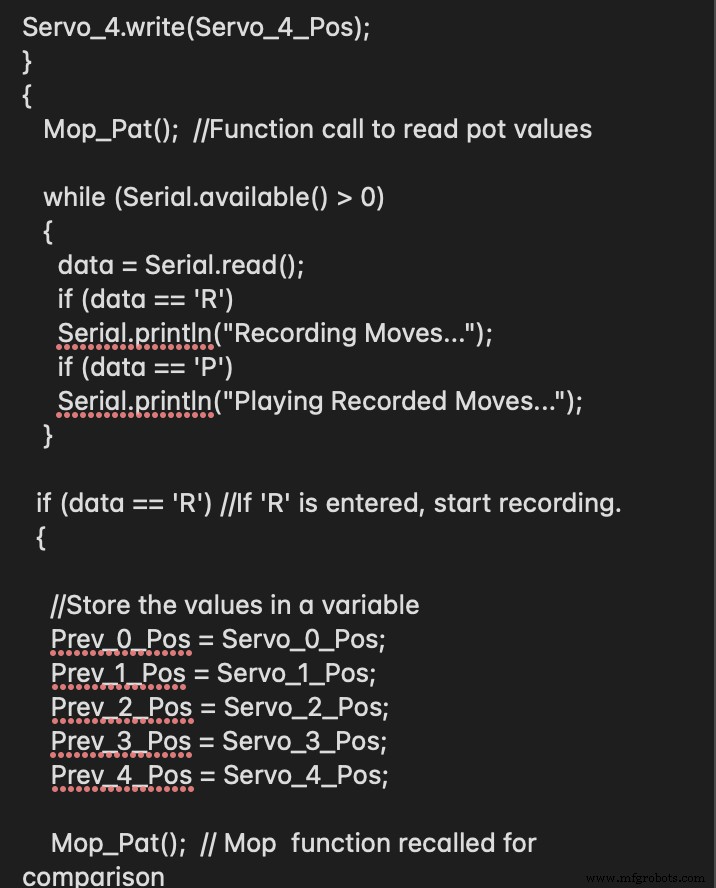
Код прост. Массив потенциометров, перебор в цикле for — сервоприводы повторяют движения. Глобальные переменные для наглядности.
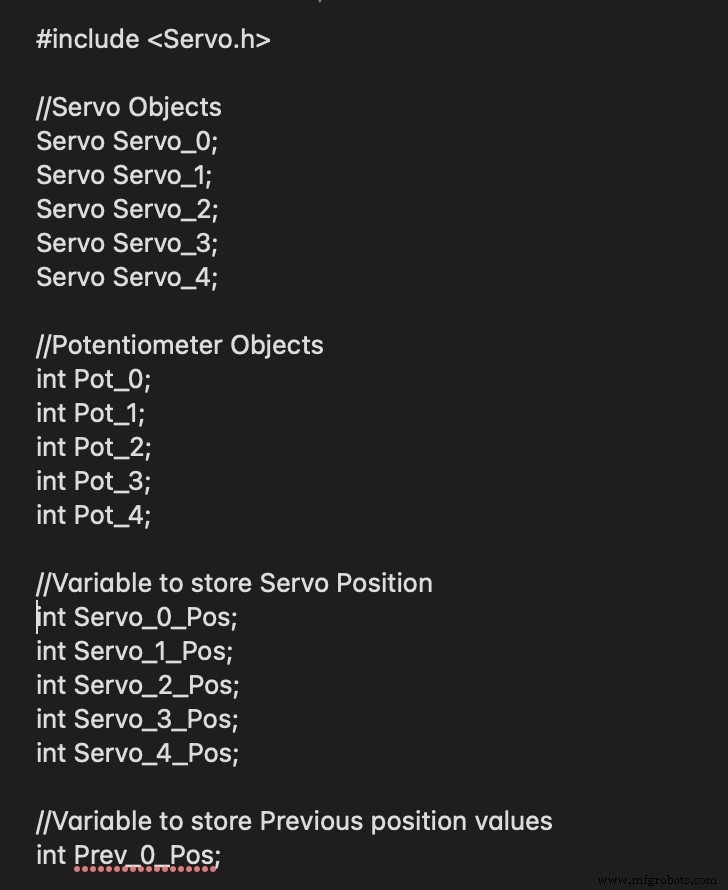
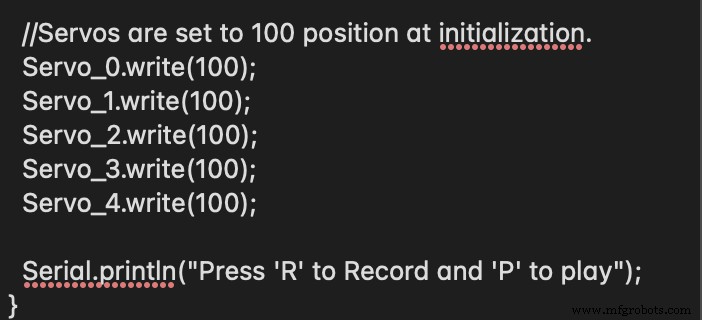
Функция setup() — инициализация пинов и их функций.
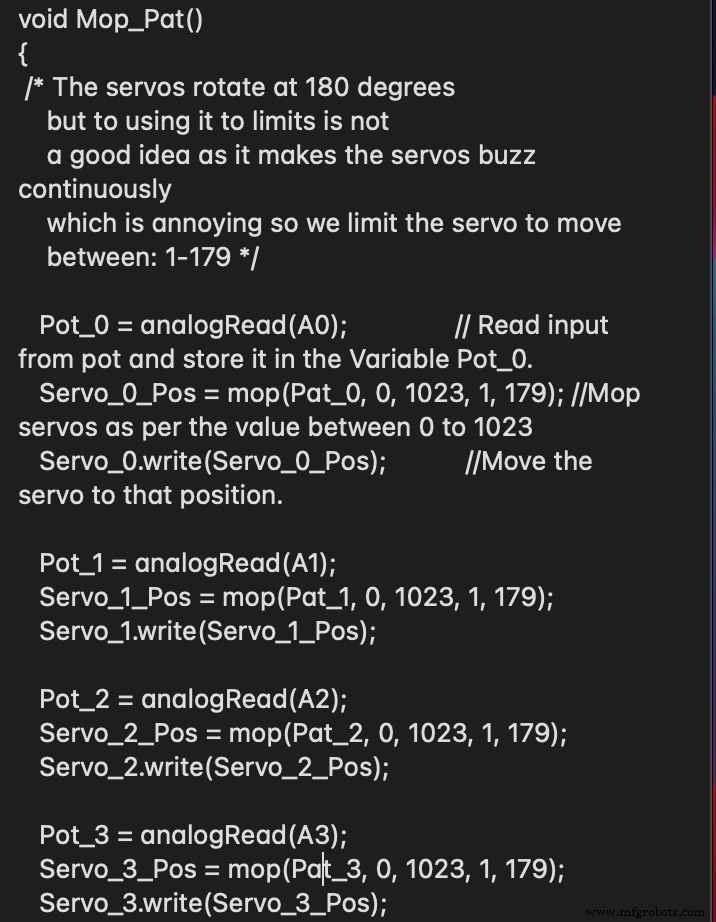
Чтение аналоговых входов → значения потенциометров → маппинг для управления сервоприводами. Пользовательская функция — Mop_Pat.
Цикл loop(). После загрузки в Arduino — рука работает. Доработка кода для плавности — по необходимости.
Шаг 4 — Тестирование
После загрузки кода: Tools → Serial Monitor. Сброс Arduino. Главная рука (с потенциометрами) управляет роборукой. Запись движений пока недоступна.
Введите «R» в мониторе — запись всех движений. После записи введите «P» — воспроизведение. Сервоприводы будут выполнять записанную последовательность, пока не сбросите плату.
Другие идеи проектов роборуки на Arduino
Если базовый проект прост — попробуйте:
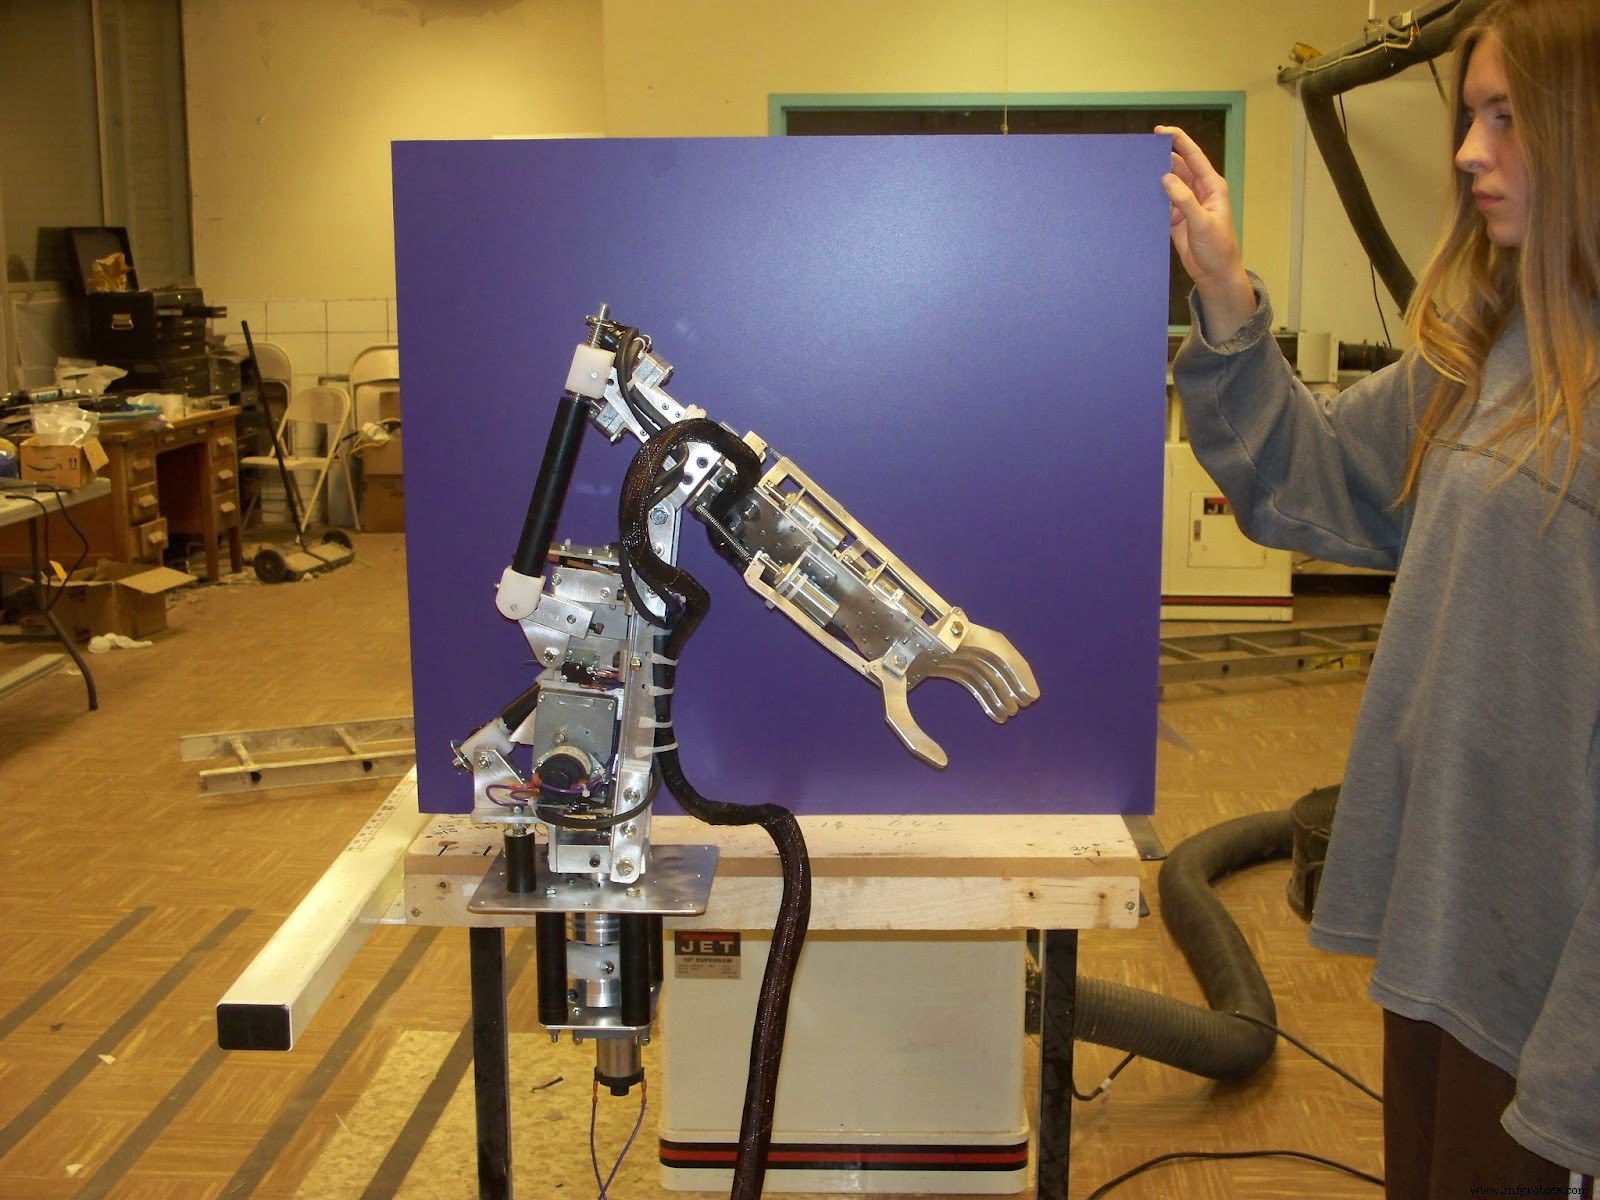
Роборука с жестовой управлением (Arduino + Kinect)
Источник: Wikimedia Commons
Управление жестами, захватываемыми Kinect. Имитация локтя, правой руки, кисти. На сервоприводах.
Веб-управляемая роборука
Координация через веб-сервер. Внешнее питание, ~6 сервоприводов. Нужно изучить workflow, исходный код, архитектуру.
Управление через Nintendo Nunchuk
Уникальный проект. Arduino Mega для программирования и монтажа. Nunchuk — много сенсоров, дешёвый, доступный. Нужен список инструментов и код.
Управление через Android-приложение (Bluetooth)
Bluetooth-модуль (HC-05) + Arduino Mega 2560. Управление через Android-приложение.
Беспроводная роботизированная рука (перчатка)
Сборка и управление роборукой. Нужен сенсор, батареи, Arduino, сервоприводы.
Бармен-робот на Arduino
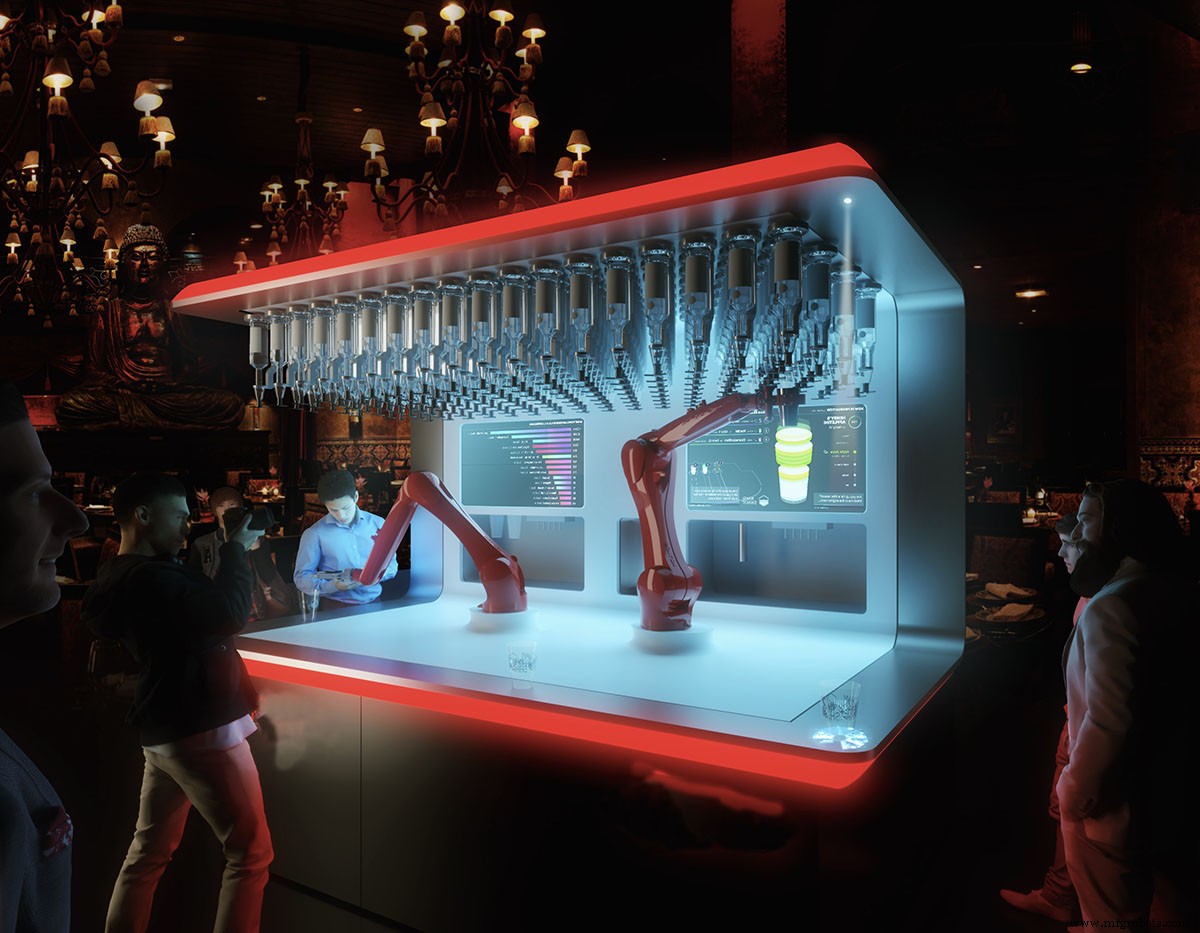
Источник: WorldArchitecture
Роботизированная рука RobotGeek Snapper Arm + клапанный инжектор для барменской функции. Перемещает напитки из емкости в бокал. Весёлый проект для гостей.
Управление мышью компьютера
Arduino-рука, управляемая мышью. Принимает решения, обрабатывая изображения через Matlab Vision.
Заключение
Проекты роборуки набирают популярность. Удовлетворительно видеть, как они перемещают предметы, балансируют, складывают — в зависимости от типа. Применение в медицине и космосе.
Отличное время собрать бюджетную версию — особенно если не хотите выполнять рутинные задачи. Нужна помощь — пишите нам.
Промышленные технологии
- Makerarm: универсальный настольный робот-манипулятор для мейкеров
- Производственные лидеры: проверенные стратегии для привлечения целевого трафика на сайт
- Как создаются манипуляторы роботов: проектирование и функции
- Понимание роботизированных манипуляторов: полное руководство
- Роботизированные паллетизаторы: повышение эффективности и контроля
- Гидравлические роботизированные руки в производстве: экспертное руководство
- Сборка функционального 3D-печатного манипулятора на Arduino: пошаговое руководство
- Рынок SCARA-роботов достигнет $14,78 млрд к 2026 году, стимулируя рост автоматизации
- RTC-модуль DS3231: точное время для Arduino, схемы, библиотеки и проект часов-календаря
- Промышленные роботы-манипуляторы: Движущая сила производственной революции