



Как создаются манипуляторы роботов: проектирование и функции
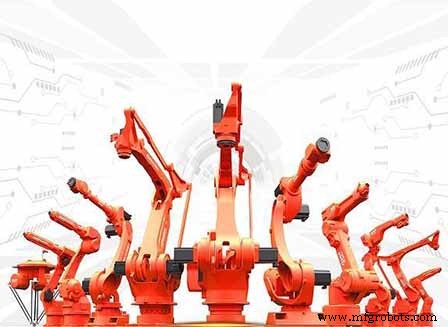
Роботизированный манипулятор — ключевой элемент робота, выполняющий фактическую работу: покраску, паллетизацию, захват и перемещение. Как человеческая рука, он должен гнуться и вытягиваться по заданной траектории. Большинство манипуляторов имеют оси, соединяющие суставы для гибкости движений.
Основные части роботизированного манипулятора
Манипулятор состоит из отдельно изготавливаемых компонентов, собираемых в единую структуру. Рассмотрим главные из них.
Контроллер
Источник: Pinterest
Это «мозг» системы. Обычно представляет собой компактную материнскую плату с прошитой программой управления. Самый сложный и дорогой элемент, требует защиты в корпусе.
Захвата (грипперы)
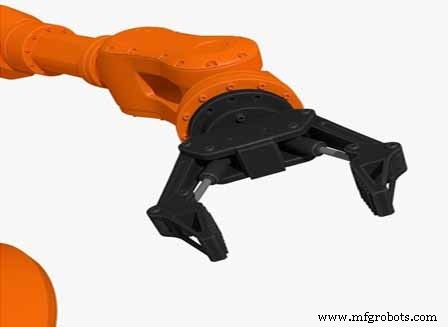
Источник: Pinterest
Пальцеподобные выступы на конце манипулятора для захвата деталей, перемещения грузов, упаковки. Обычно электрические, в комплекте 3 пальца для надежного хвата. Выдерживают основные нагрузки при работе с тяжелыми полезными нагрузками.
Суставы
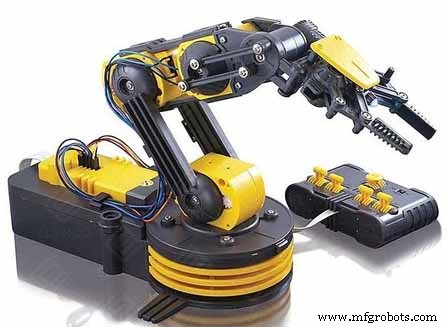
Источник: Pinterest
Обеспечивают сгибание, вытяжение и вращение вокруг осей. Без них манипулятор мог бы только вращаться в пределах своей рабочей зоны, что делает невозможным выполнение даже простых задач.
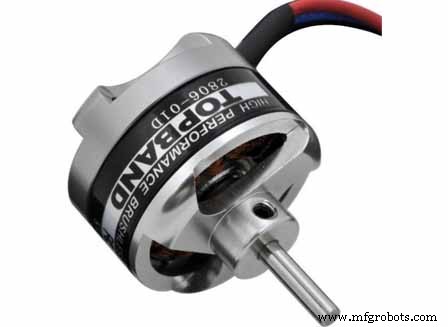
Моторы
Источник: Pinterest
«Двигатели» манипулятора. Электрические приводы, управляющие движением, скоростью и направлением по командам контроллера. Четыре основных типа: двигатели постоянного/переменного тока, сервоприводы, шаговые и линейные моторы.
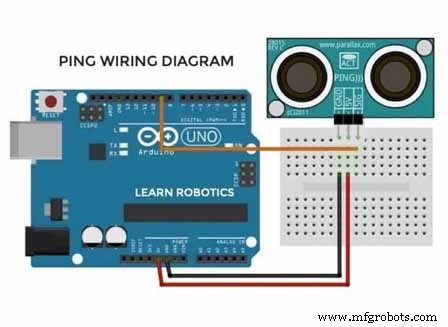
Сенсоры
Источник: Pinterest
«Глаза и уши» манипулятора. Определяют расстояния, распознают объекты для захвата. Высокоточные сенсоры фиксируют препятствия и идентифицируют целевые объекты с высокой точностью.
Как изготавливается роботизированный манипулятор
Высокая сложность требует тщательного проектирования. Основные этапы создания от черновика до рабочего станка:
Этап 1: Создание программы
Программа — «мозг» — разрабатывается первой. От её сложности и возможностей зависит итоговый размер и функционал манипулятора.
Этап 2: Установка мотора
После утверждения программы собирается приводная система. Моторы связывают с контроллером, проводят тесты отклика на команды. На этом этапе формируются «сердце» и «мозг» манипулятора.
Этап 3: Сборка базы
Фундамент манипулятора устанавливается на пол или стойку. Должен быть достаточно тяжелым, чтобы компенсировать вес выдвинутой руки и предотвратить опрокидывание.
Этап 4: Монтаж суставов и плеча
Собираются подвижные элементы. Здесь определяется максимальный охват и угол поворота. Количество суставов (обычно 2–10, чаще всего 6) зависит от размеров базы. Чем больше суставов, тем крупнее манипулятор.
Этап 5: Установка грипперов
Исполнительные органы (сварка, резка, подъем) крепятся к концу манипулятора, формируя аналог человеческих пальцев.
Этап 6: Проводка
Все компоненты соединяются электрической сетью для питания. Проводка выполняется так, чтобы не препятствовать движению суставов.
Заключение
Создание манипулятора — сложный, ресурсоемкий процесс, требующий команды специалистов. Высокая стоимость обоснована долгосрочной эффективностью: инвестиция полностью окупается.
Промышленный робот
- Как производят вольфрамовые тигли
- Как производится нержавеющая сталь: от плавки к готовым изделиям
- Что означает SFM в обработке на станках с ЧПУ?
- От шелка к синтетике: как делается нейлон
- Как производится FRP — от истории к современному производству
- От PAN к производительности: экспертное руководство по производству углеродного волокна
- Роботизация процессов (RPA): преимущества и трансформация промышленности
- Как робототехника перевернула автомобилестроение
- Роботизированные складские системы: определение, применение и преимущества
- Внутри автоматизированных складов: как технологии оптимизируют операции