



Полное руководство по шаговым двигателям 3D-принтеров: типы, выбор, драйверы, настройка
Шаговые двигатели (stepper motors) — «мышцы» 3D-принтера. Они перемещают экструдер, стол и ось Z с точностью до микрометров. Качество печати, скорость, шум и надежность напрямую зависят от правильного выбора двигателей и драйверов. Это подробное руководство охватывает типы, характеристики, лучшие модели, драйверы и настройку.
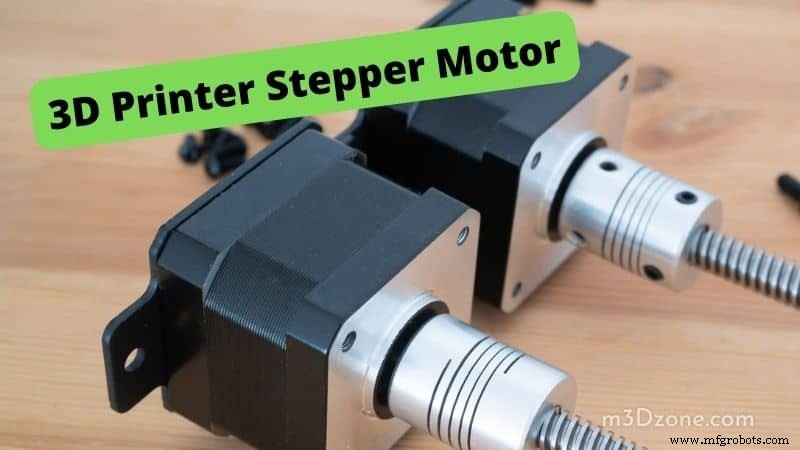
Что такое шаговый двигатель в 3D-принтере?
Шаговый двигатель — бесщеточный синхронный двигатель, вращающийся дискретными шагами (обычно 1.8° = 200 шагов/оборот). В 3D-принтерах используется **биполярный NEMA 17** (размер фланца 42×42 мм). Драйвер (stepper driver) управляет током в обмотках, реализуя микрошаг (обычно 1/16 или 1/256 шага) для плавности.
Зачем они нужны?
- Оси X, Y — перемещение головки/стола по горизонтали (ремени/шейки).
- Ось Z — подъем стола/головки по вертикали (шинки/винты). Часто 2 двигателя синхронно.
- Экструдер — подача филамента (прямой или боуден).
Всего в типичном принтере **4–5 двигателей**: X, Y, Z (1 или 2), E (экструдер).
Типы и характеристики NEMA 17
NEMA 17 — только размер фланца (42 мм). Внутри параметры варьируются сильно:
| Параметр | Типичные значения | Влияние |
|---|---|---|
| Угол шага | 1.8° (200 шаг/об) или 0.9° (400 шаг/об) | 0.9° → выше разрешение, ниже крутящий момент на высоких скоростях |
| Ток фазы (Rated Current) | 0.4–2.5 А (обычно 1.0–1.7 А) | Драйвер должен выдавать ≥ тока двигателя. Больше ток = больше момент, больше тепло. |
| Удерживающий момент (Holding Torque) | 20–60 Н·см (0.2–0.6 Н·м) | Сила удержания позиции. Для экструдера и Z важнее. Для X/Y — достаточно 40 Н·см. |
| Сопротивление обмотки | 1.5–3.0 Ом | Низкое R → быстрее нарастание тока → выше скорость. |
| Индуктивность | 2–5 мГн | Низкая L → выше максимальная скорость. |
| Длина корпуса | 34–48 мм («плоский» 34мм, стандарт 40мм, длинный 48мм) | Длиннее = больше момент, тяжелее, больше инерция. |
| Вал | D-образный 5 мм (стандарт), круглый, с зацепом | D-вал для фиксации шкива/шестерни зажимным болтом. |
Обзор лучших шаговых двигателей NEMA 17 (2024)
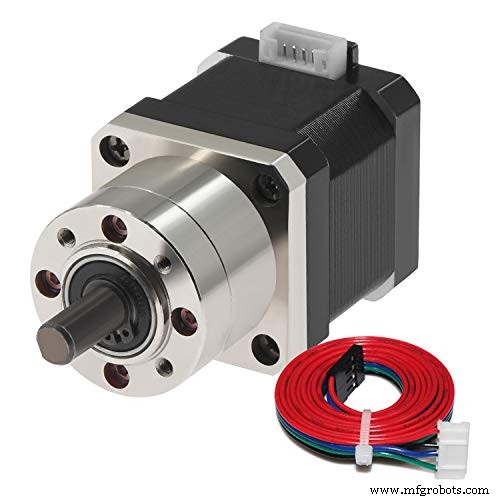
1. STEPPERONLINE NEMA 17 27:1 Planetary Gearbox (42STH48-1684MAC)
Лучший для экструдера Direct Drive и оси Z. Встроенный планетный редуктор 27:1 (фактически 26.85:1).
- Момент на валу: ~52 Н·см (после редуктора) — огромный для прямого экструдера.
- Угол шага на выходе: 0.067° (1.8° / 27) → невероятная разрешающая способность.
- Ток: 1.68 А, сопротивление 1.8 Ом.
- Эффективность редуктора: 81%.
- Плюсы: тихий, холодный, мощный, компактный (42×42×52 мм).
- Минусы: скорость ограничена (~30–50 мм/с на экструдере), цена ~$45–55.
- Идеален для: Direct Drive (BMG, Sherpa Mini, Orbiter), ось Z тяжелых принтеров.
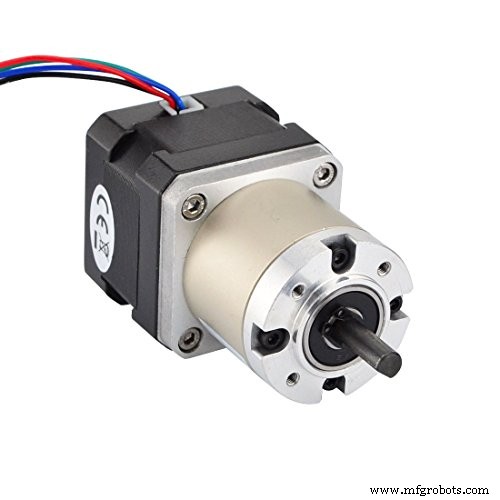
2. STEPPERONLINE NEMA 17 5.18:1 Planetary Gearbox (42STH48-1684MA)
Младшая модель с редуктором 5.18:1. Баланс скорости и момента.
- Момент ~2 Н·м на выходе, скорость выше.
- Хорош для экструдеров типа BMG (геар 3:1) + редуктор 5:1 = 15:1 итого.
- Цена ~$35–40.
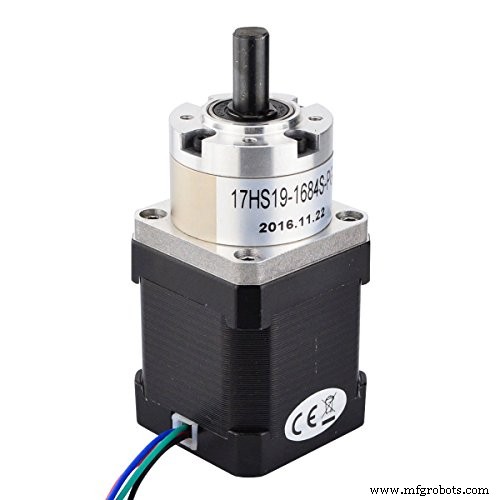
3. FYSETC 42-34 (42STH34-1004A) — рабочая лошадка
Стандартный NEMA 17 длина 34 мм, 1.8°, 1 А, 0.35 Н·м, 220 г, алюминий. Дешевый (~$12–15), надежный, вездесущий. Идет в комплекте многих Ender 3 / CR-10.
- Хорош для X, Y, Z (одиночной), Bowden-экструдера.
- Для Direct Drive момента может не хватать при высоких ускорениях.
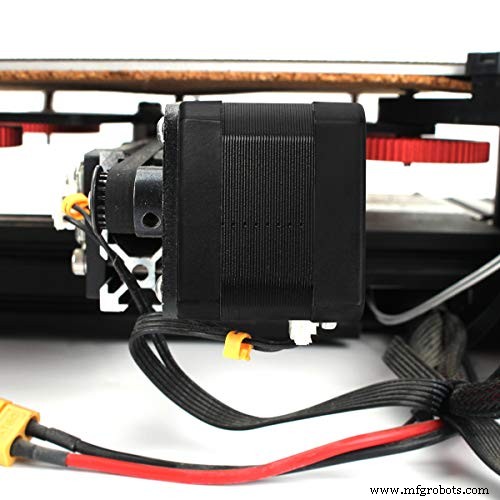
4. Usongshine NEMA 17 4240 (42STH40-1004A) — 40 мм, 1 А, 0.4 Н·м
Чуть длиннее FYSETC 34, чуть больше момент. Хороший баланс цена/качество. Стальной корпус, тихий.
- Для X, Y, Z, Bowden-экструдер.
- ~$13–16.
5. LDO Motors 42STH48-2004MAC (0.9°) — высокоточный
Угол шага 0.9° (400 шагов/об). Дважды выше разрешение по Z и XY. Момент 0.48 Н·м, ток 2 А. Требует драйвер с высоким током (TMC2209/TMC5160). Для точных принтеров (Voron, RatRig, высокоточные CoreXY).
6. Мощные для осей X/Y больших принтеров: NEMA 23
Размер фланца 57×57 мм. Момент 1–3 Н·м. Для больших CoreXY (300×300+), тяжелых порталов. Требуют мощные драйверы (TMC5160, TB6600) и 24В/48В питание. Не для стандартного Ender 3.
Стандарт NEMA: что он значит?
NEMA (National Electrical Manufacturers Association) стандартизирует **только габариты фланца и отверстия крепления**:
- NEMA 17 = 42.3×42.3 мм, отверстия 31 мм (M3).
- NEMA 23 = 56.4×56.4 мм, отверстия 47.1 мм (M4/M5).
- NEMA 14 = 35×35 мм (малые принтеры, экструдеры типа Orbiter).
Все остальные параметры (момент, ток, угол, длина) НЕ стандартизированы NEMA. Два NEMA 17 могут быть совершенно разными.
Какой двигатель выбрать для своего принтера?
| Применение | Рекомендуемый тип | Примеры |
|---|---|---|
| Оси X, Y (стандарт Ender 3, Prusa) | NEMA 17, 40 мм, 1.8°, 0.4–0.5 Н·м, 1–1.5 А | FYSETC 42-34, Usongshine 4240, LDO 42STH40 |
| Ось Z (один двигатель) | NEMA 17, 40–48 мм, 1.8°, 0.5–0.6 Н·м | Usongshine 4248, LDO 42STH48 |
| Ось Z (два двигателя) | Два NEMA 17 40 мм, 0.4 Н·м каждый | 2× FYSETC 42-34 |
| Bowden-экструдер | NEMA 17 34–40 мм, 0.35–0.45 Н·м | FYSETC 42-34, стандартный Creality |
| Direct Drive (BMG, Sherpa, Orbiter) | NEMA 17 с редуктором 3:1–5:1 ИЛИ 0.9° 48 мм 2А | STEPPERONLINE 5.18:1, LDO 0.9°, Pancake NEMA 14 (Orbiter) |
| Высокоскоростной CoreXY (Voron, RatRig) | NEMA 17 0.9° 2А (X/Y), NEMA 17 48 мм (Z) | LDO 42STH48-2004MAC, 42STH40-2004MAC |
Драйверы шаговых двигателей (Stepper Drivers) — критически важны
Драйвер преобразует логические сигналы (STEP/DIR) в токовые импульсы для обмоток. Качество драйвера = шум, тепло, точность микрошага, максимальная скорость.
Типы драйверов (по убыванию качества/цены)
| Серия | Примеры | Технология | Шум | Микрошаг | Диагностика | Применение |
|---|---|---|---|---|---|---|
| TMC5160 | BIGTREETECH M5160, FYSETC TMC5160 | SPI/UART, StealthChop2 + SpreadCycle | Ультранизкий | 256x | Полная (столб, температура, нагрузка) | Топовые 32-битные платы (SKR, Octopus), Klipper |
| TMC2209 | BIGTREETECH TMC2209 V3.0, FYSETC TMC2209 | UART, StealthChop2 + SpreadCycle | Очень тихий | 256x | UART: стоп, ток, температура | Стандарт 2022–2025 для SKR Mini E3, SKR 2, BTT Octopus |
| TMC2225 / TMC2226 | BIGTREETECH TMC2226 | UART, StealthChop2, выше ток (2.5А пик) | Тихий | 256x | UART | Мощные NEMA 17/23, замена TMC2209 |
| TMC2208 | Watterott, FYSETC (старые) | Legacy, только CFG пины (нет UART) | Тихий | 256x | Нет | Устарели, не рекомендуются для новых билдов |
| A4988 / DRV8825 | Pololu, клоны | Только полношаговые режимы до 1/16 (DRV8825 до 1/32) | Гудение/вибрация | 16x/32x | Нет | Бюджетные 8-битные платы (Melzi, RAMPS), старые принтеры |
Ключевые параметры выбора драйвера
- Ток (RMS / Peak): должен быть ≥ тока двигателя. TMC2209: 1.5 А RMS, 2.0 А пик. TMC2226: 2.0 А RMS, 3.0 А пик. TMC5160: 3.0 А RMS.
- Интерфейс управления: UART/SPI (современные) позволяют настраивать ток, режим StealthChop/SpreadCycle, читать диагностику из Klipper/Marlin. Старые (A4988, DRV8825, TMC2208 без UART) — только перемычки/потенциометр.
- Микрошаг (Microstepping): 256x (интерполированный) дает плавность. Реальное разрешение ограничено механикой.
- Рассеивание тепла: драйверы на плате (onboard) часто перегреваются. Лучше — модульные (перевернутые чипом вверх) с радиатором и вентилятором.
- Режимы StealthChop / SpreadCycle: StealthChop — тихий на низких скоростях, теряет момент. SpreadCycle — шумнее, но полный момент. Современные драйверы переключают автоматически (StealthChop до пороговой скорости).
Сколько шаговых двигателей в 3D-принтере?
Стандартная конфигурация (Ender 3, Prusa i3, CoreXY):
- Ось X — 1 двигатель
- Ось Y — 1 двигатель
- Ось Z — 1 (бюджет) или 2 (синхронные, лучшая устойчивость) двигателя
- Экструдер (E) — 1 двигатель
- Итого: 4 или 5 двигателей.
Дополнительно: второй экструдер (IDEX, Dual), автоматическая смена сопла (toolchanger), камера (rotary axis) — добавляют двигатели.
FAQ
Все ли NEMA 17 одинаковые?
Нет. NEMA 17 задает только фланец 42×42 мм. Момент, ток, длина, угол шага, вал, качество подшипников — различаются кардинально. Дешевый $8 и дорогой $50 NEMA 17 — разные планеты.
Все ли шаговые двигатели 3D-принтеров одинаковые?
Нет. Разные по конструкции (биполярные/униполярные — только биполярные для 3D), току, моменту, редуктору, валу. Не взаимозаменяемы без перерасчета тока драйвера и механики.
Какие двигатели в Ender 3?
Стандарт: **42-34 NEMA 17** (длина 34 мм), 1.8°, 1 А, 0.35–0.4 Н·м, D-вал 5 мм, алюминий/сталь. Модель FYSETC 42-34 или аналогичный OEM. На новых Ender 3 V2 Neo / S1 — те же габариты, иногда с чуть большим моментом.
Нужен ли редуктор на экструдере?
Для **Direct Drive** — да, желательно (геар 3:1 в BMG/Sherpa или встроенный 5:1/27:1 в двигателе). Дает контроль подачи, позволяет печатать гибкие (TPU), снижает требования к моменту двигателя. Для **Bowden** — редуктор не нужен (требует скорости оттяжки), стандартный NEMA 17 34–40 мм достаточно.
Заключение
Шаговые двигатели — фундамент качества печати. Не экономьте на драйверах: **TMC2209 (UART) или TMC5160** на 32-битной плате (BTT SKR Mini E3 V3, SKR 2, Octopus) дадут тишину, точность и надежность за $15–25 за комплект из 4–5 шт. Двигатели выбирайте под задачу: стандартные 40 мм 1А для X/Y/Z/Bowden, редукторные или 0.9° 2А для Direct Drive и высокоточных билдов. Пара «двигатель + драйвер» должна быть сбалансирована по току и нагрузке. Тогда принтер будет печатать годами без пропусков шагов и перегревов.
3D печать
- Шаговые двигатели: типы, характеристики и практические применения
- Интегрированные драйверы упрощают дизайн высокомощных шаговых двигателей
- Непрерывные струйные принтеры (CIJ): полное руководство по покупке для бизнеса
- DIY автономная турель Nerf — умный Nerf-пушка на шаговых двигателях, камере и Arduino
- Полнофункциональная библиотека для управления биполярным шаговым двигателем на Arduino
- Автоматизированный свайпер для Tinder и Bumble на Arduino UNO и шаговом двигателе
- Точное управление шаговым двигателем 28BYJ-48 с Arduino UNO и джойстиком
- Выбор правильного взрывозащищенного двигателя: всеобъемлющее руководство
- Лучшие практики хранения электродвигателей: максимизация ресурса и производительности
- Как выбрать муфту двигателя для долгой службы: экспертное руководство