



Коллаборативные четырёхногие рой-роботы преодолевают сложный рельеф вместе
Вдохновение муравьями: роботы соединяются для преодоления препятствий
В ранние дни карантина профессор Нотр-Дама и инженер робототехники Ясемин Озкан-Айдин использовала время дома для сборки роботов.
Озкан-Айдин разработала коллаборативные ногистые системы, маневрирующие по сложному рельефу — как команда.
Для перемещения по неровному рельефу и в тесных пространствах Озкан-Айдин предложила, что физическое соединение между роботами может улучшить подвижность. Если отдельный робот, например, не может двигать объект сам, почему бы не заставить роботов образовать более крупную, многоногую систему для выполнения задачи?
Именно так и делают муравьи.
«Когда муравьи собирают или транспортируют объекты, если один натыкается на препятствие, группа работает коллективно для преодоления этого препятствия. Если есть разрыв в пути, например, они образуют мост, чтобы другие муравьи могли перебраться — и это вдохновение для этого исследования», — сказала Озкан-Айдин в недавнем пресс-релизе . «Через робототехнику мы можем получить лучшее понимание динамики и коллективного поведения этих биологических систем и исследовать, как мы можем использовать этот вид технологий в будущем».
3D печать: 4 робота 15–20 см с батареей, микроконтроллером, 3 сенсорами
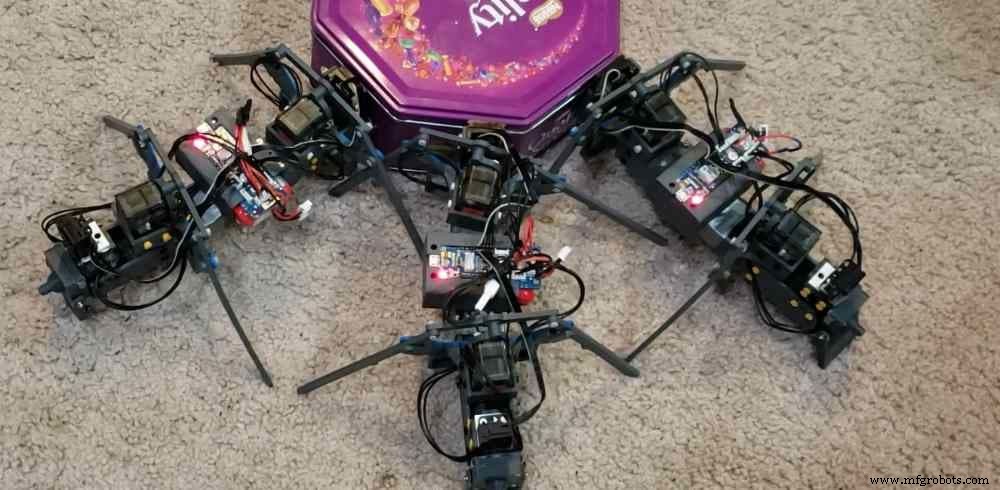
С 3D принтером Озкан-Айдин построила четырёхогих роботов длиной 15–20 сантиметров.
Каждый робот включал литий-полимерную батарею, микроконтроллер и три сенсора. Наряду со светосенсором, два магнитных тактильных сенсора на передней и задней части каждого робота позволяют системам соединяться.
Четыре гибкие ноги снизили потребность в дополнительных сенсорах и деталях и дали роботам уровень механического интеллекта, который помогал при взаимодействии с неровным или неровным рельефом.
«Вам не нужны дополнительные сенсоры для обнаружения препятствий, потому что гибкость в ногах помогает роботу двигаться прямо мимо них», — сказала Озкан-Айдин. «Они могут тестировать на разрывы в пути, строя мост своими телами; двигать объекты индивидуально; или соединяться для коллективного перемещения объектов в разных типах сред, не в отличие от муравьёв».
Озкан-Айдин начала исследование для изучения в начале 2020 года, когда большая часть страны была закрыта из-за пандемии COVID-19. После печати каждого робота Озкан-Айдин тестировала насекомо-вдохновлённые системы во дворе или на игровой площадке со своим сыном.
Больше 'Рой' роботов на Tech Briefs
Смотрите, как NASA помогает дронам работать как команда.
Смотрите 'BOBbots' на Tech Briefs TV.
Узнайте, как человеческий мозг может направлять рой роботов.
Профессор Нотр-Дама провела эксперименты на различных рельефах, как естественных, так и искусственных. Роботы маневрировали через и вокруг травы, мульчи, листьев и жёлудей, а также пенопластовых лестниц, шерстяных ковров и неровного рельефа прямоугольных деревянных блоков, клеенных к ДСП.
Механизм помощи: световой сигнал и магнитное соединение
Когда отдельный блок застревает, он посылает свет дополнительным роботам, показывая запрос на помощь. При ощущении света, помощник-роботы соединяются и обеспечивают поддержку — толчок, пока они идут вместе — для успешного преодоления препятств при коллективной работе.
«После того как помощник-робот находит ищущий робот, следуя градиенту света, он присоединяется к нему сзади и тактильные сенсоры на обоих роботах информируют робота о состоянии соединения», — сказала проф. Озкан-Айдин Tech Briefs.
Результаты исследования недавно опубликованы в Science Robotics .
Ближайшие исследования сфокусируются на улучшении контроля, сенсирования и энергетических возможностей системы.
Интервью с Ясемин Озкан-Айдин: детали технологии
Tech Briefs: Как работают магнитные тактильные сенсоры — что они делают, как контролируются?
Ясемин Озкан-Айдин: У каждого робота два магнитных коннектора, включающие два неодимовых редкоземельных магнита с N-S полярностью, спереди и сзади робота. Магнитный коннектор сзади прикреплён к хвосту и его полярность может быть перевернута (S-N) движением хвоста вверх. Так, когда хвост вверх, два робота могут соединиться друг с другом, а когда хвост вниз — они могут отсоединиться.
Tech Briefs: Когда посылается сигнал «помощь» роботу, как помощник-робот знает, что делать и какие действия предпринимать?
Ясемин Озкан-Айдин: Сигнал помощи — включение яркого LED света на задней части робота — посылается помощникам-роботам, когда ищущий робот застревает на лестнице или неровном рельефе. Застревание детектируется интенсивностью света, измеренной ищущим роботом. Когда робот застревает, он не может двигаться к цели (источнику света), и интенсивность света не меняется. Помощники-роботы всегда ждут сигнала от ищущего робота.
Конечно, есть ограничения в нашей системе. Например, если помощник-робот падает вне луча ищущего робота, помощник-робот не может его найти. В будущем дизайне связь между роботами должна быть улучшена с использованием других типов сенсоров, таких как GPS. Однако по мере увеличения сложности системы роботы становятся труднее для контроля. Здесь механический интеллект играет важную роль.
Tech Briefs: Что означает «механический интеллект» здесь? Как именно они взаимодействуют? Что происходит, когда один робот застревает на препятствии? Как посылается сигнал дополнительным роботам?
Ясемин Озкан-Айдин: Механический интеллект означает, что механизм отвечает на среду, адаптируется к новым внешним ситуациям или автоматически выполняет некоторые функции без какой-либо сенсорной обратной связи или руководства от контроллера. У каждого робота четыре направленно-гибкие ноги и хвост. Когда нога или хвост сталкивается с препятствием, она гнётся назад и переходит препятствие. После прохождения препятствия возвратная пружина тянет ногу в её исходную позицию. Этот пассивный изгиб также увеличивает площадь контакта, позволяя отдельной ноге или хвосту иметь дело с изменением шероховатости рельефа, потерей контакта с землёй во фазе опоры или наступанием на препятствие или ударом о него во фазе переноса.
У всех роботов два выключателя как тактильные сенсоры для обнаружения состояния соединения: один спереди и один сзади робота. Когда два робота соединены, куполообразный толкатель, прикреплённый к хвосту, касается обоих сенсоров у хвоста переднего робота и у головы заднего робота. Хотя нет высокоуровневой коммуникации (например, отправка GPS координат беспроводно) между роботами, тактильные сенсоры позволяют каждому роботу знать, соединён ли он с другими роботами. Кроме тактильных сенсоров, есть световой сенсор, или фототранзистор, в нижней передней части каждого робота. Этот сенсор используется для измерения интенсивности света среды и обеспечения локальной коммуникации между роботами.
Tech Briefs: Можете усилить одно или два реальных практических применения — что может совершить рой и как?
Ясемин Озкан-Айдин: Рой ногистых роботов может выполнять реальные кооперативные задачи, такие как поисково-спасательные операции, сельскохозяйственные применения (посев и уборка, экологический мониторинг и инспекция урожая и т.д.), коллективный транспорт объектов и космическая разведка.
Tech Briefs: Относительно питания, можете ли вы представить какой-либо сбор энергии, скажем, основанный на движении?
Ясемин Озкан-Айдин: Это очень важный пункт, который нужно улучшить в будущем дизайне. Возможно, механизм сбора энергии (как пьезоэлектрические материалы) может быть прикреплён к ногам роботов, и они могут собирать энергию во время ходьбы, или каждый робот может иметь солнечную панель для зарядки своих батарей. Другой вариант — только один из роботов может быть оснащён механизмом сбора энергии, чтобы снизить общую стоимость, и он может передавать энергию другим роботам.
Tech Briefs: Что вдохновило это усилие, особенно естественные модели?
Ясемин Озкан-Айдин: Это исследование вдохновлено многоногими животными, такими как губоногие или тысяченогие, которые могут эффективно двигаться в разнообразных рельефах с гибкими телами и конечностями и муравьиными коллективами, которые могут самоорганизовываться и создавать структуры, такие как мосты, для решения проблем.
Tech Briefs: Как вы смотрите на улучшение роботов?
Ясемин Озкан-Айдин: В настоящее время роботы ограничены ограниченным диапазоном коммуникации. С улучшенной коммуникацией между индивидами мы ожидаем, что единицы (четвероногие) в рое смогут правильно координироваться и менять свои походки в соответствии с экологическими условиями или задачами, которые они выполняют. Кроме того, размеры роботов могут быть масштабированы в соответствии с задачами для выполнения.
Что вы думаете? Делитесь своими вопросами и комментариями ниже.
Датчик
- Готов ли ваш завод к интеграции роботов? Практическое руководство
- Промышленные роботы: проектирование, производство и будущие тренды
- Максимизация эффективности с портальными (гантровыми) роботами в промышленной автоматизации
- Как промышленные роботы революционизируют автомобилестроение
- Топ-10 производителей SCARA-роботов: повышение эффективности и снижение затрат
- Руководящие коллаборативные роботы вручную: Стандарты безопасности объяснены
- Продвинутые четырёхногие роеи роботов для навигации в сложной местности
- Новый алгоритм позволяет мягким робосам самоощущаться для надежного выполнения задач
- Роботизированные помощники в здравоохранении: 5 ключевых инсайтов
- Больничные роботы: революция в уходе за пациентами и безопасности персонала