



Автономные БПЛА приземляются на движущихся наземных роботах и перезаряжаются без GPS — прорыв для поиска и спасения в удаленных районах
Новая технология позволяет вертолетным дронам садиться на движущиеся наземные платформы без навигации по спутникам
Исследователи разработали подход, позволяющий беспилотному летательному аппарату (БПЛА) с вращающимся крылом автономно приземляться на движущийся беспилотный наземный аппарат (БНА) и перезаряжаться — всё это без использования GPS. Команды автономных воздушных и наземных агентов смогут работать в условиях поиска и спасения, которые слишком опасны или недоступны для людей, но обычно требуют обширной инфраструктуры позиционирования и связи.
Ключевая задача: посадка без GPS
Критическая функция БПЛА — автономная посадка на статичные и движущиеся наземные платформы, перезарядка и повторный взлёт для выполнения новых миссий. БПЛА не могут полагаться на GPS, так как его легко подавить, поэтому эти действия должны выполняться с помощью альтернативных источников, таких как бортовая компьютерная الرؤية.
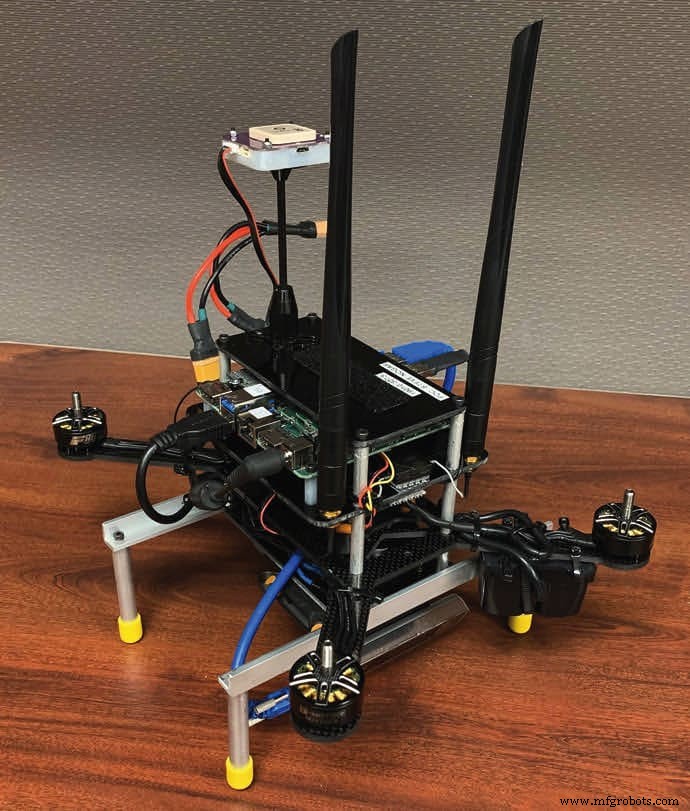
Вычисления на борту с дешёвыми сенсорами
Исследователи выполняли вычисления непосредственно на борту аппарата, используя недорогие сенсоры и компьютеры. При этом не происходило никакого обмена данными между БПЛА и БНА. Команда провела как симуляции с программным обеспечением в контуре (software-in-the-loop), так и полевые испытания на открытом воздухе, продемонстрировав эффективность алгоритма для маневров посадки. В экспериментах использовался небольшой самодельный квадрокоптер и наземный робот, движущийся со скоростью бега.
Техническое решение: визуальная одометрия и специальные маркеры
Работа объединяет поведение в условиях отсутствия GPS с экспериментально подтверждённым подходом. Используется визуальная локализация с визуально-инерциальной одометрией, уникальный маркер на вершине наземного транспортного средства, разработанный специально для этой задачи, а также бортовые алгоритмы поведения и управления. Все эти функции выполнялись на борту небольшого БПЛА с существенными вычислительными ограничениями.
Специальный маркер на вершине наземного робота разработан именно для задачи посадки. Он содержит меньшие маркеры внутри большего, которые остаются видимыми даже при приближении камеры. В будущем этот подход может снизить зависимость от фидуциальных маркеров и заменить их искусственным интеллектом, распознающим целевой аппарат для посадки.
Датчик
- Понимание генератора: как он питает ваш автомобиль и признаки отказа
- Портативные программные агенты: решение «Золотой середины» для IoT подключения
- Почему Fiix признана инноватором отрасли в CMMS
- RAAD: Быстрый, чувствительный детектор биологических аэрозолей для общественной безопасности
- EV vs ICE: отличия в проектировании проводной разводки
- HeadFi: Превратите любые наушники в умные устройства простым адаптером
- Передовые высоковысотные БПЛА для точного метеорологического мониторинга
- Автономная система зарядки роя дронов: увеличение времени миссии с помощью НЛА
- Готовы ли мы к автомобилям 4-го уровня автономности?
- Заземление шасси (Chassis Ground): назначение, принцип и значение