



Тестирование автономных транспортных средств: от симуляции к реальным дорогам
Прежде чем автономный автомобиль сможет выехать на дорогу, его нужно протестировать на максимально возможном количестве сценариев.
- Программное обеспечение симуляции и инструменты модель-базированной разработки могут создавать виртуальные среды «тест-драйва».
- HIL (hardware-in-the-loop) или «аппаратное обеспечение в контуре» тестирование подключает реальные сигналы контроллера к тестовой системе, симулирующей реальность. Контроллер, например, двигателя ECU, может фактически быть «обманут», «думая», что он в готовом автомобиле. С HIL производители могут прогонять компоненты автомобиля через ряд возможных сценариев без затрат на реальные поездки.
- И, конечно, есть выезд машины на реальную дорогу — как на открытой дороге, так и на закрытых трассах.
В прямой эфире презентации Tech Briefs под названием «Стандартизация тестирования и симуляции автоматизированных транспортных средств» читатель задал следующий вопрос двум экспертам отрасли.
«Для тестирования AV, каковы соответствующие роли симуляции, закрытого полигона и тестирования на публичных дорогах?»
Прочитайте отредактированные ответы ниже от Джейми Смита, директора по транспортным исследованиям и дизайну у производителя автоматизированных тестов National Instruments, и Джеффри Уишарта, управляющего инженера консалтинговой фирмы Exponent.
Джейми Смит, NI: Самый большой сдвиг — принятие симуляции. Мы использовали симуляцию в проектировании управления годами, и мы пришли к пониманию, что единственный способ решить вызовы, перед которыми стоит отрасль — это комбинирование HIL-тестирования, дорожного тестирования и тестирования симуляции. Это был большой сдвиг в нашей философии, а также в том, куда мы делаем инвестиции.
Еще один вопрос читателя для Джеффа и Джейми
Читатель спрашивает: «Готов ли публичный к уровню 4 автономного автомобиля?»
Джеффри Уишарт, Exponent: Я думаю, что проценты Джейми — в основном симуляция, с некоторым закрытым полигоном и некоторым на дороге — примерно верны, и туда движется отрасль.
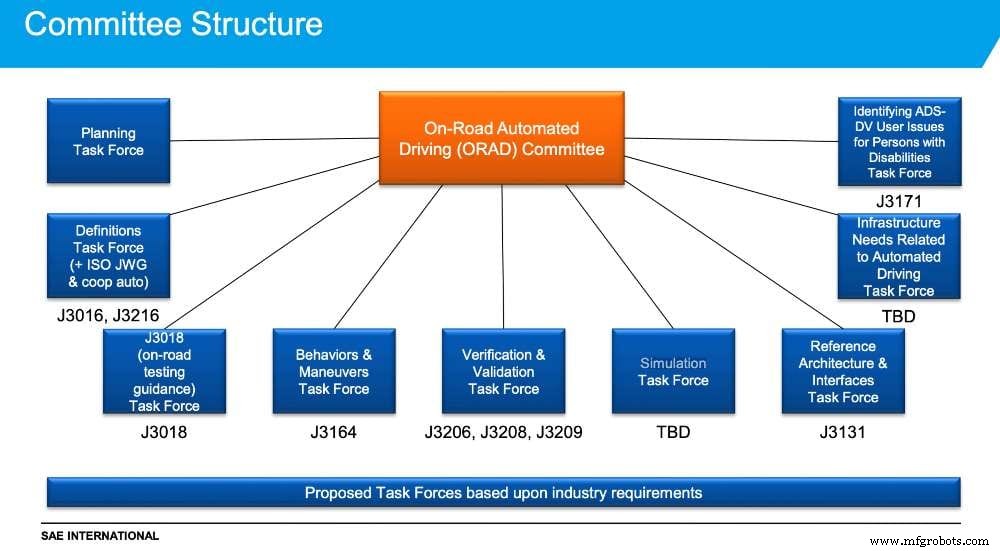
Я думаю, что точность симуляции — ключевой компонент, и нам нужно понять, насколько близка симуляция к реальному миру, чтобы понять ее ценность. Если вы делаете миллион сценариев и тестов, но точность низкая, какова ценность этого? У SAE есть задача On-Road Automated Driving (ORAD), которая работает над этим в данный момент.
Закрытый полигон действительно ценен, потому что вы можете валидировать свои симуляции или подмножество тестов симуляции. Но это дорого и очень трудоемко.
Тестирование на публичных дорогах довольно полезно, потому что вы получите сценарии, которые, возможно, вы не видели раньше или не придумали, но это также занимает много времени, и вы делаете много вождения, которое не все так полезно. Это может показаться очень скучным большую часть времени, с лишь небольшим процентом [сценариев вождения], которые интересны. И тестирование на публичных дорогах также очень дорого.
У каждого есть своя роль. Все будут делать все три, но вопрос в понимании ограничений и преимуществ каждого.
Что вы думаете о вариантах тестирования автомобилей? Делитесь своими вопросами и комментариями ниже.
Датчик
- Понимание генератора: как он питает ваш автомобиль и признаки отказа
- Woven Capital Toyota инвестирует в платформу автономных флотов Ridecell
- Продвинутые методы симуляции точно моделируют динамику автомобиля и поток вокруг шин
- Развитие безопасного транспорта в тумане: лаборатория Сандиа тестирует датчики для автономных авто
- Автономный робот освоил вход через дверь — Прорыв для сервисных роботов
- Симуляция снега: точное тестирование радаров и лидаров для автономных автомобилей
- Инструмент Fe³ NASA Ames: продвинутая симуляция низковысотного воздушного трафика
- Передовая 3D система отслеживания движения: датчик нового поколения для автономных технологий
- Готовы ли мы к автомобилям 4-го уровня автономности?
- Автономные ассемблеры NASA строят лунные обители