



ROS 2 и DDS интероперабельность: практическое руководство для бесшовной интеграции
ROS 2 полагается на DDS для своего базового коммуникационного слоя, однако достижение безупречной интероперабельности между нативным DDS-развертыванием и ROS 2 может все еще ставить тонкие вызовы. Это руководство дистиллирует практические шаги и конфигурационные твики, которые доказали свою эффективность по состоянию на «Bouncy Bolson» (июль 2018) ROS 2 релиз, помогая командам избегать общих подводных камней и использовать полную мощь Connext DDS внутри ROS 2.
Текущее состояние ROS 2
ROS 2 — быстро эволюционирующий фреймворк, и будущие релизы могут ввести дополнительные нюансы интероперабельности. Однако, когда вы запускаете ROS 2 с rmw_connext_cpp RMW-слоем, вы все еще используете нативный стек Connext DDS. Это означает, что вы сохраняете все передовые функции Connext — такие как гранулярный QoS-контроль и мульти-транспортная поддержка — наслаждаясь высшими абстракциями ROS 2.
Ключевые настройки интероперабельности
Имена топиков и партиции
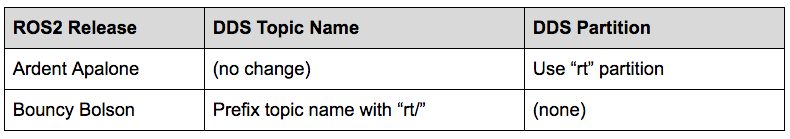
ROS 2 кодирует неймспейс топика либо в имени топика, либо в DDS-партиции. Все пользовательские топики ROS 2 находятся в неймспейсе «rt» (ROS Topic). В DDS это представлено как:
Типы данных топиков
Когда Connext RMW слой активен, ROS 2 анонсирует каждый «rt/*» топик с общим типом сериализации. В результате, чистое DDS-приложение, публикующее оригинальный, строго-типизированный данные, будет испытывать QoS mismatch и не сможет подключиться.
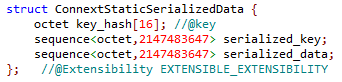
Самое прямое решение — подавить автоматическую публикацию type-code от ROS 2 участников. Добавьте файл USER_QOS_PROFILES.xml в директорию, запускающую ваши ROS 2 узлы. Минимальная конфигурация, скрывающая type code и отключающая sharing type object, выглядит так:
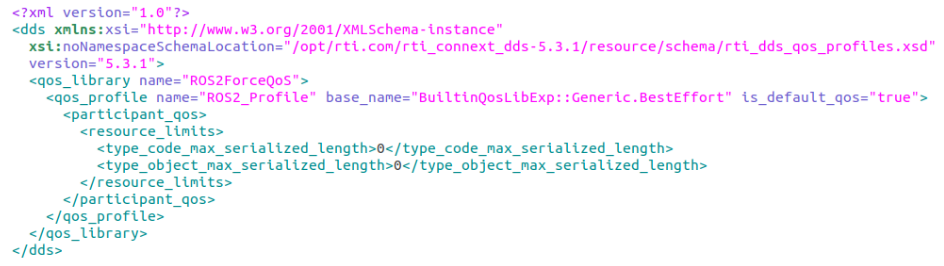
Не стесняйтесь настраивать настройку надежности под ваше приложение; пример выше использует «Best Effort» как отправную точку.
Помните, что этот QoS-файл применяется только к ROS 2 узлам, запущенным из той же директории. Если нужны изолированные конфигурации, поместите посвященный USER_QOS_PROFILES.xml рядом с каждой папкой запуска узла.
Выбор транспорта
Когда DDS-система и ROS 2-система делят одну сеть, предупреждения о отсутствующих или неподдерживаемых транспортах (например, udpv6 недоступен на участнике, поддерживающем только udpv4) могут появляться. Чтобы избежать таких предупреждений и обеспечить надежную связность, конфигурируйте транспортные предпочтения явно.
- Определите разрешенные транспорты в
USER_QOS_PROFILES.xmlдобавлением<transport_builtin>маски внутри<participant_qos>:
<participant_qos> <transport_builtin> <mask>UDPV4|SHMEM</mask> </transport_builtin> </participant_qos> - Создайте файл
NDDS_DISCOVERY_PEERSв директории запуска и перечислите адреса пиров, которые вы хотите обнаружить. Запятая-разделенный пример, отключающий multicast discovery:
localhost,192.168.1.12,shmem:// Выбор RMW-слоя в ROS 2
Всегда устанавливайте переменную окружения RMW_IMPLEMENTATION в rmw_connext_cpp перед запуском ROS 2 узлов:
export RMW_IMPLEMENTATION=rmw_connext_cpp Или передайте её инлайн при запуске узла:
RMW_IMPLEMENTATION=rmw_connext_cpp ros2 run demo_nodes_cpp talker Неограниченные последовательности и строки
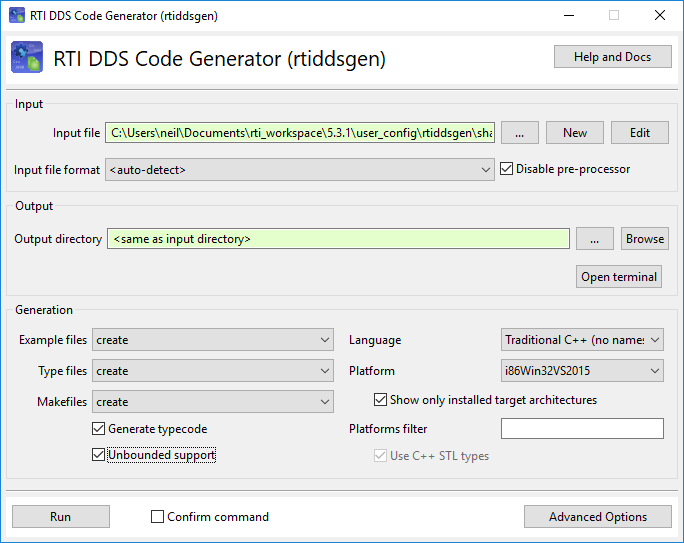
Некоторые ROS 2 топики содержат неограниченные последовательности или строки. Если ваше DDS-приложение должно потреблять или публиковать эти топики, включите «Unbounded Support» в генераторе DDS кода. Обратитесь к документации RTI для того, как переключить эту опцию во время генерации кода.
Следующие шаги с RTI
Мы покроем временный пробел в текущем наборе функций ROS 2 — запись и воспроизведение данных топика — в следующей части этой серии. Тем временем, если вы готовы развернуть надежное, DDS-подкрепленное ROS 2 решение, обратитесь к нашим RTI экспертам. Мы поможете вам тонко настроить вашу конфигурацию и ускорить time-to-market.
Интернет вещей
- Полное руководство по лазерной маркировке: типы, преимущества и применения
- OpenDDS против RTI Connext DDS: выбор правильного решения Data Distribution Service
- Воспроизведение ROS2 LiDAR данных с RTI Recording Service и DDS
- ROS2 Bouncy Bolson добавляет бесплатный RTI Connext DDS: усиление связности и диагностики
- ROS-робот: Управление навигацией из терминала на Raspberry Pi
- Быстрое производство: ускорение выпуска кастомных и малосерийных деталей
- IoT революционизирует полевой сервис: предиктивное обслуживание и выше ROI
- Покупательское руководство по IIoT-платформам: экспертные советы и чек-лист для принятия решения
- Освоение усилителей печатных плат: полное руководство для гибких печатных плат
- Экспертный выездной сервис и он-сайт ремонт тяжелой техники — быстрее вернетесь в работу