



ROS2 Bouncy Bolson добавляет бесплатный RTI Connext DDS: усиление связности и диагностики
Второй релиз ROS2, кодовое имя «Bouncy Bolson», теперь доступен для скачивания с официального ROS2 веб-сайта для Intel Linux, Windows и iOS.
ROS (Robot Operating System) — open-source фреймворк для построения роботизированных систем. ROS2 строится на оригинальной платформе, доставляя высокую производительность за счет использования Data Distribution Service (DDS) для коммуникации.
О ROS2 Bouncy Bolson
«Bouncy» релиз примечателен тем, что он включает RTI Connext DDS под некоммерческой лицензией. Это делает профессиональный-класс DDS бесплатной опцией для исследователей, оценщиков и академиков, использующих ROS2.
Благодаря стандарт-базированной интероперабельности DDS, каждый ROS2 пользователь получает доступ к богатой экосистеме инструментов и сервисов, включая:
- RTI Admin Console — go-to инструмент для диагностики проблем связности.
- RTI System Monitor — премиальное решение для тонкой настройки и оптимизации системной производительности.
- RTI Recording Service — высокопропускная, длительная запись и воспроизведение данных топика.
- RTI Routing Service — out-of-the-box мост, позволяющий кросс-сетевую коммуникацию.
Ниже — реальный пример того, как RTI Admin Console упрощает траблшутинг. Я добавил LiDAR источник данных к ROS2 развертыванию и изначально пытался отобразить данные в RViz, но получил никакого вывода.
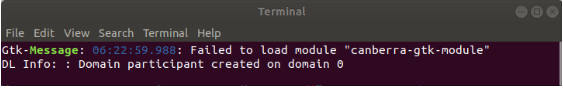
Использование ROS2 диагностических команд помогло сузить проблему. Например, ros2 topic list показывает активные топики:
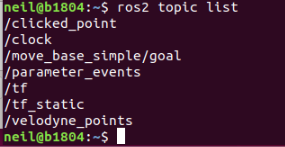
Я сфокусировался на топике «/velodyne_points»:
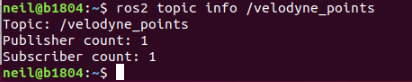
Подтверждая, что издатель активен:
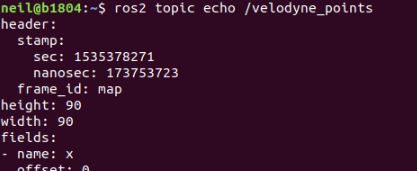
Тем не менее RViz все равно не показывал данные.
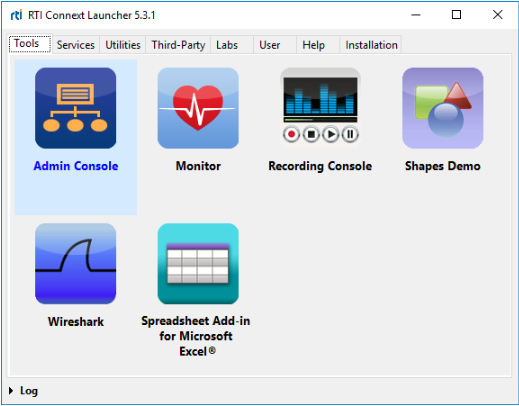
Admin Console
Запуск RTI Admin Console через RTI Launcher сразу подсвечивает сетевые проблемы. Консоль показывает красный X индикатор, когда участники не могут подключиться.
Раскрытие Domain 0 и выбор «/velodyne_points» раскрыло QoS mismatch:
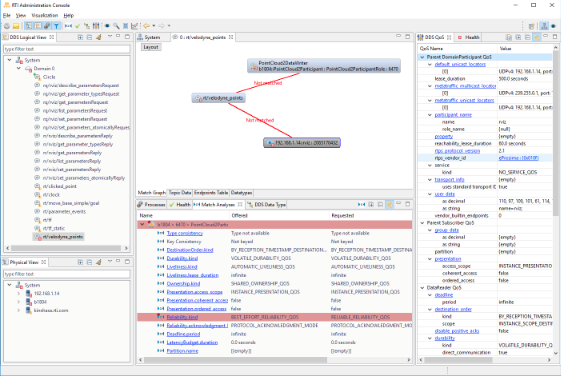
Издатель предлагал надежность «Best Effort», но RViz подписчик требовал «Reliable» соединение. DDS блокирует соединение, предотвращая незамеченные несоответствия.
Admin Console также отображает каждый участник, включая скрытые ROS2 внутренние топики. Ключевые наблюдения включают:
- Зарегистрированные ошибки, которые могут быть изучены позже.
- Writer-only и reader-only топики, указывающие на непарные издатели или подписчики.
- Поддержка множественных RMW-слоев от разных DDS-вендоров, демонстрирующая истинную мульти-вендорную интероперабельность.
- При использовании Connext RMW-слоя, type code информация появляется в discovery трафике и может быть инспектирована в Admin Console.
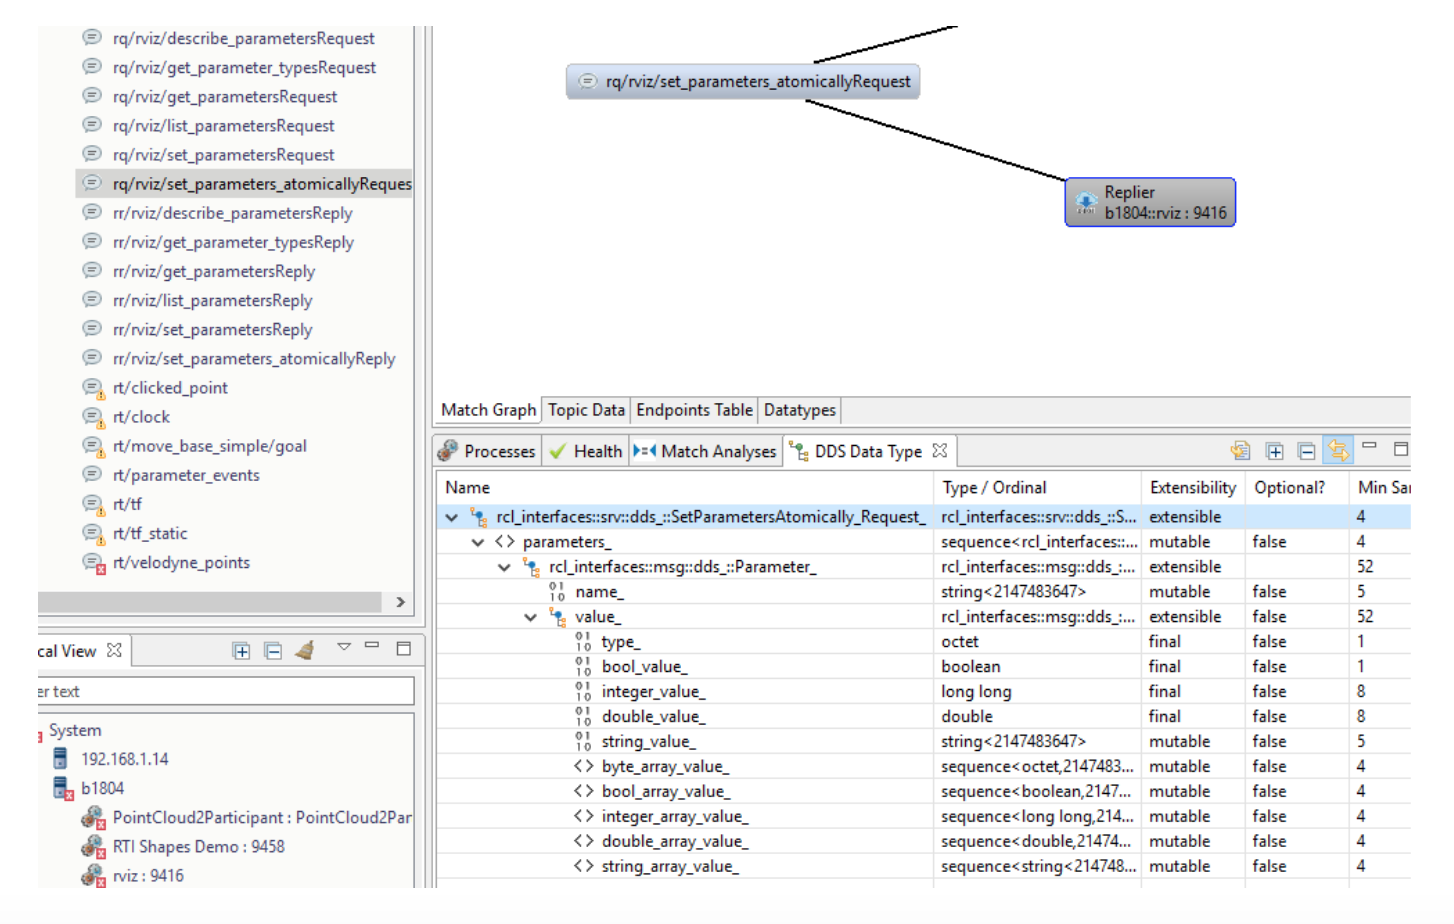
Другие RMW-слои подавляют эту информацию.
Admin Console также может подписаться на данные топиков и визуализировать их значения:
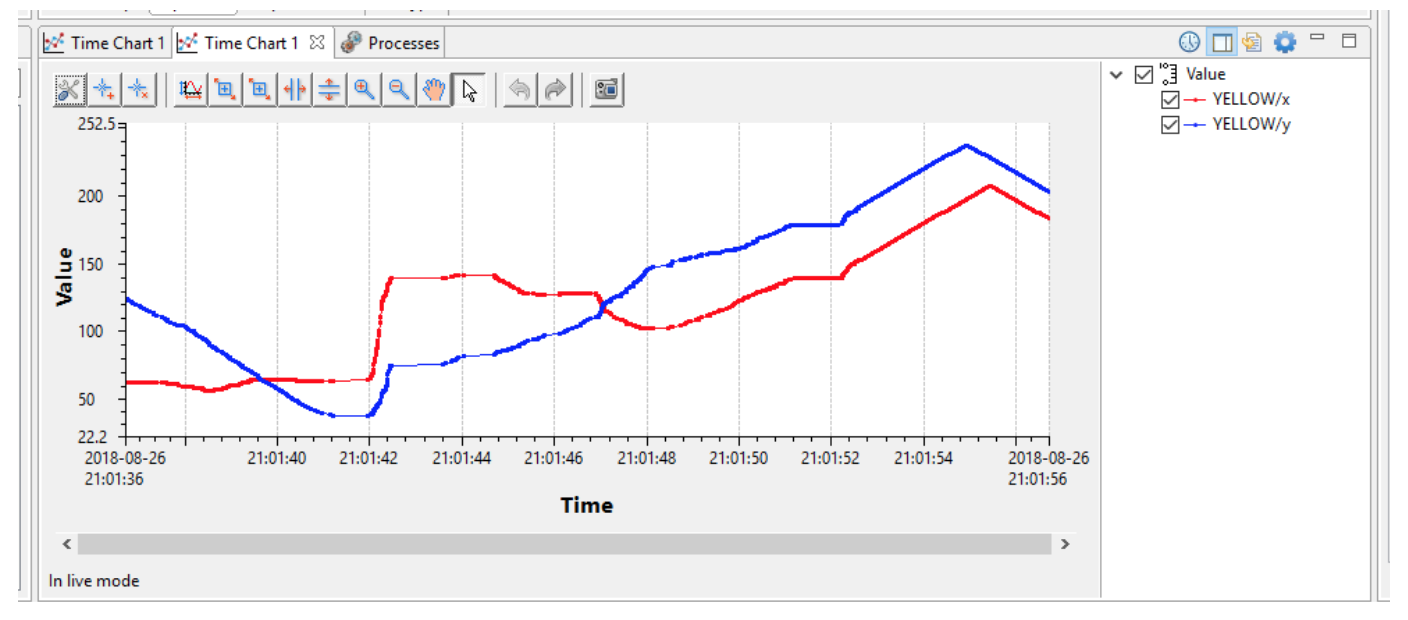
С Admin Console я идентифицировал QoS mismatch и решил проблему за минуты.
Исследуйте дополнительные посты, демонстрирующие силу экосистемы ROS2/DDS для расширения, диагностики и оптимизации роботизированных систем, и для улучшения 3D-визуализации в чистых DDS-средах:
- ROS2 + DDS: A Field Guide to Interoperability
- ROS2 + DDS Play It Again
- ROS 2 and DDS: Interoperability Drives Next‑Generation Robotics
Интернет вещей
- OpenDDS против RTI Connext DDS: выбор правильного решения Data Distribution Service
- Строгое программное тестирование в RTI: обеспечение надежности во всем Connext DDS
- RTI Connext 6 теперь доступен: улучшенная производительность, безопасность и унифицированная связность
- Воспроизведение ROS2 LiDAR данных с RTI Recording Service и DDS
- ROS 2 и DDS интероперабельность: практическое руководство для бесшовной интеграции
- Релиз RTI Perftest 2.4: улучшенное тестирование производительности для Connext DDS
- Интеграция Qt с DDS: создание масштабируемых IoT-приложений
- Запуск AUTOSAR Adaptive Platform 18.03 с поддержкой DDS — прорыв для автономных автомобилей
- Почему RTI Connext DDS — middleware номер один для автономных автомобилей
- Как 5G-усиленный IIoT ускоряет внедрение Индустрии 4.0