



Избегайте сбоев производства: скрытые риски сцепления осей робота
У примерно 10–20% роботов есть эта малоизвестная особенность. Она может нарушить вашу программировку, если вы не готовы.
Я узнал о новой робототехнической концепции пару дней назад… сцепление осей робота (robot axis coupling).
CEO RoboDK Альберт Нубиола сказал мне: «Сцепление осей важно для программирования робота, но мало пользователей об этом знают и часто путаются».
Он был прав! О сцеплении осей написано очень мало. Более того, хотя я эксперт в робототехнике почти десять лет, мне никогда не сообщали об этой немного необычной особенности.
Если вы никогда не слышали о сцеплении осей робота, не волнуйтесь. Вы не одни.
Сцепление осей — не плохая особенность. Наоборот, у нее есть преимущества. Но она может влиять на программирование, если вы не подготовлены. Альберт оценивает, что 10–20% промышленных роботов подвержены сцеплению осей.
Что такое сцепление осей?
Сцепление осей — это когда два или более сустава робота соединены вместе. Они могут быть физически связаны параллельным механизмом или связаны в управляющем ПО.
Вот описание сцепления осей на практике…
Без сцепления осей: большинство 6-осевых роботов
Сначала посмотрим на классический 6-осевой промышленный робот, например Comau Smart NJ 16-3.1.
Для большинства современных 6-осевых роботов верно:
- Каждый сустав физически независим.
- Каждый сустав можно управлять независимо, не влияя на другие.
- Двигатель каждого сустава расположен на самом суставе.
Для большинства 6-осевых роботов нет сцепления осей. Это делает управление очень простым — если вы двигаете сустав (например, Сустав 3) на определенную величину, двигается только этот сустав.
Сцепление осей: некоторые роботы
Посмотрим на робота со сцеплением осей: Comau Smart5 NJ-165-3.0.
Comau производит несколько роботов со сцеплением осей. Это одна из 6-осевых моделей со сцеплением. Все паллетизирующие роботы Comau также имеют эту особенность.
Для этого робота верно:
- Двигатели для Суставов 2 и 3 оба расположены у основания робота.
- Сустав 3 приводится в движение параллельным механизмом, физически связывающим два сустава.
- Когда двигается Сустав 2, движется и Сустав 3, и наоборот.
Это немного усложняет управление и программирование таких роботов. Обычно 6-осевой робот программируется отправкой 6 значений, каждому соответствующему желаемой позиции 6 суставов. Со сцеплением осей это становится сложнее, потому что два сустава зависимы.
Главное преимущество сцепления осей: высокая грузоподъемность
Если сцепление осей так проблематично, зачем его использовать?
Есть одно большое преимущество сцепленных роботов перед традиционными 6-осевыми в некоторых ситуациях: высокая грузоподъемность.
Сравним Comau NJ-165 (со сцеплением) и NJ-16 (традиционный 6-осевой):
| Smart NJ-1-3.1 | Smart 5 NJ-165-3.0 | |
| Тип | Традиционный 6 DoF | Сцепленный 6 DoF |
| Дальность | 3,11 м | 3,00 м |
| Повторяемость | 0,1 мм | 0,1 мм |
| Грузоподъемность | 16 кг | 165 кг |
| Вес | 680 кг | 1240 кг |
Как видите, эти роботы очень похожи по дальности и повторяемости. Но по грузоподъемности — колоссальная разница.
Робот со сцеплением осей имеет более чем в 10 раз большую грузоподъемность!
Это логично. Большая часть грузоподъемности робота приходит от двигателей в Суставах 2 и 3. Обычно двигатель Сустава 2 также должен поддерживать вес мощного двигателя Сустава 3. Перенос этого двигателя в базу позволяет Comau сделать конструкцию крупнее и крепче, не требуя чрезмерно мощного двигателя в Суставе 2.
Какие типы роботов используют сцепление осей?
Есть три основных типа роботов со сцеплением осей:
- Паллетизирующие роботы — многие имеют сцепление осей для более высокой грузоподъемности.
- 6-осевые роботы с высокой грузоподъемностью — самые грузоподъемные роботы Comau, Fanuc, ABB используют сцепление осей для подъема больших нагрузок. Некоторые (например, KUKA IRB 8700-800/3.50 с грузоподъемностью 800 кг) даже имеют контрувес на параллельном механизме для балансировки тяжелых грузов.
- Тонкие роботы — несколько тонких роботов используют сцепление осей для компенсации своей тонкой конструкции.
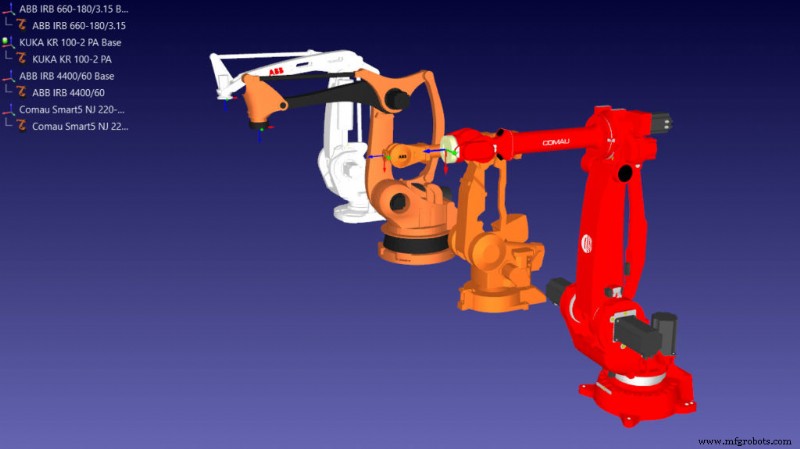
Как определить, есть ли у вашего робота сцепление осей
Узнать, использует ли ваш робот сцепление осей, не всегда просто… если только вы не используете RoboDK.
На наш взгляд, RoboDK — единственный бренд-агностичный софт, который точно учитывает сцепление осей.
В RoboDK можно проверить сцепление осей двумя способами:
- Двигайте Сустав 2 или 3 в панели робота и смотрите, двигается ли другой сустав.
- Дважды кликните по значению лимита сустава 2 или 3, чтобы открыть окно маппинга сцепления осей (взаимодействие Оси 2 против Оси 3).
В некоторых роботах легко увидеть сцепление осей: виден параллельный механизм от основания до Сустава 3. Также на Суставе 3 нет двигателя — он тоже в базе.
Некоторые роботы имеют сцепление редукторов между Суставами 5 и 6.
Указатели по конкретным брендам
Из нашего опыта работы с роботами, несколько заметок по 3 брендам:
- FANUC использует сцепление осей на всех моделях, даже без физического механизма, где сцепление применяется в ПО.
- ABB также предоставляет детальный маппинг для некоторых роботов со сцеплением осей.
- Comau предоставляет детальный маппинг сцепления осей во всех даташитах роботов. Например, см. карту пределов суставов (оси 2 и 3) для различных позиций робота в этом датасите. У некоторых их роботов есть «мертвая зона», где один сустав становится ограниченным из-за сцепления. Описанная рабочая зона позволяет точно моделировать и отображать взаимодействия как график Сустав 2 vs Сустав 3.
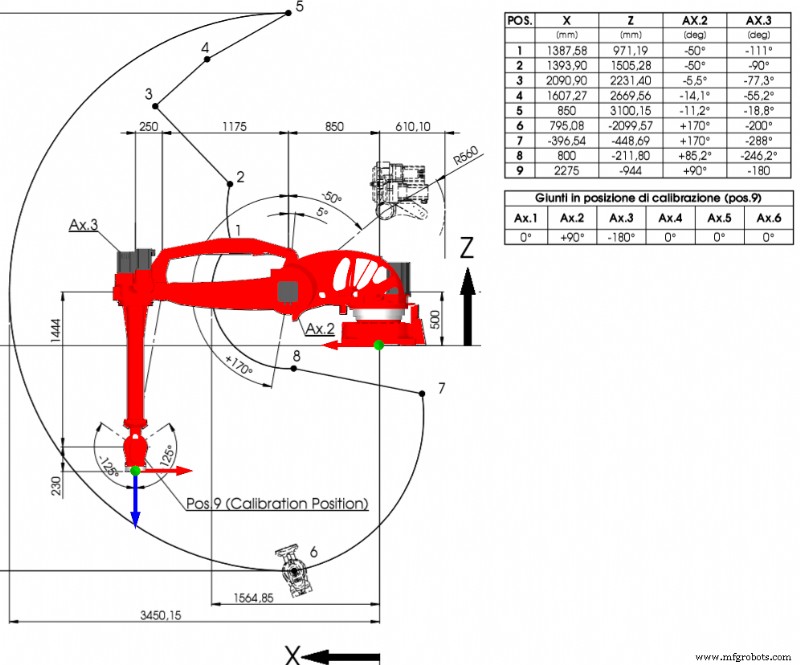
Откройте модель вашего робота в RoboDK и проверьте, есть ли у него сцепление осей.
Если да, знайте: RoboDK справится со всем за вас, и сцепление осей не испортит вашу программировку!
Промышленный робот
- Почему ручное программирование роботов устарело: примите ИИ-автоматизацию
- Автономные роботы: что они могут — и чего не могут
- 5 проверенных способов, как команды обслуживания могут бустнуть производственную эффективность
- Автоматизация производства: как определить, подходит ли она вашему бизнесу
- Портальные роботы: крупномасштабная автоматизация для производственного совершенства
- Максимизируйте ROI: Избегайте частых ошибок с роботом-уборщиком
- Белая книга: Раскройте свой потенциал автоматизации — 7 проверенных шагов к робототехническим проектам с низк…
- Обеспечение безопасных операций: почему безопасность роботов критична на заводе
- 6 ключевых шагов к бесшовной интеграции промышленных роботов
- Эффективная автоматизация производства муфт для нефтяных буровых труб