



Основные типы промышленных роботов, которые должен знать каждый производитель
Выбор робота под задачу — залог успеха
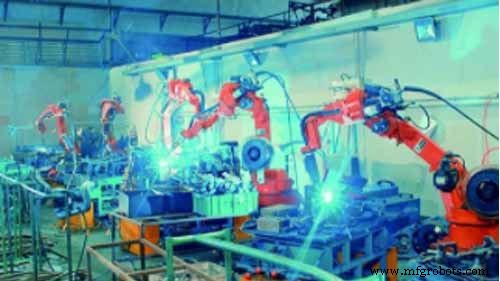
Сегодня под почти любой производственный процесс можно подобрать промышленного робота. Сложность — понять, какой тип оптимален. Концепция робототехники многогранна, многие производители теряются. В двух словах: промроботы различаются гибкостью, дальностью и грузоподъемностью. Взвешивайте эти факторы против задач вашего завода. Ниже — обязательный чек-лист типов и их применений.
1. Артикулированные роботы (Articulated Robots)
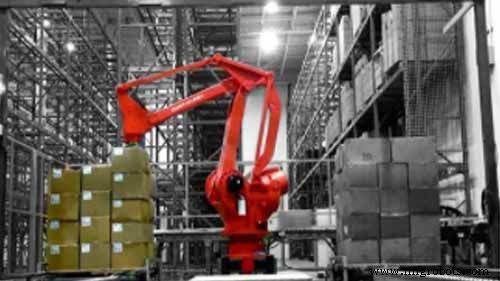
Высокая гибкость за счет множества вращательных суставов. Движение по множественным плоскостям. Число осей до 10 (обычно 6, новые модели — 7). Рука приводется множеством моторов внутри.
Декстричность позволяет решать сложные задачи: доступ под/над объектом, наклоны, повороты — как человеческая рука. Усиливается разным энд-эффектором.
Качественные модели: укладка кабелей, герметичные суставы, защита IP — работают во влаге, жаре, чистых комнатах. Разнообразное монтажное исполнение (напол, навес, стена).
| Артикулированные роботы | |
|---|---|
| Плюсы: | |
| ✓ | Высокая гибкость |
| ✓ | Сложные задачи |
| ✓ | Множество способов монтажа |
| Минусы: | |
| ✗ | Могут быть медленнее из-за веса и множества суставов |
| ✗ | Высокая стоимость |
| Рекомендуемые применения: | |
| ✓ | Обслуживание станков (Machine tending) |
| ✓ | Упаковка |
| ✓ | Инспекция продукции |
| ✓ | Сборка |
2. SCARA-роботы
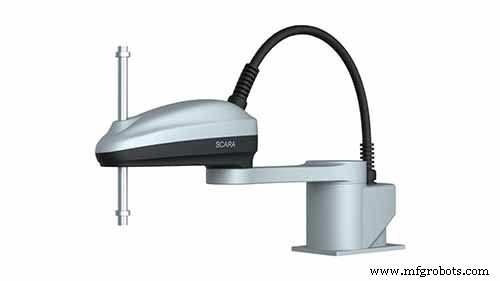
Selective Compliance Articulated Robot Arm. Ограниченная гибкость: движение по X, Y; жесткость по Z (вертикаль). Компактная рабочая зона и размеры — высокая скорость.
Идеальны для сборки мелких деталей (плат). Программируют: брать микродетали из лотка, устанавливать на плату. Также — повторяющиеся переноски между параллельными плоскостями.
| SCARA | |
|---|---|
| Плюсы: | |
| ✓ | Компактная рабочая зона |
| ✓ | Высокая скорость |
| ✓ | Высокая точность и повторяемость |
| Минусы: | |
| ✗ | Низкая грузоподъемность |
| ✗ | Ограниченная гибкость = узкий круг задач |
| Рекомендуемые применения: | |
| ✓ | Сборка деталей |
| ✓ | Инспекция |
| ✓ | Pick and place |
3. Дельта-роботы (Delta Robots)
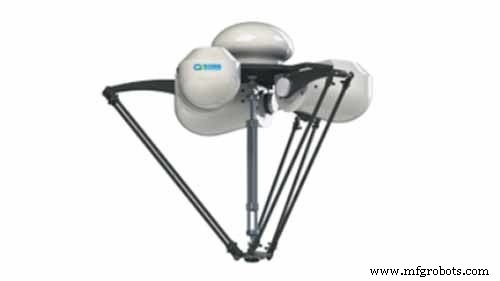
3 параллельных руки на неподвижном основании. Призматические и вращательные суставы, 3 мотора в базе. Руки легкие (моторы в базе) — экстремальная скорость. Монтируются навесно — руки висят вниз.
Идеальны для встроенных линейных операций: сортировка на конвейере. Легко дополняются сенсорами/системами зрения для точности.
| Дельта-роботы | |
|---|---|
| Плюсы: | |
| ✓ | Высокая скорость |
| ✓ | Компактная зона |
| ✓ | Высокая точность |
| Минусы: | |
| ✗ | Ограниченная дальность |
| ✗ | Ограниченная гибкость |
| ✗ | Только малые полезные нагрузки |
4. Картезианские роботы (Cartesian Robots)
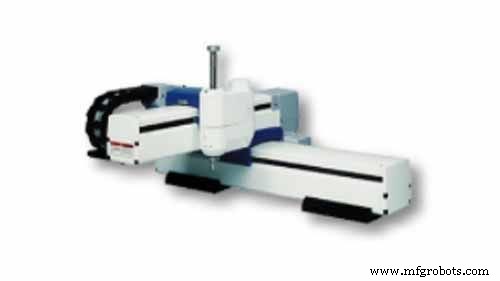
Источник: processsolutions.com
Кубическая рабочая зона. Собираются на месте, кастомизируются под задачу. 3+ линейных актуатора, перпендикулярных друг другу. Движение только по одной оси за раз.
Монтаж: вертикальный, горизонтальный, навесной (тогда — портальный робот, функции те же). На этапе установки задают ходы и скорости.
Меньше маневров, чем у артикулированных (не могут «достать и повернуть»). Программирование может быть сложным — есть препрограммированные модели и отдельные инструменты.
| Картезианские роботы | |
|---|---|
| Плюсы: | |
| ✓ | Разнообразный монтаж |
| ✓ | Высокая точность |
| ✓ | Кастомизация под задачу |
| Минусы: | |
| ✗ | Сложный монтаж и программирование |
| ✗ | Одновременно движется только одна ось |
| ✗ | Сложность делает недоступным для малого бизнеса |
| Рекомендуемые применения: | |
| ✓ | 3D-печать |
| ✓ | Pick and place |
| ✓ | Инспекция продукции |
5. Полярные роботы (Polar Robots)
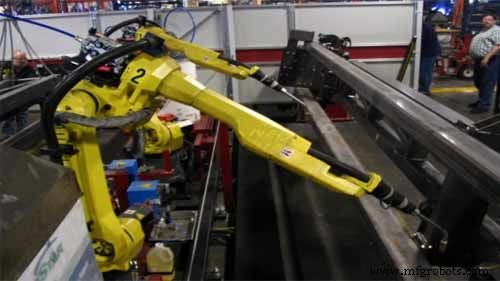
Источник: prezi.com
4 главных элемента: вращательная база, подъемный поворот, телескопическая рука, выдвижной м. Достигает зоны вокруг базы. Движется по XYZ, но достижимые точки ограничены длиной вылета руки.
Рабочий угол — сфера. Монтаж на полу или столе. Из-за телескопической конструкции лучше для задач без высоких требований к динамике и повторяемости.
| Полярные роботы | |
|---|---|
| Плюсы: | |
| ✓ | Рука маневрирует над/под объектами |
| ✓ | Значительная рабочая зона |
| Минусы: | |
| ✗ | Низкая точность и повторяемость |
| ✗ | Относительно низкая скорость |
| ✗ | Узкий круг применений |
| Рекомендуемые применения: | |
| ✓ | Точечная сварка |
| ✓ | Сверление |
| ✓ | Литье в кокиль |
| ✓ | Прессовка |
6. Цилиндрические роботы (Cylindrical Robots)
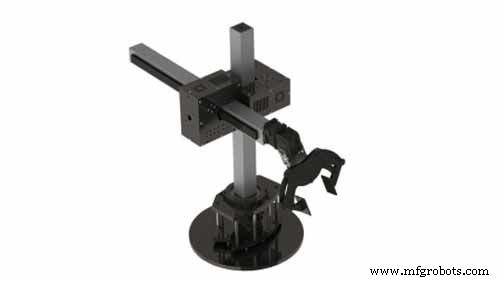
Источник: pishrobot.com
Вращающийся вал на базе (вращательный сустав) + перпендикулярная рука, выдвигающаяся/сдвигающаяся и движущаяся вертикально по валу. Компактны — для малых цехов. Покрывают цилиндрическую зону 360° за счет вращения вала. Гибкость руки ограничена — узкий спектр процессов.
| Цилиндрические роботы | |
|---|---|
| Плюсы: | |
| ✓ | 360° рабочая оболочка |
| ✓ | Крупные модели — высокий пейлоад |
| ✓ | Компактная структура |
| Минусы: | |
| ✗ | Ограниченная гибкость |
| ✗ | Ограниченные применения |
| ✗ | Низкая точность и повторяемость |
| Рекомендуемые применения: | |
| ✓ | Загрузка/разгрузка станков |
| ✓ | Литейные цеха |
| ✓ | Литье под давлением |
7. Коллаборативные роботы (Collaborative Robots / Cobots)
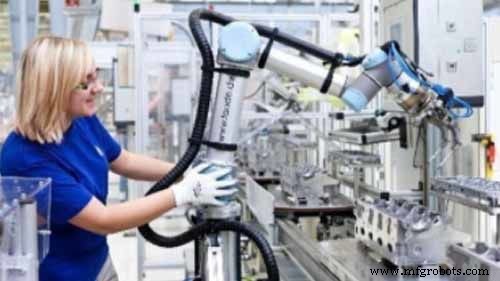
Источник: Pinterest
Промроботы несут риски в смежных с людьми зонах: «слепые» движения травмируют, коллизии между роботами. Ранние модели — острые края, не эргономичные. Но исследования доказали: синергия человека и робота дает максимум эффекта.
Коботы решают дилемму: безопасность и удобство совместной работы. Определяются не осями, а способностью к ко-работе.
Ключевые черты:
- Заругленные края — сглажены, часто в мягком чехле. Минимизируют травмы при случайном контакте.
- Датчики движения/силы — детектируют человека/препятствие в зоне работы. Замедляют или останавливают руку в зависимости от дистанции.
- Низкий шум — децибels снижены для комфорта слуха персонала.
| Коллаборативные роботы | |
|---|---|
| Плюсы: | |
| ✓ | Безопаснее классических роботов |
| ✓ | Синергия человека и робота = больше ценности |
| ✓ | Низкий шум = лучшая среда цеха |
| ✓ | Компактная конструкция |
| Минусы: | |
| ✗ | Дороже за счет доп. функций безопасности |
Заключение
Каждый тип промробота закрывает свой набор задач. Понимание принципов работы упрощает выбор под ваш завод. Но качество результата = качество робота. Финальный шаг — партнерство с производителем промышленных роботов, использующим качественные компоненты и предлагающим инновации.
Промышленный робот
- Как роботы для покраски сокращают переработку, повышают последовательность и экономят затраты
- Робототехника: ключ к снижению риска в промышленных капитальных затратах
- Промышленная робототехника: базовое руководство по автоматизации
- Промышленные роботы 101: Типы и применение для эффективного производства
- Роботы революционизируют производство бытовой техники, повышая продуктивность производителей
- Промышленные роботы: стратегическое преимущество для стеклянных производителей
- Максимизация эффективности с портальными (гантровыми) роботами в промышленной автоматизации
- Топ итальянских производителей сварочного оборудования: качество, инновации, надежность
- ИИ революционизирует заводских роботов: умнее, безопаснее, эффективнее
- Топ-10 промышленных производителей 2020 года: лидеры качественного оборудования