



Почему 6-осевые манипуляторы доминируют в промышленной автоматизации
Промышленная робототехника не испытывает нехватки марок, моделей, цветов, форм и размеров. Но когда речь заходит о механических дизайнах, видно много сходств по всем брендам.
Промышленные манипуляторы с шарнирными руками часто выступают образом, изображающим высокотехнологичное производственное предприятие. Даже обычные коллаборативные роботы (коботы) придерживаются тех же механических структур — транспортируя полезную нагрузку, стакуя, сортируя, паллетизируя, собирая и выполняя множество других повторяющихся задач.
По всем брендам и моделям выделяется одна общая характеристика: шесть осей движения. Некоторые модели имеют больше, и многие имеют меньше, но 6 осей кажется стандартной целью. Что делает это число таким распространенным? Это приводит к двум связанным вопросам: будет ли меньше шести осей плохой инвестицией; аналогично, если шесть хорошо, должны ли семь или более осей быть предпочтительнее?
Идеальный диапазон движения 6-осевого робота
Простыми терминами, рука робота, имеющая шесть точек, вокруг которых может происходить движение, приводит к способности захвата достичь любой точки внутри общего рабочего радиуса и достичь любой точки с захватом (end-of-arm-tool или EOAT) в любой ориентации.
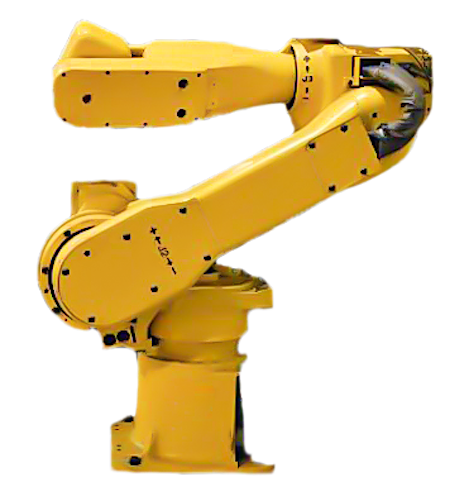
Существует несколько ограничений этого упрощенного ответа. Во-первых, общая рабочая зона (или огибающая) может быть достигнута только с полностью вытянутым захватом, как если бы вы вытянули руку, чтобы достичь объекта вдали. Если угол захвата меняется, это определенно ограничит общий охват. Кроме того, и, вероятно, довольно очевидно, захват не может проникнуть в твердую металлическую базу робота. Жесткие и мягкие пределы осей могут предотвратить такие столкновения.
Оси в типичной шарнирной руке — вращательные суставы, поэтому они вращаются вокруг оси, определенной центром мотора или приводного шкива. В отличие от этого, некоторые виды роботов, такие как «дельта» или SCARA, используют линейные скользящие оси движения. Но шарнирные руки вращательные, означая, что положение сустава — это измерение угла, а не линейное расстояние.
Так что этот «идеальный» 6-осевой робот может достичь любой возможной точки внутри своей рабочей огибающей с любой ориентацией EOAT, делая их идеальным выбором, если ваш рабочий предмет существует под углом, не параллельным базе робота.
Недостатки роботов с меньшим числом осей
Этот вопрос может возникнуть при проектировании системы, где 4- или 5-осевая модель может быть доступна за меньшую стоимость: достаточно ли пяти осей для моего приложения? Это не простой да/нет ответ, но один фактор определенно будет причиной для исследования.
Предположим, робот будет работать с деталью или забирать/извлекать предмет из местоположения, не параллельного земле, на которой стоит робот. Тогда вы должны внимательно рассмотреть, сработают ли пять осей.
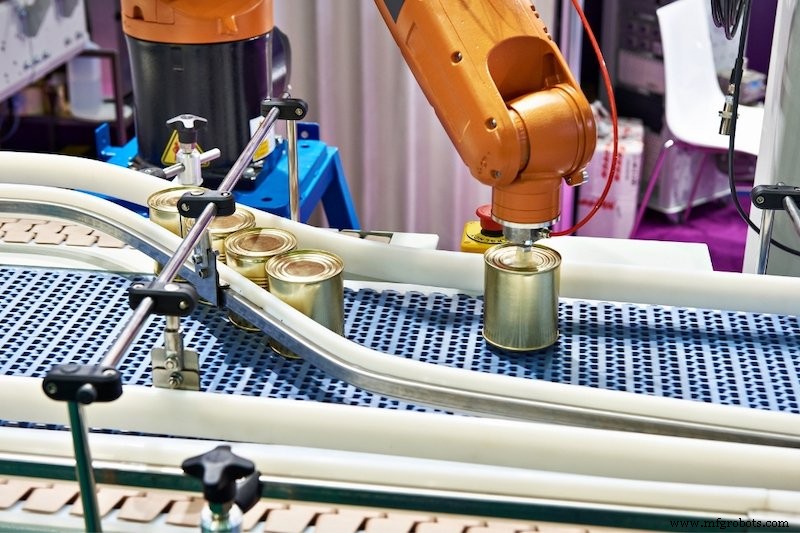
Представьте сценарий, где горизонтальный конвейер подает продукт роботу, квадратно закрепленному на полу, затем он подбирает его и передает на другой горизонтальный конвейер. В этом случае даже 4-осевой робот может быть достаточным. Если конечный захват также должен вращаться для ориентации продукта, то должна быть задействована пятая ось.
В более сложном сценарии поднос, сидящий под 45 градусов от земли, подает продукт, который робот должен извлечь. Это может быть возможно только с 6-осевым роботом, если только этот поднос не выровнен идеально так, что шестая ось не требуется.
Конечно, ситуация не так легко определяется как да или нет для каждой ситуации. Тем не менее, этот тест того, ориентированы ли объекты во что-либо, кроме параллельного с базой робота, указывает на то, что осторожность должна быть принята.
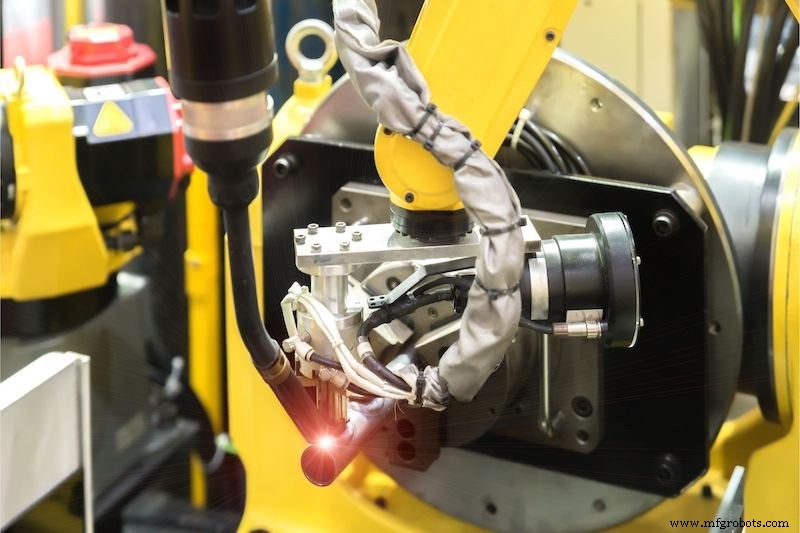
Если робот предназначен для сварки, нанесения клея или любого другого приложения следования по пути, он почти определенно должен быть 6-осевым.
Преимущества роботов с большим числом осей
Дополнительные оси обычно устанавливаются на основе конкретного случая. Один общий пример седьмой оси — скользящий стол, на котором робот может перемещаться, позволяя ему, возможно, одновременно обслуживать несколько станков с ЧПУ или выполнять разные шаги в длительном сборочном линейном процессе. С небольшой добавленной сложностью в программировании, это может сэкономить огромные суммы инвестиций по сравнению с альтернативой покупки нескольких роботов.
Иногда скользящая ось вертикальная, а не горизонтальная, что может позволить паллетизирующему роботу стакую выше, или системе хранения/извлечения забирать из ящиков высоко над землей. Другие времена, вместо того чтобы сам робот был смонтирован на подвижной базе, рабочий предмет может сидеть на вращающемся столе. Это может позволить стационарному роботу достичь гораздо более широкого диапазона.
Другой пример — когда две 6-осевые руки смонтированы на пьедестале, формируя почти гуманоидный торс. Эти роботы могут обладать номерами осей 12 или больше, поскольку они сформированы из 6-осевых рук.
Все эти роботы имеют четные преимущества, и они могут оказаться достойными инвестициями. Но если дополнительные оси не необходимы, некоторые могут быть излишне сложными и более склонными к сбоям. Во всех случаях стоит искать совет профессионалов для исследования процесса и среды, чтобы определить, какой робот лучше для каждого приложения.
Промышленный робот
- Рычаги со смещенным осью (offset lever arms): конструкция, преимущества и промышленное применение
- Почему ручное программирование роботов устарело: примите ИИ-автоматизацию
- Почему цифровые сигнальные процессоры (DSP) теперь везде в современных устройствах
- Почему системы стекловолокнистой решётки необходимы для промышленной безопасности
- DIY-робототехника: 4 ключевых фактора для успешной автоматизации
- Почему большинство печатных плат зеленые: распространенные причины
- Понимание коботов: коллаборативные роботы в современной промышленности
- Почему мы привлекаем серию B для ускорения инноваций в производстве
- Преимущества ладьянных порожков для гитарной интонации и долговечности
- Почему роботы-бармены необходимы в современном гостеприимстве