



Как избежать типичных ошибок прототипирования роботов: 5 главных подводных камней и советы экспертов
Роботы — это высокотехнологичные сложные машины, способные заменить человеческий труд или выполнять задачи, недоступные для людей. За годы развития создано множество различных робототехнических систем для погрузки, мониторинга и управления промышленными процессами. Разработчикам роботов необходимо ускорять темпы, чтобы оставаться конкурентоспособными. Именно поэтому быстрый прототипирование роботов — обязательная компетенция для успешного проектировщика. Рассмотрим распространенные ошибки новичков и способы их предотвращения.
Компания WayKen предлагает функциональные прототипы для верификации идей и оценки продукта с помощью ЧПУ-обработки, литья в силиконовые формы и быстрого инструментария.
Переусложнение дизайна (Overdesigning)
Проектировщики часто перфекционисты: они стремятся сделать изобретение одновременно функциональным и эстетичным. В процессе работы над быстрыми прототипами они забывают о целях и начинают прорабатывать все сложные детали корпуса робота. Производитель прототипов в таком случае закладывает нереальные сроки — до полугода — на достижение требуемой детализации и обработку деталей из всех указанных прочных легких композитов.
Быстрые прототипы должны быть максимально упрощены. Если провести аналогию: готовый дизайн — это копье, а быстрый прототип — просто палка. Нет смысла тратить драгоценное время на эстетические поверхности, когда можно взять блок пластика или дерева того же веса и габаритов, установить электронику и проверить, движется ли механизм так, как задумано, даже если всего на несколько циклов.
Чрезмерное наворочивание функций прототипа
Современные роботы часто обладают множеством функций, а их итоговый дизайн очень сложен, чтобы вместить все особенности в корпус. Некоторые дизайнеры считают необходимым реализовать в прототипе все функции готового продукта, в результате теряя недели и даже месяцы на добавление и исправление различных элементов. Всё это время прототип стоит на производстве, а процесс разработки встает.
Быстрые прототипы роботов не должны быть идеальными. Один прототип проверяет одну-две характеристики. Например, вес, который может поднять манипулятор, и высоту подъема. Нет смысла монтировать камеры компьютерного зрения и зажимные механизмы — груз можно зафиксировать винтами. После тестирования проблемного узла на простом прототипе можно переходить к детализации итогового дизайна.
Игнорирование стандартных компонентов
Роботы сложны, так как сочетают сложное железо и ПО. Роботизированная рука должна иметь прочные металлические пальцы, но также обеспечивать минимально необходимую силу захвата, чтобы не повредить деталь. Компании стремятся запатентовать оригинальные функциональные узлы: системы компьютерного зрения, блоки управления и т.д. Чем более оригинален дизайн, тем лучше — для готового продукта. Для быстрого прототипа работает обратное правило: чем больше времени уходит на кастомные детали, тем меньше остается на тесты.
Поэтому критически важно не забывать о стандартных компонентах. Из сервоприводов, контроллеров, камер, диодов и т.д. можно собрать множество типов прототипов роботов. Это не только экономит время и деньги на кастомных частях, но и может улучшить или упростить исходный дизайн, снижая стоимость конечного робота.
Использование избыточных инструментов и технологий
Многие производители прототипов имеют набор станков и ПО, которые используют по умолчанию для большинства заказов. Например, широко применяется ЧПУ-обработка. Но всегда ли она необходима? Не проще ли использовать обычный универсальный станок, минуя этап написания НЦ-программы, загрузки резектов и настройки? То же касается и проектировщиков: иногда достаточно карандашного эскиза вместо детальной 3D-модели для прототипа, который протестируют пару дней и утилизируют.
Современные инструменты разработки и производства отличны, но их применение всегда нужно обосновывать. При быстром прототипировании старайтесь изготовить прототип своими руками из подручных материалов за минимальное время. Многие разработчики роботов делают картонные корпуса для концепт-пртотипов, ведь нет смысла делать прочные элементы для короткоживущей модели. Они тратят минимум ресурсов, пока вы еще фрезеруете детали манипулятора.
Расстройство из-за неудач
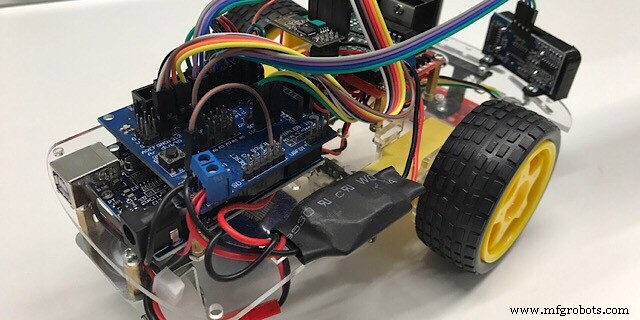
Создать идеальный дизайн с нуля за одну итерацию — практически невозможно. Придется месяцами настраивать только системы управления движением методом проб и ошибок. Поскольку отрасль молодая, рекомендаций по проектированию мало, что добавляет сложностей. Особенно для коллаборативных роботов (коботов). Неудачи неизбежны.
Но это нормально. Чем больше вы ошибаетесь на прототипах, тем идеальнее будет готовый продукт. Быстрые прототипы для этого и существуют. Смотрите на них как на разовые стаканчики для настоящего бокала. Они помогут воображению увидеть реальную реакцию физических объектов на разные ситуации и способы их решения. Ошибаясь на прототипах, вы закладываете основу успеха итогового робота.
Производственный процесс
- Избегайте этих шести распространенных логистических ошибок для бесшовного успеха цепочки поставок
- Три ключевых вызова последней мили и проверенные стратегии их преодоления
- Как избежать ошибок в логистике: 7 распространенных проблем и проверенные решения
- Топ-4 причины отказа коммутационной аппаратуры и проверенные стратегии предотвращения
- Быстрое прототипирование: типы, процессы и преимущества
- Как быстрое прототипирование и 3D печать ускоряют производственный успех
- Быстрое прототипирование: ускорение дизайна, снижение затрат, стимулирование инноваций
- Прототипирование с ЧПУ: преимущества и ограничения, которые нужно знать
- Топ-5 рисков безопасности кранов и как их устранить
- Топ-23 ошибки при планировке склада и экспертные советы, как их избежать