



Соберите своего робота за один час с набором Otto DIY
Компоненты и материалы
| Компонент | Количество |
|---|---|
| Набор для сборки Otto DIY Builder Kit | 1 |
| Плата расширения Arduino NANO Shield I/O для Otto DIY | 1 |
| Arduino Nano Every | 1 |
| Кабель USB-A — Mini-USB | 1 |
| Микросервопривод SG90 | 4 |
| Пьезоизлучатель (buzzer) | 1 |
| Перемышки типа «мама-мама» | 6 |
| Микропереключатель 8x8 мм с фиксацией (On/Off) | 1 |
| Корот для 4 элементов АА (две секции по 4 батареи) | 1 |
| Батарейки АА | 1 набор |
Необходимые инструменты и оборудование
- 3D-принтер (FDM, пластик PLA)
- Крестовая отвертка Phillips
Программное обеспечение и онлайн-сервисы
- Arduino IDE
- Arduino Web Editor
- Расширение Microsoft Visual Studio Code для Arduino
О проекте
Кто такой Отто?
Отто — это интерактивный робот, которого может собрать любой человек!

Что умеет Отто?
Отто умеет ходить, танцевать, издавать звуки и избегать препятствий.

В чем уникальность Отто?
Отто полностью открыт (open source), совместим с Arduino, его детали можно напечатать на 3D-принтере, а проект имеет социальную миссию — создание инклюзивной среды для детей.

Проект вдохновлен роботом BoB the BiPed и использует код из открытого двуногого робота Zowi.

Лицензия CC-BY-SA
Размеры собранного робота: 11×7×12 см. Отто отличается компактной интеграцией компонентов и выразительным «лицом». Используя готовые и 3D-напечатанные детали, простые электрические соединения (пайка практически не требуется) и базовые навыки программирования, вы сможете собрать своего милого друга Отто всего за один час или даже быстрее!
Модель проектировалась в Autodesk 123D Design (ныне Tinkercad) — вы можете модифицировать её для кастомизации или улучшений.

Это руководство посвящено сборке базовой версии Otto DIY; существуют также продвинутые версии — Otto DIY+ и Tito.
Шаг 1: Подготовка всех деталей и инструментов

Соберите все необходимые аппаратные компоненты. Мини-бредборд можно использовать вместо шилда, но это потребует больше проводов и времени.
Вам нужно напечатать всего 6 деталей:
- Голова (head)
- Корпус (body)
- Нога — 2 шт.
- Стопа — 2 шт.
Опционально: ножовка для подчистки 3D-деталей (если качество печати хорошее — не нужно) и паяльник (если планируете питание от батарей, иначе можно питать через USB).
Скачайте все .stl-файлы. Если у вас нет 3D-принтера, обратитесь в ближайшее сообщество мейкеров (makerspace).
Если какие-то детали сложно найти, можно купить полный набор на www.ottodiy.com
Настройки 3D-печати

Модель Отто идеально адаптирована для 3D-печати: файлы правильно ориентированы и центрированы. Рекомендуемые параметры:
- FDM-принтер, пластик PLA
- Поддерживающие структуры (supports) и плоскодон (raft) не нужны
- Разрешение слоя: 0,15 мм
- Наполнение: 20%
Для слайсинга используйте бесплатный Cura или фирменный FlashPrint (для FlashForge Finder). После печати слегка подчистите зоны крепления сервоприводов в ногах и стопах.
Проверка деталей
Микросервоприводы идут с 3 винтами — они уже учтены в списке. Замагничьте мини-отвертку для удобства работы. Скачайте инструкцию или следуйте видео-гайду.
Сборка сервоприводов стоп
Установите микросервопривод в стопу и аккуратно вдавите его. Если садится туго — подчистите область ножовкой. Важно: проверьте, что вал сервы поворачивается минимум на 90° в каждую сторону. Закрепите маленьким винтом. Повторите для второй стопы.
Крепление сервоприводов к корпусу
Установите оставшиеся 2 сервопривода в отверстия корпуса и закрепите заостренными винтами.
Крепление ног к корпусу
Соедините ноги с валами сервоприводов корпуса. Проверьте поворот на 90° в каждую сторону относительно корпуса. Закрепите маленькими винтами в отверстиях ног.
Крепление стоп к ногам
Укладывайте провода в пазы корпуса, проходя через отверстия ног (как на иллюстрации). Закрепите заостренными винтами сзади.
Сборка головы
Начните с ультразвукового датчика — вытяните «глаза» до упора. Установите Arduino Nano в шилд. При необходимости припаяйте плюс батарейного отсека к Vin, минус — к любому GND. Вставьте обе платы диагонально, разъем USB — к отверстию в печати головы. Закрепите последними 2 заостренными винтами.
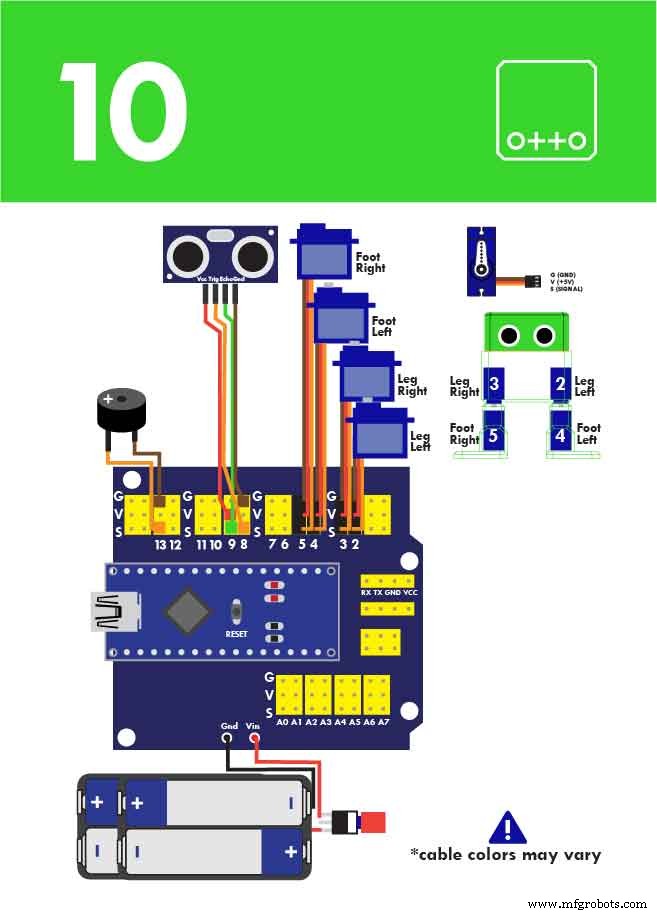
Шаг 9: Электромонтаж

Подготовьте проводки DuPont, микропереключатель и пьезоизлучатель. Следуйте схеме распиновки, вставляя контакты в правильные позиции. Если нет шилда — используйте бредборд и схему из TinkerCAD Circuits.
Программирование визуальными блоками
Исходные коды для Arduino доступны в репозитории Otto на Wikifactory. Для новичков полезны туториалы по каждому компоненту:
Посетите www.ottodiy.com — версия Otto DIY+ добавляет Bluetooth, дополнительные датчики и режимы взаимодействия. Публикуйте свои доработки в сообществе Wikifactory!
Код (Arduino)
Пример прошивки для режима избегания препятствий (Otto бесконечно идет вперед, при обнаружении препятствия отступает, поворачивает и продолжает движение). Полный код с поддержкой Bluetooth-управления, жестов, звуков и калибровки сервоприводов доступен в разделе Code исходного проекта. Для работы требуются библиотеки: Servo.h, Oscillator.h, EEPROM.h, BatReader.h, US.h, LedMatrix.h, EnableInterrupt.h, OttoSerialCommand.h и библиотека Otto.h.
Установите библиотеки: https://github.com/OttoDIY/DIY
3D-модели для печати
.STL-файлы доступны на Thingiverse: thingiverse.com
Схемы подключения
Схема подключения сервоприводов, ультразвукового датчика, пьезоизлучателя и батареи. Используйте провода DuPont.
Производственный процесс
- DIY Thermocam: от идеи в классе к глобальному продукту
- Создание пользовательских объектных датчиков для LEGO Mindstorms EV3: DIY световые «глаза»
- Сборка DIY Google Voice HAT для Raspberry Pi
- Создание интернет-управляемого видеostreaming-робота на Arduino и Raspberry Pi
- Проектирование баллистической парашютной системы восстановления для БПЛА
- Обучение с подкреплением (Reinforcement Learning): будущее интеллектуальной промышленной робототехники
- Сборка Саурона: Полугуманоидный робот на Arduino Mega 2560 – Полное руководство
- Самостоятельное создание манипулятора: риски и выгоды
- Доказанные шаги для создания надежного IoT-прототипа
- Почему каждому мастеру нужен компрессор: преимущества и выбор правильной модели